Производство малины по-прежнему остается крайне трудоемким процессом, в то время как большинство сельскохозяйственных роботизированных систем предназначены для выполнения отдельных операций, что ограничивает их использование в течение всего производственного сезона. В данном обзоре оцениваются роботизированные системы и связанные с ними технологии машинного зрения, применимые к операциям на протяжении всего цикла производства малины, с особым вниманием к их потенциальной интеграции в многофункциональные роботизированные платформы.
Были рассмотрены опубликованные исследования по шести тематическим областям: управление побегами, мониторинг урожая и оценка урожайности, целенаправленное опрыскивание, сбор урожая, решения для концевых захватов и многофункциональные, модульные и реконфигурируемые роботизированные платформы. Особое внимание уделялось архитектуре роботизированных систем, компьютерному зрению и сенсорике, обнаружению и локализации целей, манипулированию, управлению, конструкции концевых захватов и сообщаемым эксплуатационным характеристикам.
Рассмотренная литература показывает, что наибольший прогресс в приложениях, специфичных для малины, достигнут в обнаружении плодов, оценке зрелости, мониторинге урожая и сборе урожая, в то время как интегрированные роботизированные решения для обрезки и целенаправленного опрыскивания остаются ограниченными. В рассмотренной литературе не было выявлено ни одной роботизированной платформы для малины, специфичной для различных операций производственного цикла.
Однако рассмотренные исследования показывают, что сочетание общей мобильной платформы и роботизированной руки с адаптируемыми системами машинного зрения, стратегиями управления и сменными концевыми захватами может способствовать более широкому сезонному применению. Поэтому будущие исследования могли бы сосредоточиться на интеграции этих компонентов и проверке многофункциональных роботизированных систем в реалистичных условиях выращивания малины.
1. Введение
Производство малины является экономически важным сектором садоводства во всем мире, но оно остается очень трудоемким из-за большого объема ручного труда, необходимого в течение всего вегетационного периода [1, 2]. Поскольку доступность рабочей силы в сельском хозяйстве продолжает снижаться, все чаще разрабатываются технологии автоматизации для повышения устойчивости и экономической целесообразности производства малины [3, 4, 5].
Последние достижения в области сельскохозяйственной робототехники ускорили разработку автономных систем для садоводческих применений [6, 7, 8, 9]. Прогресс в автономной сельскохозяйственной робототехнике также обусловлен достижениями в области сенсорики, компьютерного зрения, локализации целей и управления, которые обеспечивают технологическую основу для полноценных роботизированных систем [10, 11, 12]. До настоящего времени исследования в основном были сосредоточены на роботах, разработанных для выполнения отдельных сельскохозяйственных задач, в частности, сбора урожая. Однако сбор урожая составляет лишь небольшую часть годового производственного цикла, что приводит к ограниченному использованию роботизированных платформ, предназначенных для сбора урожая [13].
Это послужило стимулом для разработки многофункциональных роботизированных систем, способных выполнять множество операций в течение всего производственного сезона, что потенциально может улучшить использование оборудования и экономическую целесообразность [13, 14, 15]. Такие системы особенно перспективны для выращивания малины, где операции по управлению происходят на нескольких фенологических стадиях, что позволяет одной роботизированной платформе поддерживать различные задачи на протяжении всего производственного цикла. Этот подход может быть особенно полезен для мелкомасштабного сельского хозяйства, где гибкие роботизированные платформы могут лучше удовлетворять разнообразные операционные требования [13, 16, 17].
Как схематически показано на рисунке 1 , выращивание малины включает в себя последовательность фенологических стадий, сопровождаемых операциями по управлению, которые охватывают различные части производственного цикла [18, 19]. Управление листвой, защита урожая и управление ресурсами перекрываются с вегетативным и репродуктивным развитием, в то время как операции, связанные с плодоношением, охватывают период от цветения и завязывания плодов до созревания и сбора урожая [5]. Рисунок 1 представляет собой обобщенный производственный цикл; время, продолжительность и перекрытие отдельных стадий и операций могут варьироваться в зависимости от типа сорта, особенно между малиной, плодоносящей на плодоносящих побегах и на побегах первого года жизни, а также от климатических условий и используемой системы производства [19].
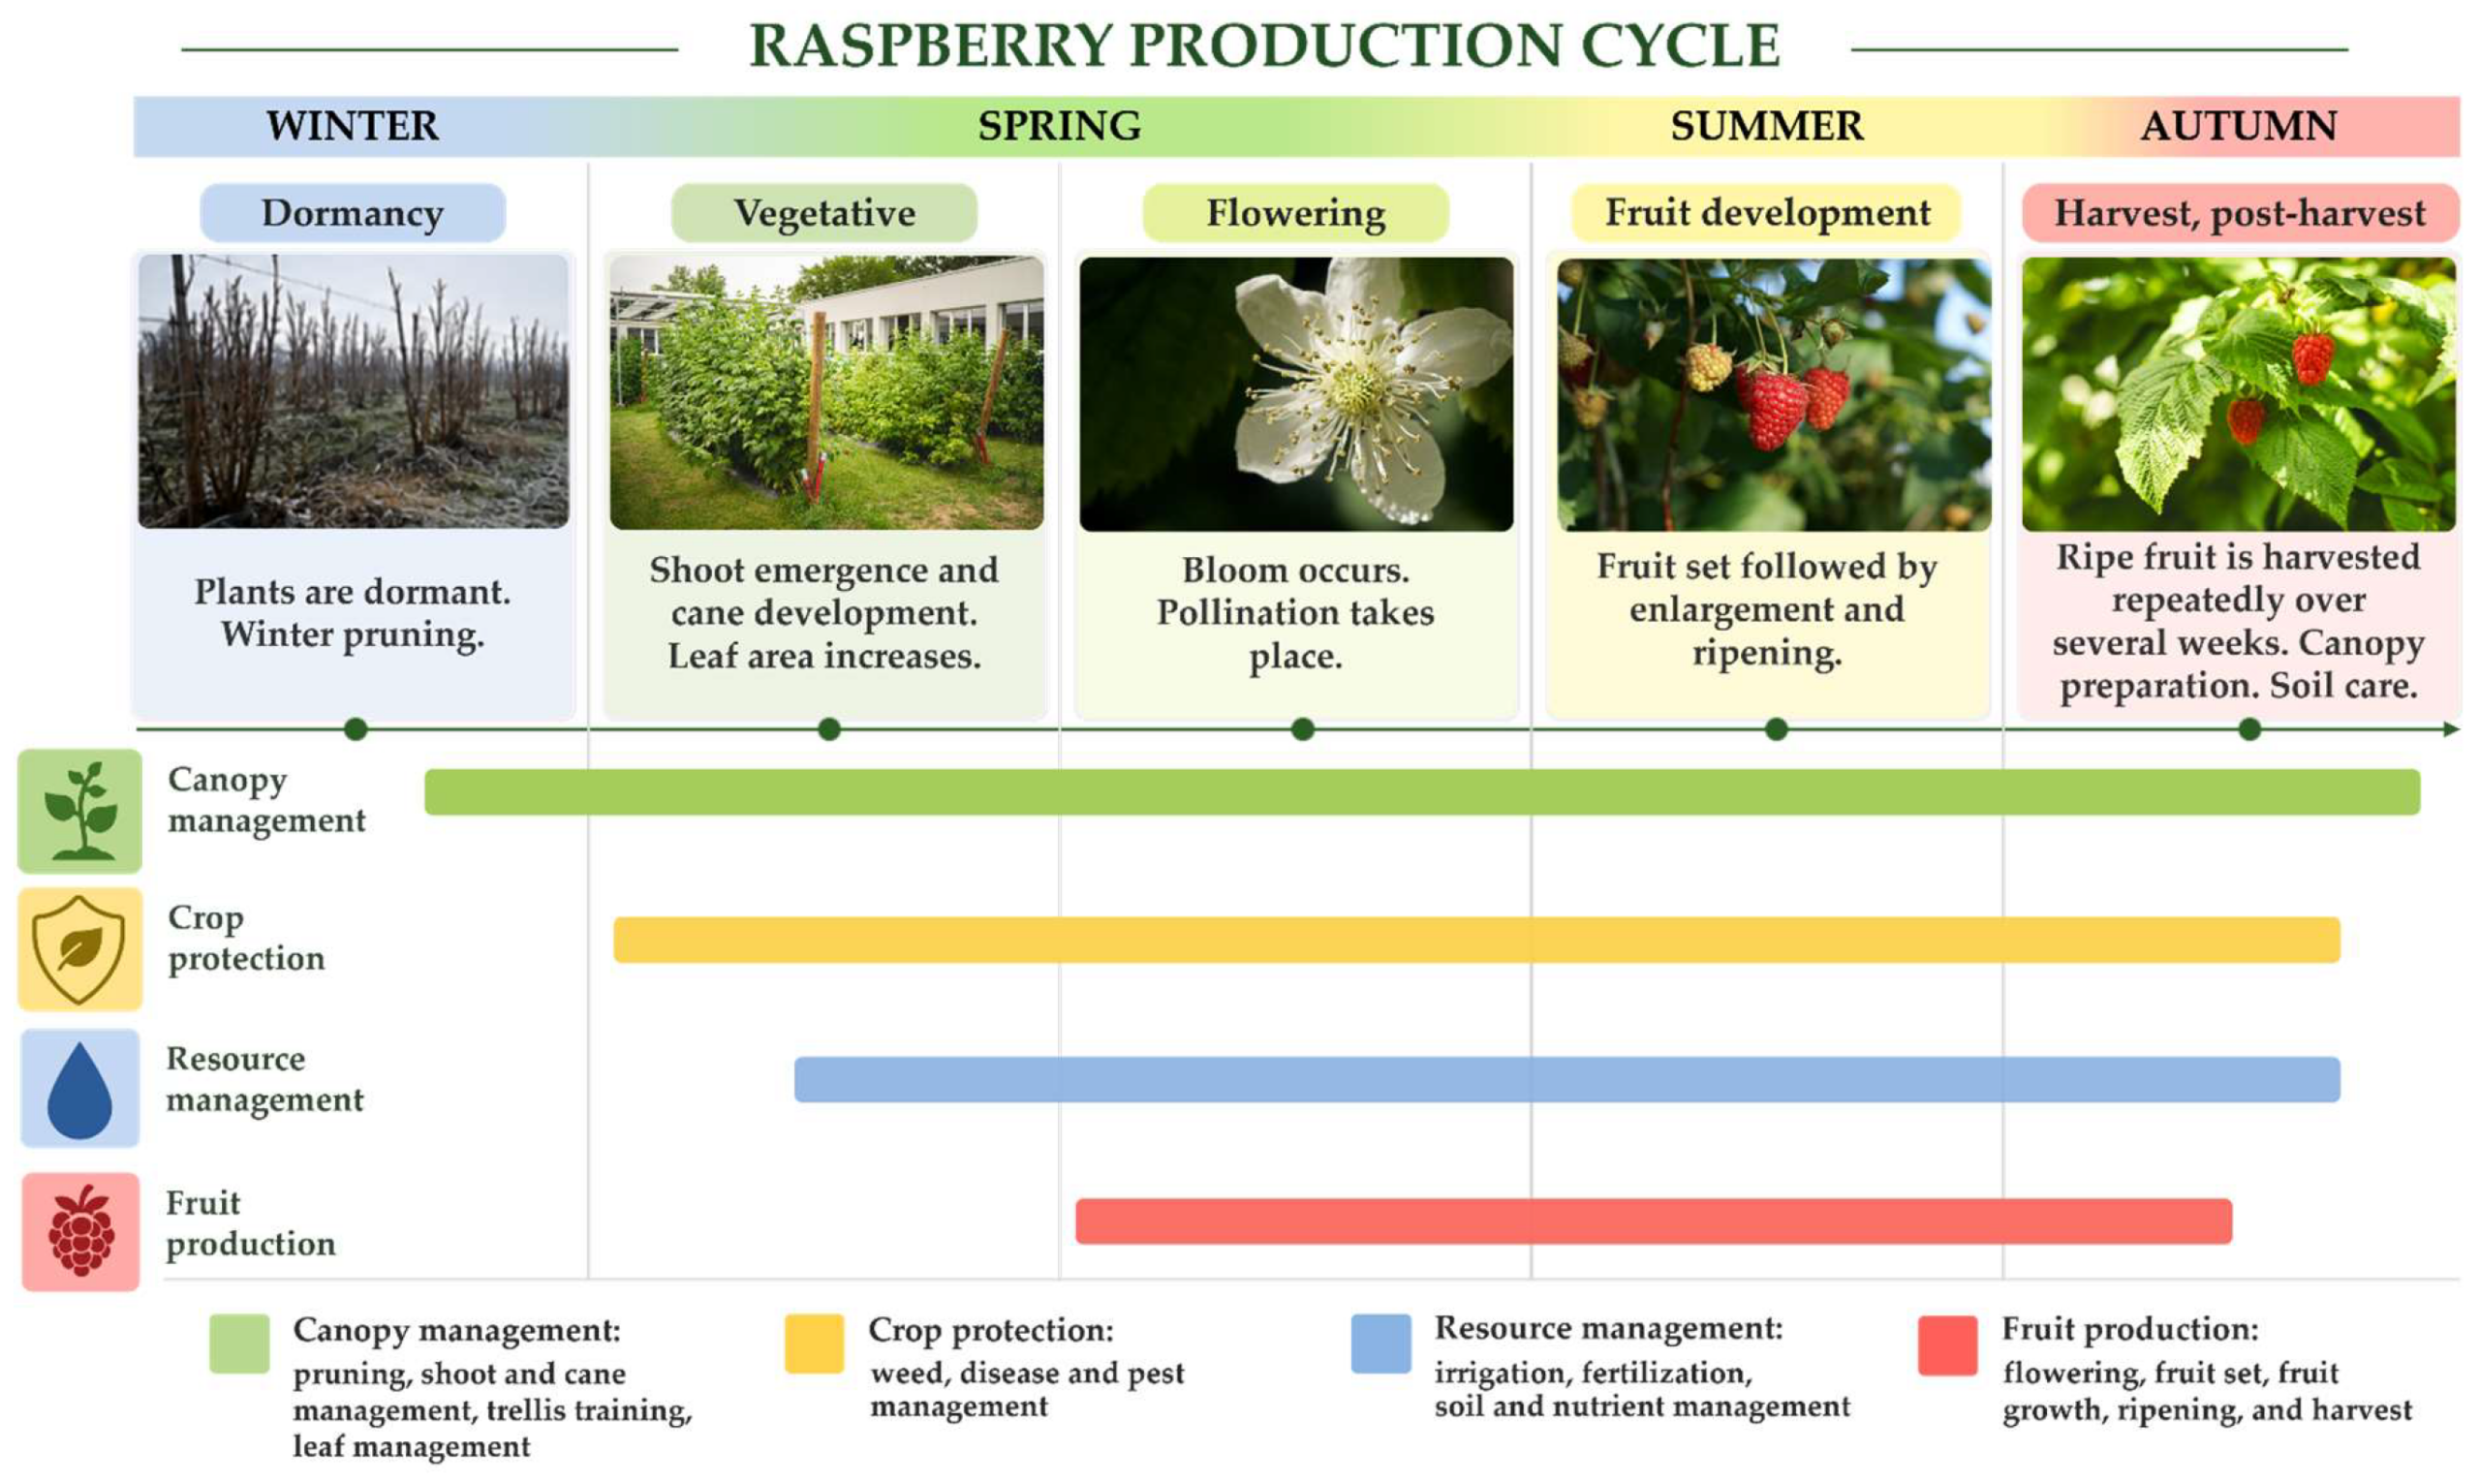
Рисунок 1. Сезонный цикл выращивания малины, фенологические стадии и соответствующие мероприятия по уходу за урожаем.
Разработка таких многофункциональных систем, однако, является технически сложной задачей. Операции, выполняемые на протяжении всего производственного цикла, предъявляют различные требования к восприятию, манипулированию, позиционированию инструментов и физическому взаимодействию с урожаем, в то время как одна и та же роботизированная платформа должна оставаться функциональной при изменяющихся условиях выращивания и окружающей среды [12, 20, 21]. Нежные плоды, такие как малина, демонстрируют большую изменчивость по размеру, весу и форме, что усложняет надежное роботизированное манипулирование и увеличивает риск повреждения во время уборки урожая [22, 23, 24, 25]. Еще одна проблема возникает из-за быстрого и неравномерного созревания малины. Отдельные плоды на одном растении не достигают зрелости одновременно, что требует многократной и выборочной уборки [22].
Поскольку зрелость также влияет на свойства отделения плодов, роботизированные системы должны точно отличать пригодные для сбора плоды от незрелых или перезрелых и соответствующим образом адаптировать приложенные силы. Например, в работе Юнге и др. [23] Для представления изменчивости, наблюдаемой среди малины на разных уровнях зрелости при разработке роботизированного контроллера для сбора урожая, использовались настройки силы отрыва 1.4, 2.0 и 2.8 Н.
Помимо манипуляций с плодами, роботизированные системы должны также поддерживать надежное восприятие, локализацию и позиционирование в условиях изменяющегося внешнего вида и при изменениях структуры листвы в течение сезона [9, 26]. Эти условия могут ухудшить мобильность и точность восприятия, а также снизить точность локализации цели, позиционирования инструмента и манипуляций. Поэтому для надежной работы в полевых условиях требуются механически прочные и защищенные от воздействия окружающей среды роботизированные платформы, а также системы восприятия, роботизированные манипуляторы и концевые захваты, способные поддерживать точную работу в условиях изменяющегося внешнего вида [6, 13, 21].
Для повышения гибкости и эффективности использования сельскохозяйственных роботизированных систем можно рассмотреть несколько подходов. Один из вариантов — использование модульных роботизированных манипуляторов. Зейс и др. [27] предложили роботизированный манипулятор, состоящий из идентичных шарнирных модулей, соединенных последовательно, что позволяет собирать роботизированные манипуляторы с различными кинематическими конфигурациями путем добавления или удаления отдельных модулей. Такой подход позволяет адаптировать кинематическую структуру и рабочее пространство роботизированного манипулятора к конкретным требованиям задачи.
Другой подход предполагает использование нескольких роботизированных манипуляторов, работающих параллельно, что может повысить производительность уборки урожая и эффективность работы [22]. Однако эта конфигурация в первую очередь улучшает пропускную способность задачи, а не расширяет диапазон операций, которые может выполнять платформа. Дальнейшим и потенциально более широко применимым подходом может стать разработка многофункциональной мобильной платформы, оснащенной одним роботизированным манипулятором и сменными концевыми захватами. Такая система могла бы выполнять различные операции в течение годового производственного цикла, используя одну и ту же мобильную платформу и роботизированный манипулятор [13, 28]. Это может увеличить годовой коэффициент использования оборудования и распределить инвестиционные затраты между несколькими задачами, что потенциально повысит экономическую жизнеспособность, особенно для небольших фермерских хозяйств [29].
Цель данного обзора — выявить и оценить системы роботизированных манипуляторов и технологии машинного зрения, имеющие отношение к автономной работе на протяжении всего цикла выращивания малины. В обзоре рассматриваются технологии на основе роботизированных манипуляторов, имеющие отношение к управлению побегами, мониторингу урожая и оценке урожайности, точной защите растений и сбору урожая с точки зрения всего сезона и на системном уровне.
В тех случаях, когда полные решения, специфичные для малины, еще недоступны, рассматриваются системы роботизированных манипуляторов и связанные с ними технологии восприятия, разработанные для других садоводческих культур, с точки зрения их потенциальной применимости к выращиванию малины. Синтез фокусируется на конструкции роботизированных манипуляторов и концевых захватов, восприятии на основе машинного зрения, а также методах искусственного интеллекта и управления, и используется для выявления текущих технологических ограничений, пробелов в исследованиях и будущих направлений в разработке многофункциональных систем роботизированных манипуляторов для выращивания малины.
2. Материалы и методы
Для выявления исследований, относящихся к системам роботизированных манипуляторов и связанным с ними технологиям машинного зрения на протяжении всего цикла выращивания малины, был проведен поиск литературы. Поиск в основном осуществлялся с использованием баз данных Web of Science Core Collection и Scopus и был организован по тематическим областям, соответствующим управлению побегами, мониторингу урожая и оценке урожайности, целенаправленному опрыскиванию, сбору урожая, технологиям концевых захватов и многофункциональным роботизированным платформам.
Поскольку терминология существенно различалась в этих областях применения, поисковые термины были адаптированы к каждой теме, а не использовалась единая унифицированная поисковая строка. Ключевые слова, специфичные для малины, включая «малина» и «Rubus idaeus», были объединены с терминами, специфичными для операций и технологий, такими как «роботизированная рука», «роботизированный манипулятор», «компьютерное зрение», «глубокое обучение», «RGB-D», «обрезка», «оценка урожайности», «целенаправленное опрыскивание», «сбор урожая», «концевой захват», «модульный робот» и «многофункциональная роботизированная платформа».
Приоритет отдавался исследованиям, посвященным именно малине. В тех случаях, когда полные решения отсутствовали, в исследование включались работы, посвященные другим садоводческим культурам, если их роботизированная архитектура, датчики, манипуляции, конструкция концевого захвата или принципы управления считались применимыми к выращиванию малины. Основной поиск был сосредоточен на исследованиях, опубликованных в период с 2016 по 2026 год, в то время как более ранние основополагающие публикации включались по мере необходимости для обеспечения технологического или агрономического контекста. Приоритет отдавался рецензируемым журнальным статьям и материалам конференций, а отдельные диссертации, патенты, технические отчеты и коммерческие источники включались только в том случае, если соответствующая информация отсутствовала в научной литературе.
На рисунке 2а показано временное распределение публикаций, проанализированных в данном обзоре. Количество релевантных исследований оставалось относительно низким до 2021 года, после чего с 2022 года наблюдался явный рост. Наибольшее количество проанализированных публикаций было зафиксировано в 2025 году, что указывает на заметный рост исследований, связанных с роботизированными и основанными на машинном зрении технологиями, имеющими отношение к выращиванию малины. Меньшее количество публикаций в 2026 году следует интерпретировать с учетом неполноты данных о годах публикации на момент поиска литературы.
На рисунке 2б представлено распределение проанализированных публикаций по шести тематическим областям, рассмотренным в данном обзоре. Категории соответствуют: I, управление побегами; II, мониторинг урожая и оценка урожайности; III, целенаправленное опрыскивание и связанные с ним методы точного земледелия; IV, сбор урожая; V, технологии концевых захватов; и VI, многофункциональные, модульные и реконфигурируемые роботизированные платформы.
Для категорий I и IV столбцы подразделяются в соответствии с типом анализируемого исследования: синий сегмент представляет исследования, посвященные компьютерному зрению, а серый — роботизированные решения. Это подразделение отражает структуру разделов, посвященных управлению побегами и сбору урожая, где исследования, связанные с восприятием, и комплексные роботизированные системы рассматриваются отдельно. Распределение также указывает на то, что доступная литература неравномерно представлена на разных этапах цикла выращивания малины.
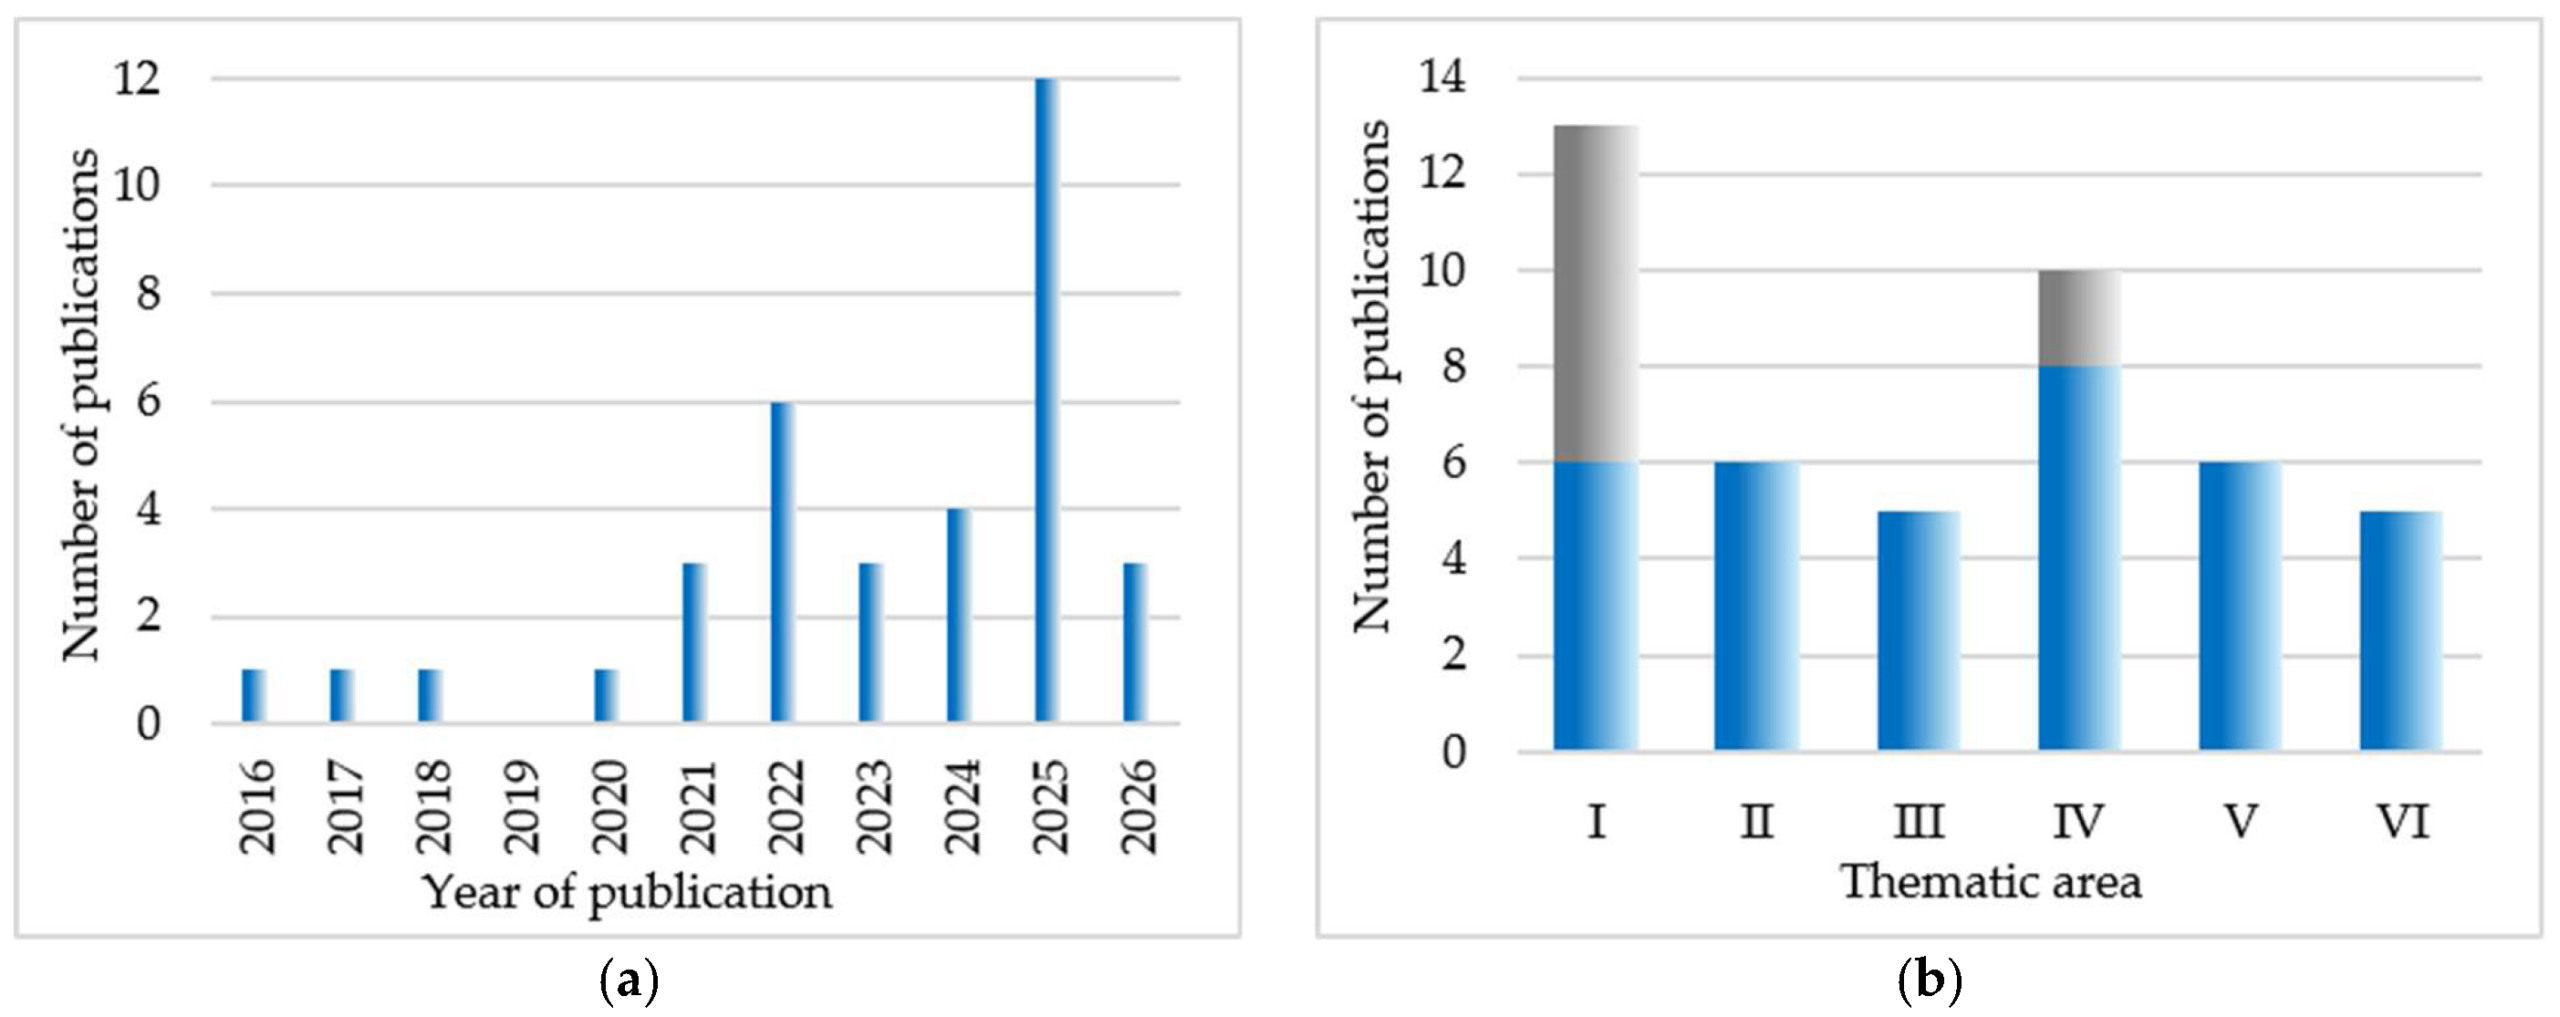
Рисунок 2. Распределение проанализированных публикаций: ( а ) по году публикации и ( б ) по тематической области.
Общая структура обзора представлена на рисунке 3, включая основные тематические области, рассмотренные в разделе «Результаты», и их последующий синтез в разделах «Обсуждение» и «Выводы». В разделе «Результаты» показатели эффективности были извлечены в том виде, в котором они были представлены в оригинальных исследованиях. Поскольку рассмотренные исследования различались по видам культур или сортов, составу набора данных, экспериментальной среде, конфигурации датчиков, уровню автономности и определениям успешной работы, представленные показатели не были статистически нормализованы или объединены. Поэтому они интерпретируются как специфические для каждого исследования показатели эффективности, а не как непосредственно сопоставимые эталонные значения.

3. Результаты
3.1. Управление тростником
Управление побегами включает в себя не только ряд важных агротехнических мероприятий, проводимых в основном в период покоя, но и на разных этапах вегетационного периода. Эти операции направлены на поддержание правильной архитектуры побегов, улучшение проникновения света и циркуляции воздуха внутри кроны, а также на повышение урожайности и качества плодов [1]. Эти операции, включая обрезку, прореживание побегов и удаление пасынков, традиционно являются трудоемкими и требуют многократных вмешательств на месте.
В выращивании малины обрезка считается важной практикой культивации, позволяющей регулировать плотность побегов, улучшать циркуляцию воздуха внутри кроны, облегчать сбор урожая и поддерживать продуктивность растений. Однако автоматизация обрезки осложняется плотным и сильно неструктурированным расположением побегов малины. Для автономного выполнения этой задачи необходимо точно идентифицировать целевые побеги, генерировать траектории без столкновений и избегать повреждения окружающей растительности.
Кроме того, необходимо обеспечить достаточную точность позиционирования и обрезки, чтобы гарантировать чистые срезы, способствующие здоровому отрастанию. Хотя в технологиях восприятия достигнуты значительные успехи, интеграция датчиков, планирования движения, предотвращения столкновений и механизмов обрезки в надежную автономную систему обрезки остается серьезной исследовательской задачей [30].
Хотя роботизированная обрезка широко исследовалась для виноградных лоз и, совсем недавно, для плоских плодовых деревьев, таких как черешня [31, 32], до сих пор не было представлено ни одной полностью интегрированной роботизированной системы обрезки для выращивания малины. Существующие исследования малины в основном сосредоточены на сборе урожая, в то время как исследования, связанные с обрезкой, ограничиваются алгоритмами распознавания, такими как сегментация побегов или определение точек среза.
3.1.1. Компьютерное зрение и анализ изображений для управления сахарным тростником
В роботизированной системе управления побегами используются компьютерное зрение и анализ изображений для обнаружения, классификации и локализации соответствующих структур растений и целевых точек перед физическим воздействием [30, 33, 34]. Поскольку исследования, посвященные конкретно управлению побегами малины, остаются ограниченными, были также рассмотрены соответствующие подходы, разработанные для других плодовых культур. Избранные исследования, а также используемые методы сенсорного восприятия и компьютерного зрения и их заявленная эффективность, суммированы в таблице 1.
Таблица 1. Обзор методов компьютерного зрения и заявленных результатов их применения для защиты побегов малины и других деликатных плодовых культур.
| Источник | Операция | Модель / Вход | mAP@0.5 [%] | Точ-ность [%] | Отзывать [%] | F1-пока-затель [%] | Точ-ность [%] |
|---|---|---|---|---|---|---|---|
| Каплан и др. [ 35 ] | Обнаружение кустарников рода Floricane по изображениям, полученным с помощью БПЛА. | YOLOv8s, YOLO11s, YOLO12s; RGB и мульти-спектральные изображения, полученные с помощью БПЛА. | 99,5 | 98,8–99,9 | 99,4–99,9 | 99,5–99,9 | – |
| Ханал и др. [ 5 ] | Классификация по годам посадки (перво-цветковые/второцветковые) для выборочной обрезки | Линейный метод опорных векторов (SVM); спектроскопия видимого, ближнего и коротковолнового инфракрасного диапазона (VIS–NIR–SWIR). | – | – | – | – | 91,6–100,0 |
| Бхусал и др. [ 36 ] | Обнаружение Примокана и 3D-локализация | SegNet + стерео-скопическое зрение | – | – | – | – | >87 |
| Помикала и др. [ 37 ] | Определение опор и побегов для обрезки | ResNet50, ResNet101; семантическая сегментация | – | Фермы: 91; Направля-ющие: 3 | Фермы: 95; Направля-ющие: 1 | Фермы: 92; Направля-ющие: 2 | – |
| Ахмади и др. [ 38 ] | Обнаружение и локализация бегунов | Сегментация ResNet50/101 + обнаружение объектов AutoML; RGB | – | 74–88 | 62–81 | 68–84 | – |
| Чжоу и др. [ 39 ] | Обнару-жение и сегментация бегунов | YOLOv8x-сегмент, YOLOv11x-сегмент; RGB-изображения наземных объектов и БПЛА | 84 | 85 | 76 | 80 | – |
Ранние подходы к управлению побегами малины с помощью компьютерного зрения были представлены Ханалом и др. [5] и Бхусалом и др. [36], рассматривая дополнительные задачи восприятия, необходимые для автоматизации. Ханал и др. исследовали дифференциацию однолетних побегов первого года жизни и двухлетних побегов второго года жизни как необходимое условие для выборочной обрезки. Поскольку оба типа побегов имеют схожий цвет, форму и размер в период покоя, были проанализированы спектральные характеристики отражения, связанные в первую очередь с содержанием хлорофилла и влаги, а выбранные длины волн впоследствии использовались для классификации на основе SVM. Параллельно Бхусал и др. разработали систему машинного зрения для обнаружения и 3D-локализации побегов малины в полевых условиях с использованием семантической сегментации на основе SegNet и стереоскопического зрения. Система была интегрирована с ранее разработанным механизмом для автоматической связывания и подвязки побегов первого года жизни, демонстрируя потенциал сочетания визуального восприятия с механизированными операциями по управлению побегами.
Компьютерное зрение также исследовалось для более широкого мониторинга плантаций малины на побегах. Каплан и др. [35] применили обнаружение объектов на основе YOLO для идентификации кустарников малины на побегах по изображениям, полученным с помощью БПЛА. В исследовании рассматривались как обычные RGB-изображения, так и мультиспектральные данные, включая ближний инфракрасный (NIR), красный край (RE), красный (R) и зеленый (G) спектральные диапазоны, и оценивалась переносимость моделей обнаружения между различными режимами визуализации. Хотя отдельные побеги не различались и не проводились какие-либо конкретные операции по уходу за побегами, исследование демонстрирует применение компьютерного зрения для автоматического обнаружения и мониторинга насаждений малины на побегах. Это представляет собой более широкий подход к восприятию, который может поддержать будущую разработку более детальных систем зрения для мониторинга и управления на уровне отдельных побегов.
Помимо специфического управления побегами малины, аналогичные подходы компьютерного зрения были исследованы и на других деликатных плодовых культурах, в частности на клубнике, где управление побегами представляет собой сопоставимую задачу обрезки. Помикала и др. [37] предложили семантическую сегментацию с использованием ResNet50 и ResNet101 для различения побегов и кистей клубники в качестве основы для будущей автоматизированной обрезки. Хотя была достигнута высокая эффективность обнаружения кистей, распознавание побегов оставалось сложной задачей.
Впоследствии Ахмади и др. [38] представили двухэтапную структуру, сочетающую семантическую сегментацию на основе ResNet с обнаружением объектов для обнаружения и локализации отдельных побегов. Этот подход существенно улучшил распознавание побегов, достигнув IoU 72% и F1-меры 84% для наиболее эффективного сорта. Совсем недавно Чжоу и др. [39] расширили обнаружение побегов на более разнообразные полевые условия, интегрировав наземные и беспилотные изображения, полученные на разных высотах.
Модели YOLOv8x-seg и YOLOv11x-seg были оценены как для обнаружения, так и для сегментации бегунов. Модели, обученные на объединенных наземных и аэрофотоснимках, показали улучшенную обобщающую способность при различных разрешениях и ракурсах. YOLOv11x-seg достиг показателей F1-меры 79–82% для обнаружения бегунов на трех платформах съемки. В исследовании также было установлено, что съемка с БПЛА на высоте 5 м над уровнем земли является эффективным компромиссом между эффективностью обнаружения и эффективностью сбора данных, что поддерживает масштабируемый мониторинг бегунов и будущее автоматизированное управление бегунами.
Сравнительно, исследования, посвященные малине, затрагивают биологически значимые предпосылки для управления побегами, в частности, различение типов побегов и 3D-локализацию [5, 36], тогда как исследования побегов земляники в основном демонстрируют переносимые стратегии сегментации и обнаружения [37, 38, 39].
Таким образом, эти подходы переносимы в первую очередь на уровне методологии восприятия, но не напрямую с точки зрения определения цели или сообщаемой эффективности, поскольку исследования касаются различных структур культур, целевых объектов, условий съемки и целей управления [5, 36, 37, 38, 39]. Аналогично, очень высокая эффективность, о которой сообщается при обнаружении кустов малины с помощью БПЛА [35], не должна интерпретироваться как свидетельство готовности к обрезке на уровне отдельных побегов, поскольку исследование было направлено на целые кусты, а не на отдельные побеги, и не проводилось конкретной операции по управлению побегами.
3.1.2. Роботизированные решения для управления сахарным тростником
Роботизированное управление побегами требует интеграции восприятия, роботизированного манипулирования, планирования движения и управления для идентификации соответствующих структур растений и выполнения целевых операций в различных полевых условиях [30, 33]. Поскольку полные роботизированные системы, разработанные специально для управления побегами малины, пока ограничены, соответствующие роботизированные решения были исследованы в других культурах, в частности, для обрезки и других целевых операций по уходу за растениями.
Эти системы предоставляют соответствующие примеры сенсорики, манипулирования, конструкции концевого эффектора, планирования движения и автономного управления, которые могут быть перенесены на выращивание малины. Их технические конфигурации суммированы в таблице 2, а сообщенные эксплуатационные характеристики представлены в таблице 3. В исследованиях, суммированных в таблице 3, приводятся различные типы количественных показателей производительности, поскольку они касаются разных культур, операций обрезки, роботизированных архитектур и этапов разработки системы.
Таким образом, общая успешность выполнения задачи и время ее выполнения указываются в отдельных столбцах, где это возможно, в то время как дополнительные показатели, специфичные для исследования, включая точность точки отсечения, эффективность обнаружения объектов, успешность достижения ветвей, ошибку траектории, успешность коррекции позы, повреждение плодов и эффективность планирования рабочего пространства или движения, указываются в столбце «Другие показатели эффективности». Эти значения дают количественное представление об отдельных системах, но их не следует интерпретировать как непосредственно сопоставимые эталонные показатели, поскольку исследования различаются по экспериментальным условиям, целевым структурам, процедурам оценки и определениям успешной работы.
Таблица 2. Технические характеристики роботизированных систем для обработки сахарного тростника и связанных с этим операций.
| Источник | Модель | Транспортное средство | Робот | Коммуникация |
| Силвал и др. [ 31 ] | Faster R-CNN–VGG16; SVD–SVM; ICP | Беспилотный наземный транспорт Clearpath Warthog (Clearpath Robotics, Китченер, Онтарио, Канада) | UR5 (Universal Robots A/S, Оденсе, Дания) + линейная ось 1,35 м; 7 степеней свободы. | Кинетика ROS; NTP |
| Ю и др. [ 32 ] | pix2pix; SegFlow2; Mask R-CNN; PPO | Вспомогательное транспортное средство | Линейная ось UR5e + 1 м; 7 степеней свободы. | ROS; последовательные каналы связи |
| Боттерилл и др. [ 40 ] | SVM; стохастическая грамматика изображений; искусственный интеллект на основе правил | Лебедочная платформа для перехвата грузов | UR5; 6 степеней свободы | ROS; rosbag |
| Хизатате и др. [ 41 , 42 ] | YOLOв11н-сег; YOLOв11н; ФастДТВ; МСТ | Автономная платформа для гольф-кара; задний привод | 2× FANUC CRX-10iA/L (FANUC Corporation, Осино, Яманаси, Япония); 6 степеней свободы | CAN-шина; последовательная связь |
| Фудзинага [ 13 ] | YOLOv5; семантическая сегментация на основе глубокого обучения + определение точек отсечения на основе правил. | Гусеничный вездеход CuGoV3 (CuboRex Co., Ltd., Токио, Япония) | ViperX 300 (Trossen Robotics, Даунерс-Гроув, Иллинойс, США); 6 степеней свободы | ROS; Bluetooth; сетевые/проводные каналы связи |
| Захид и др. [ 43 ] | Кинематическое моделирование на основе DH | Стационарная рама | 3P + 3R; 6 степеней свободы | Серийный номер |
| Молаи и Гатрехсамани [ 44 ] | Кинематическая оптимизация на основе поставленных задач; NSGA-II | Предлагается мобильная платформа для переброски грузов. | Прубот; 7R; 7 степеней свободы | Н/Р |
| Источник | Конечный исполни-тельный механизм | Датчики | Вычисли-тельная техника | Контроль | Автономия |
| Силвал и др. [ 31 ] | Обводные ножницы; сервопривод 8 Н·м | Двойная активная стереосистема; RTK-GPS; IMU; энкодеры | Процессор Xeon E5 (Intel Corporation, Санта-Клара, Калифорния, США); 32 ГБ оперативной памяти; видеокарта GTX 1080 (NVIDIA Corporation, Санта-Клара, Калифорния, США); Ubuntu 16.04 | MoveIt; RRT-Connect; декартов планировщик; MPC; EKF | Полностью автономный |
| Ю и др. [ 32 ] | Электрические обводные ножницы; максимальная длина 32 мм. | RealSense D435 (Intel Corporation, Санта-Клара, Калифорния, США); датчик движения запястья. | ROS PC; XPS-15 (Dell Technologies Inc., Раунд-Рок, Техас, США); GTX 1050 Ti | RRT-Connect; управление силой и визуальным контролем | Полуавто-номный |
| Боттерилл и др. [ 40 ] | Фреза концевая режущая кромка 6 мм; двигатель 100 Вт, 24 000 об/мин. | Три RGB-камеры Grasshopper2 с разрешением 1,3 МП (Point Grey Research Inc., Ричмонд, Британская Колумбия, Канада) | Настольный ПК с 6-ядерным процессором Intel i7 (Intel Corporation, Санта-Клара, Калифорния, США), 2,93 ГГц. | RRT-Connect; OMPL; система предотвра-щения столкновений; система управления остановкой и объездом. | Полуавто-номный |
| Хизатате и др. [ 41 , 42 ] | Модифи-цированные электрические секаторы; раскрытие 40 мм; датчик Холла. | 2× DS77C Pro RGB-D (Vzense, Циндао, Шаньдун, Китай); RealSense D405; RTK-GNSS; IMU; датчик Холла | Бортовой компьютер | MoveIt; OMPL; трапецеи-дальная дорожка + RRT-Connect | Полностью автономный |
| Фудзинага [ 13 ] | Сменный захват/ножницы для резки | RealSense D435i RGB-D | Процессор Intel Core i7; 32 ГБ оперативной памяти | ROS; поиск на основе состояний → Анализ → Сбор данных | Полуавто-номный |
| Захид и др. [ 43 ] | Срез 60 мм; ≤25 мм | Концевые выключатели; датчик Холла; отсутствие видимости | Arduino Mega (Arduino Srl, Монца, Италия); MATLAB R2019b (The MathWorks, Inc., Натик, Массачусетс, США) | Прямая кинематика; графический интерфейс пользователя | Ручной ввод целевого значения |
| Молаи и Гатрехсамани [ 44 ] | Секатор ножниц длиной 44 см | Н/Р | i7-4500U; MATLAB; CoppeliaSim (Coppelia Robotics AG, Цюрих, Швейцария) | Планирование на основе выборки + ИК | Только модели-рование |
| Источник | Обрезать | Операция | Успех | Время | Дополнительные количественные показатели эффективности |
|---|---|---|---|---|---|
| Силвал и др. [ 31 ] | Грейпвайн | Обрезка шпор | 87% | 213 с·вина −1 | Точность определения порогового значения = 94%; mAP = 0,93; F1 сегментации = 0,91 |
| Ю и др. [ 32 ] | Сладкая вишня | Обрезка в период покоя | 58% | 35.1 s·cut −1 | Успешность достижения ветвей = 69%; время сканирования = 284 с. |
| Боттерилл и др. [ 40 ] | Грейпвайн | Обрезка тростника | 2 из 6 разрезов завершено | ≈120 с·вина −1 | Все 6 целей достигнуты; ошибка траектории <1%; 2D-обнаружение P/R = 58/49% |
| Хизатате и др. [ 41 , 42 ] | Грейпвайн | Обрезка шпор | 69,7% за один проход; 83,1% в два этапа; 82% с коррекцией позы. | 11.2/10.2 с·побег −1 ; 122.9/183.5 с·лоза −1 | Успешность коррекции положения = 90%; отношение P/R/mAP50 для маскировки ветвей = 0,86/0,84/0,88; отношение P/R/mAP50 для обнаружения почек = 0,79/0,64/0,70 |
| Фудзинага [ 13 ] | Помидор; Клубника | Сбор урожая; подходит для обрезки кистей. | Клубника: 80% урожая, ~53% успешности работы. | Помидор: 34 ± 12 с·плод −1 ; Клубника: 21 ± 6 с·операция −1 | Повреждение клубники = 25%; точность обнаружения = 96,1–97,2%; замена модуля ≈10 мин. |
| Захид и др. [ 43 ] | Яблоко | Обрезка | ≈100/≈100 тестовых разрезов завершено | 0,75 с·срез −1 | Все выбранные цели достигнуты; чистые разрезы до 25 мм. |
| Молаи и Гатрехсамани [ 44 ] | Грейпвайн | Обрезка тростника | Н/Д | ≤5 с Ленивое RRT | Было смоделировано 11 точек среза; рабочее пространство охватывало всю лозу. |
Рассмотренные системы обрезки демонстрируют прогресс от концепции интеграции восприятия и обрезки к более полным автономным платформам, объединяющим реконструкцию урожая, планирование движения, навигацию и локальное зондирование [31, 32, 40, 41, 42]. Боттерилл и др. [40] продемонстрировали интегрированный рабочий процесс восприятия-планирования-обрезки для обрезки виноградных лоз (рис. 4b), хотя общая надежность была снижена из-за ошибок, накопленных в отдельных компонентах системы. Силвал и др. [31] расширили этот подход до полностью автономной мобильной платформы с увеличенным рабочим пространством роботизированной руки (рис. 4c), в то время как Ю и др. [32] продемонстрировали дополнительную важность взаимодействия с учетом силы во время выборочной обрезки деревьев (рис. 4a). Совсем недавно Хизатате и др. [41, 42] устранили неточности в оценке структуры растений с помощью планирования с учетом столкновений, обновления модели препятствий и коррекции положения на основе концевого эффектора. Их роботизированная система показана на рисунке 4 d. Таким образом, надежная роботизированная обрезка требует точного обнаружения цели в сочетании с эффективной координацией восприятия, планирования движения, манипуляции и обрезки.
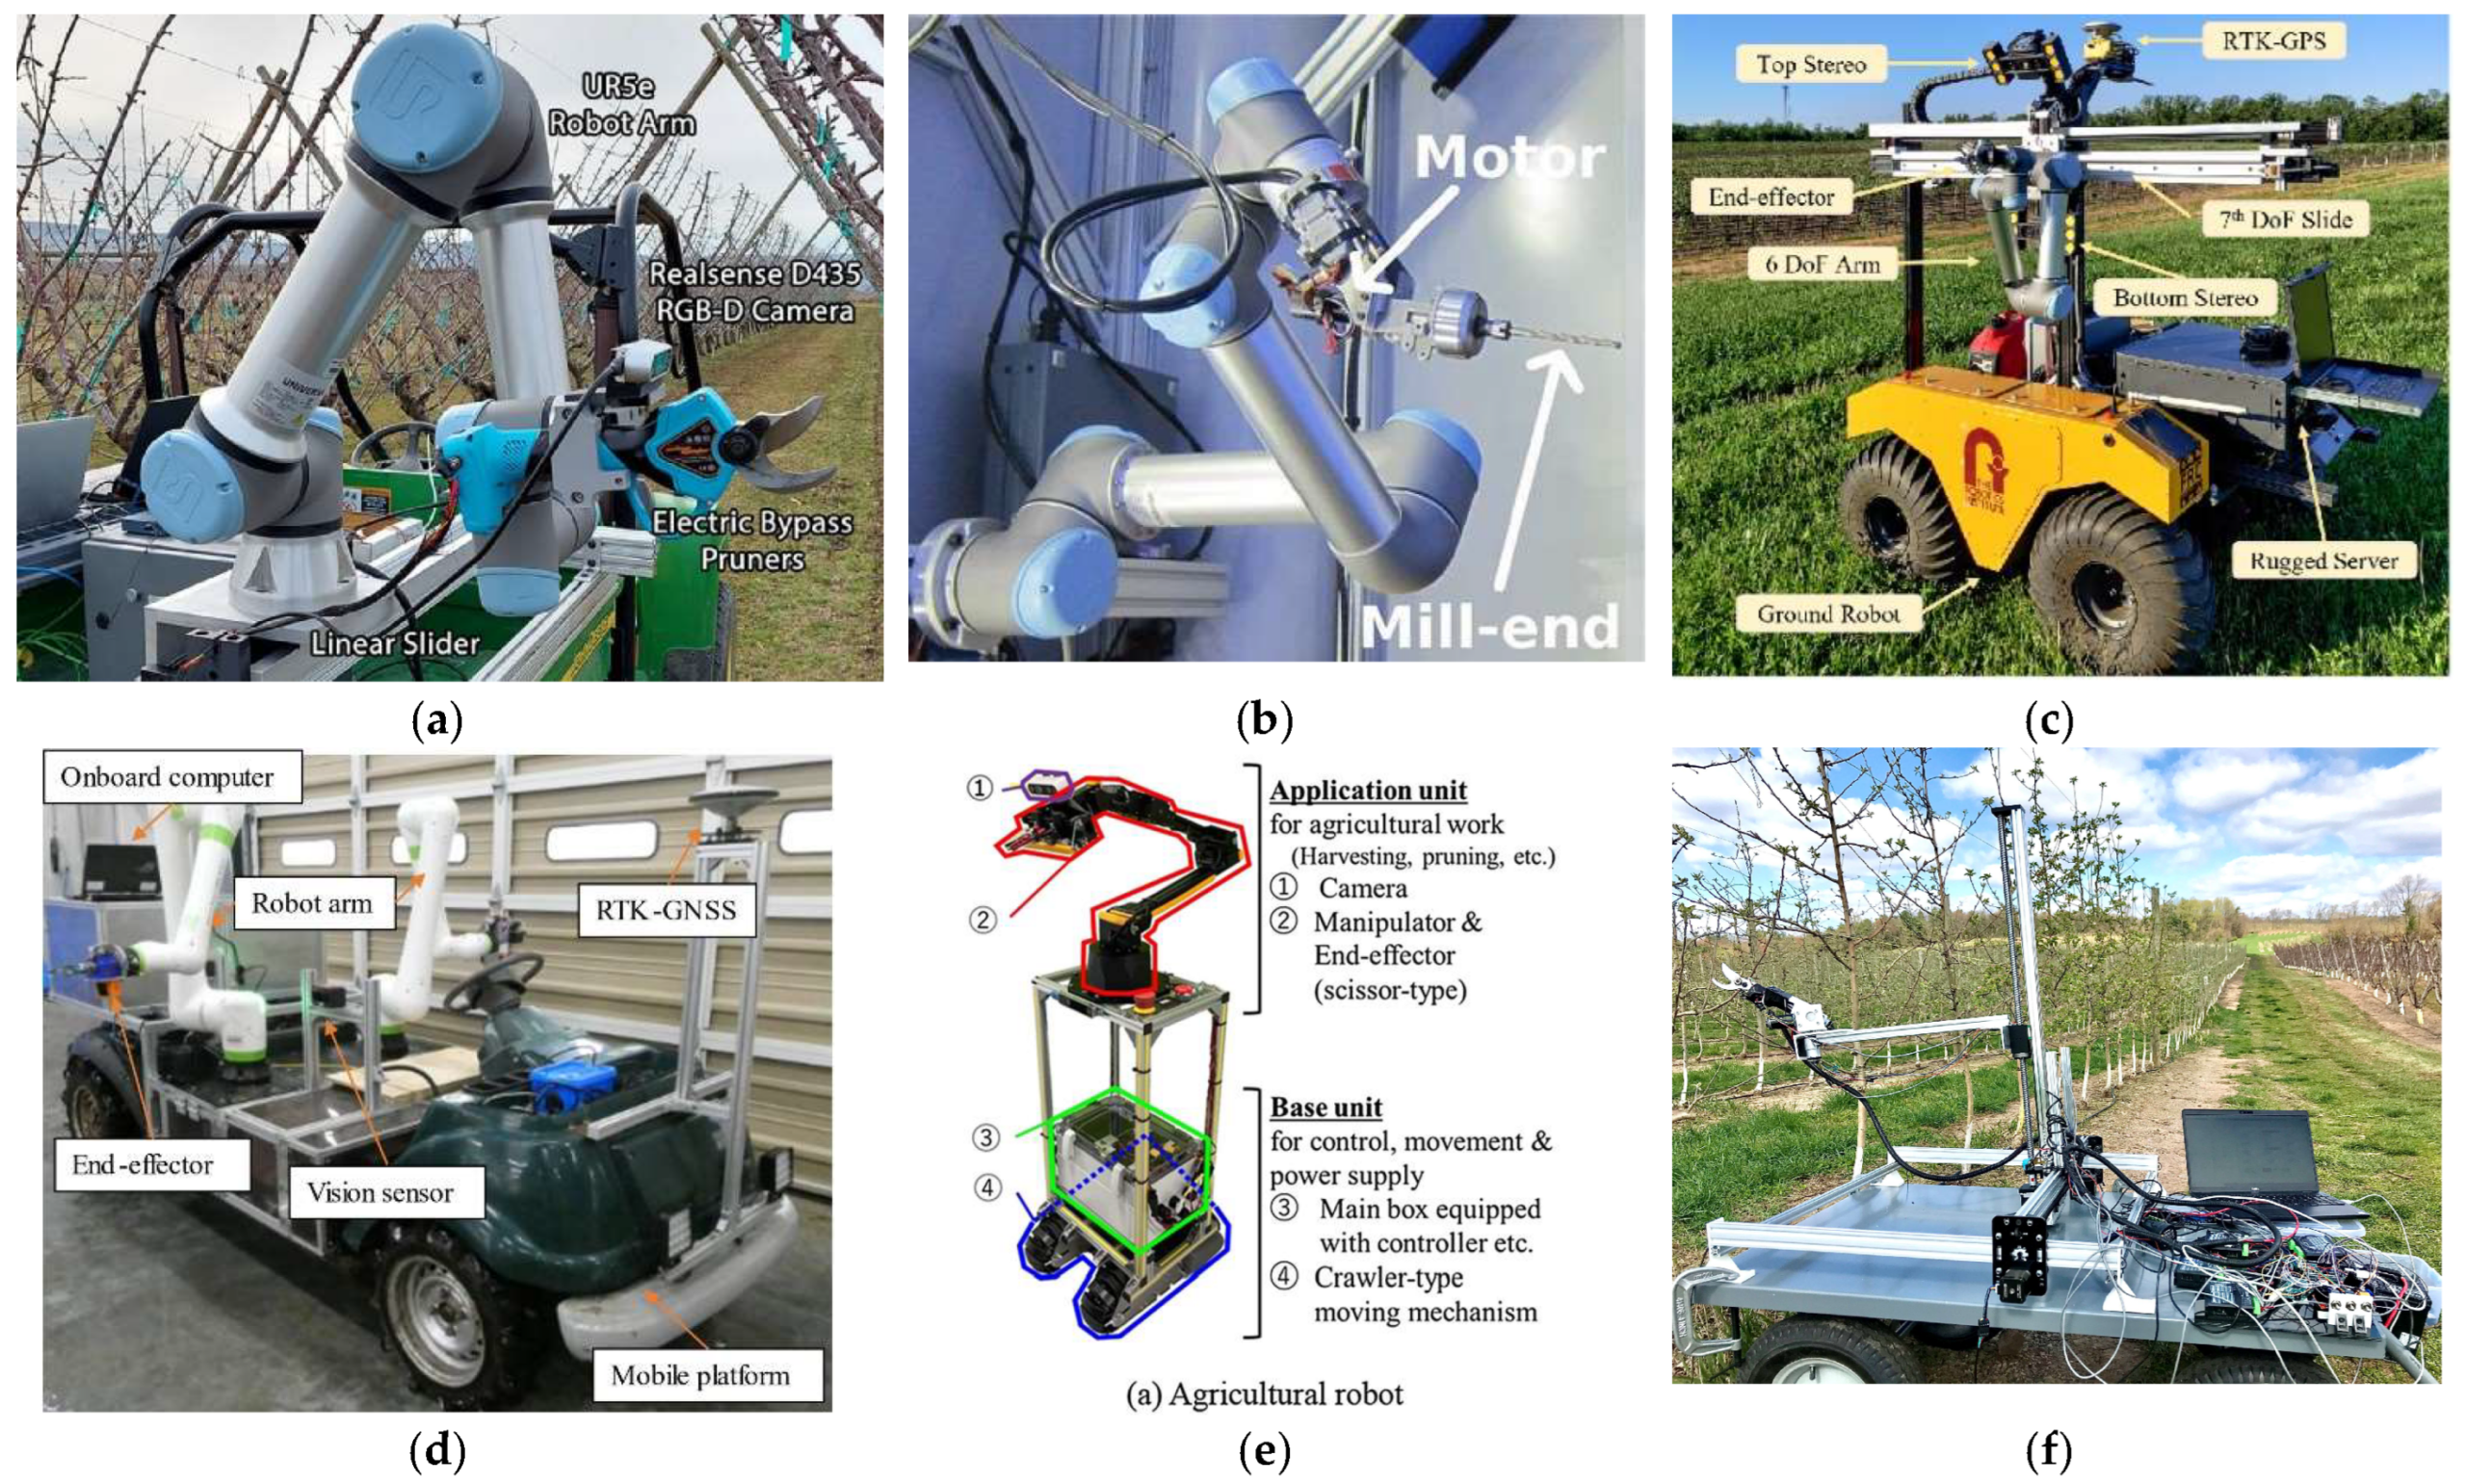
Рисунок 4. Интегрированные роботизированные системы для управления тростником и связанных с этим операций по обрезке в садоводческих культурах: (a) You et al. [32]; (b) Botterill et al. [40]; (c) Silwal et al. [31]; (d) Hizatate et al. [41, 42]; (e) Fujinaga [13, 29]; и ( f ) Zahid et al. [43].
Дополнительные исследования были более конкретно сосредоточены на проектировании роботизированной руки и концевого захвата. Захид и др. [43] разработали систему обрезки с 6 степенями свободы, сочетающую механизм декартова позиционирования с концевым захватом для обрезки 3R (рис. 4f), демонстрируя важность ориентации режущего инструмента и доступности рабочего пространства в густой кроне деревьев. Полевые испытания подтвердили, что ветви диаметром до примерно 25 мм можно обрезать в широком диапазоне ориентаций, хотя целевые положения задавались вручную, а не с помощью интегрированной системы машинного зрения. Молаи и Гатрехсамани [44] подошли к той же проблеме с точки зрения кинематического проектирования, используя многоцелевую оптимизацию для разработки роботизированной руки для обрезки виноградной лозы с 7 степенями свободы и оценивая охват рабочего пространства и эффективность планирования движения в симуляции. Эти исследования подчеркивают ловкость роботизированной руки и доступность цели как важные конструктивные соображения даже до интеграции автономного восприятия и управления.
Ещё один подход представлен модульными роботизированными платформами, которые изначально разрабатывались не для обрезки, а предлагают архитектуры, потенциально адаптируемые к операциям по управлению тростником. Фудзинага и др. [13, 29] продемонстрировали универсальную платформу (рис. 4e), в которой мобильная база и основная инфраструктура управления могут поддерживать различные прикладные блоки, а конфигурация роботизированной руки позволяет адаптировать механизмы и функции восприятия, специфичные для конкретной задачи, в соответствии с выполняемой операцией. Хотя платформа была экспериментально оценена в основном для сбора урожая и мониторинга, её модульная конструкция иллюстрирует, как функции, связанные с обрезкой, потенциально могут быть включены в многофункциональный сельскохозяйственный робот. Сама платформа была специально разработана с учётом взаимозаменяемых прикладных блоков и общей базовой инфраструктуры.
Помимо исследований, описанных в научной литературе, можно также выявить соответствующие промышленные разработки. В патенте 2025 года, принадлежащем компании Kubota, описывается система обрезки плодовых деревьев, которая использует информацию, полученную с помощью датчиков, для классификации побегов как оставленных или удаленных и для определения трехмерных точек среза для роботизированной обрезки [45]. Хотя в патенте не приводятся данные о полевых условиях, он указывает на коммерческий интерес к переносу подходов к обрезке на основе восприятия из исследований в практическое применение.
Для переноса на выращивание малины наиболее важными элементами этих систем обрезки являются расширенное рабочее пространство роботизированной руки [31], планирование движения с учетом столкновений и локальная коррекция положения цели [41, 42]. Не менее важна интеграция восприятия, планирования движения, режущих инструментов и автономного управления [31, 32, 40, 41, 42]. Однако сообщаемые показатели успешности и время цикла не могут быть напрямую экстраполированы на выращивание малины, поскольку системы оценивались на разных культурах, с разной архитектурой растений и в различных экспериментальных условиях [31, 32, 40, 41, 42]. Управление побегами малины дополнительно требует различения биологически разных типов побегов [5], надежного обнаружения побегов и 3D-локализации [36], беспрепятственного доступа в густом и неструктурированном пологе и точной обрезки без повреждения окружающей растительности [30]. Сезонные изменения в структуре растений и видимости цели еще больше повышают требования к восприятию и манипулированию. Такое сочетание структурной интерпретации, выбора цели, предотвращения столкновений и точной обрезки помогает объяснить, почему интегрированная роботизированная обрезка остается менее зрелой в производстве малины, чем сбор урожая.
3.2. Мониторинг урожая и оценка урожайности
Мониторинг урожая и оценка урожайности являются важными аспектами выращивания малины, поскольку они предоставляют информацию о развитии урожая, состоянии растений и потенциальной продуктивности в течение вегетационного периода [18, 46]. Надежная оценка этих параметров может поддерживать управление урожаем и планирование производства [47, 48]. Однако традиционные подходы часто основаны на ручных наблюдениях и отборе проб, что может быть трудоемким и сложным для последовательного применения в больших масштабах [49].
Исследования, представленные в этом разделе, посвящены конкретно выращиванию малины. В недавних работах изучалось использование методов визуализации, сенсорики, компьютерного зрения и машинного обучения для мониторинга развития растений и плодов, оценки состояния урожая и реакции на стресс, оценки характеристик, связанных с урожайностью, а также оценки здоровья и качества плодов. В таблице 4 приведены основные области применения, методы сенсорики и анализа, а также результаты этих исследований, посвященных малине. Отдельные исследования более подробно обсуждаются ниже.
Таблица 4. Обзор методов компьютерного зрения и спектральной визуализации для мониторинга урожая малины, фенотипирования, оценки урожайности, выявления стрессовых факторов и оценки качества плодов.
| Источник | Операция | Модель | Заявленные показатели эффективности |
|---|---|---|---|
| Джафари и др. [ 50 ] | Определение фенологических стадий развития малины для мониторинга роста и оценки урожайности. | YOLOv8, YOLOv10, RT-DETR, Faster R-CNN, Mask R-CNN; RGB | mAP@0.5 = 71,7%; Точность = 72,1%; Полнота = 66,8%; F1 = 69,3%; mAP@0.5:0.95 = 54,8% |
| Сударс и др. [ 51 ] | Определение стадий развития малины для фенотипирования и оценки урожайности. | YOLOv5; RGB | mAP@0.5 = 80,9%; mAP@0.5:0.95 = 53,7%; время вывода = 0,02 с/изображение |
| Наранхо-Торрес и др. [ 52 ] | Выявление болезней и дефектов малины для контроля качества после сбора урожая. | Faster R-CNN; Inception-v3, SqueezeNet, ResNet50/101; VGG16/19; RGB | Точность до 100%; погрешность = 66,7–100%; классификация AP = 27–55%; ≈30 с/лоток |
| Кинтеро Ринкон и др. [ 53 ] | Выявление болезней и дефектов малины для контроля качества после сбора урожая. | Faster R-CNN; статистические признаки + ИНС; RGB | Средняя точность Faster R-CNN = 91,2%; точность для каждого класса = 75–100%; точность статистических методов = 81,0–84,5% |
| Уильямс и др. [ 54 ] | Высокопроизводительное фенотипирование архитектуры растений и спектральных характеристик | Гиперспектральная съемка в видимом и ближнем инфракрасном диапазоне; анализ главных компонентов, вегетационные индексы, смешанные модели, картирование QTL. | Плотность тростника – NDRE r = 0,789; максимальный спектральный LOD QTL = 12,4 |
| Уильямс и др. [ 46 ] | Выявление реакции малины на биотический и абиотический стресс | Гиперспектральная визуализация в видимом и ближнем инфракрасном диапазоне; спектральные отношения, PCA, REML/ANOVA | Геном R469/R523 продемонстрировал наиболее выраженную реакцию на обработку; спектральные соотношения коррелировали с показателями роста и физиологическими признаками. |
Компьютерное зрение на основе RGB в основном использовалось для мониторинга развития плодов и оценки признаков, связанных с урожайностью. Джафари и др. [50] представили Raspberry PhenoSet, в котором были аннотированы семь стадий развития от цветочных почек до зрелых плодов и связаны с ожидаемым временем сбора урожая. Набор данных был оценен с использованием нескольких моделей обнаружения объектов и послужил основой для фенологического мониторинга и прогнозирования урожайности. Позже этот подход был распространен на вертикальные фермерские хозяйства [55], и Джафари и др. [18] использовали информацию о стадиях развития для оценки урожайности и прогнозирования сбора урожая на 28–33 дня вперед. Сударс и др. [51] аналогичным образом использовали YOLOv5 для различения стадий развития плодов малины и японской айвы, демонстрируя потенциал обнаружения на определенной стадии для фенотипирования, оценки урожайности и оценки размера ягод.
Компьютерное зрение также применялось для оценки качества плодов малины. Наранхо-Торрес и др. [52] использовали обнаружение на основе Faster R-CNN для выявления альбинизма, грибковой ржавчины, прикрепленных плодоножек и перезревания в контролируемых условиях послеуборочной съемки. Кинтеро Ринкон и др. [53] исследовали те же классы дефектов, используя базу данных изображений Raspberries-LITRP, и сравнили обнаружение с помощью глубокого обучения со статистической классификацией на основе признаков. Эти исследования проводились после сбора урожая, а не в полевых условиях, но они предоставляют важные примеры автоматического распознавания состояния плодов и видимых дефектов, которые также могут быть полезны для будущих роботизированных систем контроля.
Гиперспектральная визуализация исследовалась для более широкой оценки состояния растений и фенотипической изменчивости. Уильямс и др. [54] показали, что спектральные характеристики были связаны с такими параметрами, как плотность побегов, архитектура растения, содержание хлорофилла и здоровье растения, что подтверждает использование гиперспектральных данных для высокопроизводительного фенотипирования малины. В последующем исследовании Уильямс и др. [46] изучили спектральные реакции на Phytophthora rubi, виноградного долгоносика и различные варианты обработки водой. Несколько спектральных соотношений были связаны с ростом растений и физиологическими признаками, хотя отдельные причины стресса не всегда можно было надежно различить.
В совокупности исследования мониторинга демонстрируют относительно высокий уровень специфичности для малины, поскольку исследования, рассмотренные в этом разделе, проводились непосредственно на малиновых культурах [18, 46, 50, 51, 52, 53, 54]. Однако они касаются различных биологических целей, методов измерения и условий эксплуатации, и поэтому их не следует ранжировать напрямую по заявленным показателям эффективности. Обнаружение стадий развития на основе RGB применялось для фенологического мониторинга, оценки урожайности и прогнозирования урожая [18, 50, 51], тогда как гиперспектральная визуализация использовалась для более широкой оценки состояния растений, фенотипической изменчивости и реакции на биотический и абиотический стресс [46, 54]. Ключевым оставшимся этапом внедрения роботов является проверка на разных сортах, сезонах, системах производства и полевых условиях, поскольку изменчивость сортов, сезонные изменения внешнего вида растений и условия окружающей среды могут влиять на эффективность восприятия [21].
3.3. Целенаправленное распыление и связанные с ним высокоточные методы обработки.
Роботизированные решения для целенаправленного распыления и связанных с ним высокоточных применений.
Не было выявлено ни одной роботизированной системы, специально разработанной для целенаправленного опрыскивания при выращивании малины. Поэтому рассматривались системы, разработанные для других садоводческих культур, где их роботизированная архитектура, методы восприятия, распылительные манипуляторы или стратегии управления потенциально могли быть перенесены на выращивание малины. Также были включены смежные задачи точного опрыскивания, включая химическое прореживание цветков и целенаправленное опыление, если они демонстрировали сопоставимые рабочие процессы восприятия-локализации-опрыскивания. Технические характеристики суммированы в таблице 5 , а показатели эффективности работы — в таблице 6. Поскольку системы существенно различаются по культуре, цели обработки, конфигурации робота и протоколу оценки, приведенные значения эффективности не следует интерпретировать как прямое сравнение. Показатели эффективности, представленные в таблице 6, отражают различные цели обработки и конфигурации робота, начиная от точности траектории и избирательного опрыскивания до снижения концентрации химикатов и успешности целенаправленного воздействия. Таким образом, эти значения иллюстрируют возможности отдельных систем, но не должны интерпретироваться как непосредственно сопоставимые показатели общей эффективности.
Таблица 5. Технические характеристики роботизированных систем целевого распыления и соответствующие области применения высокоточной обработки.
| Источник | Модель | Транспортное средство | Робот | Коммуникация |
| Ватавук и др. [ 61 ] | Линейный MPC в пространстве задач; QP | Специальная мобильная база с откидными опорами. | Kinova Gen3 (Kinova Inc., Буасбриан, Квебек, Канада); 7 степеней свободы | ROS; Ethernet; шина CAN; USB |
| Крклеш и др. [ 14 ] | У-Нет/У-Нет++; YOLOv5; UNet++–ResNet50; К-означает; БАС–к-опт | Модифи-цированный полноприводный беспилотный летательный аппарат HK1500-DM6-E; многоспектральный БПЛА DJI Phantom 4 (DJI, Шэньчжэнь, Китай) | UR5e; 6 степеней свободы | ROS; MQTT; REST API; 4G/Wi-Fi; BLE |
| Оберти и др. [ 60 ] | Спектральные индексы; наращивание областей; классификация на основе правил. | Платформа на колёсном прицепе | Манипулятор для сельскохо-зяйственных культур; 6 степеней свободы. | ROS; UDP; CAN; Ethernet |
| Му и др. [ 62 ] | Маска R-CNN–ResNet101; преобразование координат | Clearpath Husky A200 UGV | Фиксированная выдвижная распылительная штанга; Степень свободы N/R | РОС |
| Гао и др. [ 63 ] | YOLOv8m; предпочтительный отбор цветков; нацеливание по евклидовому расстоянию. | Гусеничное шасси | Механическая рука; модель/степени свободы N/R | TCP/IP; USB; последовательная шина |
| Источник | Конечный исполни-тельный механизм | Датчики | Вычисли-тельная техника | Контроль | Автономия |
| Ватавук и др. [ 61 ] | Распылительная форсунка; насос; бак на 30 л. | Энкодеры шарниров; энкодеры трека; одометрия; OptiTrack (NaturalPoint Inc., Корваллис, Орегон, США) | Intel NUC 10; i7-10710U; Ubuntu 20.04 | MPC в рабочем пространстве; пропор-циональное управление; отслеживание траектории QP. | Полуавто-номный |
| Крклеш и др. [ 14 ] | Сменный пробоотборник почвы + MiniLab; малообъемная распылительная форсунка; 2× Plant-O-Meter (Bitgear, Белград, Сербия) | RTK; IMU; лидар OS1-32 (Ouster, Inc., Сан-Франциско, Калифорния, США); D435i; OAK-D RGB-D (Luxonis Holding Corporation, Денвер, Колорадо, США); мультиспектральная камера для БПЛА; датчики грунта и оптические датчики | Jetson Xavier NX (NVIDIA Corporation, Санта-Клара, Калифорния, США); Raspberry Pi 4B (Raspberry Pi Ltd., Кембридж, Великобритания); Arduino Due; ESP32 (Espressif Systems, Шанхай, Китай) | Автономная навигация; предотвращение столкновений с помощью LiDAR; маршрутизация ALNS; MoveIt; TF | Полуавто-номный |
| Оберти и др. [ 60 ] | Высокоточный опрыскиватель; пятно 150–200 мм | Мультиспектральная камера RG-NIR; энкодер колеса | Сенсорный ПК; промышленный ПК; xPC Target | Инверсная кинематика; планирование траектории; проверка на самостолкновение; очередь целей | Полностью автономное опрыскивание |
| Му и др. [ 62 ] | Электромагнитный клапан; плоскоструйная форсунка TeeJet AIXR11003 (TeeJet Technologies, Глендейл-Хайтс, Иллинойс, США); опрыскиватель на 4 галлона. | Стереокамера ZED2 (Stereolabs, Сан-Франциско, Калифорния, США); RTK-GPS | Встроенный ноутбук; технические характеристики: нет данных. | Обнаружение цветов; геопривязка; наведение на основе GPS; управление форсунками. | Полуавто-номный |
| Гао и др. [ 63 ] | 8-форсуночный воздушно-жидкостный распылитель | RealSense D435 RGB-D | Джетсон Ксавье NX | Наведение на несколько сопел; преобразование координат; избирательное управление соплами. | Полуавто-номный |
Таблица 6. Заявленные эксплуатационные характеристики роботизированных систем направленного распыления и связанных с ними высокоточных применений.
| Источник | Обрезать | Операция | Успех | Время | Дополни-тельные количествен-ные показатели эффективности |
|---|---|---|---|---|---|
| Ватавук и др. [ 61 ] | Грейпвайн | Опрыскивание листвы | Н/Р | Н/Р; траектория распыления 0,3 м·с −1 | Средне-квадратичная ошибка траектории = 4,32 мм в условиях виноградника; максимальная ошибка = 22,16 мм |
| Крклеш и др. [ 14 ] | Черника | Отбор и анализ проб почвы; целенаправ-ленное опрыскивание сорняков; мониторинг растений. | Н/Р | 5–6 мин анализа −1 ; 30–60 с·распыление −1 ; 1 с·измерение −1 | Снижение использования гербицидов = 50–60%; индекс использования гербицидов = 0,78; производительность опрыскивания = 135–270 м² · ч⁻¹ |
| Оберти и др. [ 60 ] | Грейпвайн | Селективное опрыскивание фунгицидами | Обработано 85–100% пораженной площади. | Н/Р | Снижение эффективности пестицидов на 63–84%; площадь ложно-положительных результатов опрыскивания 5–20%. |
| Му и др. [ 62 ] | Яблоко | Химическое прореживание цветков | Н/Р | 10.6 s·tree −1 | Обнаружение P/R/F1/IoU 93,8/91,2/92,5/86,1%; химическое снижение на 66,7% по сравнению с ABS; геопривязка RMSE 1,2–6,8 см |
| Гао и др. [ 63 ] | Киви | Целенаправ-ленное опыление | 93,4% целевого охвата | 1.2 с·цветок −1 | mAP 98,4%; успешность обнаружения 98,9%; завязывание плодов 88,9% |
Рассмотренные системы демонстрируют различные подходы к роботизированному целенаправленному опрыскиванию. В системах опрыскивания на основе роботизированной руки роботизированная рука используется для позиционирования распылительной форсунки относительно растительного покрова или обнаруженной цели. Ватавук и др. [61] сосредоточились в основном на скоординированном управлении мобильным манипулятором для опрыскивания виноградников (рис. 5а), тогда как Оберти и др. [59, 60] интегрировали многоспектральное обнаружение заболеваний, локализацию цели, роботизированное позиционирование и селективное применение фунгицидов в полный рабочий процесс от восприятия до обработки. Их роботизированная система показана на рис. 5с . Последняя система продемонстрировала, что обработка средств защиты растений может быть пространственно ограничена обнаруженными областями заболевания, при этом сообщается о существенном сокращении использования пестицидов по сравнению с традиционным применением (табл. 6).

Рисунок 5. Типичные роботизированные системы для целевого распыления и связанных с ним операций по точному нанесению: ( а ) Vatavuk et al. [61]; ( б ) Крклеш и др. [14]; ( с ) Оберти и др. [60]; ( d ) Му и др. [62]; и ( e ) Гао и др. [63].
Модульные платформенные архитектуры предоставляют еще один путь к интеграции целенаправленного опрыскивания в многофункциональные сельскохозяйственные роботы. Крклеш и др. [14] объединили мобильную платформу, роботизированную руку, общую инфраструктуру датчиков и навигации, а также взаимозаменяемые сельскохозяйственные модули для выращивания черники (рис. 5b). В этой конфигурации целенаправленное опрыскивание сорняков представляло собой одну из нескольких операций, выполняемых с использованием одной и той же базовой платформы. Этот подход особенно актуален для выращивания малины, поскольку опрыскивание потенциально может использовать мобильную базу, роботизированную руку, инфраструктуру восприятия и управления совместно с операциями мониторинга, сбора урожая или обработки стеблей.
Соответствующие приложения для точной обработки показывают, что аналогичные подходы к обнаружению и наведению могут использоваться и для операций, отличных от защиты растений. Му и др. [62] объединили обнаружение цветков и геопривязку с селективным химическим прореживанием цветков (рис. 5d), в то время как Гао и др. [63] интегрировали локализацию цветков RGB-D с селективным многофорсуночным воздействием для целенаправленного опыления (рис. 5e). Хотя эти системы отличаются от традиционного распыления пестицидов роботизированными манипуляторами и используют различные роботизированные конфигурации, обе основаны на точном обнаружении цели, локализации и селективном применении. Эти функции также актуальны для выращивания малины, где роботизированная платформа потребует надежной локализации цели, точного позиционирования устройства нанесения и селективного воздействия в полевых условиях.
Поэтому переносимость этих систем на выращивание малины неравномерна. Общая архитектура мобильной платформы, локализация цели, позиционирование роботизированной руки и селективное управление приводами в значительной степени переносимы на системном уровне, как это продемонстрировано в роботизированном опрыскивании и связанных с ним системах точного внесения, разработанных для черники, винограда, яблони и киви [14, 60, 61, 62, 63]. В отличие от этого, модели восприятия, специфичные для культуры и цели, геометрия распыления, параметры внесения и эффективность обработки требуют валидации, специфичной для малины, поскольку они зависят от структуры культуры, характеристик цели и цели обработки [14, 60, 61, 62, 63]. Поэтому для целевого внесения технические характеристики, такие как обнаружение цели, локализация и позиционирование форсунки, должны дополняться валидацией на уровне обработки. В рассмотренных исследованиях оценивалась не только эффективность воздействия, но и такие результаты, как площадь пораженных болезнями участков, снижение количества пестицидов или химикатов, площадь ложноположительных опрыскиваний, завязывание плодов и использование пыльцы [60, 62, 63]. Эти результаты показывают, что одного лишь успешного обнаружения цели и позиционирования исполнительного механизма недостаточно для демонстрации эффективности лечения. Качество применения, побочные эффекты и биологическая эффективность также должны быть проверены в различных условиях растительного покрова и окружающей среды [21, 58].
3.4. Сбор урожая
Сбор урожая — наиболее широко изученная роботизированная операция в производстве малины. Автоматизация этого процесса требует надежного обнаружения плодов и оценки их зрелости, точной локализации, позиционирования роботизированной руки и бережного отделения плодов. В следующих разделах рассматриваются как методы восприятия, так и комплексные роботизированные системы сбора урожая, разработанные для малины.
3.4.1. Выявление плодов и оценка степени зрелости
Надежное обнаружение плодов является ключевым требованием для автоматизации сбора урожая малины, поскольку оно предоставляет информацию, необходимую для идентификации пригодных для сбора плодов и отличия их от окружающего растительного материала [23, 64, 65]. На практике обнаружение часто сочетается с оценкой зрелости плодов, поскольку селективный сбор требует не только локализации отдельных ягод, но и указания на то, достигли ли они подходящей стадии для сбора урожая [65, 66]. Это особенно сложно в малиновых плантациях, поскольку плоды могут быть частично заслонены листьями или другими ягодами, находиться на разных стадиях развития в пределах одной и той же кроны и наблюдаться при переменном освещении и фоновых условиях [66, 67, 68].
Исследования, рассмотренные в этом разделе, касаются конкретно малины и включают как полевые, так и контролируемые условия выращивания, а также отдельные подходы к оценке зрелости плодов после сбора урожая. Обзор исследованных методов и их заявленных результатов представлен в таблице 7, а отдельные исследования более подробно обсуждаются ниже.
Таблица 7. Обзор подходов компьютерного зрения для обнаружения плодов малины, оценки их зрелости и применения в процессе сбора урожая.
| Источник | Операция | Модель | Количественные показатели эффективности |
|---|---|---|---|
| Страутиня и др. [ 69 ] | Выявление стадий развития малины и фенотипирование для оценки урожайности | Набор данных RaspberrySet; аннотации в формате YOLO; RGB | Показатели производительности модели не приводятся; набор данных: 2039 RGB-изображений, 46 659 аннотаций по пяти классам. |
| Линг и др. [ 68 ] | Определение зрелости малины на трех стадиях при различных погодных условиях и освещенности. | HSA-YOLOv5s; улучшенное преобразование цветового пространства HSV + адаптивная гомогенизация набора данных; RGB | mAP = 97,01%; Повторение = 93,36%; класс AP = 95,01–98,74% |
| Аль-Худайди [ 70 ] | Определение зрелости и стадии развития малины для мониторинга урожая и оценки урожайности. | Четыре варианта YOLOv8; 15 конфигураций гиперпараметров; набор данных RaspberrySet RGB. | mAP@0.5 = 78,6%; mAP@0.5:0.95 = 47,5% |
| Чжан и др. [ 64 ] | Обнаружение спелой малины и стеблей, оценка положения и сегментация стеблей, а также определение оптимальной точки среза для роботизированной уборки урожая. | Улучшенная версия YOLOv8n для определения дня/ночи; YOLOv8n-pose; YOLOv8n-seg; RGB-D | День: mAP@0.5 = 83,6%, Точность = 81,0%, Полнота = 80,7%, 167,0 кадров в секунду. Ночь: mAP@0.5 = 93,4%, Точность = 88,4%, Полнота = 90,7%, 153,8 кадров в секунду. |
| Мехалфи и др. [ 71 ] | Оценка степени зрелости малины после сбора урожая и сегментация образцов на пять категорий качества в промышленных условиях. | YOLOv8n-seg; RGB | Наилучшая сегментация: Точность = 67,9%; Полнота = 68,0%; mAP@0,5 = 65,5%; mAP@0,5:0,95 = 53,9%. Обнаружение: mAP@0,5 = 65,4%; mAP@0,5:0,95 = 58,2%. |
| Луо и др. [ 67 ] | Определение зрелости красной малины в полевых и тепличных условиях для интеллектуального сбора урожая. | Улучшенная версия YOLOv11n с функциями внимания HCSA, DWR и DySample; RGB | Точность = 92,2%; mAP@0,5 = 93,4%; mAP@0,5:0,95 = 79,8%; F1 = 89,0%; mAP@0,5 для незрелых плодов = 92,5%; mAP@0,5 для зрелых плодов = 94,3%; |
| Хан и др. [ 72 ] | Определение зрелости малины после сбора урожая и детальная классификация по пяти стадиям созревания. | YOLO-CG-CPCA на основе YOLOv8; C2f-CG + внимание CPCA + WIoUv2; RGB | AP = 96,6%; Recall = 96,8%; mAP@0,5 = 98,8%; 7,95 МБ параметров; 254,8 кадров в секунду. mAP@0,5 |
| Бучинский и др. [ 66 ] | Выявление готовых к сбору урожая красных, желтых и фиолетовых плодов малины в полевых условиях. | YOLOv8s, YOLOv9s, YOLOv10s, YOLO11s, YOLO12s; RGB | Набор данных смешанных цветов: точность = 89,6%, полнота = 87,4%, mAP@0,5 = 94,2%, mAP@0,5:0,95 = 66,3%, F1 = 88,5%. Вывод: до 247 кадров в секунду на RTX 5080; до 77,5 кадров в секунду на Jetson Orin NX с TensorRT. |
| Чжао и др. [ 73 ] | Определение степени зрелости черной малины на четырех стадиях созревания в сложных тепличных условиях для выборочного сбора урожая. | SDGD-YOLO на основе YOLOv13n; магистраль StarNet + DySample + Soft-NMS-GIoU + дистилляция знаний; RGB | Точность = 91,0%; Полнота = 71,8%; F1 = 80,68%; mAP@0,5 = 81,7%; mAP@0,5:0,95 = 68,7% |
Несколько исследований были посвящены различению стадий развития или созревания малины по изображениям RGB. Страутина и др. [69] представили RaspberrySet, набор данных, полученных в полевых условиях, охватывающий почки, цветы, а также спелые и незрелые плоды при различных погодных условиях и углах обзора, что послужило основой для последующих исследований обнаружения и фенотипирования. Альхудайди [70] позже оценил модели YOLOv8, используя этот набор данных, показав, что обнаружение стадий развития может поддерживать мониторинг урожая и оценку зрелости. Линг и др. [68] решили дополнительную проблему переменного освещения, объединив YOLOv5 с адаптацией цветового пространства для различения незрелой, почти зрелой и спелой малины в изменяющихся полевых условиях.
Более поздние работы были непосредственно сосредоточены на обнаружении готовых к сбору плодов в условиях, актуальных для роботизированной уборки урожая. Луо и др. [67] разработали облегченную модель для различения спелой и незрелой малины в тепличных и открытых условиях, уделяя особое внимание перекрытию, сложному фону и неравномерному освещению. Бучинский и др. [66] сравнили несколько архитектур YOLO для обнаружения готовых к сбору красной, желтой и фиолетовой малины в полевых условиях, а также оценили возможность развертывания в реальном времени на встроенном оборудовании. Чжао и др. [73] расширили обнаружение зрелости до четырех стадий созревания черной малины и разработали модель для работы в условиях перекрытия плодов, перекрытия листвы и изменения масштаба. В современных методах обнаружения все чаще учитываются надежность и вычислительная эффективность наряду с точностью классификации для практического применения в робототехнике.
Для роботизированной уборки урожая обнаружение плодов должно быть в конечном итоге связано с физической целью для роботизированной руки или концевого манипулятора. Чжан и др. [64] решили эту задачу, объединив обнаружение спелых плодов и стеблей с оценкой положения, сегментацией, локализацией RGB-D и определением точки разреза. Обнаруженное положение стебля было преобразовано в мировые координаты для последующего позиционирования концевого манипулятора, обеспечивая прямую связь между визуальным восприятием и роботизированным манипулированием. Сравнение работы в дневное и ночное время также показало влияние стабильности освещения на эффективность обнаружения.
Исследования после сбора урожая предоставляют дополнительную информацию о детальной оценке зрелости и качества, хотя условия их проведения отличаются от условий, встречающихся при сборе урожая в полевых условиях. Мехалфи и др. [71] использовали сегментацию экземпляров для классификации малины по пяти категориям качества в условиях промышленного конвейера, в то время как Хан и др. [72] исследовали пять стадий зрелости при контролируемом освещении. Таким образом, эти подходы более непосредственно применимы к автоматизированной сортировке и классификации, но они также иллюстрируют уровень визуальной дискриминации, который может быть полезен, когда будущим системам сбора урожая потребуется различать близкородственные стадии зрелости.
Высокие показатели обнаружения, отмеченные в нескольких исследованиях малины, следует интерпретировать в контексте их индивидуальных наборов данных, условий съемки и протоколов оценки [64, 66, 67, 68, 69, 70, 71, 72, 73]. Показатели выше 90% по mAP, точности или полноте в рамках данного исследования не обязательно демонстрируют эквивалентную устойчивость для неизвестных сортов, ферм, сезонов, условий освещения, ракурсов камеры или структуры листвы. В некоторых исследованиях явно рассматривались более изменчивые условия, включая изменяющуюся погоду и освещение [68], полевую и тепличную среду [67], полевые изображения разных цветов плодов малины [66] и сложные тепличные сцены с перекрытием и изменением масштаба [73]. В отличие от этого, другие исследования проводились в контролируемых условиях послеуборочной или промышленной съемки [71, 72]. В рассмотренной литературе систематическая проверка на нескольких фермах, в разные сезоны и в разных производственных условиях остается ограниченной. Следовательно, значения, представленные в таблице 7, следует интерпретировать как показатели эффективности, специфичные для конкретного исследования, а не как прямую оценку надежности модели.
3.4.2. Роботизированные решения для сбора урожая малины
Разработка полноценных роботизированных систем для сбора малины остается ограниченной. В рассмотренных источниках были выявлены только два реализованных решения, специально предназначенных для сбора малины. Система, представленная Юнге и др. [23], была разработана и экспериментально оценена как исследовательская платформа, тогда как система Fieldwork Robotics [74] представляет собой коммерческое решение, разработанное для полевого сбора урожая.
В таблице 8 приведены основные технические характеристики идентифицированных систем, включая платформу транспортного средства, роботизированную руку, концевой захват, сенсорное оборудование, вычислительное оборудование, архитектуру управления и уровень автономности. В таблице 9 представлена доступная информация об их подходе к сбору урожая и эксплуатационных характеристиках, включая успешность сбора урожая, производительность, повреждение плодов и другие сообщенные показатели эффективности. Хотя в таблице 9 приведены данные об успешности сбора урожая, скорости работы, повреждении плодов и других сообщенных показателях, две системы оценивались в разных экспериментальных условиях и условиях эксплуатации. Поэтому приведенные значения следует интерпретировать как показатели эффективности, специфичные для каждой системы, а не как прямое сравнение с эталонными системами.
Таблица 8. Технические характеристики и системная архитектура роботизированных решений для сбора урожая малины.
| Источник | Транспортное средство | Робот | Коммуникация | Конечный исполнительный механизм |
| Робототехника для полевых работ [ 74 ] | Автономная колесная платформа | 4 манипулятора для отбора | Н/Р | Специальный селективный захват |
| Юнге и др. [ 23 ] | Husarion Panther 4WD | UR5; 6 степеней свободы | U2D2 (Динамиксель) | Захват с параллельными челюстями, управляемый силой; силиконовые пальцы |
| Источник | Датчики | Вычислительная техника | Контроль | Автономия |
| Робототехника для полевых работ [ 74 ] | 3D глобальные + захватные камеры; датчики | Н/Р | Выбор и сбор фруктов в режиме реального времени. | Полностью автономный |
| Юнге и др. [ 23 ] | OAK-D; Pi-камера; ToF; 2 тензодатчика | ПК управления; Jetson Nano; Arduino Nano Every | ПИД-регулирование силы; визуальное сервоуправление; декартово выравнивание. | Полуавтономный |
| Источник | Модель | Операция | Успех |
| Робототехника для полевых работ [ 74 ] | Собственная технология ИИ/машинного обучения; 3D-зрение | Выборочная уборка урожая | Н/Р |
| Юнге и др. [ 23 ] | Пороговое определение вируса герпеса; ХГТ | Выборочная уборка урожая | Урожайность 80%; весь производственный цикл завершен 7 апреля. |
| Источник | Операционная ставка | Повреждать | Дополнительные количественные показатели эффективности |
| Робототехника для полевых работ [ 74 ] | ≈1 кг·ч −1 | Н/Р; качество, сравнимое с человеческим. | 4 плеча; целевое значение >4 кг·ч −1 ; коммерческое применение в полевых условиях. |
| Юнге и др. [ 23 ] | Н/Р | 60% — нет; 20% — незначительные; 12% — повреждения. | Локализация Δx/Δy = 1,5/6,1 мм; 8% не собраны. |
Роботизированная система для выборочного сбора малины, разработанная Мартином Штоленом и впоследствии созданная и коммерциализированная компанией Fieldwork Robotics, созданной на базе Плимутского университета [74], эволюционировала из ранних прототипов в полностью автономную многорукую платформу для сбора урожая. Более ранние прототипы эволюционировали от однорукой системы, для сбора и выгрузки одного плода которой требовалось около 60 секунд, до четырехрукой платформы, достигающей производительности около 1 кг·ч⁻¹ во время коммерческих испытаний в Португалии в 2022 году [75].
Впоследствии система была переработана, в частности, ее датчики и захваты [76], для улучшения обнаружения плодов и сокращения времени сбора урожая [74]. Текущая модель Fieldworker 1 (Fieldwork Robotics Ltd., Кембридж, Великобритания) (рис. 6) использует четыре манипулятора для сбора урожая вместе с датчиками, дополненными ИИ, и спектральной информацией для оценки зрелости. Согласно Fieldwork Robotics, система разработана для достижения скорости сбора урожая и качества фруктов, сопоставимых с теми, что достигают люди-сборщики, хотя подробные количественные данные о производительности текущего поколения не были опубликованы [74].
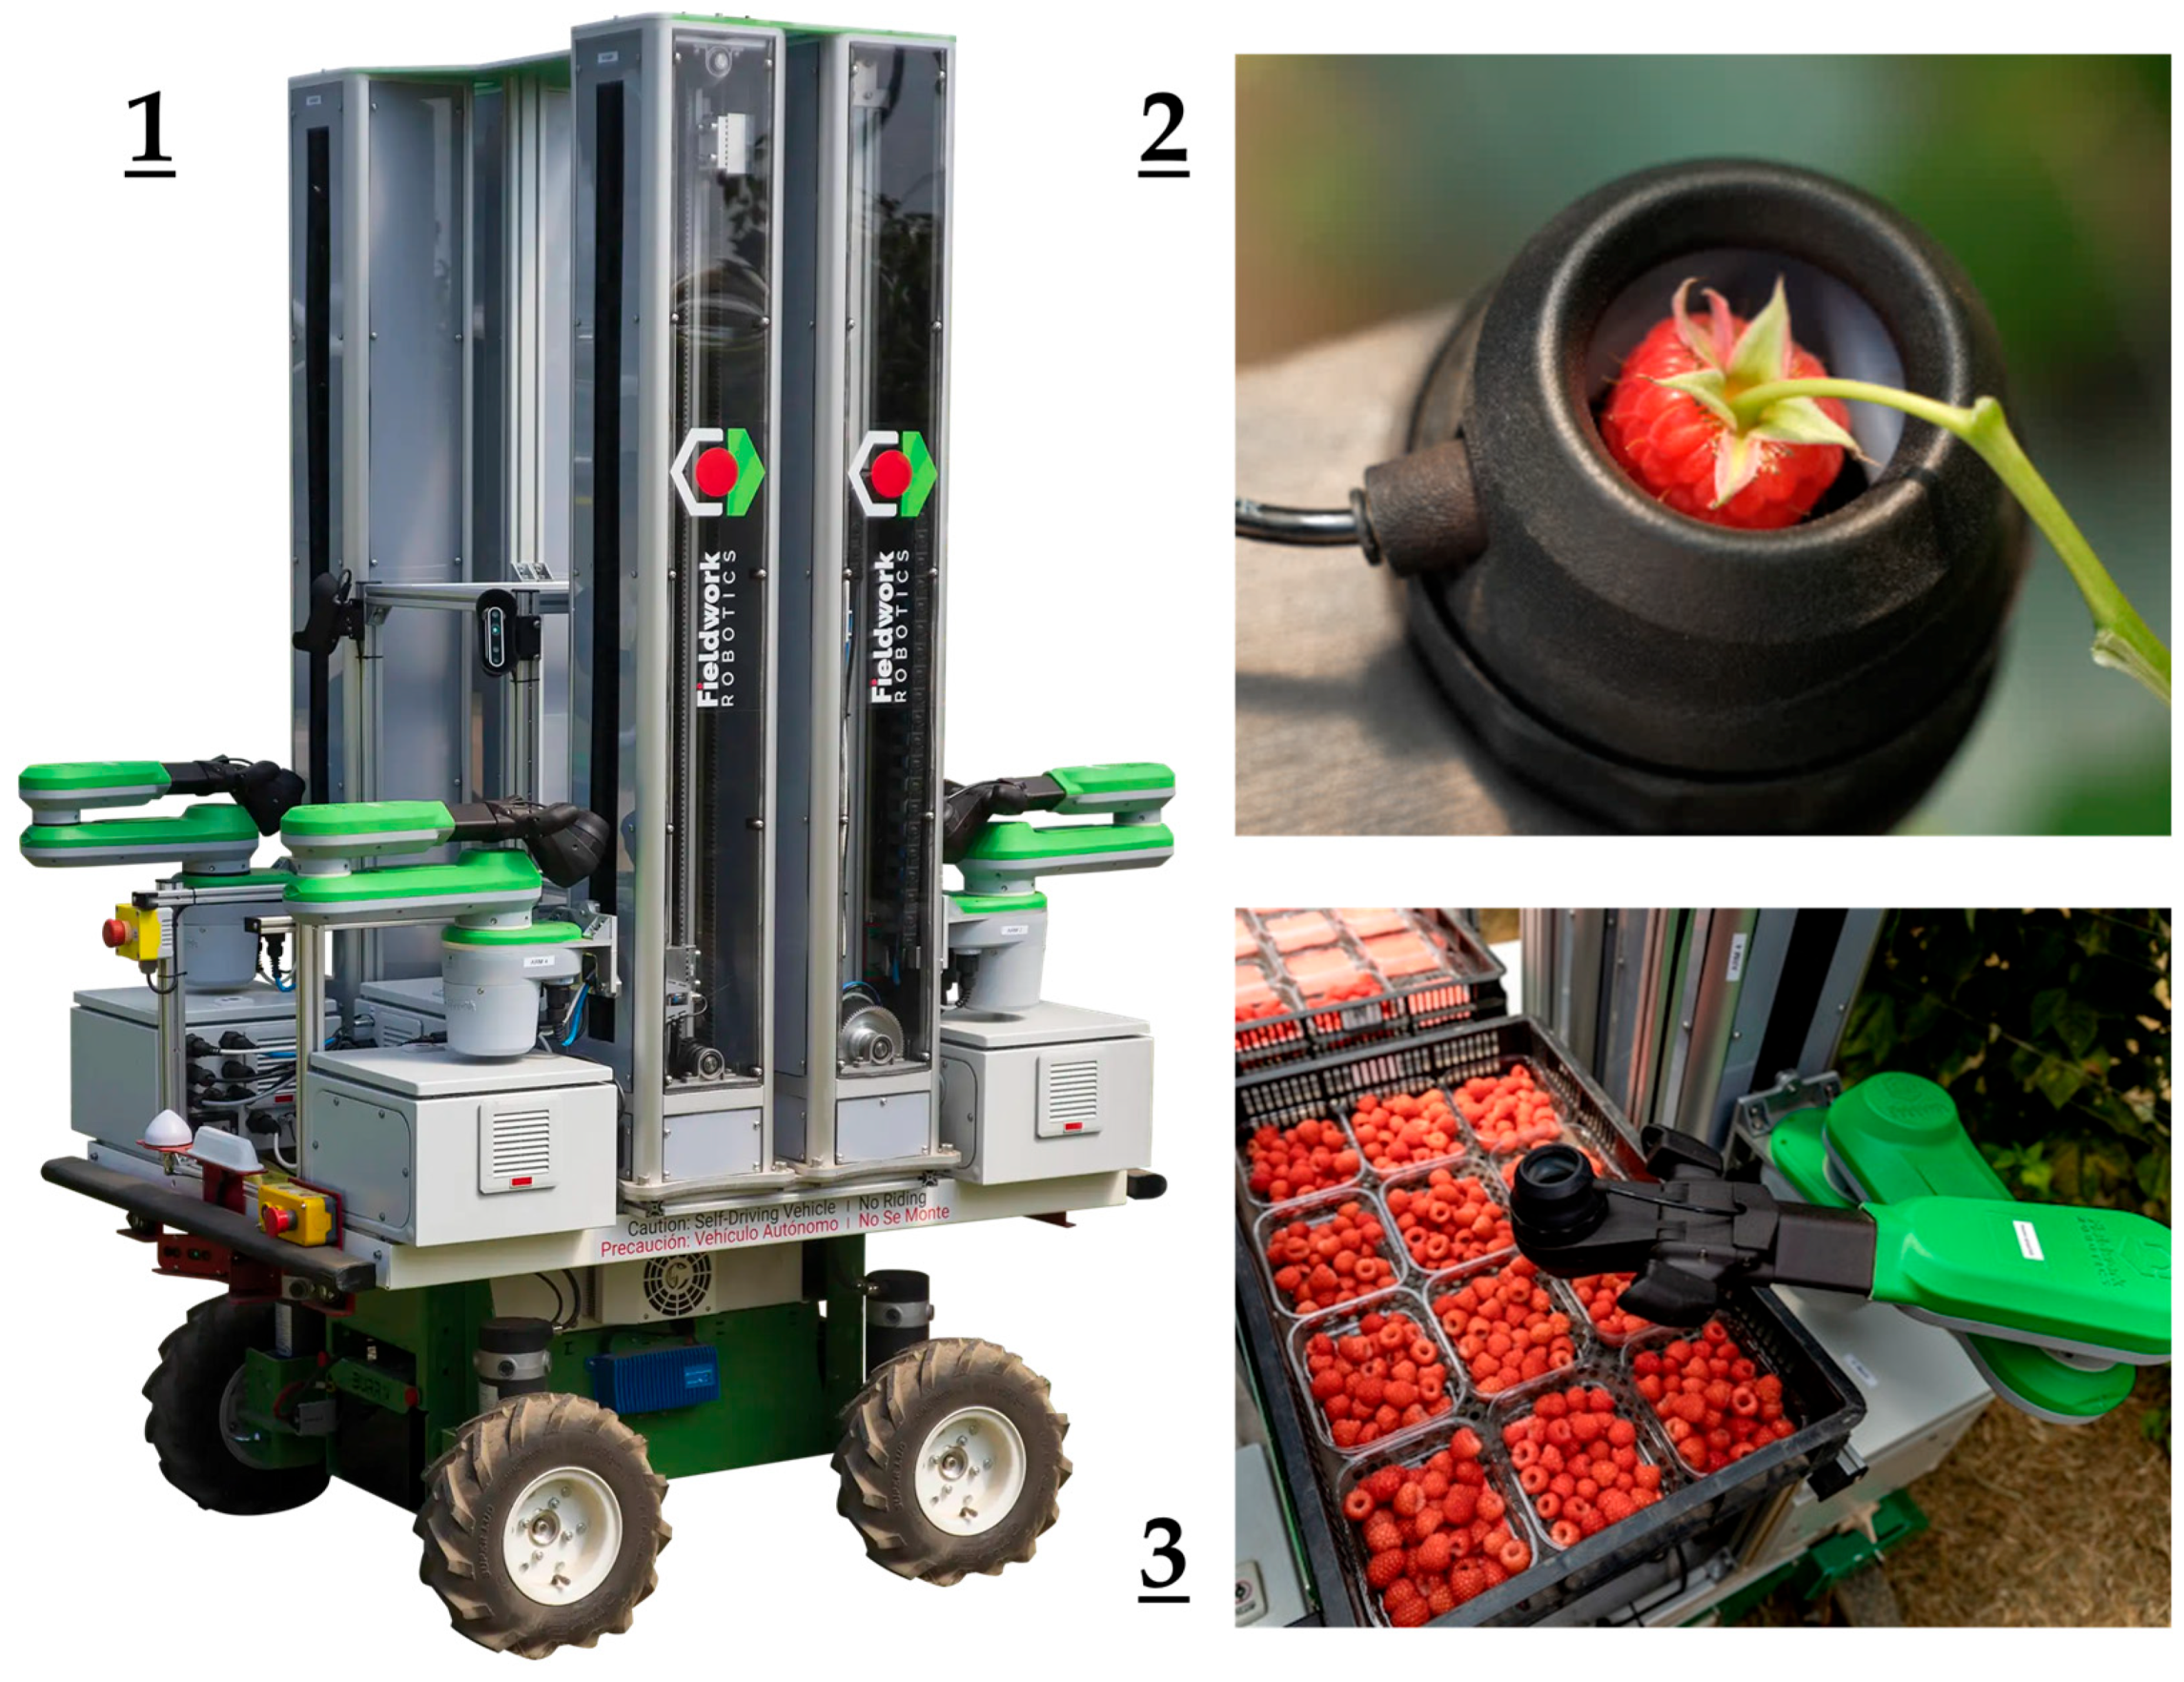
Рисунок 6. Коммерческая роботизированная система, разработанная компанией Fieldwork Robotics для выборочного сбора малины: общая конфигурация многорукой сборной платформы [74] (1), концевой захват для выборочного сбора малины [76] (2) и операция обработки плодов [74] (3).
Юнге и др. [23] представили полуавтономную систему (рис. 7) для выборочного сбора малины, в которой мобильная платформа вручную устанавливалась перед растением, а локализация плода, визуальное выравнивание, захват и сбор урожая с контролем силы выполнялись автономно. Контроллер сбора урожая был протестирован отдельно на 25 плодах, достигнув 80% сбора урожая с незначительными повреждениями или без них, включая 60% без видимых повреждений и 20% с незначительными повреждениями; 12% плодов были повреждены, а 8% не были собраны. При оценке полной автономной последовательности, сочетающей визуальное сервоуправление и сбор урожая, четыре из семи попыток сбора урожая были успешными. Однако центральным вкладом исследования стала разработка сенсоризированного физического двойника малины для лабораторной разработки контроллера (рис. 8) [23, 77].
Физический двойник воспроизводил ключевые характеристики взаимодействия плода и включал в себя датчики нагрузки и датчик давления для измерения сил во время захвата и отсоединения. Демонстрации сбора урожая человеком использовались для получения эталонных профилей силы и автоматической настройки контроллера силы. Важно отметить, что полученный контроллер впоследствии был перенесен из лаборатории на реальные кусты малины без дополнительной настройки в полевых условиях, что демонстрирует подход Lab2Field, который снижает зависимость разработки роботизированной системы сбора урожая от сезонного доступа к реальным плодам.

Рисунок 7. Роботизированная платформа для сбора малины Lab2Field: ( a ) мобильная роботизированная рука, работающая в поле, и ( b ) сенсорный захват со встроенным зрением, датчиком силы и бортовыми вычислениями [23, 77].
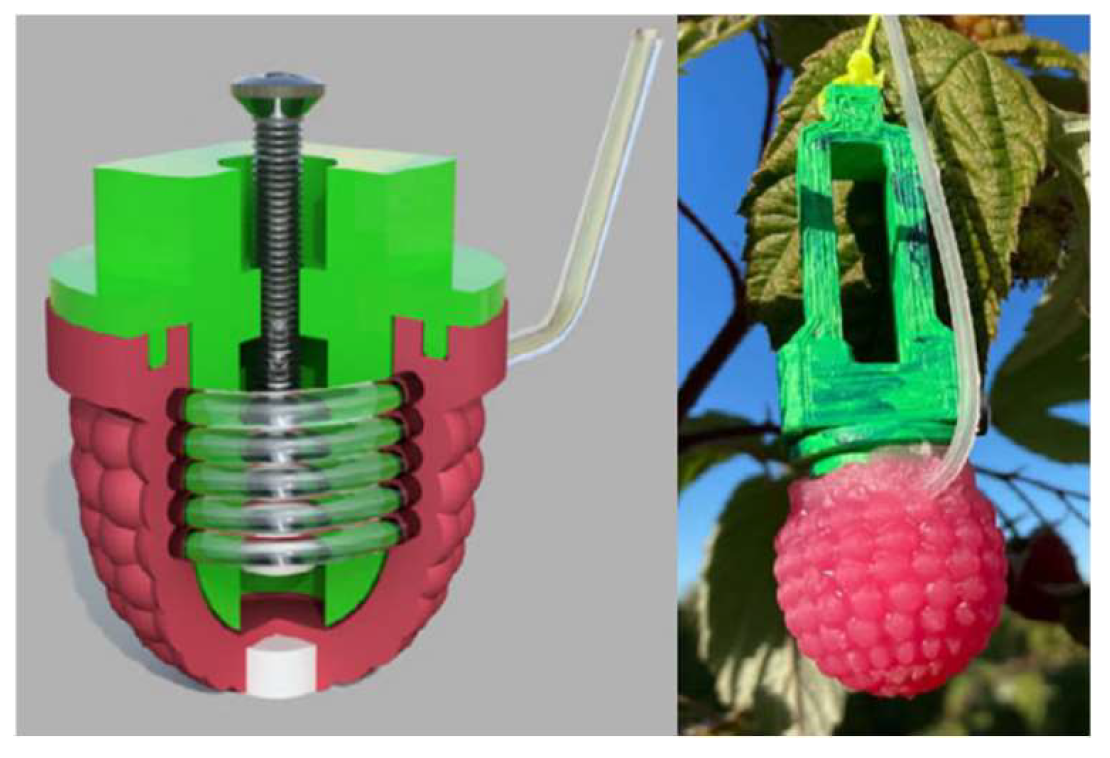
Рисунок 8. Физический двойник Raspberry Pi с датчиками, разработанный для лабораторного тестирования контроллера: концептуальный дизайн и физическая реализация [23].
Две системы сбора малины также представляют разные уровни и формы технологической зрелости. Робототехника для полевых работ [74] предоставляет доказательства коммерческого применения в полевых условиях и многорукого управления, но публикует лишь ограниченные количественные данные для текущего поколения. В отличие от этого, Юнге и др. [23] предоставляют подробные экспериментальные измерения, хотя они были получены на исследовательской платформе с подвижной базой, позиционируемой вручную, и небольшим количеством полномасштабных испытаний. Таким образом, эти системы дополняют друг друга, а не напрямую сравнивают: одна демонстрирует коммерческое применение, а другая предоставляет прозрачные экспериментальные данные о взаимодействии плодов с управляемой силой и переносе из лаборатории в поле.
Более широкий спектр роботизированных систем сбора урожая с использованием захватных манипуляторов для плодов был описан для других деликатных плодовых культур. В рассмотренной здесь научной литературе Браун и Суккарие [78] оценили систему сбора сливы на основе UR5 с жесткими и мягкими захватами, продемонстрировав использование взаимозаменяемых механизмов захвата в рамках общей роботизированной архитектуры.
Разработка в коммерческом секторе также включает комбайн для сбора клубники TX от Advanced Farm Technologies, который сочетает в себе автономное наземное транспортное средство, восприятие на основе изображений с помощью ИИ и роботизированные манипуляторы, оснащенные захватами для сбора плодов [79]. Кроме того, патент, выданный Root AI и в настоящее время принадлежащий Zordi и AppHarvest Technology, описывает мобильную систему сбора урожая с визуальным управлением, в которой один или несколько роботизированных манипуляторов оснащены захватами и гибкими элементами для обработки плодов, предназначенными для уменьшения повреждений деликатной продукции [80].
3.5. Решения для концевых захватов, применимые на протяжении всего производственного цикла Raspberry Pi.
Конечные захваты обеспечивают физический интерфейс между роботизированной системой и культурой, и поэтому их конструкция тесно связана с выполняемой операцией [81, 82]. На протяжении производственного цикла различные задачи требуют существенно разных форм взаимодействия, начиная от целенаправленного распыления и обрезки побегов до обработки и отделения нежных плодов [12, 31, 60, 82].
Только те захватные устройства для уборки урожая, которые были рассмотрены в данном обзоре, были разработаны специально для малины. Концепции захватных устройств, описанные для опрыскивания и обрезки, заимствованы из аналогичных роботизированных применений в других культурах, но включены в обзор, поскольку их принципы работы актуальны для аналогичных задач в производстве малины. В таблице 10 приведена сводная информация об идентифицированных типах захватных устройств, принципах их работы и основных технических параметрах, указанных для каждой конструкции.
Таблица 10. Обзор конструкций концевых захватов для сбора урожая и других роботизированных операций, имеющих отношение к выращиванию малины.
| Источник | Изображение концевого эффектора | Тип концевого эффектора | Принцип работы | Технические параметры | |
|---|---|---|---|---|---|
| Оберти и др. [60] |  |
Пневма-тический прецизионный опрыски-ватель | Точечное опрыскивание с помощью сжатого воздуха | 3,5 кг; 18 мл·мин⁻¹ ; 350 кПа; вентилятор 0–9500 об/мин; диаметр распыления 150–200 мм | |
| Силвал и др. [31] | 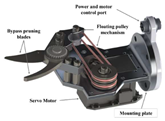 |
Специаль-ные секаторы с обводным механизмом | Сервоприводная обводная резка с шкивной передачей | 0,45 кг; сервопривод 8 Нм; MA = 3; раскрытие лезвия = 38 мм; усилие резания ~320 Н для трости диаметром 8 мм; диаметр испытанной трости = 5–11 мм | |
| Юнге и др. [23] | 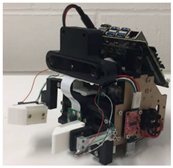 |
Захват с парал-лельными губками и управле-нием усилием | Захват и вытягивание с контролем силы | 2 пальца с силиконовым покрытием; 2 датчика нагрузки 500 г; динамометр Dynamixel XM430-W210-R; реечный привод. | |
| Фудзинага [13] | 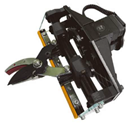 |
Механизм захвата и резки ножничного типа | Одновременное захватывание и разрезание | Взаимозаменяемые; крепление на 8 болтах; диапазон регулировки привода регулируется программно. | |
| Фурия и др. [83] | 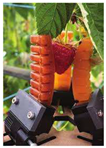 |
мягкий пневма-тический захват GraspBerry | Мягкий пневматический захват; сменные фрикционные кончики пальцев. | Самовосстанавливающийся полимер на основе DA; 3 сменных рисунка на кончиках пальцев; дистальная фаланга, созданная по образцу человеческой дистальной фаланги. | |
| Робото-техника для полевых работ [74, 84] | (а) |  |
Двухкулач-ковый механический захват | Механический захват и отделение отдельных плодов малины. | Две противостоящие захватывающие челюсти; локализация фруктов с помощью камеры; конфигурация раннего прототипа. |
| (б) |  |
Надувной мембран-ный концевой захват | Ограждение для фруктов + пневматический мембранный захват | Гибкая надувная мембрана; регулируемое входное отверстие; внутренний объем для размещения фруктов; конусообразная внешняя геометрия. | |
При опрыскивании и обрезке, в первую очередь, требуется, чтобы исполнительный механизм точно позиционировал и выполнял определенную обработку. Оберти и др. [60] разработали пневматический прецизионный опрыскиватель, который сочетает в себе ограниченную схему распыления с роботизированным позиционированием для выборочной обработки пораженных участков виноградной лозы. В отличие от них, Силвал и др. [31] использовали сервоприводные обводные ножницы для выборочного удаления побегов. Эти системы иллюстрируют различные механические требования к операциям защиты растений и обрезки: опрыскивание в основном зависит от контролируемого нанесения и позиционирования форсунки, тогда как обрезка требует достаточной силы резания и надежного размещения структуры растения между лезвиями.
В устройствах для сбора урожая больше внимания уделяется гибкому взаимодействию с плодом. Юнге и др. [23] использовали захват с параллельными губками, покрытыми силиконом пальцами и датчиками нагрузки, что позволило контролировать силы захвата и вытягивания во время сбора малины. Фурия и др. [83] использовали более мягкий подход с пневматическим захватом GraspBerry и сменными кончиками пальцев, адаптированными к различным свойствам плода. Хотя обе конструкции направлены на уменьшение механических повреждений, они основаны на разных стратегиях: активное отслеживание силы в первом случае и гибкие контактные поверхности во втором.
Фуджинага [13] продемонстрировал другую концепцию сбора клубники, объединив захват и резку в одном взаимозаменяемом механизме. Такой подход уменьшает необходимость разделения удержания и отделения плодов на два независимых действия. Хотя устройство не было оценено для обработки побегов малины, комбинированный принцип захвата и резки может быть актуален для операций, в которых необходимо стабилизировать структуру растения во время резки.
Коммерческие разработки показывают дальнейший сдвиг в сборе малины в сторону частичного закрытия плода вместо традиционного захвата пальцами. Ранние прототипы, разработанные компанией Fieldwork Robotics, использовали двухкулачковый механический захват для выборочного сбора малины, как показано в таблице 10 в (а) [84]. Впоследствии компания разработала концевой захват на основе гибкой надувной мембраны, окружающей внутренний объем для приема плода (таблица 10 в (б)) [74, 76]. После того, как плод попадает в отверстие, надувание мембраны обеспечивает податливое удержание. По сравнению с захватами с отдельными пальцами, эта концепция увеличивает площадь контакта и может снизить локальное давление на плод. Поскольку имеющаяся информация частично основана на коммерческих и патентных источниках, эти разработки рассматриваются здесь в первую очередь как примеры новых концепций концевых захватов, а не как непосредственно сопоставимые данные о производительности.
В рамках рассмотренных здесь концепций сбора малины повреждение плодов снижается за счет нескольких взаимодополняющих стратегий. Юнге и др. [23] использовали пальцы, покрытые силиконом, вместе с датчиками силы на основе тензодатчиков, что позволило контролировать и регулировать силы захвата и отсоединения во время сбора урожая. Фурия и др. [83] использовали мягкий пневматический захват с гибкими, сменными кончиками пальцев, тем самым уменьшая локальное контактное давление и адаптируя контактную поверхность к нежным плодам. Другая стратегия представлена концевым захватом Fieldwork Robotics [74, 76], в котором плод частично заключен в гибкую надувную мембрану, увеличивая площадь контакта и потенциально уменьшая локальное давление. Таким образом, эти системы иллюстрируют различные пути бережного манипулирования малиной, а не единую, явно превосходящую архитектуру концевого захвата [23, 74, 76, 83]. Прямое тактильное зондирование, выходящее за рамки измерения силы или нагрузки, не всегда встречается в рассмотренных здесь системах, предназначенных для выращивания малины, и поэтому должно рассматриваться скорее как потенциальное направление для дальнейшего развития, чем как уже существующая возможность. Более того, различия в состоянии и зрелости плодов, определениях повреждения плодов, процедурах сбора урожая и экспериментальных протоколах не позволяют напрямую количественно ранжировать конечные эффекторы, представленные в таблице 10 .
3.6. Многофункциональные роботизированные платформы
Современные сельскохозяйственные роботизированные системы все чаще интегрируют специализированные концевые захваты с машинным зрением для выполнения отдельных операций, в частности, уборки урожая [85, 86, 87], опрыскивания [60, 88, 89, 90, 91] и обрезки [31, 40, 42, 92, 93]. Хотя эти системы демонстрируют техническую осуществимость роботизированного управления урожаем, большинство из них остаются специализированными для конкретной задачи или культуры. Поэтому расширение функциональности одной роботизированной платформы на множество операций представляет собой важный шаг к более универсальной и эффективной автоматизации сельского хозяйства [12, 94].
Модульные и реконфигурируемые архитектуры предлагают потенциальное решение, позволяя адаптировать или заменять роботизированные манипуляторы, концевые захваты, системы датчиков или другие компоненты, специфичные для конкретного применения, в соответствии с требуемой операцией [95]. Эта концепция актуальна для выращивания малины, где операции по управлению распределены по всему вегетационному периоду, и ни одна операция не требует непрерывного использования роботизированной платформы в течение всего года [13, 14, 94].
Подходы, рассмотренные в литературе, описанной в этом разделе, можно условно разделить на три взаимодополняющие формы гибкости. Многофункциональные платформы сохраняют общую мобильную платформу, поддерживая при этом различные сельскохозяйственные операции с помощью специализированного оборудования. Модульные системы сохраняют основную роботизированную архитектуру, но позволяют заменять компоненты, специфичные для конкретного применения, в частности, концевые захваты или сенсорные модули. Реконфигурируемые системы расширяют эту концепцию, позволяя адаптировать кинематическую структуру самой роботизированной руки к различным культурам или условиям эксплуатации. Хотя эти подходы различаются по степени гибкости, их объединяет цель уменьшения потребности в полностью отдельных роботизированных системах для решения отдельных задач.
Белл [96] разработал многоцелевую роботизированную систему для киви-садов на основе автономной многоцелевой мобильной платформы. Платформа служила общей мобильной базой для нескольких операций в саду, включая роботизированный сбор урожая, целенаправленное опыление и автономную навигацию. Для сбора урожая и опыления было интегрировано различное специализированное оборудование, демонстрирующее концепцию многофункциональной платформы, в которой мобильный носитель является общим, а компоненты взаимодействия с культурой адаптированы к требуемой операции. Однако в работе не был описан стандартизированный интерфейс быстрой смены между этими прикладными блоками.
Другой вариант адаптивности был исследован Левином и Дегани [94], которые предложили модульную роботизированную руку для уборки урожая, ориентированную на выполнение конкретных задач, кинематическая структура которой может быть переконфигурирована в зависимости от культуры и условий уборки. Порядок и геометрия призматических и вращательных шарнирных модулей, включая длину звеньев, могут быть изменены для формирования различных архитектур роботизированной руки. Этот подход иллюстрирует скорее структурную переконфигурируемость, чем многофункциональность в различных сельскохозяйственных операциях, но он демонстрирует, как роботизированная рука может быть адаптирована к требованиям к рабочему пространству и досягаемости, специфичным для конкретной культуры, без разработки совершенно отдельной роботизированной руки.
Браун и Суккарие [78] сосредоточились на модульности на уровне конечного захвата. Их платформа для сбора урожая включала роботизированную руку UR5 вместе со стандартизированным аппаратным и программным интерфейсом, который позволял интегрировать различные захваты без перепроектирования всей системы. Платформа была экспериментально протестирована как с жесткими, так и с мягкими захватами для сбора слив. Хотя система не была продемонстрирована в различных сельскохозяйственных операциях, она представляет собой показательный пример того, как общая роботизированная архитектура может включать в себя оборудование для манипуляций, специфичное для конкретной культуры или задачи.
Фуджинага [13] разработал модульную платформу для мелкомасштабных сельскохозяйственных работ, в которой общая мобильная база и роботизированная рука с 6 степенями свободы могли вмещать различные механизмы сбора урожая. Для томатов использовался захватный концевой манипулятор, а клубнику собирали с помощью механизма ножничного типа, сочетающего захват и резку. Концевой манипулятор можно было заменить без модификации остального оборудования, а основные настройки производились с помощью параметров привода в программном обеспечении управления. Платформа также рассматривалась для дополнительных операций, таких как обрезка ветвей и мониторинг урожая, что демонстрирует потенциал общей роботизированной системы для поддержки более широкого спектра производственных задач.
Крклеш и др. [14] продемонстрировали более явно многофункциональную модульную архитектуру для выращивания черники (рис. 9). Их беспилотное наземное транспортное средство объединило роботизированную руку UR5e, датчики RGB-D, оборудование для навигации и позиционирования, а также сменные сельскохозяйственные модули. Платформа поддерживала отбор и анализ проб почвы, целенаправленное опрыскивание сорняков и мониторинг состояния растений, сохраняя при этом тот же мобильный носитель и основную вычислительную инфраструктуру. Среди рассмотренных здесь систем этот подход является одним из наиболее наглядных примеров распределения нескольких производственных операций на общей роботизированной платформе.
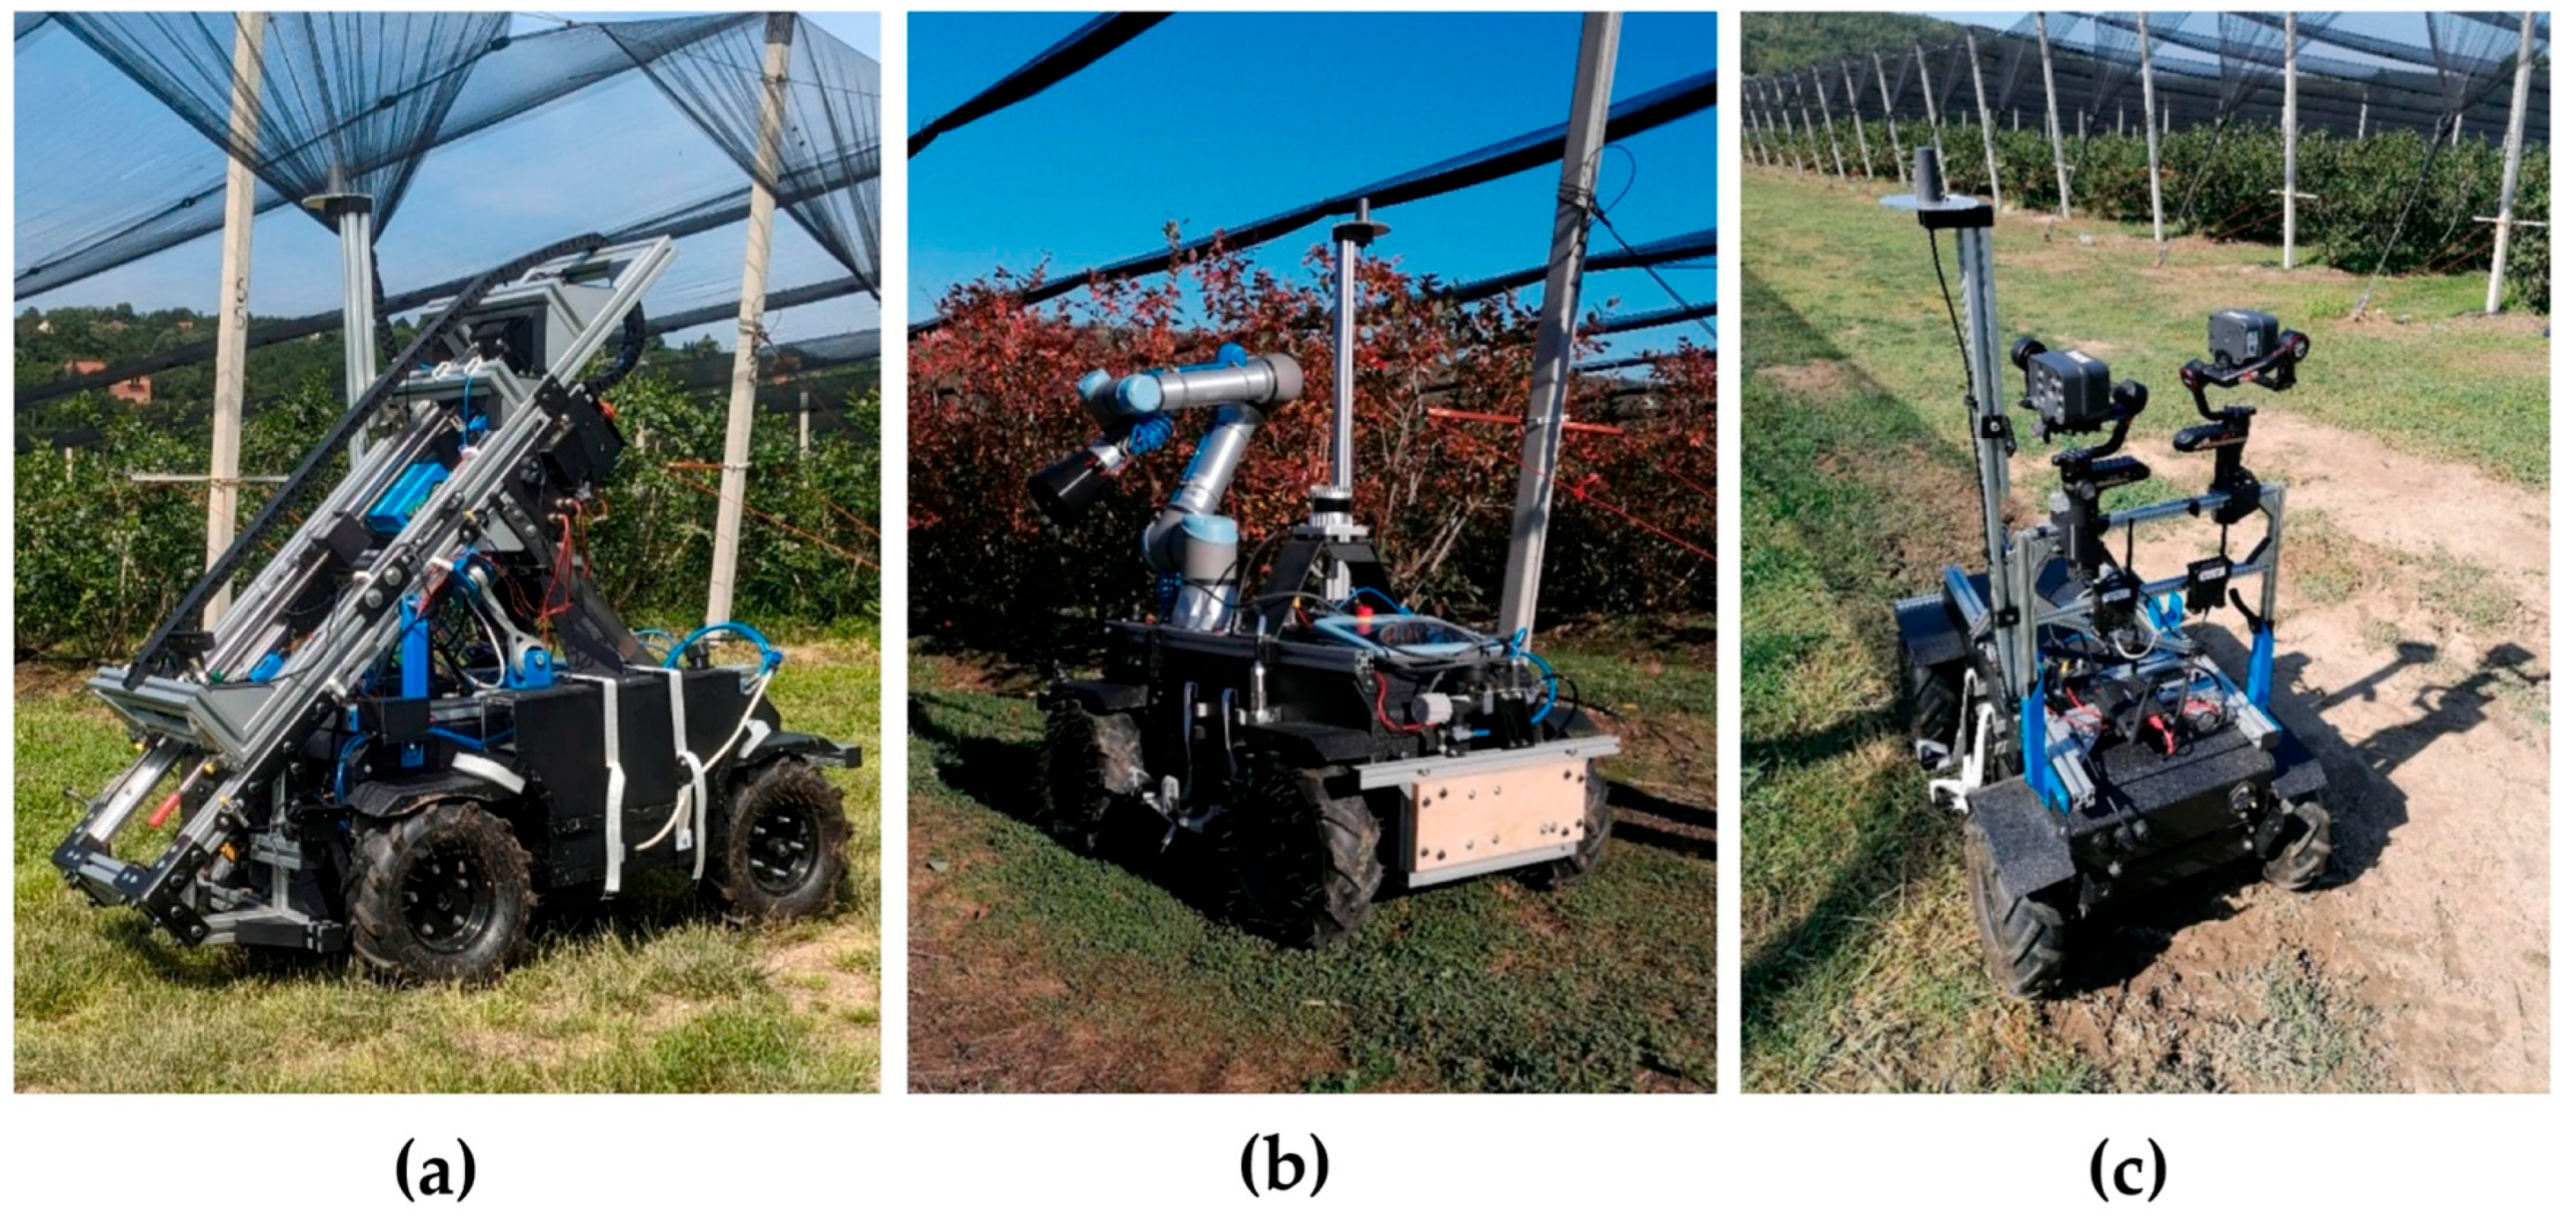
Рисунок 9. Специализированная платформа UGV HK1500-DM6-E: ( a ) модуль отбора и анализа проб почвы, ( b ) модуль опрыскивания сорняков и ( c ) модуль мониторинга состояния здоровья растений [14].
На этих платформах наиболее убедительные доказательства многофункциональности получены из архитектур, которые сохраняют общее мобильное, сенсорное, вычислительное и управляющее ядро, одновременно обмениваясь модулями приложений, специфичными для конкретных задач [13, 14, 96]. Напротив, реконфигурируемые роботизированные манипуляторы [94] или сменные захваты [78] улучшают конфигурируемость системы, но сами по себе не демонстрируют многофункциональность в различных сельскохозяйственных операциях. Поэтому для производства малины ключевой вопрос передачи заключается не в том, существуют ли уже отдельные модули, а в том, можно ли их интегрировать посредством общих механических, аппаратных, сенсорных и программно-управляющих интерфейсов [13, 14, 78]. Такая интеграция должна быть впоследствии подтверждена в операциях, происходящих на разных фенологических стадиях и в изменяющихся условиях выращивания культуры [18, 19, 50, 67, 68, 69].
4. Обсуждение
4.1. Требования к проектированию многофункциональной роботизированной платформы
Проанализированные исследования указывают на ряд требований к конструкции, которые, вероятно, важны для роботизированной платформы, предназначенной для работы на протяжении всего цикла выращивания малины. Подходящая система должна иметь мобильную базу, способную работать внутри рядов растений и обеспечивать надежное позиционирование в различных полевых условиях [14, 31, 61].
Роботизированная рука должна обеспечивать достаточную дальность действия и гибкость для доступа к целям в густом пологе; конфигурации с 6 и 7 степенями свободы были наиболее распространены среди рассмотренных систем и, по-видимому, хорошо подходят для такого типа среды [13, 14, 23, 31, 60, 61]. Чтобы расширить использование платформы за пределы одной операции, роботизированная рука должна поддерживать сменные концевые захваты через общий механический и управляющий интерфейс, позволяющий заменять инструменты для сбора урожая, обрезки, опрыскивания или других вмешательств без существенной модификации базовой роботизированной системы [13, 14, 78]. Эти требования к конструкции и их взаимосвязи обобщены на рисунке 10.
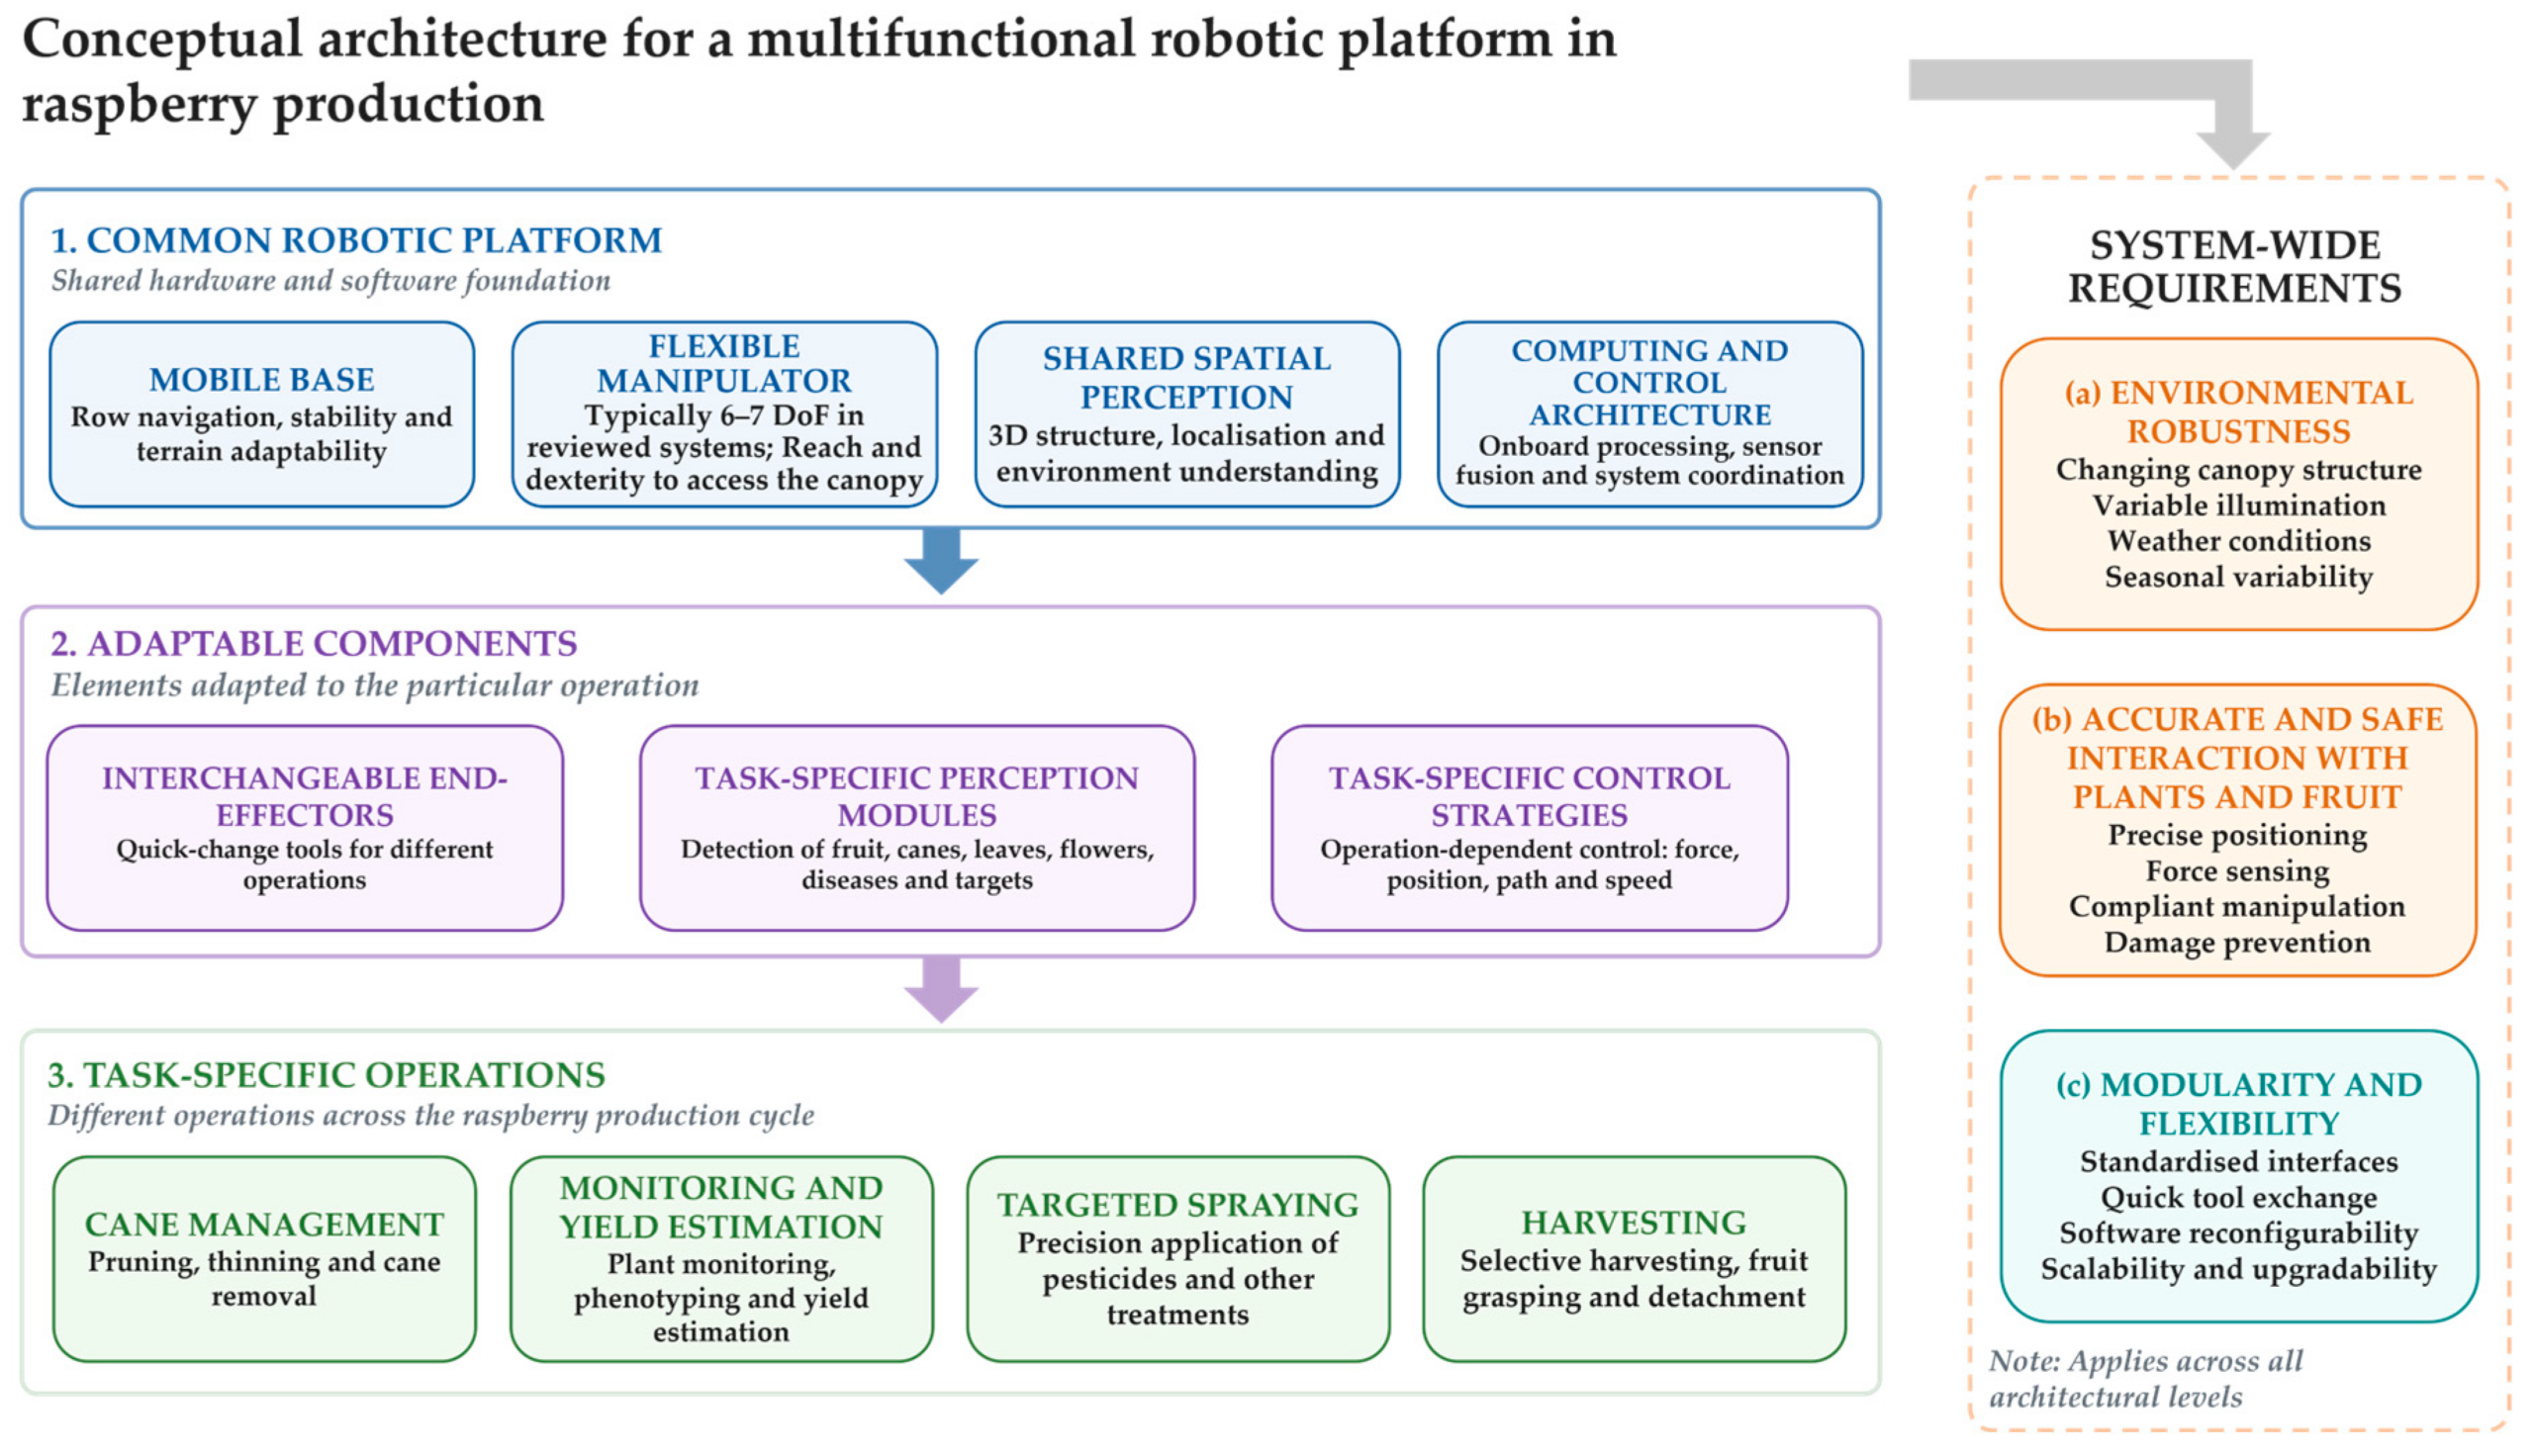
Рисунок 10. Концептуальная архитектура и общесистемные требования к проектированию многофункциональной роботизированной платформы, поддерживающей операции на протяжении всего цикла производства малины.
Общая архитектура восприятия может обеспечить основу для нескольких операций, при этом RGB-D-датчики предоставляют как визуальную информацию, так и пространственную локализацию структур урожая [13, 14, 64]. Этот общий слой датчиков должен поддерживаться общей вычислительной и управляющей архитектурой, обеспечивающей бортовую обработку, объединение данных с датчиков и координацию между основными роботизированными подсистемами. Однако этот общий слой датчиков необходимо дополнять функциями восприятия и управления, специфичными для выполняемой операции. Сбор урожая требует особенно тщательного регулирования физического взаимодействия с плодами и может выиграть от использования датчиков силы и гибкого манипулирования [23, 83], тогда как обрезка и целенаправленное опрыскивание уделяют больше внимания точному позиционированию инструмента относительно ветвей, побегов или локализованных целей обработки [41, 42]. Система также должна оставаться устойчивой к сезонным изменениям структуры кроны, освещения, развития плодов и связанным с этим изменениям видимости и доступности целей [50, 67, 68, 69]. Эти требования способствуют модульной архитектуре, в которой мобильная платформа, роботизированная рука и основная система восприятия остаются в значительной степени общими, в то время как концевые захваты, функции датчиков и стратегии управления адаптируются к отдельным операциям [13, 14, 78]. Стандартизированные интерфейсы, быстрая замена инструментов, возможность переконфигурации программного обеспечения и возможность расширения системы в будущем еще больше повысят гибкость такой платформы.
В рассмотренных приложениях пригодность отдельных технологий зависит от информации и физического взаимодействия, необходимых для решения задачи. Обнаружение стадий развития на основе RGB напрямую применимо для фенологического мониторинга, прогнозирования урожайности и планирования сбора урожая [18, 50, 51, 55], тогда как гиперспектральное зондирование предоставляет более полную информацию о состоянии растений и стрессовых реакциях, но требует более сложного зондирования и интерпретации [46, 54]. Для операций, связанных с контактом с культурой, переносимость ниже, поскольку сбор урожая требует гибкого и регулируемого силой взаимодействия с нежными плодами [23, 83], в то время как обрезка дополнительно требует идентификации побегов и структурной интерпретации, беспрепятственного доступа и точной обрезки [5, 31, 32, 36, 40, 41, 42, 43, 44].
Целенаправленное опрыскивание требует надежного распознавания и локализации цели, точного нанесения и последующей проверки эффективности распыления и биологической эффективности [14, 60, 61, 62, 63]. Следовательно, общие функции на уровне платформы, такие как мобильность, вычисления, навигация, связь и общее планирование движения, представляются более легко переносимыми между операциями, чем механизмы контакта с культурой, модели восприятия, специфичные для конкретной задачи, и параметры управления, которые требуют адаптации к морфологии, фенологии и условиям выращивания малины [13, 14, 78, 94, 96].
Соответственно, обрезка и целенаправленное опрыскивание остаются менее развитыми, чем сбор урожая, поскольку они требуют дополнительной проверки, специфичной для конкретной задачи. Обрезка зависит от надежной идентификации побегов, структурной интерпретации, беспрепятственного доступа и точной обрезки. Целенаправленное опрыскивание должно демонстрировать не только точную локализацию цели и позиционирование форсунки, но и адекватное распыление и эффективную обработку в полевых условиях.
В таблице 11 сравниваются рассмотренные области применения с точки зрения данных, специфичных для малины, технологий, применимых к другим культурам, и основных оставшихся пробелов, специфичных для конкретных задач.
Таблица 11. Сравнительный анализ данных, специфичных для малины, переносимых технологий с других культур и требований к многофункциональной роботизированной платформе для выращивания малины.
| Область эксплуатации/технологий | Доказательства, специфичные для малины. | Переносные данные с других сельскохозяйственных культур | Основные требования, специфичные для конкретной задачи, и пробел в передаче знаний. |
|---|---|---|---|
| Управление посадками сахарного тростника | Классификация типов тростника, обнаружение тростника и 3D-локализация [ 5 , 36 ] | Системы обрезки виноградных лоз и плодовых деревьев [ 31 , 32 , 40 , 41 , 42 , 43 , 44 ] | Требуется умение распознавать структуру и идентифицировать побеги, беспрепятственный доступ и точная обрезка в густой, гибкой кроне; навыки работы с роботами при обрезке виноградных лоз/деревьев напрямую не применимы. |
| Мониторинг урожая и оценка урожайности | Существенные исследования RGB и гиперспектральных изображений, специфичные для малины [ 18 , 46 , 50 , 51 , 52 , 53 , 54 , 55 ] | Общие принципы мониторинга садов/плодовых культур | Полученные данные часто могут использоваться и для других задач, но их надежность должна быть подтверждена для разных сортов, сезонов и систем производства. |
| Целенаправленное распыление/точное нанесение | Интегрированная система распыления малины с помощью роботизированной руки не обнаружена. | Системы выращивания винограда, черники, яблок и киви [ 14 , 60 , 61 , 62 , 63 ] | Платформа, локализация и избирательное воздействие являются переносимыми; распознавание цели, параметры распыления, осаждение и биологическая эффективность требуют проверки, специфичной для малины. |
| Сбор урожая | Особые представления о малине, исследования по сбору урожая и коммерческое внедрение [ 23 , 64 , 66 , 67 , 68 , 69 , 70 , 71 , 72 , 73 , 74 , 77 ] | Общие принципы сбора ягодных культур | Максимальная зрелость, характерная именно для малины; по-прежнему ограничена перекрытием, освещением, сложным взаимодействием, производительностью и неполной проверкой на нескольких участках/в разные сезоны. |
| Конечные эффекторы | Специальные захваты для сбора малины [ 23 , 74 , 76 , 83 ] | Инструменты для обрезки и опрыскивания других культур [ 13 , 31 , 60 ] | Механизм контакта с культурой сильно зависит от конкретной задачи; общие интерфейсы платформы более универсальны, чем сам исполнительный механизм. |
| Многофункциональная платформа | Не существует платформы, специально разработанной для Raspberry Pi, которая бы демонстрировала свои возможности в различных режимах работы. | Модульные/многофункциональные платформы для выращивания черники, киви и других культур [ 13 , 14 , 94 , 96 , 78 ] | Необходимо наличие общего ядра со стандартизированными интерфейсами, специализированными модулями и проверкой на разных фенологических стадиях и в ходе различных операций. |
На более специфичном для реализации уровне рассмотренные системы демонстрируют конвергенцию вокруг нескольких повторяющихся аппаратных и программных компонентов, которые могут сформировать практическую эталонную архитектуру для будущей многофункциональной платформы на основе малины. Семейство UR5/UR5e неоднократно интегрировалось в системы обрезки, сбора урожая и многофункциональные роботизированные системы [23, 31, 32, 40, 78], в то время как дополнительные линейные оси использовались в приложениях для обрезки для расширения доступного рабочего пространства [31, 32]. ROS широко использовался в качестве интеграционной платформы для связи, восприятия, планирования движения и управления роботами на платформах для обрезки, опрыскивания и модульного сельского хозяйства [13, 14, 31, 32, 40, 60, 61]. Он часто комбинировался с устоявшимися системами и алгоритмами планирования движения, включая MoveIt, OMPL и планировщики на основе RRT [14, 31, 41, 42]. Повторение подобных случаев в независимо разработанных системах свидетельствует о том, что модульная программная архитектура на основе ROS в сочетании с коммерчески доступным роботизированным манипулятором и стандартизированными интерфейсами представляет собой технически зрелую отправную точку для интеграции множества операций на общей платформе.
Аналогичная схема реализации наблюдается в системах восприятия и бортовых вычислительных системах. RGB-D-датчики неоднократно использовались для объединения визуального распознавания с пространственной локализацией, при этом камеры Intel RealSense применялись в системах обрезки, модульного управления урожаем и целевых системах [13, 32, 41, 42, 63]. В системах восприятия при сборе урожая малины данные RGB-D также использовались для преобразования обнаруженных признаков плодов и стеблей в пространственную информацию для последующего позиционирования роботизированной руки [64]. Для обработки данных на борту ИИ платформы NVIDIA Jetson использовались в многофункциональных системах управления урожаем, целевых системах и системах сбора урожая малины [14, 23, 63], а обнаружение малины в реальном времени дополнительно оценивалось на оборудовании Jetson Orin NX [66]. Эти реализации поддерживают использование общего слоя восприятия RGB-D и ускоренного графическим процессором восприятия в рамках общей архитектуры платформы, позволяя при этом добавлять специфические для задач датчики там, где это необходимо.
На алгоритмическом уровне рассмотренные исследования показывают, что слой восприятия должен оставаться специфичным для конкретной задачи, а не полагаться на единую универсальную модель. Архитектуры семейства YOLO были наиболее часто используемым подходом глубокого обучения в таких областях, как мониторинг малины, оценка зрелости, восприятие, связанное со сбором урожая, обрезка и целевая обработка [13, 18, 35, 39, 41, 42, 51, 63, 64, 66, 68, 69, 70, 71, 72, 73].
В зависимости от операции эти модели использовались для обнаружения объектов, сегментации или оценки позы. Например, системы распознавания малины, связанные со сбором урожая, объединяли обнаружение, оценку позы и сегментацию на основе YOLOv8n с локализацией RGB-D [64], тогда как системы, связанные с обрезкой, использовали модели сегментации и обнаружения для идентификации структур растений и поддержки операций по обрезке [41, 42]. Альтернативные архитектуры, включая Faster R-CNN, Mask R-CNN, RT-DETR, U-Net и U-Net++, также были оценены для задач мониторинга, оценки качества и сегментации, специфичных для конкретных культур [14, 18, 52, 53]. Таким образом, будущая многофункциональная платформа могла бы сохранять общее сенсорное и вычислительное оборудование, загружая при этом модели обнаружения, сегментации или оценки позы, специфичные для конкретных задач, в соответствии с требуемой операцией.
На основе выявленных в рассмотренных исследованиях повторяющихся моделей реализации можно построить многофункциональную роботизированную платформу на базе Raspberry Pi, включающую интегрированную с ROS роботизированную систему, RGB-D-распознавание, бортовые вычисления с ускорением на графическом процессоре, сменные специализированные концевые захваты и программно-переключаемые модели машинного зрения. Конкретное оборудование и алгоритмы должны оставаться адаптируемыми к требованиям каждой операции.
4.2. Проблемы и ограничения многофункциональных роботизированных платформ в производстве малины
Разработка и практическое внедрение многофункциональных роботизированных платформ в производстве малины сопряжены с техническими, сельскохозяйственными, роботизированными и экономическими ограничениями. Эти ограничения тесно взаимосвязаны, поскольку эффективность робота зависит от взаимодействия системы, характеристик культуры, полевых условий и эксплуатационных затрат. Основные проблемы, выявленные в рассмотренных исследованиях, суммированы на рисунке 11 и обсуждаются в следующих разделах.

Рисунок 11. Ключевые технические, сельскохозяйственные, роботизированные и экономические проблемы, влияющие на разработку и внедрение многофункциональных роботизированных платформ в производстве малины.
4.2.1. Технические проблемы
Роботизированная работа на плантациях малины сопряжена с рядом технических проблем, связанных с восприятием и физическим взаимодействием с культурой. Затенение, вызванное листьями, побегами и гроздьями плодов, может ограничивать надежное обнаружение и локализацию цели, особенно в густых зарослях [66, 67, 97]. Изменение освещения, включая изменения естественного света, тени и отражения, может еще больше снизить надежность визуального восприятия в полевых условиях [68, 98]. Особую проблему представляет хрупкость плодов малины, которые очень восприимчивы к сжатию, истиранию и деформации во время манипуляций. Поэтому сбор урожая требует гибких концевых захватов, точного позиционирования и соответствующего регулирования силы для минимизации повреждения плодов [23, 83, 99]. Специальные решения для малины позволили решить эти задачи с помощью захвата с контролем силы, как показали Юнге и др. [23], и мягких пневматических захватов с адаптируемыми контактными поверхностями, как предложили Фурия и др. [83]. Кроме того, сезонные изменения внешнего вида растений изменяют структуру кроны, видимость цели и визуальные характеристики соответствующих органов растений на протяжении всего производственного цикла. Следовательно, системы восприятия и манипулирования должны оставаться надежными на разных фенологических стадиях и при изменяющихся условиях кроны [100, 101].
4.2.2. Сельскохозяйственные проблемы
Практическое внедрение роботизированных систем дополнительно зависит от изменчивости, присущей выращиванию малины. Изменчивость сортов влияет на размер плодов, твердость, характеристики отделения, архитектуру грозди и морфологию побегов, тем самым изменяя как восприятие, так и требования к манипулированию [102, 103]. Системы шпалер также влияют на доступность цели, доступное рабочее пространство роботизированной руки и риск столкновения, особенно потому, что многие существующие производственные системы были разработаны в первую очередь для ручных, а не роботизированных операций [25, 104].
Погодные условия, включая ветер, дождь, влажность и температуру, вносят дополнительную неопределенность, вызывая движение растений и потенциально влияя на датчики, исполнительные механизмы и бортовую электронику [21, 105]. Изменчивость заболеваний представляет собой еще одну проблему, поскольку появление симптомов может различаться в зависимости от патогена, сорта, стадии инфекции и условий окружающей среды и может визуально совпадать с дефицитом питательных веществ или естественным старением [52, 58, 106]. Несколько рассмотренных исследований иллюстрируют подходы к решению этих источников изменчивости, включая адаптируемые контактные поверхности захвата для различий в свойствах плодов малины, предложенные Фуриа и др. [83], и адаптивную к освещению обработку изображений, представленную Лингом и др. [68].
Другие подходы включают реконфигурируемые архитектуры роботизированных манипуляторов для различных структур культур, предложенные Левином и Дегани [94], и гиперспектральный мониторинг зависимых от генотипа стрессовых реакций, продемонстрированный Уильямсом и др. [46]. Таким образом, роботизированные системы, предназначенные для практического применения, должны быть адаптируемы к биологической изменчивости, производственной архитектуре и изменяющимся полевым условиям.
4.2.3. Робототехнические задачи
Многофункциональная роботизированная платформа, предназначенная для работы на протяжении всего цикла выращивания малины, должна выполнять задачи со значительно различающимися требованиями к манипуляциям. Это создает потребность в многофункциональных или взаимозаменяемых концевых захватах, способных поддерживать такие операции, как сбор урожая, обрезка, целенаправленное опрыскивание и осмотр урожая, сохраняя при этом малую массу, механическую простоту и безопасное взаимодействие с растениями [85, 107]. Фудзинага [13] продемонстрировал этот подход, используя заменяемые концевые захваты, предназначенные для выполнения конкретных задач, сохраняя при этом ту же мобильную платформу, роботизированную руку, систему восприятия, питания и управления, в то время как Крклеш и др. [14] интегрировали взаимозаменяемые сельскохозяйственные модули в общую роботизированную платформу. Платформа также должна поддерживать автономное переключение задач, включая адаптацию концевого захвата, стратегии восприятия и параметров управления в соответствии с требуемой операцией и состоянием урожая [83, 85, 108].
Планирование манипуляций особенно сложно в густых и деформируемых зарослях, где роботизированная рука должна достигать целевых структур, избегая при этом плодов, листьев, побегов и элементов шпалеры. Хизатате и др. [41, 42] решили эту проблему с помощью планирования движения с учетом столкновений в сочетании с обновлением модели препятствий и уточнением положения цели на основе концевого эффектора.
Наконец, энергопотребление является важным ограничением для мобильных платформ, интегрирующих роботизированные руки, системы датчиков, бортовые вычислительные системы и инструменты с электрическим, пневматическим или вакуумным приводом [98, 109, 110]. Решение этих проблем требует роботизированных архитектур, которые сочетают в себе адаптируемое оборудование с восприятием и управлением, специфичными для конкретной задачи, сохраняя при этом общую структуру платформы.
4.2.4. Экономические вызовы
Коммерческое внедрение многофункциональных роботизированных платформ в конечном итоге зависит от их экономической целесообразности. Стоимость включает в себя не только сам роботизированный манипулятор, но и мобильную платформу, датчики, концевые захваты, вычислительное оборудование, техническое обслуживание и вспомогательную инфраструктуру [111, 112]. Крклеш и др. [14] продемонстрировали, что объединение нескольких операций на модульной платформе может обеспечить экономические выгоды на уровне задач, сообщив о сокращении использования гербицидов и затрат на анализ почвы при выращивании черники.
Масштабируемость представляет собой дополнительную проблему, поскольку производительность, продемонстрированная на отдельных растениях или экспериментальных рядах, должна быть перенесена в условия коммерческого производства при сохранении приемлемой производительности, надежности и частоты отказов [23, 98]. Коммерческое внедрение многорукой системы сбора малины, разработанной компанией Fieldwork Robotics [74], иллюстрирует прогресс в направлении масштабирования операций, хотя эта система остается специализированной для сбора урожая.
Возврат инвестиций (ROI) особенно важен для сезонных культур, таких как малина, где робот, предназначенный для одной операции, может оставаться недоиспользованным в течение значительной части года [111, 113]. Многофункциональные платформы могут увеличить годовую загрузку платформы за счет распределения капиталовложений между несколькими операциями, включая мониторинг урожая, целенаправленную защиту урожая, сбор урожая и управление побегами. Более высокая годовая загрузка может повысить экономическую целесообразность роботизированных систем в производстве малины за счет снижения затрат на выполнение конкретных задач.
В настоящее время на основе проанализированных данных невозможно достоверно провести количественное сравнение рентабельности инвестиций (ROI) между однофункциональными и многофункциональными платформами Raspberry Pi. Имеющиеся исследования не содержат данных о капитальных затратах, техническом обслуживании, замещении рабочей силы, годовой загрузке, производительности, сроке службы и эксплуатационных расходах, полученных на достаточно согласованной основе для обоснованного расчета для разных платформ. Таким образом, настоящий обзор позволяет выявить экономический механизм, посредством которого многофункциональность может повысить эффективность использования и распределить капитальные затраты между задачами, однако для получения количественной оценки окупаемости или ROI потребуется специальное технико-экономическое исследование с использованием согласованных предположений и данных, полученных в ходе эксплуатации.
4.3. Направления будущих исследований
Проанализированные исследования показывают, что многофункциональная роботизированная платформа на основе малины должна основываться на общей мобильной, вычислительной, навигационной, коммуникационной инфраструктуре и роботизированной руке, в то время как модели восприятия, датчики, параметры управления и инструменты для контакта с растениями остаются специфичными для конкретной задачи [13, 14, 78].
Такая архитектура особенно актуальна, поскольку сбор урожая, обрезка и целевое применение предъявляют существенно разные требования. Сбор урожая в первую очередь требует точного определения местоположения плодов и бережного обращения [23, 63, 64, 65, 66, 67, 68, 69, 70, 71, 72, 73, 74, 75, 76, 77, 79, 80, 84], тогда как обрезка дополнительно требует интерпретации структуры побега, выбора соответствующих точек среза и беспрепятственного доступа [5, 31, 32, 36, 40, 41, 42, 43, 44]. Целенаправленное применение требует точного определения местоположения цели вместе с проверкой доставки и эффективности обработки [14, 59, 60, 61, 62].
Поэтому дальнейшая работа должна в первую очередь сосредоточиться на проверке этих специализированных модулей для малины, а затем интегрировать их через общие механические, электрические и программные интерфейсы. Полученная платформа должна быть затем оценена в соответствии с общими полевыми протоколами для разных сортов, фенологических стадий, сезонов и условий выращивания, включая точность восприятия и локализации, успешность выполнения задачи, время цикла, повреждение урожая или нежелательные побочные эффекты, надежность и энергопотребление. Такие полевые данные также послужат основой для содержательной экономической оценки многофункциональной работы.
5. Выводы
В данном обзоре рассматривались области применения роботизированных манипуляторов на протяжении всего цикла выращивания малины, с особым акцентом на управление побегами, мониторинг урожая и оценку урожайности, целенаправленное опрыскивание, сбор урожая, технологии концевых захватов и многофункциональные роботизированные платформы. Цель заключалась в оценке текущего состояния этих технологий и их потенциала для более широкого сезонного использования в производстве малины.
Проанализированная литература показывает, что разработка робототехники, специфичной для малины, по-прежнему сосредоточена в основном на сборе урожая, в то время как другие операции представлены преимущественно исследованиями, ориентированными на восприятие, или роботизированными решениями, разработанными для родственных садоводческих культур. В то же время достигнут существенный прогресс в обнаружении плодов малины, оценке зрелости и мониторинге урожая. Роботизированные решения для обрезки и целенаправленного опрыскивания по-прежнему немногочисленны, и не было выявлено ни одной роботизированной платформы, специфичной для малины, которая была бы продемонстрирована на нескольких этапах производственного цикла. Однако ряд перспективных технологий, имеющих отношение к такой платформе, уже были продемонстрированы на малине и родственных садоводческих культурах, включая модульные роботизированные архитектуры, общие системы датчиков и управления, а также взаимозаменяемые концевые захваты.
Поэтому будущие исследования могли бы сосредоточиться на интеграции этих технологий в единую многофункциональную платформу и ее проверке в реальных условиях выращивания малины. Использование одной и той же роботизированной платформы для выполнения нескольких операций на протяжении всего производственного цикла может повысить эффективность использования платформы, улучшить экономические показатели и способствовать практическому внедрению роботизированных систем в выращивании малины.
Принятые сокращения
| Аббревиатура | Оригинальное название | Перевод на русский |
|---|---|---|
| 2D | Two-Dimensional | Двумерный (2D) |
| 3D | Three-Dimensional | Трехмерный (3D) |
| 3P + 3R | 3 Prismatic + 3 Revolute joints | 3 призматических + 3 вращательных шарнира |
| 4WD | Four-Wheel Drive | Полный привод (4WD) |
| ABS | Air-Blast Sprayer | Вентиляторный опрыскиватель |
| AI | Artificial Intelligence | Искусственный интеллект (ИИ) |
| ALNS | Adaptive Large Neighborhood Search | Адаптивный поиск в больших окрестностях |
| ANN | Artificial Neural Network | Искусственная нейронная сеть (ИНС) |
| ANOVA | Analysis of Variance | Дисперсионный анализ (ANOVA) |
| AP | Average Precision | Средняя точность |
| API | Application Programming Interface | Программный интерфейс приложения (API) |
| BLE | Bluetooth Low Energy | Bluetooth с низким энергопотреблением |
| CAN/CAN-BUS | Controller Area Network/Controller Area Network Bus | Шина CAN / Сеть контроллеров |
| CG | Context Guided | Контекстно-ориентированный |
| CHT | Circular Hough Transform | Круговое преобразование Хафа |
| CNN | Convolutional Neural Network | Сверточная нейронная сеть (СНС) |
| CPCA | Channel Prior Convolutional Attention | Сверточное внимание с канальным априорным распределением |
| CROPS | Clever Robots for Crops | «Умные роботы для сельскохозяйственных культур» |
| CV | Computer Vision | Компьютерное зрение |
| DA | Diels–Alder | Реакция Дильса — Альдера |
| DH | Denavit–Hartenberg | Параметры Денавита — Хартенберга |
| DL | Deep Learning | Глубокое обучение |
| DoF | Degrees of Freedom | Степени свободы |
| DWR | Dilation-Wise Residual | Остаточный блок с учетом расширения (дилатации) |
| EKF | Extended Kalman Filter | Расширенный фильтр Калмана |
| EST | Expansive Space Trees | Расширяющиеся пространственные деревья |
| FastDTW | Fast Dynamic Time Warping | Быстрая динамическая трансформация временной шкалы |
| FN | False Negative | Ложноотрицательный результат |
| FP | False Positive | Ложноположительный результат |
| fps | Frames Per Second | Кадры в секунду (FPS) |
| GFLOPs | Giga Floating-Point Operations | Гигафлопс (миллиард операций в секунду) |
| GIoU | Generalized Intersection over Union | Обобщенное пересечение над объединением |
| GNSS | Global Navigation Satellite System | Глобальная навигационная спутниковая система (ГНСС) |
| GPS | Global Positioning System | Система глобального позиционирования (GPS) |
| GUI | Graphical User Interface | Графический интерфейс пользователя (GUI) |
| HCSA | Halo attention with Channel and Spatial Attention modules | Внимание Halo с модулями канального и пространственного внимания |
| HSA | HSV Self-Adaption | Самоадаптация в пространстве HSV |
| HSV | Hue, Saturation, Value | Оттенок, Насыщенность, Значение (модель HSV) |
| ICP | Iterative Closest Point | Итеративный алгоритм ближайших точек |
| IGA | Internal Grant Agency | Внутреннее грантовое агентство |
| IK | Inverse Kinematics | Обратная кинематика |
| IMU | Inertial Measurement Unit | Инерциальный измерительный блок |
| IoU | Intersection over Union | Пересечение над объединением |
| KPIECE | Kinodynamic Planning by Interior–Exterior Cell Exploration | Кинодинамическое планирование через исследование ячеек |
| LiDAR | Light Detection and Ranging | Лидар (оптическое обнаружение и определение дальности) |
| LITRP | Laboratory of Technological Research in Pattern Recognition | Лаборатория исследований в области распознавания образов |
| LOD | Logarithm of Odds | Логарифм шансов (LOD-балл) |
| MA | Mechanical Advantage | Механическое преимущество (выигрыш в силе) |
| mAP | Mean Average Precision | Средняя средняя точность |
| ML | Machine Learning | Машинное обучение |
| MPC | Model Predictive Control | Управление на основе прогностических моделей (MPC) |
| MQTT | Message Queuing Telemetry Transport | Протокол MQTT |
| MST | Minimum Spanning Tree | Минимальное остовное дерево |
| N/A | Not Applicable | Не применимо / Нет данных |
| N/R | Not Reported | Не указано / Не сообщалось |
| NDRE | Normalized Difference Red Edge Index | Нормализованный разностный индекс красного края |
| NIR | Near-Infrared | Ближний инфракрасный диапазон |
| NMS | Non-Maximum Suppression | Подавление не-максимумов |
| NSGA-II | Non-dominated Sorting Genetic Algorithm II | Генетический алгоритм с недетерминированной сортировкой II |
| NTP | Network Time Protocol | Протокол сетевого времени (NTP) |
| OMPL | Open Motion Planning Library | Открытая библиотека планирования движения |
| PCA | Principal Component Analysis | Метод главных компонент (МГК) |
| PID | Proportional–Integral–Derivative | Пропорционально-интегрально-дифференцирующий (ПИД) |
| PPO | Proximal Policy Optimization | Проксимальная оптимизация политики |
| QP | Quadratic Programming | Квадратичное программирование |
| QTL | Quantitative Trait Locus | Локус количественных признаков |
| R-CNN | Region-based Convolutional Neural Network | Региональная сверточная нейронная сеть |
Литература
- Khanal, K. Cane Management in Red Raspberry Crops: A Proof of Concept towards Automation. Master’s Thesis, Washington State University, Pullman, WA, USA, 2018. [Google Scholar]
- Apáti, F. Farm Economic Evaluation of Raspberry Production. Int. J. Hortic. Sci. 2014, 20, 53–56. [Google Scholar] [CrossRef] [Scilit]
- Gallardo, R.K.; Sauer, J. Adoption of Labor-Saving Technologies in Agriculture. Annu. Rev. Resour. Econ. 2018, 10, 185–206. [Google Scholar] [CrossRef] [Scilit]
- Sam, S.; Mira, L.; Kai, S. The Impact of Digitalization and Automation on Horticultural Employees—A Systematic Literature Review and Field Study. J. Rural Stud. 2022, 95, 560–569. [Google Scholar] [CrossRef] [Scilit]
- Khanal, K.; Bhusal, S.; Karkee, M.; Zhang, Q. Distinguishing One Year and Two Year Old Canes of Red Raspberry Plant Using Spectral Reflectance. IFAC Pap. 2018, 51, 39–44. [Google Scholar] [CrossRef] [Scilit]
- Rajendran, V.; Debnath, B.; Mghames, S.; Mandil, W.; Parsa, S.; Parsons, S.; Ghalamzan, A. Towards Autonomous Selective Harvesting: A Review of Robot Perception, Robot Design, Motion Planning and Control. J. Field Robot. 2024, 41, 2247–2279. [Google Scholar] [CrossRef] [Scilit]
- Droukas, L.; Doulgeri, Z.; Tsakiridis, N.L.; Triantafyllou, D.; Kleitsiotis, I.; Mariolis, I.; Giakoumis, D.; Tzovaras, D.; Kateris, D.; Bochtis, D. A Survey of Robotic Harvesting Systems and Enabling Technologies. J. Intell. Robot. Syst. 2023, 107, 21. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Oliveira, L.F.P.; Moreira, A.P.; Silva, M.F. Advances in Agriculture Robotics: A State-of-the-Art Review and Challenges Ahead. Robotics 2021, 10, 52. [Google Scholar] [CrossRef] [Scilit]
- Zhou, H.; Wang, X.; Au, W.; Kang, H.; Chen, C. Intelligent Robots for Fruit Harvesting: Recent Developments and Future Challenges. Precis. Agric. 2022, 23, 1856–1907. [Google Scholar] [CrossRef] [Scilit]
- Bechar, A.; Vigneault, C. Agricultural Robots for Field Operations: Concepts and Components. Biosyst. Eng. 2016, 149, 94–111. [Google Scholar] [CrossRef] [Scilit]
- Vougioukas, S.G. Agricultural Robotics. Annu. Rev. Control Robot. Auton. Syst. 2019, 2, 365–392. [Google Scholar] [CrossRef] [Scilit]
- Fountas, S.; Mylonas, N.; Malounas, I.; Rodias, E.; Santos, C.H.; Pekkeriet, E. Agricultural Robotics for Field Operations. Sensors 2020, 20, 2672. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Fujinaga, T. Development and Verification of a Platform for Agricultural Robots in Real-World Environments. Eng. Agric. Environ. Food 2024, 17, 133–143. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Krklješ, D.; Kitić, G.; Panić, M.; Petes, C.; Filipović, V.; Stefanović, D.; Obrenović, N.; Lalić, M.; Marko, O. Agrobot Gari, a Multimodal Robotic Solution for Blueberry Production Automation. Comput. Electron. Agric. 2025, 237, 110626. [Google Scholar] [CrossRef] [Scilit]
- Verbiest, R.; Ruysen, K.; Vanwalleghem, T.; Demeester, E.; Kellens, K. Automation and Robotics in the Cultivation of Pome Fruit: Where Do We Stand Today? J. Field Robot. 2021, 38, 513–531. [Google Scholar] [CrossRef] [Scilit]
- Dhillon, R.; Moncur, Q. Small-Scale Farming: A Review of Challenges and Potential Opportunities Offered by Technological Advancements. Sustainability 2023, 15, 15478. [Google Scholar] [CrossRef] [Scilit]
- Hameed, R.U.; Meade, C.; Lacey, G. Technology Advancements and the Needs of Farmers: Mapping Gaps and Opportunities in Row Crop Farming. Agriculture 2025, 15, 1664. [Google Scholar] [CrossRef] [Scilit]
- Jafary, P.; Campbell, L.G.; Bazangeya, A.; Pham, M.; Saeedi, S.; Zareinia, K.; Bougherara, H. Phenology-Based Learning Framework for Yield Estimation and Harvest Forecasting of Raspberry Fruits. Int. J. Intell. Robot. Appl. 2026; in press. [CrossRef] [Scilit]
- Fagundes, C.d.M.; Biasi, L.A.; Tofanelli, M.B.D.; Rodrigues, A.P.S.; Franciscon, V.G.; de Fátima Cobachuk Siqueira, A. Production, Quality, Bioactive Compounds, and Phenology of Raspberry Cultivars under an Organic Cropping System in a Subtropical Region of Brazil. Sci. Agric. 2024, 81, e20230009. [Google Scholar] [CrossRef] [Scilit]
- Bechar, A.; Vigneault, C. Agricultural Robots for Field Operations. Part 2: Operations and Systems. Biosyst. Eng. 2017, 153, 110–128. [Google Scholar] [CrossRef] [Scilit]
- Gonzalez-De-Santos, P.; Fernández, R.; Sepúlveda, D.; Navas, E.; Emmi, L.; Armada, M. Field Robots for Intelligent Farms—Inhering Features from Industry. Agronomy 2020, 10, 1638. [Google Scholar] [CrossRef] [Scilit]
- Tiedemann, T.; Cordes, F.; Keppner, M.; Peters, H. Challenges of Autonomous In-Field Fruit Harvesting and Concept of a Robotic Solution. In Proceedings of the International Conference on Informatics in Control, Automation and Robotics; SciTePress: Setúbal, Portugal, 2022; Volume 1, pp. 508–515. [Google Scholar] [CrossRef] [Scilit]
- Junge, K.; Pires, C.; Hughes, J. Lab2Field Transfer of a Robotic Raspberry Harvester Enabled by a Soft Sensorized Physical Twin. Commun. Eng. 2023, 2, 40. [Google Scholar] [CrossRef] [Scilit]
- Visentin, F.; Castellini, F.; Muradore, R. A Soft, Sensorized Gripper for Delicate Harvesting of Small Fruits. Comput. Electron. Agric. 2023, 213, 108202. [Google Scholar] [CrossRef] [Scilit]
- Wang, F.; Urquizo, R.C.; Roberts, P.; Mohan, V.; Newenham, C.; Ivanov, A.; Dowling, R. Biologically Inspired Robotic Perception-Action for Soft Fruit Harvesting in Vertical Growing Environments. Precis. Agric. 2023, 24, 1072–1096. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Tang, Y.; Chen, M.; Wang, C.; Luo, L.; Li, J.; Lian, G.; Zou, X. Recognition and Localization Methods for Vision-Based Fruit Picking Robots: A Review. Front. Plant Sci. 2020, 11, 510. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Zeis, C.; de Alba-Padilla, C.A.; Schroeder, K.-U.; Grzesik, B.; Stoll, E. Fully Modular Robotic Arm Architecture Utilizing Novel Multifunctional Space Interface. IOP Conf. Ser. Mater. Sci. Eng. 2022, 1226, 012096. [Google Scholar] [CrossRef] [Scilit]
- Kumar, S.; Mohan, S.; Skitova, V. Designing and Implementing a Versatile Agricultural Robot: A Vehicle Manipulator System for Efficient Multitasking in Farming Operations. Machines 2023, 11, 776. [Google Scholar] [CrossRef] [Scilit]
- Fujinaga, T. Strawberries Recognition and Cutting Point Detection for Fruit Harvesting and Truss Pruning. Precis. Agric. 2024, 25, 1262–1283. [Google Scholar] [CrossRef] [Scilit]
- Navone, A.; Martini, M.; Chiaberge, M. Autonomous Robotic Pruning in Orchards and Vineyards: A Review. Smart Agric. Technol. 2025, 12, 101283. [Google Scholar] [CrossRef] [Scilit]
- Silwal, A.; Yandun, F.; Nellithimaru, A.; Bates, T.; Kantor, G. Bumblebee: A Path Towards Fully Autonomous Robotic Vine Pruning. Field Robot. 2021, 2, 1661–1696. [Google Scholar] [CrossRef] [Scilit]
- You, A.; Parayil, N.; Krishna, J.G.; Bhattarai, U.; Sapkota, R.; Ahmed, D.; Whiting, M.; Karkee, M.; Grimm, C.M.; Davidson, J.R. An Autonomous Robot for Pruning Modern, Planar Fruit Trees. arXiv 2022, arXiv:2206.07201. [Google Scholar] [CrossRef] [Scilit]
- Nouri, N.; Gharakhani, H. A Dedicated Review of Robotic Pruners: Current Technologies, Challenges, and Future Directions. Comput. Electron. Agric. 2025, 239, 111013. [Google Scholar] [CrossRef] [Scilit]
- Zahid, A.; Mahmud, M.S.; He, L.; Heinemann, P.; Choi, D.; Schupp, J. Technological Advancements towards Developing a Robotic Pruner for Apple Trees: A Review. Comput. Electron. Agric. 2021, 189, 106383. [Google Scholar] [CrossRef] [Scilit]
- Kapłan, M.; Buczyński, K.; Jarosz, Z. Detection of Floricane Raspberry Shrubs from Unmanned Aerial Vehicle Imagery Using YOLO Models. Agriculture 2026, 16, 664. [Google Scholar] [CrossRef] [Scilit]
- Bhusal, S.; Khanal, K.; Karkee, M.; Zhang, Q. Cane Detection and Localization for Automated Cane Management in Red Raspberry Plant. In Proceedings of the ICRA 2018 Workshop on Robotic Vision and Action in Agriculture, Brisbane, Australia, 21–25 May 2018. [Google Scholar]
- Pomykala, J.; de Lemos, F.; Ihianle, I.K.; Adama, D.A.; Machado, P. Deep Learning Approach for Classifying Trusses and Runners of Strawberries. In Advances in Computational Intelligence Systems; Springer: Cham, Switzerland, 2022; pp. 427–435. [Google Scholar] [CrossRef] [Scilit]
- Ahmadi, M.; Atefi, A.; Ramzanpour, M.; Lin, J. A Two-Step Deep Semantic Segmentation and Object Detection Approach for Runner Recognition in Strawberry Plants. Int. J. Fruit. Sci. 2024, 24, 293–300. [Google Scholar] [CrossRef] [Scilit]
- Zhou, X.; Wang, X.; Ji, L.; Daggubati, S.; Shen, K.; Whitaker, V.M. Deep Learning for Strawberry Runner Detection Integrating Ground and Aerial Imaging. Smart Agric. Technol. 2025, 12, 101290. [Google Scholar] [CrossRef] [Scilit]
- Botterill, T.; Paulin, S.; Green, R.; Williams, S.; Lin, J.; Saxton, V.; Mills, S.; Chen, X.Q.; Corbett-Davies, S. A Robot System for Pruning Grape Vines. J. Field Robot. 2017, 34, 1100–1122. [Google Scholar] [CrossRef] [Scilit]
- Hizatate, T.; Nishio, M.; Noguchi, N. Development of a Robot Pruning System for Grapevines. IFAC Pap. 2025, 59, 66–71. [Google Scholar] [CrossRef] [Scilit]
- Hizatate, T.; Nishio, M.; Noguchi, N. A Robotic Pruning System Integrating 3D Structural Information and Vision-Based End-Effector Positioning Correction. Smart Agric. Technol. 2026, 14, 101966. [Google Scholar] [CrossRef] [Scilit]
- Zahid, A.; Mahmud, M.S.; He, L.; Choi, D.; Heinemann, P.; Schupp, J. Development of an Integrated 3R End-Effector with a Cartesian Manipulator for Pruning Apple Trees. Comput. Electron. Agric. 2020, 179, 105837. [Google Scholar] [CrossRef] [Scilit]
- Molaei, F.; Ghatrehsamani, S. Kinematic-Based Multi-Objective Design Optimization of a Grapevine Pruning Robotic Manipulator. AgriEngineering 2022, 4, 606–625. [Google Scholar] [CrossRef] [Scilit]
- Shimada, K. Method, System, and Agricultural Machine. 2 July 2025. Available online: https://patents.google.com/patent/EP4578265A1/en (accessed on 17 September 2026).
- Williams, D.; Karley, A.; Britten, A.; McCallum, S.; Graham, J. Raspberry Plant Stress Detection Using Hyperspectral Imaging. Plant Direct 2023, 7, e490. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- He, L.; Fang, W.; Zhao, G.; Wu, Z.; Fu, L.; Li, R.; Majeed, Y.; Dhupia, J. Fruit Yield Prediction and Estimation in Orchards: A State-of-the-Art Comprehensive Review for Both Direct and Indirect Methods. Comput. Electron. Agric. 2022, 195, 106812. [Google Scholar] [CrossRef] [Scilit]
- Ahmad, J.; Gueaieb, W.; El Saddik, A.; De Masi, G.; Karray, F. Yield Estimation and Health Assessment of Temperate Fruits: A Modular Framework. Eng. Appl. Artif. Intell. 2024, 136, 108871. [Google Scholar] [CrossRef] [Scilit]
- Koirala, A.; Walsh, K.B.; Wang, Z. Attempting to Estimate the Unseen—Correction for Occluded Fruit in Tree Fruit Load Estimation by Machine Vision with Deep Learning. Agronomy 2021, 11, 347. [Google Scholar] [CrossRef] [Scilit]
- Jafary, P.; Bazangeya, A.; Pham, M.; Campbell, L.G.; Saeedi, S.; Zareinia, K.; Bougherara, H. Raspberry PhenoSet: A Phenology-Based Dataset for Automated Growth Detection and Yield Estimation. arXiv 2024, arXiv:2411.00967v1. [Google Scholar]
- Sudars, K.; Namatevs, I.; Judvaitis, J.; Balass, R.; Nikulins, A.; Peter, A.; Strautina, S.; Kaufmane, E.; Kalnina, I. YOLOv5 Deep Neural Network for Quince and Raspberry Detection on RGB Images. In Proceedings of the 2022 Workshop on Microwave Theory and Techniques in Wireless Communications (MTTW), Riga, Latvia, 5–7 October 2022; pp. 19–22. [Google Scholar] [CrossRef] [Scilit]
- Naranjo-Torres, J.; Mora, M.; Fredes, C.; Valenzuela, A. Disease and Defect Detection System for Raspberries Based on Convolutional Neural Networks. Appl. Sci. 2021, 11, 11868. [Google Scholar] [CrossRef] [Scilit]
- Rincón, A.Q.; Mora, M.; Naranjo-Torres, J.; Fredes, C.; Valenzuela, A. Raspberries-LITRP Database: RGB Images Database for the Industrial Applications of Red Raspberries’ Automatic Quality Estimation. Appl. Sci. 2022, 12, 11586. [Google Scholar] [CrossRef] [Scilit]
- Williams, D.; Hackett, C.A.; Karley, A.; McCallum, S.; Smith, K.; Britten, A.; Graham, J. Seeing the Wood for the Trees Hyperspectral Imaging for High Throughput QTL Detection in Raspberry, a Perennial Crop Species. Fruit. Res. 2021, 1, 7. [Google Scholar] [CrossRef] [Scilit]
- Jafary, P.; Zareinia, K.; Bougherara, H. Growth Monitoring, Yield Estimation, and Spatial Mapping in Vertical Farms Using Computer Vision and Deep-Learning Models. In Proceedings of the 32nd Annual Conference of the Computational Fluid Dynamics Society of Canada; Proceedings of the Canadian Society for Mechanical Engineering International Congress, Montréal, QC, Canada, 25–28 May 2025. [Google Scholar]
- Rahimi Azghadi, M.; Olsen, A.; Wood, J.; Saleh, A.; Calvert, B.; Granshaw, T.; Fillols, E.; Philippa, B. Precision Robotic Spot-Spraying: Reducing Herbicide Use and Enhancing Environmental Outcomes in Sugarcane. Comput. Electron. Agric. 2025, 235, 110365. [Google Scholar] [CrossRef] [Scilit]
- Gerhards, R.; Spaeth, M.; Özcan, S.; Zimmermann, B.; Schönleber, N.; Bahrs, E.; Schwaderer, P.; Sturm, D. Targeted Application of Herbicides in Maize (Zea mays L.) Using a Camera-Controlled Boom-Sprayer. Weed Res. 2026, 66, e70087. [Google Scholar] [CrossRef] [Scilit]
- Ök, B.; Işık, K. A Framework for AI-Based Plant Disease Detection and Autonomous Robotic Agricultural Spraying. Dicle Üniv. Mühendis. Fak. Mühendis. Derg. 2026, 17, 1. [Google Scholar] [CrossRef] [Scilit]
- Oberti, R.; Marchi, M.; Tirelli, P.; Calcante, A.; Iriti, M.; Hočevar, M.; Baur, J.; Pfaff, J.; Schütz, C.; Ulbrich, H. Selective Spraying of Grapevine’s Diseases by a Modular Agricultural Robot. J. Agric. Eng. 2013, 44, s2. [Google Scholar] [CrossRef]
- Oberti, R.; Marchi, M.; Tirelli, P.; Calcante, A.; Iriti, M.; Tona, E.; Hočevar, M.; Baur, J.; Pfaff, J.; Schütz, C.; et al. Selective Spraying of Grapevines for Disease Control Using a Modular Agricultural Robot. Biosyst. Eng. 2016, 146, 203–215. [Google Scholar] [CrossRef] [Scilit]
- Vatavuk, I.; Vasiljević, G.; Kovačić, Z. Task Space Model Predictive Control for Vineyard Spraying with a Mobile Manipulator. Agriculture 2022, 12, 381. [Google Scholar] [CrossRef] [Scilit]
- Mu, X.; He, L.; Heinemann, P.; Schupp, J.; Karkee, M.; Zhu, M. UGV-Based Precision Spraying System for Chemical Apple Blossom Thinning on Trellis Trained Canopies. J. Field Robot. 2025, 42, 1000–1011. [Google Scholar] [CrossRef] [Scilit]
- Gao, C.; He, L.; Ding, Y.; Murengami, B.G.; Chen, J.; Zhou, C.; Ye, H.; Li, R.; Fu, L. A Novel Multinozzle Targeting Pollination Robot for Clustered Kiwifruit Flowers Based on Air–Liquid Dual-Flow Spraying. J. Field Robot. 2025, 42, 2136–2150. [Google Scholar] [CrossRef] [Scilit]
- Zhang, X.; Zhang, N.; Xu, X.; Wang, H.; Cao, J. Optimal Cutting Point Determination for Robotic Raspberry Harvesting Based on Computer Vision Strategy. Multimed. Tools Appl. 2025, 84, 41257–41276. [Google Scholar] [CrossRef] [Scilit]
- Suchopár, A.; Kuře, J.; Kuřetová, B.; Hromasová, M. A Review of Integrated Approaches in Robotic Raspberry Harvesting. Agronomy 2025, 15, 2677. [Google Scholar] [CrossRef] [Scilit]
- Buczyński, K.; Kapłan, M.; Jarosz, Z. Detection of Red, Yellow, and Purple Raspberry Fruits Using YOLO Models. Agriculture 2025, 15, 2530. [Google Scholar] [CrossRef] [Scilit]
- Luo, R.; Ding, X.; Wang, J. Red Raspberry Maturity Detection Based on Multi-Module Optimized YOLOv11n and Its Application in Field and Greenhouse Environments. Agriculture 2025, 15, 881. [Google Scholar] [CrossRef] [Scilit]
- Ling, C.; Zhang, Q.; Zhang, M.; Gao, C. Research on Adaptive Object Detection via Improved HSA-YOLOv5 for Raspberry Maturity Detection. IET Image Process. 2024, 18, 4898–4912. [Google Scholar] [CrossRef] [Scilit]
- Strautiņa, S.; Kalniņa, I.; Kaufmane, E.; Sudars, K.; Namatēvs, I.; Nikulins, A.; Edelmers, E. RaspberrySet: Dataset of Annotated Raspberry Images for Object Detection. Data 2023, 8, 86. [Google Scholar] [CrossRef] [Scilit]
- Alkhudaydi, T. Detecting Raspberry Ripeness Across Different Growth Stages Using YOLOv8. In Intelligent Systems and Pattern Recognition; Springer: Cham, Switzerland, 2025; Volume 2304 CCIS, pp. 235–249. [Google Scholar] [CrossRef] [Scilit]
- Mekhalfi, M.L.; Chippendale, P.; Poiesi, F.; Bonecher, S.; Osler, G.; Zancanella, N. The RaspGrade Dataset: Towards Automatic Raspberry Ripeness Grading with Deep Learning. In Proceedings of the 2025 IEEE International Conference on Engineering, Technology, and Innovation (ICE/ITMC), Valencia, Spain, 16–19 June 2025; pp. 1–8. [Google Scholar] [CrossRef] [Scilit]
- Han, Y.; Su, D.; Xu, H.; Meng, X.; Wang, B.; Wang, D.; Xia, L.; Sun, X.; Guo, Y. Enhancing Rubus Idaeus L. Maturity Detection and Classification: A YOLO-CG-CPCA Network Model for Efficient Feature Extraction and Precise Analysis. Postharvest Biol. Technol. 2025, 230, 113800. [Google Scholar] [CrossRef] [Scilit]
- Zhao, W.; Ding, X.; Wang, J. SDGD-YOLO: A Lightweight Detection Model for Assessing the Ripeness of Black Raspberries in Complex Greenhouse Environments. Front. Plant Sci. 2026, 17, 1843631. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Fieldwork Robotics Fieldwork Robotics—Soft, Selective & Autonomous Harvesting Robots. Available online: https://fieldworkrobotics.com/ (accessed on 12 October 2025).
- Julia Kollewe World’s First Raspberry Picking Robot Cracks the Toughest Nut: Soft Fruit. Available online: https://www.theguardian.com/business/2022/jun/01/uk-raspberry-picking-robot-soft-fruit (accessed on 12 October 2025).
- Sauerwald, T.; Pulle, C.F.; Bodkin, T.; Whitear, D. An End-Effector. 24 April 2024. Available online: https://patents.google.com/patent/EP4355070A1/en.
- Junge, K.; Hughes, J. Soft Sensorized Physical Twin for Harvesting Raspberries. In Proceedings of the 2022 IEEE 5th International Conference on Soft Robotics, RoboSoft, Edinburgh, UK, 4–8 April 2022; pp. 601–606. [Google Scholar] [CrossRef] [Scilit]
- Brown, J.; Sukkarieh, S. Design and Evaluation of a Modular Robotic Plum Harvesting System Utilizing Soft Components. J. Field Robot. 2021, 38, 289–306. [Google Scholar] [CrossRef] [Scilit]
- Kubota and Yamaha Motor Additionally Invest in U.S. Startup Developing Robots to Automate Strawberry Harvesting. Available online: https://www.kubota.com/news/2021/20210921.html (accessed on 17 September 2026).
- Matthew, B.; Knopf, R.R.; Wasserman, R.; Lessing, J.A.; Chrisos, J.A.; Pratusevich, M.; Bird, W. Robotic Fruit Harvesting System. WO2022212830A2, 6 October 2022. [Google Scholar]
- Vrochidou, E.; Tsakalidou, V.N.; Kalathas, I.; Gkrimpizis, T.; Pachidis, T.; Kaburlasos, V.G. An Overview of End Effectors in Agricultural Robotic Harvesting Systems. Agriculture 2022, 12, 1240. [Google Scholar] [CrossRef] [Scilit]
- Navas, E.; Fernández, R.; Sepúlveda, D.; Armada, M.; Gonzalez-De-santos, P. Soft Grippers for Automatic Crop Harvesting: A Review. Sensors 2021, 21, 2689. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Furia, F.; Pagliarani, N.; Junge, K.; Roels, E.; Terryn, S.; Vanderborght, B.; Brancart, J.; Hughes, J.; Cianchetti, M. Soft Pneumatic Gripper with Interchangeable Fingertips by Using Reversible Polymers: The GraspBerry, a Raspberry Picking Case Study. IEEE Robot. Autom. Mag. 2025, 33, 146–154. [Google Scholar] [CrossRef] [Scilit]
- University of Plymouth. Spinout Completes Initial Field Trials of Raspberry Harvesting Robot System. 28 May 2019. Available online: https://www.plymouth.ac.uk/news/spinout-completes-initial-field-trials-of-raspberry-harvesting-robot-system (accessed on 1 October 2026).
- Parsa, S.; Debnath, B.; Khan, M.A.; Amir Ghalamzan, E. Modular Autonomous Strawberry Picking Robotic System. J. Field Robot. 2024, 41, 2226–2246. [Google Scholar] [CrossRef] [Scilit]
- Campoamor, D.; Vega, J. Design and Experimental Validation of a Vision-Based Robotic Framework for Strawberry Harvesting. Electronics 2026, 15, 2989. [Google Scholar] [CrossRef] [Scilit]
- Tufail, M.; Iqbal, J.; Ahmad, R. Development of a General-Purpose AI-Powered Robotic Platform for Strawberry Harvesting. Agriculture 2026, 16, 769. [Google Scholar] [CrossRef] [Scilit]
- Sánchez-Fernández, L.; Nizzoli, A.; Barrera-Báez, M.; Apolo-Apolo, O.E.; Pérez-Ruiz, M. Integration of AI-Based Weed Detection and Robotic Actuation for Site-Specific Under-Canopy Spraying in Woody Crops. Appl. Sci. 2026, 16, 7982. [Google Scholar] [CrossRef] [Scilit]
- Asaei, H.; Jafari, A.; Loghavi, M. Site-Specific Orchard Sprayer Equipped with Machine Vision for Chemical Usage Management. Comput. Electron. Agric. 2019, 162, 431–439. [Google Scholar] [CrossRef] [Scilit]
- Liu, H.; Du, Z.; Shen, Y.; Du, W.; Zhang, X. Development and Evaluation of an Intelligent Multivariable Spraying Robot for Orchards and Nurseries. Comput. Electron. Agric. 2024, 222, 109056. [Google Scholar] [CrossRef] [Scilit]
- Cakmak, I.; Koc, C.; Gerdan Koc, D. Design of an AI-Assisted Autonomous Orchard Sprayer with Dual Spraying Mechanisms. Pest Manag. Sci. 2026, 82, 3964–3977. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Vikram, C.; Jeyabal, S.; Chittoor, P.K.; Pookkuttath, S.; Elara, M.R.; You, W. KOALA: A Modular Dual-Arm Robot for Automated Precision Pruning Equipped with Cross-Functionality Sensor Fusion. Agriculture 2024, 14, 1852. [Google Scholar] [CrossRef] [Scilit]
- Tong, S.; Wang, J.; Zhang, J.; Liu, L.; Wang, Y.; Kang, F. An Apple Tree Pruning Robot System Based on Branch Segmentation and Decision-Making Control. Artif. Intell. Agric. 2026, 16, 1025–1040. [Google Scholar] [CrossRef] [Scilit]
- Levin, M.; Degani, A. A Conceptual Framework and Optimization for a Task-Based Modular Harvesting Manipulator. Comput. Electron. Agric. 2019, 166, 104987. [Google Scholar] [CrossRef] [Scilit]
- Hernández, H.A.; Mondragón, I.F.; González, S.R.; Pedraza, L.F. Reconfigurable Agricultural Robotics: Control Strategies, Communication, and Applications. Comput. Electron. Agric. 2025, 234, 110161. [Google Scholar] [CrossRef] [Scilit]
- Bell, J. Robots for Kiwifruit Harvesting and Pollination. arXiv 2019, arXiv:2507.15484. [Google Scholar]
- Zheng, L.; Yang, H.; Chen, Y.; Sun, S.; Zhang, H.; Deng, R.; Zhu, N.; Chen, J.; Weng, S. High-Fidelity Removal of Strawberry Leaf Occlusion via Outline-Texture Improvement Network. Comput. Electron. Agric. 2026, 243, 111387. [Google Scholar] [CrossRef] [Scilit]
- Xiong, Y.; Ge, Y.; Grimstad, L.; From, P.J. An Autonomous Strawberry-Harvesting Robot: Design, Development, Integration, and Field Evaluation. J. Field Robot. 2020, 37, 202–224. [Google Scholar] [CrossRef] [Scilit]
- Myers, A.; Gunderman, A.; Threlfall, R.; Chen, Y. Determining Hand-Harvest Parameters and Postharvest Marketability Impacts of Fresh-Market Blackberries to Develop a Soft-Robotic Gripper for Robotic Harvesting. HortScience 2022, 57, 592–594. [Google Scholar] [CrossRef] [Scilit]
- Jarocińska, A.; Kopeć, D.; Tokarska-Guzik, B.; Raczko, E. Intra-Annual Variabilities of Rubus caesius L. Discrimination on Hyperspectral and LiDAR Data. Remote Sens. 2021, 13, 107. [Google Scholar] [CrossRef] [Scilit]
- Abd-Elrahman, A.; Guan, Z.; Dalid, C.; Whitaker, V.; Britt, K.; Wilkinson, B.; Gonzalez, A. Automated Canopy Delineation and Size Metrics Extraction for Strawberry Dry Weight Modeling Using Raster Analysis of High-Resolution Imagery. Remote Sens. 2020, 12, 3632. [Google Scholar] [CrossRef] [Scilit]
- Giongo, L.; Ajelli, M.; Poncetta, P.; Ramos-García, M.; Sambo, P.; Farneti, B. Raspberry Texture Mechanical Profiling during Fruit Ripening and Storage. Postharvest Biol. Technol. 2019, 149, 177–186. [Google Scholar] [CrossRef] [Scilit]
- Bañados, M.P.; Zoffoli, J.P.; Soto, A.; González, J. Fruit Firmness and Fruit Retention Strength in Raspberry Cultivars in Chile. Acta Hortic. 2002, 585, 489–493. [Google Scholar] [CrossRef] [Scilit]
- Khanal, K.; Bhusal, S.; Karkee, M.; Zhang, Q. Raspberry Primocane Bundling and Taping Mechanisms. Trans. ASABE 2018, 61, 1265–1274. [Google Scholar] [CrossRef] [Scilit]
- Fernández, R.; Salinas, C.; Montes, H.; Sarria, J. Multisensory System for Fruit Harvesting Robots. Experimental Testing in Natural Scenarios and with Different Kinds of Crops. Sensors 2014, 14, 23885. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Weiland, J.E.; Benedict, C.; Zasada, I.A.; Scagel, C.R.; Beck, B.R.; Davis, A.; Graham, K.; Peetz, A.; Martin, R.R.; Dung, J.K.S.; et al. Late-Summer Disease Symptoms in Western Washington Red Raspberry Fields Associated with Co-Occurrence of Phytophthora rubi, Verticillium dahliae, and Pratylenchus penetrans, but Not Raspberry Bushy Dwarf Virus. Plant Dis. 2018, 102, 938–947. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Quaglia, G.; Tagliavini, L.; Colucci, G.; Vorfi, A.; Botta, A.; Baglieri, L. Design and Prototyping of an Interchangeable and Underactuated Tool for Automatic Harvesting. Robotics 2022, 11, 145. [Google Scholar] [CrossRef] [Scilit]
- Xie, D.; Chen, L.; Liu, L.; Chen, L.; Wang, H. Actuators and Sensors for Application in Agricultural Robots: A Review. Machines 2022, 10, 913. [Google Scholar] [CrossRef] [Scilit]
- Navas, E.; Fernández, R.; Armada, M.; Gonzalez-De-santos, P. Diaphragm-Type Pneumatic-Driven Soft Grippers for Precision Harvesting. Agronomy 2021, 11, 1727. [Google Scholar] [CrossRef] [Scilit]
- Loukatos, D.; Arapostathis, V.; Karavas, C.S.; Arvanitis, K.G.; Papadakis, G. Power Consumption Analysis of a Prototype Lightweight Autonomous Electric Cargo Robot in Agricultural Field Operation Scenarios. Energies 2024, 17, 1244. [Google Scholar] [CrossRef] [Scilit]
- Rose, D.C.; Bhattacharya, M. Adoption of Autonomous Robots in the Soft Fruit Sector: Grower Perspectives in the UK. Smart Agric. Technol. 2023, 3, 100118. [Google Scholar] [CrossRef] [Scilit]
- Gil, G.; Casagrande, D.E.; Cortés, L.P.; Verschae, R. Why the Low Adoption of Robotics in the Farms? Challenges for the Establishment of Commercial Agricultural Robots. Smart Agric. Technol. 2023, 3, 100069. [Google Scholar] [CrossRef] [Scilit]
- Adegbola, Y.U.; Fisher, P.R.; Hodges, A.W. Economic Evaluation of Transplant Robots for Plant Cuttings. Sci. Hortic. 2019, 246, 237–243. [Google Scholar] [CrossRef] [Scilit]
Авторы: Barbora Kuřetová, Jiří Kuře, Monika Hromasová, Miloslav Linda, Albert SuchopárORCID