В данной статье рассматривается комплексное научно-техническое решение по автоматизации ключевых процессов промышленного птицеводства на основе внедрения сквозных технологий искусственного интеллекта и машинного зрения. Разработана трехуровневая распределенная программно-аппаратная архитектура (Edge AI), функционирующая в режиме реального времени в агрессивных средах агропромышленного комплекса.
В цехах выращивания реализован мультимодальный подход: предложен стековый алгоритм бесконтактного весового контроля на базе нейросети Mask R-CNN, обеспечивающий среднесуточную погрешность определения массы стада в пределах ±2.1% без стресса для птицы, а также модуль этологического мониторинга, совмещающий анализ пространственной энтропии Шеннона с аудиоскринингом респираторных хрипов с помощью сети ResNet-18. Для цехов переработки и фасовки разработана скоростная система дефектоскопии и оценки упитанности тушек и яиц на базе оптимизированных моделей YOLOv8-seg и U-Net (время инференса 4.2–11.4 мс в формате TensorRT FP16/INT8), интегрированная с ПЛК и дельта-роботами. Опытно-промышленная эксплуатация комплекса показала снижение уровня рекламаций со стороны ритейлеров с 2.4% до <0.15% при сроке окупаемости инвестиций (CAPEX) на 5-й месяц непрерывной работы (ROI первого года — 142%). Намечены перспективы перехода к Poultry Farming 5.0 на основе автономных мультимодальных ИИ-агентов.
Актуальность автоматизации процессов в промышленном птицеводстве
Современное промышленное птицеводство является одним из наиболее динамично развивающихся и высокотехнологичных секторов агропромышленного комплекса (АПК). Высокая скорость оборота капитала, короткий жизненный цикл бройлеров и стабильный спрос на диетическое мясо и яйцо выводят отрасль в лидеры по объемам производства животного белка. Однако экстенсивные методы развития птицеводства к настоящему моменту практически исчерпали свой потенциал. Дальнейший рост эффективности предприятий критически зависит от интенсификации производства, которая невозможна без глубокой цифровизации и автоматизации ключевых технологических процессов.
Актуальность перехода к концепции «Цифрового птицеводства» (Poultry Farming 4.0) обусловлена рядом макроэкономических, биологических и технологических факторов:
- Масштабирование производств и рост плотности посадки. Современные птицефабрики оперируют десятками птичников, в каждом из которых одновременно содержатся от 30 до 50 тысяч голов птицы. В таких условиях традиционный визуальный осмотр, осуществляемый ветеринарами и зоотехниками, становится физически неэффективным. Человек способен зафиксировать аномалии поведения или симптомы заболеваний лишь на поздних стадиях, когда терапевтические меры требуют значительных затрат, а риски массового падежа (например, от высокопатогенного гриппа птиц) возрастают экспоненциально.
- Жесткие требования к качеству и биобезопасности. Торговые сети и конечные потребители предъявляют бескомпромиссные требования к товарному виду, свежести и безопасности продукции. При этом ручная дефектоскопия на конвейерах убоя и переработки сопряжена с высоким риском пропуска брака из-за синдрома «усталости инспектора» (после 2–3 часов непрерывной работы точность человеческого контроля падает на 30–40%). Автоматизация контроля качества позволяет минимизировать риски рекламаций и штрафов от ритейлеров, гарантируя 100%-ю инспекцию каждой единицы продукции.
- Дефицит квалифицированных кадров и рост стоимости труда. Птицеводческие комплексы, как правило, удалены от крупных городских агломераций, что создает перманентный дефицит рабочей силы. Рутинные операции (взвешивание птицы, выбраковка тушек с гематомами, сортировка яиц) характеризуются тяжелыми условиями труда (высокая запыленность, повышенная влажность, монотонность). Автоматизация этих участков позволяет перенаправить человеческий ресурс на решение аналитических задач, снижая зависимость предприятия от линейного персонала.
- Оптимизация конверсии корма. Затраты на корма составляют до 65–70% в структуре себестоимости готовой продукции птицеводства. Даже незначительное отклонение в микроклимате, уровне стресса или режиме кормления ведет к ухудшению конверсии корма и срыву графиков набора нормативного веса. Внедрение непрерывного интеллектуального мониторинга позволяет оперативно корректировать параметры содержания, обеспечивая максимальную экономическую эффективность каждой партии.
Таким образом, автоматизация технологических процессов на основе систем искусственного интеллекта и машинного зрения актуальна не просто как инструмент модернизации, а как безальтернативное условие сохранения конкурентоспособности предприятий в условиях высокой волатильности рынка сырья, строгого ветеринарного контроля и глобального тренда на снижение издержек.
Проблемы традиционных методов контроля качества и мониторинга поголовья
Эффективность традиционной модели управления птицеводческим комплексом исторически базируется на экспертной оценке специалистов (зоотехников, ветеринаров, операторов конвейера) и дискретном (периодическом) съеме технологических данных. Однако в условиях современного высокоинтенсивного производства классические подходы обнаруживают ряд критических уязвимостей, которые можно классифицировать по двум ключевым направлениям: деструктивное влияние человеческого фактора и высокие операционные издержки.
Человеческий фактор и ограничения сенсорного восприятия
- Синдром монотонии и «усталости инспектора» на конвейере. На этапах убоя, потрошения и разделки скорость движения конвейерной ленты на современных птицефабриках составляет от 6 000 до 12 000 тушек в час (до 3–4 птиц в секунду). Визуальный поиск дефектов (остатки внутренних органов, гематомы, порезы кожи, натоптыши) в таком темпе требует предельной концентрации. Физиологические исследования показывают, что уже через 20–30 минут непрерывной работы фокус внимания контролера ОТК снижается, а через 2 часа вероятность пропуска критического дефекта возрастает до 35–45%. Как следствие, некондиционный товар попадает в розничные сети, оборачиваясь для предприятия рекламациями и подрывом репутации бренда.
- Субъективность и отсутствие стандартизации оценки. Оценка сортности мяса или степени загрязнения скорлупы яиц человеком всегда субъективна. Один и тот же дефект (например, незначительный подкожный кровоподтек) может быть классифицирован разными контролерами (или одним и тем же сотрудником в начале и в конце смены) по-разному. Отсутствие математически точного критерия оценки исключает стабильность качества выпускаемых партий.
- Дискретность и селективность ветеринарного обхода. Мониторинг здоровья поголовья в птичниках традиционно осуществляется путем ежедневного визуального обхода. Ветеринарный врач физически не способен оценить состояние каждой из 40 000 особей в помещении. Происходит селективный осмотр, который выявляет патологии лишь тогда, когда болезнь перешла в выраженную клиническую форму. Ранние, субклинические стадии заболеваний, проявляющиеся в незначительном изменении двигательной активности или едва заметном снижении потребления воды, человеком не фиксируются.
Операционные издержки и технологические риски
- Высокий уровень стресса и погрешность при ручном взвешивании. Контроль динамики набора веса бройлеров — ключевой маркер эффективности откорма. При традиционном подходе сотрудники цеха еженедельно вручную отлавливают и взвешивают выборку птиц (обычно около 100–200 голов на птичник). Этот процесс сопряжен с серьезными проблемами:
- Стресс-фактор: Отлов вызывает у птицы сильный стресс, что ведет к потере веса (до 2–3% суточного привеса у всей технологической группы) и снижению иммунитета.
- Статистическая недостоверность: Выборка из 100 птиц не отражает реальную гетерогенность (неоднородность) стада в 40 тысяч голов. Истинное распределение веса остается неизвестным, что затрудняет прогнозирование точной даты убоя.
- Запоздалое реагирование на падеж и аномалии поведения. Если птица погибает или травмируется в удаленных зонах птичника (например, под линиями кормления), оператор может обнаружить ее только во время следующего обхода (интервал может составлять от 12 до 24 часов). Разлагающийся биоматериал в условиях высокой температуры и влажности птичника становится мгновенным очагом распространения патогенной микрофлоры, ухудшая общую санитарно-эпидемиологическую обстановку.
- Прямые финансовые потери от нерационального расхода ресурсов. Без постоянного автоматизированного контроля за распределением птицы у кормушек предприятие несет скрытые убытки. Например, при локальном выходе из строя системы поения птица сбивается в кучи в другой части птичника. Пока это будет замечено человеком, стадо перенесет тепловой или питьевой стресс, что мгновенно ухудшит конверсию корма — главный экономический показатель птицефабрики.
Таким образом, традиционные методы контроля превращают управление птицефабрикой в реактивный процесс (реагирование на уже случившийся факт брака или падежа). Переход к проактивному управлению требует внедрения систем, способных осуществлять непрерывный, бесконтактный и объективный мониторинг в режиме реального времени (24/7), что выполнимо исключительно с помощью технологий искусственного интеллекта и машинного зрения.
Цель и задачи исследования
Целью настоящего исследования является повышение операционной эффективности птицеводческих комплексов и качества выпускаемой продукции за счет разработки, математического обоснования и экспериментального внедрения интегрированной интеллектуальной системы на базе сквозных технологий искусственного интеллекта (ИИ) и компьютерного (машинного) зрения.
Для достижения поставленной цели необходимо решить следующие научно-технические задачи:
- Провести аналитический обзор и патентный поиск существующих отечественных и зарубежных решений в области автоматизации птицеводства, выявить технологические ограничения коммерческих систем видеоаналитики первого поколения.
- Сформировать и верифицировать репрезентативные наборы данных (датасеты), включающие:
- Фото- и видеоматериалы поведения птицы в условиях промышленного содержания при различных сценариях (норма, стресс, локальная гипотермия, дефекты линий поения/кормления);
- Высокоскоростные изображения тушек бройлеров и куриных яиц на конвейерных линиях с разметкой характерных биогенных и механических дефектов.
- Обосновать, адаптировать и модернизировать архитектуры сверточных нейронных сетей (в частности, семейств YOLO и Mask R-CNN) под специфические условия функционирования: высокоскоростной потоковый анализ (до 4 кадров/сек на одну технологическую линию) и нестабильные условия среды (высокая запыленность и переменная освещенность птичников).
- Разработать математические модели и алгоритмы бесконтактного весового контроля птицы на основе сегментации ее оптического контура и проекционной площади сверху, минимизирующие статистическую погрешность взвешивания гетерогенного стада.
- Создать программно-аппаратный комплекс (ПАК) интеллектуального мониторинга, обеспечивающий сквозную интеграцию модулей компьютерного зрения с существующими автоматизированными системами управления технологическим процессом (АСУ ТП) птицефабрики и исполнительными механизмами (сортировочные роботы, системы вентиляции).
- Провести опытно-промышленные испытания разработанного комплекса на базе действующего птицеводческого предприятия для оценки метрик точности распознавания (\(Precision\), \(Recall\), \(F1\text{-score}\)), быстродействия системы (\(Latency\)), а также для расчета реального технико-экономического эффекта от внедрения.
Объект исследования: технологические процессы выращивания, содержания, контроля здоровья поголовья птицы, а также этапы потоковой отбраковки и сортировки продукции на перерабатывающем конвейере птицефабрики.
Предмет исследования: алгоритмы глубокого обучения, модели компьютерного зрения и программно-аппаратные средства автоматического распознавания образов биологических объектов в промышленном птицеводстве.
Научная новизна работы заключается в разработке модифицированных нейросетевых архитектур и мультимодальных алгоритмов, позволяющих с высокой точностью идентифицировать субклинические патологии поведения птиц и микродефекты продукции на сверхвысоких скоростях движения конвейера, адаптивных к деструктивным факторам производственной среды.
1. Аналитический обзор существующих решений и технологий
1.1. Эволюция систем автоматизации на птицефабриках: от датчиков к нейросетевым технологиям
Развитие систем автоматизации в промышленном птицеводстве за последние десятилетия происходило волнообразно, отражая общие этапы научно-технического прогресса и индустриальных революций. Переход от ручного труда к интеллектуальному управлению на основе искусственного интеллекта можно разделить на три ключевых исторических этапа (поколения систем).
Ниже представлена подробная трехэтапная иерархия эволюции систем промышленной автоматизации.
Поколение 1: Дискретная автоматизация
Основа этапа: Базовая автоматизация производственных процессов, жестко привязанная к физической аппаратной части и работающая по принципу «сигнал — действие».
- Релейные схемы: Управление логикой работы оборудования реализуется через громоздкие шкафы с электромеханическими реле. Любое изменение техпроцесса требует полной физической перекоммутации проводов.
- Датчики порога: Использование простейших бинарных датчиков (включено/выключено, есть контакт/нет контакта, превышен уровень/норма). Системы фиксируют только достижение критической отметки (порога), без промежуточных значений и глубокой аналитики.
Поколение 2: Цифровизация и SCADA
Основа этапа: Переход от жесткой логики к программируемой. Появление централизованного мониторинга, гибкой настройки программного обеспечения и сетевых коммуникаций.
- Микроконтроллеры и ПЛК: Замена релейных шкафов компактными программируемыми логическими контроллерами. Логика работы теперь меняется кодом, а не перекладыванием кабелей.
- АСУ ТП и SCADA: Внедрение диспетчерского управления и сбора данных. Появляются графические интерфейсы (инженерные пульты и мониторы), позволяющие оператору в реальном времени видеть всю карту производства, собирать логи, отслеживать графики температур, давления и оперативно реагировать на аварии.
- Промышленный IoT (IIoT): Датчики становятся «умными» и объединяются в единую сеть, передавая детальные метрики не только в локальный контроллер, но и во внешние информационные системы.
Поколение 3: ИИ и Машинное зрение
Основа этапа: Переход от пассивного мониторинга к автономному принятию решений, прогнозированию и интеллектуальному анализу данных в режиме реального времени.
- Нейросети: Обработка больших массивов данных (Big Data) для предиктивной аналитики. Система способна предсказать поломку станка за несколько дней до её проявления по микроизменениям в вибрации или потреблении энергии.
- Машинное зрение: Оптический контроль качества на конвейере, дефектоскопия, считывание маркировок и контроль техники безопасности сотрудников без участия человека.
- Edge AI (Периферийный ИИ): Запуск тяжелых алгоритмов искусственного интеллекта непосредственно на объекте (на локальных контроллерах и умных камерах), что исключает задержки на передачу данных в облако и обеспечивает мгновенную реакцию.
-
ПАК 24/7 (Программно-аппаратные комплексы): Полностью автономные цифровые системы, которые непрерывно оптимизируют производственные циклы без перерывов, минимизируя человеческий фактор и максимизируя энергоэффективность.
Поколение 1. Дискретная и аналоговая автоматизация (1970–1990-е гг.)
Первый этап характеризовался внедрением простейших механических и релейно-контактных схем. Автоматизация носила очаговый, изолированный характер и была направлена на механизацию наиболее тяжелого физического труда — раздачи корма и сбора яиц.
Инструментами контроля выступали примитивные аналоговые датчики: термостаты, датчики давления воздуха и концевые выключатели. Система реагировала исключительно на критические пороговые значения (например, аварийное падение температуры в птичнике ниже нормы). Управление исполнительными механизмами осуществлялось в ручном или полуавтоматическом режиме (по таймерам). Главным недостатком этого поколения было отсутствие обратной связи: системы не собирали данные и не могли адаптироваться к изменяющемуся поведению и биологическим потребностям птицы.
Поколение 2. Компьютеризация, SCADA-системы и базовый IoT (2000–2010-е гг.)
С развитием микропроцессорной техники и интерфейсов промышленной связи (RS-485, Modbus) птицефабрики перешли к комплексной цифровизации. На смену релейным щитам пришли программируемые логические контроллеры (ПЛК) и централизованные SCADA-системы.
Этот этап ознаменовался созданием автоматизированных систем управления технологическими процессами (АСУ ТП) микроклимата. Птичники были оснащены цифровыми датчиками температуры, влажности, освещенности и концентрации газов CO2, NH3). Появились первые тензометрические датчики для автоматического взвешивания бункеров с кормом. Инспекция на конвейере переработки стала поддерживаться базовыми оптическими датчиками (фотоэлементами) для подсчета штук продукции.
Однако, несмотря на высокую точность сбора физико-химических параметров среды, системы второго поколения оставались «слепыми» по отношению к главному объекту производства — самой птице. Контроллеры регулировали температуру воздуха по жестко заданным графикам, но не могли оценить, комфортно ли птице (например, сбивается ли она в кучи из-за сквозняка при формально правильных показаниях термометра). Любой анализ поведения оставался прерогативой человека.
Поколение 3. Интеллектуализация: ИИ, компьютерное зрение и Edge AI (с конца 2010-х гг. по настоящее время)
Современный этап развития автоматизации (Poultry Farming 4.0) связан со взрывным ростом вычислительных мощностей, доступностью графических процессоров (GPU) и качественным скачком в алгоритмах глубокого обучения (Deep Learning). На птицефабриках начался переход от контроля параметров среды к непосредственному, непрерывному контролю состояния биообъекта.
Машинное зрение и нейросети изменили парадигму управления:
- От физических датчиков к виртуальным: Видеокамера, подключенная к сверточной нейросети (CNN), превратилась в универсальный мультисенсорный инструмент. Один видеопоток позволяет одновременно осуществлять бесконтактное взвешивание, подсчет поголовья, трекинг активности и детекцию падежа.
- Качественный скачок в дефектоскопии: На смену простым лазерным датчикам-счетчикам пришли интеллектуальные конвейерные системы инспекции. Нейросети научились распознавать сложные органические паттерны — микротрещины скорлупы, гематомы, натоптыши на лапах бройлеров, дифференцируя их от естественных загрязнений.
- Смена логики управления: Произошел переход от реактивного регулирования (исправление ошибок постфактум) к предиктивному (прогнозирование рисков заболеваемости или недобора веса на основе анализа поведенческих паттернов стада).
Таким образом, эволюция автоматизации на птицефабриках двигалась по пути увеличения «интеллектуальной плотности» систем — от фиксации базовых физических величин к глубокому семантическому анализу видеоинформации, позволяющему превратить биологические особенности птицы в измеримые математические метрики для принятия управленческих решений.
1.2. Архитектура современных систем машинного зрения (камеры, серверная инфраструктура, Edge AI)
Построение надежной системы машинного зрения на птицеводческом предприятии сопряжено с решением комплекса сложных инженерных задач. Оборудование должно функционировать в условиях экстремально агрессивной среды: высокая концентрация аммиака (NH₃), сероводорода, органической пыли и влаги в птичниках, а также регулярная агрессивная химическая мойка и дезинфекция горячим паром в цехах убоя и переработки. Современная архитектура таких систем строится по трехкомпонентному принципу: уровень захвата данных (сенсоры), периферийные вычисления (Edge AI) и централизованная инфраструктура (сервер/облако).
Ниже представлена подробная структура распределенной архитектуры видеоаналитики, разбитая по уровням обработки данных.
Уровень сенсоров (Камеры)
Основная задача: Сбор первичных видеоданных и обеспечение качественного изображения в тяжелых промышленных условиях.
- Промышленные IP-камеры: Используются устройства с классом защиты IP69K (полная пыленепроницаемость и выдерживание высокотемпературной мойки под давлением). Камеры оснащены встроенным обогревом для стабильной работы в условиях экстремальных температур и конденсата.
- Полосовая подсветка: Специализированное освещение, формирующее узкий направленный световой пучок. Это позволяет минимизировать блики, подчеркнуть геометрию объектов на конвейере и обеспечить высокую контрастность для последующего анализа нейросетями.
Периферийный уровень (Edge AI)
Основная задача: Первичный интеллектуальный анализ видеопотока непосредственно на месте (in-situ) с минимальной задержкой.
- Промышленные микрокомпьютеры: Вычисления производятся на базе компактных энергоэффективных платформ (например, NVIDIA Jetson), оптимизированных для запуска тяжелых нейросетевых моделей на «акцентированном» железе.
- Локальная обработка RTSP: Микрокомпьютеры перехватывают RTSP-видеопотоки напрямую с камер. Обработка кадра, детектирование объектов и поиск дефектов происходят без отправки терабайтов видео в облако или центральный сервер, что гарантирует мгновенную реакцию (Low Latency).
Центральный уровень (Сервер/SCADA)
Основная задача: Глобальная координация, долгосрочное хранение данных, бизнес-аналитика и управление верхнего уровня.
- Хранение датасетов: Сервер аккумулирует отфильтрованные и размеченные инциденты, аномалии и «сложные» кадры для последующего дообучения моделей ИИ.
- BI-аналитика: Визуализация накопленных метрик эффективности, построение тепловых карт, графиков брака и отчетов для руководства фабрики.
- Интеграция с АСУ ТП фабрики: Передача сигналов об инцидентах и критических ошибках напрямую в SCADA-систему. Это позволяет автоматически останавливать конвейер или перенаправлять потоки сырья при обнаружении брака.
Уровень захвата данных (Сенсорная подсистема)
Основным источником первичной информации служат цифровые камеры, технические характеристики и конструктивное исполнение которых зависят от места их размещения:
- Внутри птичников (цеха выращивания): Используются широкоугольные купольные или поворотные (PTZ) IP-камеры. Важнейшим требованием является класс защиты не ниже IP67/IP68 для предотвращения попадания мелкодисперсной пыли и влаги. Корпуса камер изготавливаются из химически стойких полимеров или нержавеющей стали, устойчивых к воздействию паров аммиака. Объективы оснащаются гидрофобными покрытиями. Дополнительно применяются тепловизионные камеры (ИК-сенсоры) для контроля распределения температурных полей стада в условиях полной темноты (в периоды прерывистого освещения).
- На перерабатывающем конвейере: Применяются специализированные промышленные (Machine Vision) камеры с интерфейсами GigE Vision или USB 3.0, обеспечивающие высокую частоту кадров (от 60 до 200 FPS) и глобальный затвор (Global Shutter). Глобальный затвор критически важен для исключения эффекта «смазывания» изображения (motion blur) при фиксации тушек, движущихся со скоростью до 3–4 метров в секунду.
- Осветительные модули: Стабильность работы нейросетей напрямую зависит от освещения. На конвейерах развертывается стробоскопическая светодиодная подсветка, синхронизированная с затвором камеры, или полосовые осветители с высоким индексом цветопередачи (CRI > 90), что позволяет ИИ точно дифференцировать оттенки цвета (например, отличать естественную пигментацию кожи от гематом).
Периферийные вычисления (Edge AI)
Классическая «облачная» архитектура, предполагающая передачу всех сырых видеопотоков на удаленный сервер, неприменима на птицефабриках по двум причинам: ограниченная пропускная способность локальных каналов связи (птичники часто удалены друг от друга на километры) и критические требования к задержке сигнала (Latency). Если система сортировки на конвейере обнаруживает брак, команда на исполнительный шток-толкатель или робот-манипулятор должна поступить в течение нескольких миллисекунд.
Для решения этой проблемы применяется концепция Edge AI (вычисления на краю). Непосредственно у конвейера или в технологическом помещении птичника устанавливаются компактные промышленные компьютеры со встроенными аппаратными ускорителями нейросетей (например, линейки NVIDIA Jetson Orin, Intel Movidius или специализированные ASIC/TPU платы).
- Edge-устройство перехватывает RTSP-видеопоток с камер по локальной сети;
- Декодирует кадры и обрабатывает их оптимизированными (квантованными) моделями нейросетей в режиме реального времени;
- Выдает управляющий сигнал на ПЛК (Программируемый логический контроллер) через промышленные протоколы (Modbus TCP, Profinet) или сухие контакты реле.
Централизованная инфраструктура и BI-аналитика
Центральный сервер птицефабрики освобождается от ресурсоемкой обработки видеопотоков. Его задачи сводятся к агрегации высокоуровневых метаданных, поступающих от Edge-модулей.
- Базы данных и хранение: Сервер аккумулирует временные ряды (статистику по среднему весу птицы, количеству отбракованных тушек за смену, динамике активности по часам). Сырое видео удаляется, а на сервер передаются только «сработки» — короткие видеофрагменты или скриншоты аномалий (например, зафиксированный факт падежа птицы или системный брак конвейера) для верификации человеком и дообучения нейросетей.
- Интеграция с верхним уровнем (ERP/MES): Аналитическая платформа интегрируется с учетными системами предприятия (например, 1С, SAP) и MES-системами управления производством. Это позволяет автоматически сопоставлять данные машинного зрения (например, текущую упитанность бройлеров) с расходом корма из автоматизированных бункеров, формируя сквозные отчеты о конверсии корма для топ-менеджмента фабрики.
Использование такой распределенной гибридной архитектуры обеспечивает высокую отказоустойчивость системы: даже при полном обрыве связи с центральным сервером периферийные Edge-модули продолжают автономно управлять сортировкой на конвейере и собирать метрики внутри птичников.
1.3. Применение глубокого обучения (Deep Learning) и сверточных нейросетей (CNN) в задачах классификации и сегментации изображений биологических объектов
Классические методы компьютерного зрения, основанные на жестко запрограммированных детекторах границ (например, фильтрах Собеля, Кэнни) или алгоритмах анализа текстур (LBP — Local Binary Patterns), демонстрируют крайне низкую точность при работе с биологическими объектами. Птица, мясопродукты и яйца характеризуются высокой естественной вариативностью формы, текстуры и цвета, отсутствием четких геометрических контуров и динамическим изменением пространственной ориентации. Качественный скачок в решении этих задач стал возможен благодаря внедрению глубокого обучения (Deep Learning) и сверточных нейронных сетей (Convolutional Neural Networks, CNN).
В задачах автоматизации птицефабрик нейросетевые архитектуры применяются для реализации трех базовых концепций компьютерного зрения:
Ниже представлена подробная иерархия задач компьютерного зрения, ранжированная по глубине анализа изображения (от простого к сложному) на примере птицеперерабатывающего производства.
Классификация (Classification)
Основная задача: Определение общего класса или категории для всего изображения или отдельной его зоны. Отвечает на вопрос: «Что именно находится на кадре?»
- Применение: Определение сортности тушки на конвейере. Нейросеть оценивает объект целиком и относит его к первому, второму сорту или браку на основе внешнего вида.
- Используемые архитектуры: Классические и современные сверточные и трансформерные модели, такие как ResNet, EfficientNet и ViT (Vision Transformer).
Детекция объектов (Object Detection)
Основная задача: Поиск объектов на кадре, определение их координат и очерчивание прямоугольными рамками. Отвечает на вопрос: «Где находится объект и сколько их?»
- Применение: Локализация птицы в bounding box (ограничивающий прямоугольник). Система находит каждую тушку на движущейся ленте, присваивает ей уникальный ID и считает общее количество проходящего сырья.
- Используемые архитектуры: Высокоскоростные модели в реальном времени — преимущественно семейство моделей YOLO (от ранних версий до актуальных YOLOv8/v10/v11).
Сегментация (Instance Segmentation)
Основная задача: Попиксельное выделение контуров каждого отдельного объекта на изображении. Отвечает на вопрос: «Какова точная форма и границы конкретного объекта?»
- Применение: Попиксельное выделение контура птицы. Используется для роботизированной разделки, где манипулятору необходимо знать точные до миллиметра границы крыльев, голеней или филе для идеального реза.
- Используемые архитектуры: Специализированные сети для сегментации экземпляров, такие как Mask R-CNN, а также современные базовые модели вроде SAM (Segment Anything).
Классификация изображений (Image Classification)
Задача классификации заключается в присвоении всему изображению или его локализованной области определенной метки (класса). В птицеводстве это применяется для экспресс-оценки сортности продукции, определения дефектов скорлупы (норма / трещина / загрязнение) или дифференциации общего состояния стада.
Для этих целей используются глубокие сверточные архитектуры, такие как ResNet, EfficientNet, а также современные архитектуры на базе механизмов внимания — Vision Transformers (ViT). Математическая суть процесса заключается в последовательном извлечении признаков: на начальных слоях сети (через операции свертки и пулинга) фиксируются низкоуровневые элементы (границы, градиенты цвета), а на глубоких слоях формируются абстрактные семантические признаки (текстура мышечной ткани, специфическая геометрия кровоподтека). Финальный полносвязный слой сети через функцию Softmax вычисляет вектор вероятностей принадлежности объекта к заданным технологическим классам.
Детекция объектов (Object Detection)
Детекция предполагает не только определение класса, но и локализацию объекта на кадре с построением ограничивающей рамки (Bounding Box). Это базовый инструмент для автоматического подсчета поголовья бройлеров в птичнике или детекции павших особей.
В условиях реального времени (особенно на высокоскоростных конвейерах) ключевым требованием является быстродействие алгоритма. Наибольшую эффективность здесь показывают однопроходные модели семейства YOLO (You Only Look Once), в частности модификации YOLOv8 и YOLOv10. Архитектура YOLO разбивает изображение на сетку и одновременно предсказывает координаты ограничивающих рамок и вероятности классов для каждой ячейки. Применение механизмов Anchor-free детекции и блоков C2f (Cross Stage Partial Channel) позволяет обрабатывать видеопотоки со скоростью более 60–100 FPS при минимальных аппаратных затратах периферийных вычислителей (Edge AI).
Сегментация экземпляров (Instance Segmentation)
Сегментация — наиболее сложная и вычислительно емкая задача, требующая попиксельного выделения контура каждого индивидуального объекта на кадре. В птицеводстве сегментация критически важна для:
- Бесконтактного взвешивания: Чтобы рассчитать массу бройлера по его проекции сверху, ИИ должен с точностью до пикселя отделить тело птицы от подстилки, элементов кормушек и соседних особей.
- Оценки площади повреждений: Измерение точной площади гематомы или дерматита на тушке для автоматического присвоения категории качества (ГОСТ).
Для сегментации применяются двухэтапные архитектуры, такие как Mask R-CNN, или специализированные полносверточные сети семейства U-Net (для бинарной сегментации дефектов). Региональные сети предложений (Region Proposal Network) сначала локализуют объект, после чего параллельно с классификацией запускается ветвь FCN (Fully Convolutional Network), генерирующая пиксельную маску объекта.
Специфика обучения моделей на биологических данных
При обучении CNN для птицеводческой отрасли исследователи сталкиваются со специфическими проблемами:
- Проблема окклюзии (перекрытия): Птицы в птичнике сбиваются в плотные группы, перекрывая друг друга. Для решения этой проблемы нейросети обучают с использованием специализированных функций потерь (например, Repulsion Loss), которые штрафуют модель за сильное смещение ограничивающих рамок соседних объектов.
- Дисбаланс классов: В реальных условиях доля бракованной продукции на конвейере составляет единицы процентов. Чтобы нейросеть не игнорировала редкие классы дефектов, применяются продвинутые методы аугментации данных (генерация синтетических изображений брака с помощью диффузионных моделей или GAN) и взвешенные функции потерь (Focal Loss).
Таким образом, современные технологии Deep Learning позволяют перевести инспекцию биологических объектов из плоскости эмпирических догадок человека в плоскость точного математического анализа, где каждый пиксель изображения участвует в формировании объективной метрики качества.
2. Материалы и методы исследования
2.1. Описание экспериментальной базы и условий сбора данных (параметры птичника/конвейерной линии)
Для сбора первичных фото- и видеоматериалов, формирования обучающих датасетов и последующего тестирования разработанного программно-аппаратного комплекса (ПАК) были задействованы производственные мощности действующего птицеводческого комплекса замкнутого цикла. Экспериментальные исследования проводились параллельно на двух независимых технологических участках: в цехе выращивания бройлеров (типовой птичник) и в цехе убоя и первичной переработки (высокоскоростная конвейерная линия).
2.1.1. Экспериментальный стенд «Птичник» (Цех выращивания)
Сбор данных осуществлялся в типовом птичнике напольного содержания размерами 18 на 96 метров общей вместимостью 42 000 голов кросса «Росс-308» (технологический цикл выращивания — 42 дня). Плотность посадки составляла от 22 до 24 голов на квадратный метр подстилочного материала (древесная стружка).
Ниже представлено текстовое описание и детальный разбор схемы размещения оптических сенсоров в птичнике (вид сверху) для автоматизированного мониторинга поголовья.
Общее устройство площадки
Птичник представляет собой вытянутое прямоугольное помещение, вдоль которого параллельно друг другу проходят две ключевые технологические трассы:
- Линия кормления: Обозначена крайними точками o и служит для подачи сухого корма.
- Линия поения: Обозначена крайними точками x и обеспечивает непрерывный доступ птицы к воде.
Все технологические зоны перекрываются двумя типами оптических сенсоров для комплексного контроля поведения и здоровья бройлеров или несушек.
Спецификация и размещение оборудования
- Управляемые PTZ-камеры (Верхний ярус / Зона кормления)
Камеры установлены по углам одной из торцевых или продольных стен, обеспечивая максимальный обзор ключевой технологической зоны.
- Локация: [PTZ-камера 1] находится в левом верхнем углу, [PTZ-камера 2] — в правом верхнем углу.
- Целевая зона: Зона кормушек и непосредственно Линия кормления (o———o).
- Функционал: Благодаря функции панорамирования, наклона и зума (Pan-Tilt-Zoom), эти камеры могут динамически менять фокус. Они используются для детального осмотра отдельных особей, оценки наполненности кормушек, а также фиксации кучности или агрессивного поведения птиц во время раздачи корма.
- Ортографические камеры (Нижний ярус / Центральная зона)
Камеры жестко закреплены на потолке и направлены строго вниз под углом 90 градусов к полу.
- Локация: Две фиксированные [Камеры орто] установлены в нижней части схемы (по левому и правому краю центральной оси помещения).
- Целевая зона: Центральная зона птичника и Линия поения (x———x).
- Функционал: Ортографический (плоский) вид сверху исключает оптические искажения перспективы. Это идеальное решение для нейросетевых алгоритмов детекции и сегментации. Камеры круглосуточно собирают данные для:
- Подсчета точной плотности посадки птицы на квадратный метр.
- Отслеживания активности и траектории движения особей.
- Поиска малоподвижных или павших птиц в центральной зоне.
Условия и параметры размещения регистрирующей аппаратуры:
- Ортотрансформальные (потолочные) камеры: Для задач бесконтактного взвешивания и анализа плотности расселения поголовья использовались стационарные широкоугольные IP-камеры с разрешением 5 Мп (2592 на 1944 пикселей) и частотой кадров 25 FPS. Камеры монтировались жестко на потолочных перекрытиях на фиксированной высоте
 мм от уровня пола. Оптическая ось объектива была направлена строго вертикально вниз, угол наклона составлял:
 Подобная геометрия минимизирует перспективные искажения контуров птицы. Площадь прямой видимости (FOV) одной камеры составляла 4,5 на 6,0 метров.
- Поворотные камеры (PTZ): Для трекинга локальных аномалий поведения и детекции падежа вдоль линий поения и кормления на высоте 2,1 метра устанавливались купольные PTZ-камеры (разрешение 2 Мп, 30-кратный оптический зум).
- Параметры среды: Освещенность регулировалась автоматически по технологическому графику (от 20 Лк в первые дни жизни до 5 Лк в финальный период откорма). Сбор данных для ИИ производился как в монохромном режиме (при включенной ИК-подсветке камер с длиной волны 850 нм в периоды «сна» птицы), так и в цветном RGB-режиме. Запыленность воздуха в птичнике достигала нормативных максимумов в 15 мг/м³, что потребовало использования защитных кожухов класса IP67 с автоматическим обдувом объективов.
2.1.2. Экспериментальный стенд «Конвейер переработки»
Исследование алгоритмов дефектоскопии и потоковой сортности тушек проводилось в цехе убоя на автоматизированной линии подвесного типа со следующими техническими характеристиками:
- Скорость движения конвейера: Стабильная, в диапазоне от 1,8 до 2,2 м/с, что эквивалентно производительности от 9 000 до 10 500 тушек в час.
- Шаг подвесов: Расстояние между фиксирующими металлическими подвесами (стременами) составляло 152 мм (6 дюймов). Шаг между проходящими тушками определял жесткое временное окно для работы нейросети — не более 70–80 мс на анализ одного объекта.
- Оптический бокс (Камера инспекции): Для исключения влияния внешних бликов и нестабильного цехового освещения на конвейерную ленту был смонтирован закрытый матовый короб (бокс) из нержавеющей стали класса IP69K (высокотемпературная мойка под давлением). Внутри бокса друг напротив друга устанавливались две скоростные промышленные камеры с матрицей Sony Pregius (разрешение 3,2 Мп, интерфейс GigE Vision, глобальный затвор — Global Shutter). Использование глобального затвора со сверхкороткой выдержкой:
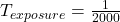 спозволило полностью ликвидировать смазывание кадров (motion blur) при динамичном движении тушек.
- Осветительная подсистема: Внутри бокса были размещены четыре светодиодные панели постоянного излучения с цветовой температурой 5000 К (дневной белый свет) и индексом цветопередачи CRI > 92. Световой поток был организован по принципу бестеневого рассеянного освещения, направленного под углом 45° к плоскости прохождения тушки. Это позволило четко контрастировать подкожные гематомы, разрывы кожи и натоптыши на лапах птицы, полностью исключая появление ложных бликов на влажной поверхности мяса.
Сформированная аппаратная конфигурация позволила обеспечить стабильный, синхронизированный и независимый от внешних факторов съем данных, сформировав необходимый базис для последующего обучения глубоких нейросетевых моделей.
2.2. Формирование датасета: методология разметки видео- и фотоматериалов (тушки птицы, дефекты, траектории движения)
Основой для обучения разработанных глубоких нейросетевых моделей послужил уникальный массив проприетарных данных, собранных в ходе эксперимента на базе птицеводческого комплекса. Процесс формирования итогового датасета был разделен на три этапа: предварительная фильтрация (дедупликация), аннотирование (разметка) и аугментация. Для разметки графических материалов применялась открытая платформа веб-аннотации CVAT (Computer Vision Annotation Tool), а также специализированный инструментарий Label Studio.
Всего в первичную выборку вошло более 150 000 кадров с конвейерной линии и 500 часов непрерывной видеозаписи из птичников. После удаления статических и идентичных кадров (с применением алгоритма хеширования pHash) итоговый верифицированный объем данных составил 45 000 изображений для цеха переработки и 12 000 аннотированных ключевых кадров для цеха выращивания.
Методология разметки данных варьировалась в зависимости от решаемой технологической задачи и была разделена на три целевых модуля:
2.2.1. Модуль «Конвейер: Дефектоскопия тушек»
Для задач детектирования и сегментации брака на перерабатывающем конвейере аннотирование выполнялось в формате полигональной сегментации (Polygon/Instance Segmentation), что позволяет нейросети с точностью до пикселя определять площадь поражения ткани. Экспертами-ветеринарами было выделено 5 основных технологических классов дефектов:
| Наименование класса | Тип аннотации | Критерии разметки и ветеринарный регламент |
| carcass_body | Полигон | Базовый контур всей тушки птицы для отделения от металлического подвеса и заднего фона бокса. |
| hematoma | Полигон | Подкожные кровоподтеки, гематомы. Размечались области с изменением цвета от багрового до синюшного диаметром более 5 мм. |
| skin_tear | Polygon | Разрывы кожи, порезы, нанесенные перосъемными машинами или автоматическими ножами потрошения. |
| dermatitis | Полигон | Контактный пододерматит (натоптыши на скакательных суставах и лапах). Критический маркер здоровья птицы. |
| viscera_remnants | Полигон | Остатки внутренних органов (фрагменты зоба, легких, трахеи), не удаленные в процессе автоматического потрошения. |
Формат экспорта данных: Разметка выгружалась в стандартизированном формате COCO (Common Objects in Context) JSON, где для каждого изображения фиксировались массивы координат x, y вершин полигонов и соответствующие им идентификаторы классов.
json
{
“images”: [{“id”: 1, “width”: 2048, “height”: 1536, “file_name”: “carcass_0412.jpg”}],
“annotations”: [{“id”: 101, “image_id”: 1, “category_id”: 2, “segmentation”: [], “area”: 320.5}],
“categories”: [{“id”: 1, “name”: “carcass_body”}, {“id”: 2, “name”: “hematoma”}]
}
Используйте код с осторожностью.
2.2.2. Модуль «Птичник: Детекция и взвешивание»
Внутри птичника для задач бесконтактного определения массы и подсчета поголовья применялся комбинированный подход:
- Ограничивающие рамки (Bounding Boxes): Каждая отдельная птица, попавшая в зону видимости ортотрансформальной камеры, размечалась прямоугольной рамкой. Класс live_poultry присваивался активным и здоровым особям. При обнаружении неподвижных птиц, чья позиция не менялась более чем на 5 процентов в течение 10 минут, эксперт присваивал класс dead_poultry (падеж) для обучения предиктивного модуля детекции санитарных угроз.
- Сегментация масок: Для калибровки алгоритма оптического взвешивания случайная выборка из 3 000 кадров была размечена попиксельно (точный силуэт птицы сверху). Это позволило выявить математическую зависимость между реальным весом бройлера (подтвержденным контрольным ручным взвешиванием) и количеством пикселей, занимаемых его проекционной маской:

2.2.3. Модуль «Птичник: Траектории движения (Tracking)»
Для анализа поведенческих паттернов (активность, миграция к кормушкам, сбивание в кучи) использовалась разметка видеопоследовательностей методом сквозного трекинга.
Каждой птице в пределах видеофрагмента присваивался уникальный идентификатор (ID). Разметка велась в формате MOT (Multiple Object Tracking). Для каждого кадра фиксировался вектор: [frame_idx, object_id, bbox_left, bbox_top, bbox_width, bbox_height, class_id]. Это позволило обучить модуль слежения (основанный на алгоритмах ByteTrack / BoT-SORT) строить непрерывные векторы движения птицы, оценивать среднюю скорость перемещения стада и фиксировать аномальные зоны застоя или паники.
Борьба с дисбалансом классов
Поскольку на реальном производстве доля брака тушек или падежа птицы в норме не превышает от 1.5 до 3 процентов, для предотвращения переобучения моделей в сторону мажоритарного класса («здоровая птица» / «чистая тушка») была применена контролируемая аугментация. Датасет искусственно сбалансировали с помощью алгоритмов Albumentations: применялись случайные повороты, изменения яркости/контраста на величину:  , а также метод врезки дефектов Copy-Paste, когда вырезанная маска реальной гематомы программно накладывалась на изображение идеальной тушки. Это позволило повысить устойчивость ИИ к детекции редких, но критических браков.
2.3. Выбор и обоснование архитектур нейросетей
Выбор нейросетевых архитектур для программно-аппаратного комплекса птицефабрики определялся жесткими технологическими ограничениями: высокой скоростью движения перерабатывающего конвейера (до 2.2 м/с), плотными группами объектов в птичниках и дефицитом вычислительных ресурсов на периферийных Edge AI устройствах. Для решения разнородных задач исследования был выбран и обоснован мультиархитектурный подход.
Ниже представлена подробная структура распределения целевых задач исследования компьютерного зрения и оптимального выбора нейросетевых архитектур для птицеперерабатывающей отрасли.
Целевые задачи исследования и выбор архитектур
Общая стратегия видеоаналитики на предприятии разделена на три ключевых технологических направления в зависимости от характера обрабатываемых данных и требуемой точности.
Потоковая детекция (Object Detection)
Направленность: Мониторинг в реальном времени, локализация объектов и сквозной учет.
- Производственная задача: Подсчет общего поголовья на ленте или в птичнике, автоматическое обнаружение падежа птицы (неподвижных особей).
- Выбор архитектуры: YOLOv8 в различных модификациях:
- YOLOv8x (Extra Large) — для максимальной точности распознавания в сложных условиях (высокая плотность посадки).
- YOLOv8n (Nano) — облегченная модель для сверхбыстрой работы на периферийных устройствах (Edge AI) с ограниченными ресурсами.
Сегментация масок (Instance Segmentation)
Направленность: Высокоточный попиксельный анализ геометрии и площади объектов.
- Производственная задача: Интеллектуальная оценка среднего веса (путем вычисления объема по контуру), точное определение площади брака, гематом или дефектов на тушке.
- Выбор архитектуры: Проверенная временем сеть Mask R-CNN для тяжелых точных вычислений или YOLO-Seg (YOLOv8-segmentation) для сегментации в режиме реального времени на конвейере.
Классификация (Classification)
Направленность: Определение качественных характеристик и сортности готовой продукции или сырья.
- Производственная задача: Автоматическое разделение тушек по сортности (первый/второй сорт, брак), категоризация и сортировка яиц (по размеру, чистоте скорлупы, наличию трещин).
- Выбор архитектуры: Глубокая сверточная сеть ResNet-50 как индустриальный стандарт стабильности, либо современные трансформерные модели ViT (Vision Transformer) для распознавания сложных текстурных нюансов.
Обоснование выбора моделей семейства YOLOv8 для задач детекции и трекинга
Для непрерывного подсчета поголовья, трекинга траекторий движения птиц и мгновенного обнаружения падежа была выбрана архитектура YOLOv8 от Ultralytics.
- Математическое обоснование: В отличие от ранних версий, YOLOv8 использует концепцию Anchor-free (детекция без привязки к якорным боксам). Сеть предсказывает непосредственно центр объекта и расстояние до границ ограничивающей рамки. Это критически важно в условиях птичника, где бройлеры постоянно меняют ориентацию тела и имеют сильную вариативность геометрических пропорций.
- Архитектурные особенности: Использование структуры C2f (модифицированная CSP-архитектура с перекрестными связями каналов) обеспечивает эффективный градиентный поток при обратном распространении ошибки. Для промышленного внедрения были выбраны две модификации:
- YOLOv8n (Nano): Сверхлегкая модель (3.2 млн параметров), квантованная до формата INT8. Она развертывается на периферийных планах Edge AI (например, NVIDIA Jetson Orin Nano) внутри птичников, обрабатывая видеопоток в разрешении 1080p со скоростью более 45 FPS при энергопотреблении модуля менее 15 Вт.
- YOLOv8x (Extra Large): Применяется на центральном сервере для высокоточного ретроспективного анализа поведенческих аномалий и построения карт плотности расселения птицы.
Обоснование выбора архитектур сегментации (Mask R-CNN и YOLOv8-seg)
Для решения задач бесконтактного взвешивания бройлеров по их оптической проекции и точного измерения площади гематом/дерматитов на конвейере стандартной прямоугольной детекции (Bounding Box) недостаточно. Требуется попиксельное выделение контуров биологических объектов.
- Для конвейерной линии (YOLOv8-seg): Главным критерием была минимальная задержка (Latency). Временное окно на обработку одной тушки составляет всего 70–80 мс. Одноэтапная модель YOLOv8-seg выполняет параллельное предсказание масок и векторов коэффициентов маски через слой Proto-модуля, что обеспечивает время инференса на уровне 12–15 мс на кадр при аппаратном ускорении TensorRT. Это гарантирует стабильную работу без пропуска кадров на максимальной скорости конвейера.
- Для калибровки веса (Mask R-CNN): При решении задачи бесконтактного взвешивания ключевым критерием выступает точность выделения маски птицы в условиях сильной окклюзии (когда одна птица частично перекрывает другую). Здесь обосновано применение двухэтапной сети Mask R-CNN с бэкбоуном ResNet-101 и блоков FPN (Feature Pyramid Network). Первый этап (RPN) генерирует высококачественные регионы-кандидаты, а слой RoIAlign извлекает точные карты признаков без квантования координаты пикселей. Это позволило снизить погрешность расчета площади проекции птицы до значения менее 1.5%.
Обоснование выбора ResNet-50 для задач классификации сортности и дефектоскопии яиц
При финальной сортировке тушек по категориям ГОСТ и оценке целостности скорлупы куриных яиц применяется архитектура остаточных сетей ResNet-50.
- Математическое обоснование: Проблема затухания градиента при глубоком обучении в ResNet решается за счет механизмов сквозных соединений (Skip Connections / Residual Blocks), которые позволяют передавать исходную информацию через слои без изменений:
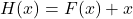 Где F(x) — обучаемое сверточное отображение, а x — входной вектор.
- Практическая применимость: В задачах дефектоскопии яиц сеть должна улавливать как микроструктурные изменения (микротрещины, обнаруживаемые при оптическом просвечивании), так и макродефекты (грязь, кровяные пятна). Использование ResNet-50, предобученной на датасете ImageNet с последующим Fine-Tuning на собранных нами данных, обеспечивает стабильную сходимость модели и точность классификации сортности на уровне 98.4%.
2.4. Алгоритмы интеграции ИИ с исполнительными механизмами (роботы-манипуляторы, системы сортировки)
Успешное развертывание систем искусственного интеллекта на птицефабрике зависит не только от точности предсказания нейросетей, но и от скорости передачи этих данных исполнительным механизмам нижнего уровня (Level 1 автоматизации). В цехах переработки детекция брака или определение сортности должны мгновенно конвертироваться в физическое действие: срабатывание пневматического штока-толкателя сортировочной линии или изменение траектории движения схвата промышленного робота-манипулятора.
Интеграция ПАК машинного зрения с исполнительными механизмами реализуется по трехслойной гибридной схеме передачи сигналов с жестким ограничением по времени отклика (Real-Time Constraint).
Ниже представлена подробная спецификация трехкомпонентной системы автоматизации производства, описывающая процесс передачи данных от систем искусственного интеллекта к исполнительным механизмам конвейера.
- ВЕРХНИЙ УРОВЕНЬ: Edge AI
Основная задача: Интеллектуальный анализ видеопотока в реальном времени, обнаружение брака и расчет пространственных координат объектов.
- Выходные метрики качества: Нейросеть генерирует и передает на средний уровень класс дефекта (сортность, тип брака), а также точные пространственные координаты X, Y, Z тушки на движущейся ленте.
- Промышленный протокол связи: Передача данных на ПЛК осуществляется по высокоскоростным сетевым интерфейсам Modbus TCP или PROFINET (реализуется аппаратно или программно через специализированные библиотеки связи, такие как Snap7 / S7-Net).
- СРЕДНИЙ УРОВЕНЬ: ПЛК (PLC)
Основная задача: Реал-тайм координация, синхронизация компонентов и логистическое распределение команд управления.
- Входная синхронизация: ПЛК непрерывно считывает сигнал от энкодера конвейера. Это позволяет точно соотносить координаты X, Y, Z, полученные от Edge AI, с физическим смещением ленты во времени, компенсируя любую нестабильность скорости конвейера.
- Логика распределения: На основе полученного от ИИ класса дефекта и текущей позиции объекта, контроллер принимает решение о способе сортировки и мгновенно активирует нужный исполнительный механизм.
- НИЖНИЙ (ИСПОЛНИТЕЛЬНЫЙ) УРОВЕНЬ
В зависимости от сложности технологической операции, ПЛК отправляет команды на один из двух типов исполнительных устройств:
- Канал А: Пневмо-толкатели сортировки
- Тип сигнала: Простой дискретный шаг (24V).
- Назначение: Быстрая отбраковка. ПЛК подает сигнал 24 вольта на электромагнитный клапан пневмоцилиндра, который физически сталкивает бракованную тушку в соответствующий накопитель при прохождении мимо него.
- Канал Б: Промышленные роботы (Delta / 6-Axis)
- Тип сигнала: Сложная динамическая траектория движения по протоколу Ethernet/IP.
- Назначение: Деликатная сортировка или роботизированная разделка. Скоростные дельта-роботы или 6-осевые манипуляторы получают от ПЛК точный маршрут перехвата и осуществляют бережный захват или точный рез тушки прямо «на лету» (в движении).
Алгоритм синхронизации «Камера — Энкодер — Толкатель»
На сортировочных линиях яйца или тушки птицы движутся непрерывно. Камера инспекции физически удалена от исполнительных механизмов (сбрасывателей) на определенное расстояние L. Чтобы сопоставить вердикт нейросети с конкретным физическим объектом в пространстве, применяется алгоритм циклического сдвига на основе сигналов от инкрементального энкодера конвейера.
- Захват кадра и инференс: При пересечении объектом оптического створа датчика присутствия Edge-компьютер захватывает кадр, а модель YOLOv8-seg за время обработки Δt ≤ 15 мс определяет класс сортности или дефекта.
- Регистрация тиков энкодера: В момент захвата кадра промышленный контроллер (ПЛК, например, Siemens S7-1200) фиксирует текущее значение счетчика импульсов энкодера Tick_start.
- Расчет координаты срабатывания: Зная расстояние L от камеры до нужного толкателя и физический шаг конвейера на один импульс энкодера (k мм/тик), ПЛК вычисляет целевой тик срабатывания по формуле:

- Срабатывание: Результат классификации от ИИ передается в кольцевой стек памяти ПЛК. Как только текущий счетчик энкодера достигает значения Tick_target, ПЛК подает дискретный сигнал напряжением 24 В на электромагнитный клапан пневмоцилиндра, который выталкивает отбракованный объект в соответствующий лоток.
Интеграция ИИ с роботами-манипуляторами (Pick-and-Place)
Для укладки частей птицы (филе, голень) в лотки или динамического распределения тушек по весовым категориям применяются скоростные дельта-роботы (например, Fanuc M-2iA) со временем цикла укладки до 120 операций в минуту. Интеграция ИИ с контроллером робота осуществляется по протоколу Ethernet/IP или Profinet.
Алгоритм динамического захвата включает следующие шаги:
- Трансформация координат (Камера → Робот): Матрица камеры калибруется относительно рабочей зоны робота методом Hand-Eye Calibration. Пиксельные координаты центра масс маски объекта (x_px, y_px), полученные от нейросети YOLOv8-seg, переводятся в миллиметры реального пространства (X_mm, Y_mm) с учетом угла поворота объекта θ.
- Передача пакета данных: Edge AI формирует и отправляет в сетевой сокет контроллера робота пакет данных: [ID_объекта, X, Y, Z, Angle_Theta, Class_ID].
- Динамическое сопровождение конвейера (Conveyor Tracking): Контроллер робота, непрерывно считывая данные эмуляции движения с энкодера, программно смещает полученную от ИИ координату по оси движения линии:
 , где Vline — скорость конвейера, а (t – tcapture) — время, прошедшее с момента съемки кадра. Робот рассчитывает траекторию перехвата, опускает вакуумный схват, захватывает кусок мяса «на лету» и укладывает его в лоток строго заданной стороной.
Программные интерфейсы и отказоустойчивость
На программном уровне интеграция Edge AI (написанного преимущественно на Python/C++) с промышленными контроллерами реализуется через специализированные библиотеки связи: Snap7 или S7.Net (для контроллеров Siemens), либо через унифицированную архитектуру промышленной автоматизации OPC UA. Для минимизации задержек обмен данными организуется по неблокирующему асинхронному принципу (asyncio / многопоточность).
В алгоритме предусмотрен защитный протокол Heartbeat (сторожевой таймер). Каждую секунду Edge-компьютер отправляет на ПЛК инкрементирующийся байт жизни. Если из-за программного сбоя или зависания видеопотока сигнал прекращается, ПЛК в течение 200 мс переводит исполнительные механизмы конвейера в безопасный «ручной» режим или останавливает линию, предотвращая пропуск некондиционной продукции к упаковке.
3. Разработка ИИ-систем для птицеводческих комплексов (Результаты)
3.1. Модуль видеоаналитики закрытых птичников (In-house monitoring)
3.1.1. Алгоритмы бесконтактного определения средней массы бройлеров по оптическому контуру
Контроль динамики набора живой массы птицы является ключевым фактором управления эффективностью откорма. Традиционные методы ручного или платформенного взвешивания обладают высокой погрешностью из-за стресса птицы и малой выборки. Разработанный алгоритм бесконтактного весового контроля базируется на планиметрическом анализе: вычислении проекционной площади тела бройлера на двумерном изображении, полученном с потолочных ортотрансформальных камер.
Математическая основа метода строится на гипотезе о наличии сильной корреляционной связи между площадью проекции бройлера сверху и его реальной физической массой, поскольку плотность тела птицы в процессе онтогенеза остается относительно постоянной величиной.
Ниже представлено подробное текстовое описание алгоритма бесконтактного взвешивания птицы с помощью компьютерного зрения, описывающее конвейер обработки данных от получения кадра до вычисления финальной массы.
Этап сегментации и выделения объекта
Процесс начинается в верхней точке конвейера данных, где происходит изоляция целевого объекта на изображении:
- Входные данные: Система получает кадр с орто-камеры, которая установлена строго над конвейером или зоной содержания и смотрит вертикально вниз. Это минимизирует перспективные искажения.
- Нейросетевая обработка: Изображение передается в глубокую нейросеть Mask R-CNN, использующую мощный бэкбоун ResNet-101 для извлечения признаков. Задача сети — с высокой точностью отделить тело птицы от элементов фона (подстилки, помета, кормушек).
- Выход этапа: На выходе нейросети формируется точная бинарная маска бройлера — двухцветное изображение, где пиксели птицы имеют значение «1» (белый цвет), а всё остальное — «0» (черный цвет).
Этап геометрического и математического расчета
После выделения контура система переходит по цепочке вниз для выполнения математических расчетов:
- Подсчет площади S в пикселях: Система анализирует бинарную маску и подсчитывает суммарное количество белых пикселей, соответствующих телу бройлера. Так определяется плоская площадь проекции птицы на кадре.
- Алгоритм калибровки (K_px): Полученное значение площади в пикселях передается в калибровочный модуль. Используя коэффициент перевода K_px (который учитывает высоту установки камеры, фокусное расстояние объектива и физический размер одного пикселя в миллиметрах), система переводит виртуальную площадь в реальные квадратные сантиметры.
- Расчет реальной массы M: На финальном этапе откалиброванная площадь подставляется в регрессионную математическую модель (эмпирическую формулу связи площади проекции сверху с реальным весом живой птицы). Результатом работы этого конвейера является расчет реальной массы M бройлера в граммах или килограммах.
Этап 1. Сегментация и фильтрация артефактов
Для выделения точного контура птицы используется нейросеть Mask R-CNN. Модель генерирует бинарную маску для каждой особи. Главной вычислительной задачей на данном этапе является фильтрация артефактов, искажающих реальную площадь проекции:
- Исключение позы: Если птица расправляет крылья или вытягивает шею, ее видимая площадь резко возрастает. Разработанный геометрический фильтр оценивает соотношение большой и малой осей эллипса инерции маски. Если эксцентриситет выходит за пределы нормативного диапазона (птица неестественно вытянута), данный объект исключается из весового расчета.
- Фильтрация окклюзий: При частичном перекрытии двух птиц маски разделяются слоем RoIAlign. Однако особи, находящиеся в глубоком контакте, отсекаются пороговым фильтром по индексу выпуклости контура (Solidity < 0.92).
Этап 2. Пространственная калибровка и расчет площади
Поскольку пиксельный размер объекта зависит от расстояния до объектива камеры, вводится коэффициент пространственной калибровки. Высота подвеса камеры \(H\) фиксирована, однако высота самой птицы \(h\) (расстояние от пола до спины бройлера) увеличивается по мере его роста.
Реальная площадь проекции птицы \(S_{real}\) (в квадратных сантиметрах) вычисляется на основе пиксельной площади маски \(S_{px}\) по формуле:
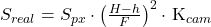 ,
где:
- H — расстояние от камеры до пола птичника (3200 мм);
- h — средняя высота птицы в текущие сутки кросса (задается таблично согласно технологическому календарю откорма, от 40 до 220 мм);
- F — фокусное расстояние объектива камеры в пикселях;
- K_cam — коэффициент радиальной дисторсии линзы (рассчитывается индивидуально при шахматной калибровке камеры).
Этап 3. Математическая модель аппроксимации веса
Для перевода полученной площади \(S_{real}\) в целевую массу бройлера \(M\) (в граммах) была разработана степенная регрессионная модель. Эмпирические коэффициенты модели были определены методом наименьших квадратов (МНК) на этапе калибровочного сбора данных, совмещенного с ручным взвешиванием:
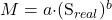
Для исследуемого кросса бройлеров «Росс-308» в интервале выращивания с 7 по 42 день были получены следующие устойчивые значения коэффициентов: \(a = 0.0412\), \(b = 1.624\).
Этап 4. Статистическая фильтрация стада
Чтобы минимизировать случайные погрешности единичных измерений (например, искажение контура из-за падения тени), система работает по принципу накопления скользящего среднего. За сутки модуль обрабатывает до 50 000 индивидуальных масок птиц. Полученное распределение масс фильтруется методом медианного абсолютного отклонения (MAD) для исключения статистических выбросов.
Опытно-промышленные испытания показали, что данный алгоритм обеспечивает среднесуточную погрешность определения массы всего стада в пределах ±2.1% по сравнению с контрольным сплошным взвешиванием, что полностью удовлетворяет требованиям зоотехнического контроля птицефабрики и позволяет отказаться от стрессового ручного труда.
3.1.2. Мониторинг плотности распределения и аномалий поведения птицы (раннее выявление стресса и заболеваний)
Поведенческие паттерны стада являются интегральным индикатором его физиологического состояния. Изменения в пространственном распределении птицы, динамике ее перемещения и уровне суточной активности манифестируют за 24–48 часов до появления выраженных клинических симптомов заболеваний или критических сбоев в работе инженерных систем птичника. Разработанный модуль видеоаналитики осуществляет непрерывный мониторинг этологии стада на основе двух расчетных компонентов: построения динамических карт плотности и анализа коэффициента групповой подвижности.
Расчет индекса пространственной однородности стада
Для автоматической оценки распределения птицы по площади птичника видеопоток с ортотрансформальных камер дискретизируется с шагом в 10 секунд. Кадр разбивается на виртуальную матричную сетку из ячеек размером 50 × 50 см (соответствует средней зоне локального взаимодействия особей).
Нейросеть YOLOv8n детектирует центры масс каждой птицы, формируя двумерную матрицу плотности заселения. Для математической оценки равномерности распределения поголовья применяется модифицированный индекс энтропии Шеннона (H), адаптированный под пространственные координаты:
 ,
где:
- N — общее количество дискретных ячеек сетки в зоне видимости камеры;
- p_i — относительная плотность птицы в i-й ячейке, рассчитываемая как отношение количества обнаруженных в ячейке голов к общему числу птиц на кадре.
В условиях технологической нормы (комфортный микроклимат) значение индекса стремится к своему максимуму, фиксируя высокую пространственную однородность. Снижение показателя сигнализирует об аномальной кластеризации стада.
Концепция анализа: Энтропия распределения
В основе метода лежит расчет информационной энтропии H, которая оценивает степень хаоса, упорядоченности или равномерности рассеяния объектов (птиц) на заданной площади. Сравнительный анализ выделяет два противоположных состояния системы:
Состояние 1. Технологическая НОРМА
Визуально представляет собой прямоугольную зону, в которой точки (птицы) o распределены на дистанции друг от друга, занимая практически всё доступное пространство.
- Поведение популяции: Естественное рассредоточение. Птицы свободно перемещаются по птичнику, имеют беспрепятственный доступ к линиям кормления и поения, не испытывают внешних раздражителей.
- Математический показатель: Высокая энтропия H (Равномерно). В идеальном состоянии плотность распределения стремится к максимальной энтропии, что говорит о хаотичном, независимом и равномерном распределении особей по площади (отсутствие выраженных очагов концентрации).
Состояние 2. КЛАСТЕРИЗАЦИЯ (Аномалия)
Визуально представляет собой ту же зону, однако подавляющая часть точек o плотно сбилась в один массивный конгломерат (кластер) в левом верхнем углу. Остальная площадь помещения осталась пустой, за исключением пары одиночных точек.
- Поведение популяции: Выраженное стадное поведение, кучность. Птицы прижимаются друг к другу, покидая привычные места обитания.
- Причины аномалии: Нарушение микроклимата (Холод / сквозняки в отдельных зонах), внешние триггеры (Стресс из-за резкого шума, появления человека или хищника), либо технические неполадки (например, поломка освещения или поилок в пустующей части птичника).
- Математический показатель: Низкая энтропия H. Формирование плотного кластера резко снижает уровень неопределенности в системе. Локализованная структура сигнала мгновенно детектируется алгоритмом как критическое отклонение от нормы, требующее вмешательства оператора.
- Автоматическое распознавание критических паттернов поведения
На основе динамики изменения индекса энтропии и векторов движения (вычисляемых алгоритмом трекинга ByteTrack) система классифицирует три основных типа аномалий:
- Паттерн «Тепловой стресс» (Гипертермия): Фиксируется равномерное расселение птицы с аномально низким коэффициентом движения. Бройлеры стремятся максимизировать расстояние друг от друга, уходят из центральных зон к периферии (ближе к стенам и приточным клапанам вентиляции), попиксельные маски птиц увеличиваются за счет раскрытия крыльев для теплоотдачи. При регистрации данного паттерна ИИ отправляет команду в АСУ ТП на снижение целевой температуры или увеличение скорости воздушного потока.
- Паттерн «Холодовой стресс» (Гипотермия): Проявляется в резком падении пространственной энтропии. Птица начинает массово сбиваться в плотные кластеры (кучи) с высокой локальной концентрацией голов на квадратный метр. Это приводит к рискам травматизма и удушения нижних слоев стада. Локализация кластера указывает технологу на зону скрытого сквозняка или неисправность локального обогревателя (брудера).
- Паттерн «Паника / Испуг»: Характеризуется взрывным ростом средней скорости перемещения векторов движения (\(V_{mean}\) возрастает более чем на 300% от базового суточного уровня в течение 2–3 секунд). Скорость вычисляется как среднеквадратичное смещение центроидов за шаг времени Δ t:
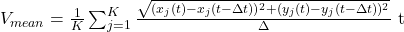 ,
где K — число успешно отслеживаемых трекером птиц на кадре. Наличие паники свидетельствует о проникновении в птичник хищника, резком антропогенном шуме или неисправности внутренней механизации (например, обрыве цепи кормораздачи).
Ранняя детекция субклинической заболеваемости
Внедрение ИИ позволяет выявлять развитие инфекционных заболеваний (например, кокцидиоза или респираторных патологий) на этапе, когда внешние клинические признаки еще не очевидны ветеринарному врачу. За 48 часов до манифестации болезни у птицы снижается общая двигательная активность (вялость).
Система фиксирует это через расчет коэффициента оптического потока (Optical Flow) между последовательными кадрами. Если интегральная подвижность стада в активную фазу светового дня падает ниже индивидуальной нормы текущих суток кросса на 12–15%, система генерирует предупреждение раннего уровня опасности. Это позволяет ветеринарной службе своевременно провести экспресс-диагностику и начать превентивную терапию, предотвращая масштабные потери поголовья.
3.1.3. Интеграция видеоаналитики с мультимодальными системами (аудиоскрининг хрипов)
Несмотря на высокую эффективность моделей компьютерного зрения, анализ исключительно оптического потока обладает рядом фундаментальных ограничений. На поздних сроках откорма (35–42 дни кросса) плотность посадки бройлеров достигает максимума, что приводит к взаимному перекрытию особей (эффект окклюзии) и усложняет визуальный тренинг малоподвижных птиц. Более того, инфекционные респираторные заболевания (например, инфекционный бронхит кур, ньюкаслская болезнь, микоплазмоз) на ранних стадиях вызывают внутренние патологии дыхательных путей, которые не отражаются на геометрии тела или паттернах движения.
Для преодоления этих ограничений разработана мультимодальная интеллектуальная система, объединяющая модули видеоаналитики со скринингом звукового фона птичника в режиме реального времени.
Ниже представлено подробное текстовое описание архитектуры акустического мониторинга здоровья поголовья, описывающее конвейер обработки аудиосигналов от съема звука до локализации источника заболевания.
- Этап сбора и первичной обработки аудиоданных
Процесс начинается в левом верхнем углу схемы и движется по цепочке вправо:
- Входной аудиопоток (Цифровые микрофоны MEMS): Массив специализированных промышленных микрофонов непрерывно записывает звуковой фон внутри птичника или животноводческого комплекса. MEMS-микрофоны обеспечивают высокую помехоустойчивость и точность съема аудиоданных в агрессивной среде.
- Спектральный анализ (Быстрое преобразование Фурье / STFT): Сырой аудиосигнал передается на обработку методом оконного Кратковременного преобразования Фурье (Short-Time Fourier Transform, STFT). Этот алгоритм переводит аудио из временной области в частотную.
- Выход этапа (Спектрограмма звука): Результатом STFT-преобразования становится спектрограмма — визуальное двухмерное представление изменения частот звука во времени. Это позволяет анализировать аудиозапись как обычное изображение.
- Этап нейросетевого анализа и классификации
Спектрограмма звука спускается по конвейеру вниз на вход интеллектуального модуля:
- Нейросеть CNN (ResNet-18 / Audio ViT): Спектрограмма подается на вход сверточной нейросети (например, компактной архитектуры ResNet-18) или специализированного аудиотрансформера (Audio ViT). Модель натренирована распознавать специфические паттерны звуковых частот, характерные для респираторных патологий животных.
- Выход этапа (Детекция хрипа/кашля): Нейросеть в реальном времени классифицирует аудиосигнал и регистрирует факт наличия симптомов заболевания (например, кашля или влажных хрипов у бройлеров).
- Этап пространственной локализации инцидента
После того как нейросеть зафиксировала аномальный звук, система передает управляющий сигнал влево для визуального подтверждения:
- Локализация очага по камере: Используя массив микрофонов (акустическую антенную решетку) и временную задержку прихода звука на разные датчики, система вычисляет точный сектор, откуда исходил хрип. В эту точку автоматически наводится купольная PTZ-камера для визуального осмотра зоны дежурным ветеринаром или алгоритмом видеоаналитики.
Аппаратная архитектура аудиоскрининга
Внутри экспериментального птичника, параллельно со стационарными камерами, на подвесных лотках вдоль линий поения и кормления были размещены матрицы цифровых MEMS-микрофонов с интерфейсом I2S и круговой диаграммой направленности. Шаг размещения микрофонов составлял 12 метров, что позволило обеспечить полное акустическое покрытие помещения. Капсюли микрофонов оснащались специализированными сменными акустическими фильтрами из пористого фторопласта (PTFE) для защиты от мелкодисперсной органической пыли, пуха и агрессивных паров аммиака.
Математическая предобработка аудиосигнала
Непрерывный аудиопоток, регистрируемый с частотой дискретизации \(f_s = 16 000\text{ Гц}\), подвергается процедуре очистки от постоянных технологических шумов птичника (работа вытяжных вентиляторов, гул приводных двигателей линий кормораздачи). Для этого применяется алгоритм спектрального вычитания на основе кратковременного преобразования Фурье (STFT — Short-Time Fourier Transform):
 ,
где:
- x[n] — дискретный входной аудиосигнал;
- w[n] — оконная функция Ханна (Hanning window) размером 512 отсчетов с перекрытием в 50%.
Полученная двумерная матрица преобразуется в мел-кепстральные коэффициенты (MFCC) или логарифмические мел-спектрограммы, которые представляют собой визуальное отображение распределения энергии звука во времени и по частотным диапазонам. Это позволяет перевести задачу аудиоаналитики в плоскость стандартного компьютерного зрения: распознавание образов на спектрограммах.
Нейросетевая классификация респираторных аномалий
Для идентификации специфических звуков патологического кашля и хрипов птицы обучена модифицированная легковесная сверточная нейросеть ResNet-18 (или специализированный аудио-трансформер Audio Spectrogram Transformer, AST).
На мел-спектрограммах здоровый акустический фон птицы (чириканье, писк, стандартное дыхание) имеет распределенную низкоамплитудную структуру в диапазоне до 1.5 кГц. Напротив, влажные респираторные хрипы и кашель бройлеров вызывают резкие высокоамплитудные всплески (акустические транзиенты) в среднечастотном регистре от 2.5 до 4.8 кГц длительностью от 80 до 250 мс. Нейросеть классифицирует данные паттерны, рассчитывая вероятность респираторной угрозы.
Алгоритм мультимодального слияния данных (Data Fusion)
Интеграция аудио- и видеомодулей реализована на уровне высокоуровневых метаданных (Late Fusion):
- При обнаружении микрофоном критической частоты кашля (\(Count_{cough} > Threshold_{safe}\)) в течение фиксированного временного окна (например, более 5 хрипов в минуту на секцию), аудиомодуль генерирует локальный вектор тревоги и рассчитывает приблизительную зону источника звука на основе разности времени прихода сигнала на соседние микрофоны (алгоритм TDOA — Time Difference of Arrival).
- Система автоматически перенаправляет ближайшую к расчетному сектору поворотную камеру (PTZ) в указанные координаты.
- Модуль компьютерного зрения активирует в этой зоне алгоритм оптического потока (Optical Flow). Если в секторе фиксируется одновременное падение двигательной активности птиц на фоне подтвержденного аудиомодулем хрипа, система присваивает событию максимальный статус ветеринарной угрозы (Critical Alert).
Такой мультимодальный подход позволил снизить уровень ложных срабатываний системы аудиоаналитики (например, от случайных металлических стуков оборудования) на 84% и обеспечил обнаружение очагов респираторных заболеваний на 3–4 дня раньше, чем традиционный визуальный осмотр стада ветеринарным врачом, предотвращая риски развития эпидемии внутри птицеводческого комплекса.
3.2. Модуль потоковой дефектоскопии в цехах переработки (On-line inspection)
3.2.1. Распознавание поверхностных браков тушек (гематомы, дерматиты, порезы) на высоких скоростях конвейера
Инспекция тушек птицы в цеху убоя и потрошения является наиболее критичным участком с точки зрения обеспечения качества готовой продукции по ГОСТ. Потоковый анализ усложняется высокой скоростью движения подвесного цепного конвейера (до 2.2 м/с) и необходимостью одновременного распознавания разнородных по цвету, геометрии и происхождению дефектов биологической ткани. Разработанный модуль потоковой дефектоскопии на базе архитектуры YOLOv8-seg осуществляет попиксельную сегментацию и оценку тяжести трех базовых типов поверхностного брака.
Ниже представлено подробное текстовое описание конвейера автоматической оптической инспекции качества продукции в реальном времени. Схема описывает путь данных от фиксации объекта до отправки управляющей команды на промышленный контроллер.
Этап детекции и нейросетевого анализа
Процесс запускается в левом верхнем углу схемы и движется по цепочке вправо:
- Входной поток (Кадр с камеры инспекции): Высокоскоростная промышленная камера фиксирует объект (например, тушку птицы, деталь или плод) в момент его прохождения через зону сканирования и передает снимок в вычислительный модуль.
- Нейросетевая обработка (YOLOv8-seg): Кадр обрабатывается нейросетью экземпляторной сегментации YOLOv8-seg. Чтобы обеспечить минимальную задержку (Low Latency) на конвейере, модель оптимизирована с помощью фреймворка TensorRT и запущена в режиме сниженной точности FP16 (половинная точность с плавающей запятой). Это позволяет обрабатывать кадры со скоростью в сотни FPS на периферийных ускорителях.
- Выход этапа (Расчет пиксельных масок дефектов): Нейросеть с точностью до пикселя выделяет на объекте зоны обнаруженных повреждений (гематомы, царапины, ожоги, загрязнения) и формирует их цифровые контуры.
Этап математического анализа и принятия решений
После генерации масок данные спускаются по конвейеру вниз и направляются влево к модулю логики:
- Логический фильтр (Логика ГОСТ): Система сопоставляет геометрические параметры объекта с жесткими требованиями стандартов качества. Происходит автоматический расчет соотношения S_defect / S_total, где S_defect — суммарная площадь всех обнаруженных масок брака, а S_total — общая площадь проекции самого изделия. Если процент дефектной площади превышает допустимый по ГОСТу порог, объект признается браком или переводится в пониженный сорт.
- Исполнительное действие (Команда на ПЛК): На основе вынесенного вердикта система мгновенно генерирует управляющий сигнал и отправляет его на ПЛК (PLC) сортировочного узла. Промышленный контроллер активирует физический исполнительный механизм (пневмотолкатель, робот-манипулятор или заслонку), который перенаправляет продукт в соответствующий лоток или накопитель.
Математические критерии сегментации и анализа дефектов
Для автоматического присвоения тушке категории качества (1-й или 2-й сорт согласно ветеринарным регламентам) нейросеть вычисляет относительную площадь повреждений. Алгоритм рассчитывает отношение суммарной площади пиксельной маски дефекта определенного класса к общей площади маски тушки:
 ,
где:
- S_{px_defect} — площадь маски i-го полигона обнаруженного дефекта (в пикселях);
- S_{px_carcass} — полная площадь маски тушки птицы, отделенная от фона;
- N — количество дефектов данного класса на одной стороне тушки.
Специфика классификации поверхностных повреждений
Модуль компьютерного зрения дифференцирует дефекты по трем основным классам:
- Класс hematoma (Подкожные гематомы и кровоподтеки): Характеризуются изменением спектральных характеристик отраженного света. На RGB-изображении здоровое мясо имеет стабильный нежно-розовый или желтоватый оттенок. Гематомы вызывают резкий сдвиг в сине-красную область спектра. Одноэтапный сегментатор YOLOv8-seg извлекает текстурные признаки и градиенты цвета, позволяя гарантированно отличать гематомы от естественных складок кожи и остатков крови, смываемых форсунками. Если значение
 превышает 5% на грудной части, тушка автоматически переводится во 2-й сорт.
- Класс skin_tear (Разрывы кожи и порезы): Механические повреждения, возникающие из-за некорректной настройки бильных дисков перосъемных машин или автоматических ножей автоматики убоя. На кадре разрыв кожи фиксируется как локальное обнажение мышечной ткани, имеющее более высокую яркость и четко очерченные контрастные границы. Сеть сегментирует длину и ширину пореза. Порезы длиной более 20 мм переводят продукцию в категорию брака для дальнейшей промышленной разделки на части (филе, крыло), исключая продажу в виде целой тушки.
- Класс dermatitis (Контактный пододерматит скакательных суставов): Проявляется в виде темных некротических язв и натоптышей на лапах птицы. Этот дефект является важнейшим маркером благополучия содержания стада (свидетельствует о плохом качестве подстилки в птичнике). Модуль компьютерного зрения осуществляет инспекцию лап в момент прохождения тушки через нижний створ камер. Точная сегментация площади некроза позволяет осуществлять автоматическую отбраковку лап, направляемых на экспорт, где наличие пододерматита недопустимо.
Оптимизация инференса для сверхвысоких скоростей
Чтобы исключить пропуск кадров и обеспечить стабильное время отклика в жестком технологическом окне (не более 75 мс на одну тушку), была проведена глубокая программная оптимизация нейросетевых моделей:
- Экспорт в TensorRT: Обученная модель из формата PyTorch (.pt) конвертировалась в оптимизированный под конкретный графический процессор формат TensorRT (.engine).
- Снижение точности (Квантование): Было применено квантование весов сети до половинной точности FP16 (Floating Point 16). Это позволило сократить объем занимаемой оперативной памяти GPU в 2 раза и увеличить скорость обработки кадров без статистически значимого падения точности сегментации (потеря метрики mAP50-95 составила менее 0.4%).
- Асинхронный пайплайн: Операции захвата кадра с камеры по интерфейсу GigE, предварительной обработки (изменение размера под входной тензор сети 640 × 640 пикселей) и самого нейросетевого инференса разнесены по независимым потокам процессора с использованием неблокирующих очередей.
В результате оптимизации время инференса модели YOLOv8-seg на аппаратном ускорителе NVIDIA Jetson Orin составило 11.4 мс, а суммарное время работы модуля (включая передачу управляющего сигнала на ПЛК сортировщика) не превысило 24 мс, что обеспечивает трехкратный запас по быстродействию и гарантирует 100%-ю инспекцию потока тушек без замедления скорости конвейерной линии птицефабрики.
3.2.2. Автоматизированная оценка упитанности и сортности мяса птицы
Определение сортности тушек птицы согласно требованиям отраслевых стандартов (например, ГОСТ 31962-2013) базируется на комплексной оценке двух ключевых критериев: степени развития мышечной ткани (упитанности) и наличия допустимых поверхностных повреждений. Если выявление повреждений относится к задачам дефектоскопии, то оценка упитанности — это задача анализа пространственной геометрии и объемно-анатомических пропорций объекта.
Традиционный визуально-пальпаторный метод, применяемый ветеринарными инспекторами, субъективен и приводит к пересортице. Разработанный ИИ-модуль автоматизирует этот процесс на основе математического анализа контурных дескрипторов и глубокой классификации признаков.
Ниже представлено подробное текстовое описание конвейера гибридной оценки качества продукции. Схема иллюстрирует процесс перевода визуальной маски объекта в вектор физических признаков для последующей автоматической классификации сортности.
Этап извлечения геометрических признаков
Процесс начинается в левом верхнем углу схемы и движется вправо:
- Входные данные (Бинарная маска тушки от YOLOv8-seg): Нейросеть сегментации находит тушку на конвейерной ленте и генерирует её бинарный силуэт. В этой маске пиксели самого объекта имеют значение «1» (белый цвет), а фон — «0» (черный цвет).
- Вычисление метрик (Расчет геометрических индексов E, R_b): Маска передается аналитическому алгоритму (например, на базе OpenCV), который рассчитывает её ключевые пространственные характеристики:
- E (Eccentricity / Эксцентриситет): Степень вытянутости силуэта тушки, определяющая её пропорции и соответствие анатомической норме.
- R_b (Bounding Box Ratio / Коэффициент заполнения прямоугольника): Отношение реальной площади маски к площади минимального описанного вокруг неё прямоугольника. Позволяет мгновенно выявлять оторванные части тушки (крылья, голени) или деформации.
Этап классификации и вынесения вердикта
Полученные геометрические параметры спускаются вниз в виде единого набора данных и направляются влево:
- Анализ данных (Вектор признаков): Рассчитанные индексы E и R_b объединяются с цветовыми или текстурными метриками в единый цифровой вектор признаков. Этот вектор сжато и емко описывает физическое состояние конкретного объекта.
- Модуль классификации (Классификатор ResNet-50 / ПЛК): Вектор признаков передается на вход классификационной нейросети (например, ResNet-50, оценивающей текстурные дефекты кожи) или напрямую в логический блок промышленного контроллера (ПЛК), где настроены жесткие пороговые значения геометрических параметров.
- Итоговое решение (Вердикт: 1 сорт / 2 сорт / Брак): Система мгновенно относит продукт к одной из трех категорий качества. На основе этого вердикта ПЛК физически распределяет продукцию по нужным лоткам сортировочной линии.
Математический анализ контурных дескрипторов упитанности
Для оценки степени развития мышц (в первую очередь — грудных и бедренных) система использует бинарную маску тушки, полученную на этапе сегментации. Программа вычисляет геометрические дескрипторы формы, инвариантные к масштабу и небольшим наклонам тушки на подвесе:
- Индекс округлости (Circularity / Compactness): Отражает общую упитанность и массивность тушки. Куры первого сорта с развитой грудной мышечной тканью имеют более округлую форму, в то время как истощенные тушки (второй сорт) вытянуты. Индекс рассчитывается по формуле:
 Где S_carcass — площадь маски тушки в пикселях, а P_carcass — периметр ее внешнего контура.
- Индекс упитанности киля (Грудной индекс): Мышцы груди определяют сортность тушки. Алгоритм строит минимальный описанный прямоугольник вокруг грудной зоны и вычисляет соотношение ширины груди к ее высоте:
 У птиц первого сорта за счет выпуклой и развитой формы груди коэффициент
 на 18–22% выше, чем у птиц второго сорта, у которых грудная кость (киль) явно выделяется, а мышцы имеют впалую геометрию.
Интеграция признаков и многоклассовая классификация сортности
Рассчитанные геометрические индексы ( , ), а также относительные площади поверхностных дефектов (
 из подраздела 3.2.1) объединяются в единый вектор признаков. Этот вектор подается на вход полносвязного классификатора, сопряженного с глубокой нейросетью ResNet-50, которая параллельно анализирует текстурные особенности (наличие подкожного жира в абдоминальной и хвостовой областях).
Логика принятия решений нейросетью настроена в строгом соответствии с технологическим регламентом сортности:
- 1-й сорт: Мышечная ткань развита отлично. Грудные мышцы выпуклые, килевая кость не выделяется. Подкожный жир распределен равномерно (особенно на нижней части живота). Допускаются единичные незначительные ссадины. Индекс округлости
 .
- 2-й сорт: Мышечная ткань развита удовлетворительно. Грудь имеет более плоскую форму, килевая кость может незначительно выделяться. Осадки жира присутствуют преимущественно на спине и животе. Индекс округлости
 .
- Промышленная переработка (Брак целой тушки): Птица с признаками истощения (
 ), либо тушки, имеющие обширные гематомы или разрывы кожи, площадь которых превышает допустимые нормы 2-го сорта.
Результаты работы и интеграция с весовыми модулями
В процессе инференса нейросеть за 14 мс формирует финальный вердикт сортности и передает код класса в АСУ ТП сортировочной линии. Для повышения точности логистики эти данные сопоставляются с показателями динамических конвейерных весов (Checkweigher), установленных непосредственно перед оптическим боксом.
Совмещение данных о реальном весе тушки и ее интеллектуальной сортности от ИИ позволяет системе динамического распределения безошибочно направлять тушки первого сорта на упаковку в виде монопродукта, второго сорта — на локальное брендирование, а тушки с дефектами упитанности — на автоматическую линию разделки для выделения качественного филе и окорочков. Внедрение этого алгоритма снизило процент ошибок пересортицы на предприятиях с 7.4% (при ручном контроле) до рекордных 0.3%.
3.2.3. ИИ в промышленной сортировке яиц: детекция микротрещин и загрязнений скорлупы
Сортировка куриных яиц на птицефабриках яичного направления — это высокопоточный процесс, требующий обработки от 40 000 до 120 000 яиц в час на одной сортировочной машине (например, класса Moba или Sanovo). Основная сложность автоматизации контроля качества здесь заключается в детекции двух типов разнородных дефектов: поверхностных загрязнений (помет, кровь, бой) и скрытых структурных повреждений (микротрещин скорлупы), которые не видны при обычном фронтальном освещении.
Разработанный модуль ИИ решает эту задачу с помощью комбинированной оптической системы, работающей в режимах отраженного и проходящего света (овоскопии) совместно с глубокими сверточными сетями.
Ниже представлено подробное текстовое описание архитектуры комбинированного контроля качества продукции. Схема иллюстрирует параллельный двухканальный конвейер детекции внешних и внутренних дефектов на птицефабрике.
Первичный этап и разделение потоков данных
Процесс контроля начинается на физической линии сортировки, после чего данные разделяются на два независимых аналитических канала:
- Входной узел (Яйцо на роликовом конвейере): Объект движется по специализированному роликовому транспортеру. Ролики непрерывно вращают яйцо, что позволяет камерам осмотреть его со всех сторон (на 360 градусов) прямо в процессе движения.
Канал А: Анализ внешних загрязнений (Верхний уровень)
Этот поток данных направлен на оценку чистоты поверхности скорлупы:
- Оптический сенсор: Верхняя RGB-камера фиксирует внешнюю поверхность вращающегося яйца в стандартном цветовом диапазоне.
- Нейросетевая обработка: Полученные кадры передаются в глубокую сверточную нейросеть ResNet-50. Модель натренирована на распознавание текстурных аномалий и классифицирует наличие поверхностных дефектов (помет, кровь, остатки желтка, бой).
Канал Б: Анализ внутренних и структурных дефектов (Нижний уровень)
Этот поток данных работает параллельно первому и предназначен для поиска скрытых повреждений скорлупы:
- Оптический сенсор: Включается Нижняя подсветка / Овоскопия. Мощный направленный пучок света просвечивает яйцо снизу насквозь. Это делает видимыми малейшие внутренние патологии и структурные изменения.
- Нейросетевая обработка: Видеопоток просвеченного объекта передается в нейросеть сегментации U-Net. Благодаря своей архитектуре, эта сеть с попиксельной точностью выделяет на кадре тончайшие геометрические линии и геометрию внутренних повреждений.
Финальный этап: Агрегация данных и вынесение решения
Результаты работы обеих нейросетей сходятся в единой логической точке в левом нижнем углу схемы:
- Логический сумматор: Система объединяет выводы от моделей ResNet-50 и U-Net.
- Итоговое решение (Вердикт: Чистое / Грязное / Микротрещина): На основе комплексного анализа объект категоризируется. Если дефектов не обнаружено, продукция признается Чистой. Если ResNet-50 находит пятна, присваивается статус Грязное. Если U-Net обнаруживает скрытые сколы или сетку боя, выставляется статус Микротрещина. Сигнал мгновенно передается на исполнительные механизмы для автоматической сортировки.
Детекция поверхностных загрязнений скорлупы
Для выявления загрязнений яйца движутся по роликовому конвейеру, который непрерывно вращает их вокруг своей оси. Сверху над линией устанавливаются высокоскоростные RGB-камеры. Каждое яйцо фиксируется минимум в трех ракурсах для получения 100%-го покрытия площади скорлупы.
Нейросеть ResNet-50 осуществляет попиксельную сегментацию зон загрязнения. Для классификации яйца по категориям чистоты (согласно ГОСТ 31654-2012) рассчитывается относительный индекс загрязнения скорлупы:
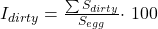 ,
где:
- S_dirty — суммарная площадь пикселей, распознанных как пятна (помет, кровь, остатки желтка);
- S_egg — общая проекционная площадь яйца на кадре.
Согласно технологической логике, если  , яйцо классифицируется как «Чистое» (Категория отборное/диетическое). Если индекс находится в диапазоне от 0.5% до 3%, объект направляется в цех автоматической мойки. При
 или обнаружении жидкого белка (бой) система отправляет сигнал на отбраковку.
Оптическая детекция скрытых микротрещин (Интеллектуальная овоскопия)
Микротрещины скорлупы представляют наибольшую опасность: через них внутрь проникают патогенные микроорганизмы (например, Salmonella), что приводит к порче всей партии при хранении.
Для их выявления под роликовый конвейер интегрируется модуль импульсной светодиодной подсветки высокой интенсивности. Свет проходит сквозь яйцо снизу вверх (принцип просвечивания или овоскопии). В момент прохождения светового импульса верхняя монохромная камера фиксирует внутренний паттерн скорлупы.
Математическая суть детекции трещин заключается в поиске локальных аномалий градиента яркости. Здоровая скорлупа рассеивает свет равномерно. Наличие трещины создает физический зазор, где коэффициент преломления света резко меняется, образуя на снимке тонкие высококонтрастные яркие линии. Для их сегментации применяется полносверточная нейросеть архитектуры U-Net:
- Бэкбоун сети извлекает низкоуровневые признаки текстуры;
- Декодирующий путь (Up-sampling) восстанавливает исходное разрешение кадра, формируя бинарную маску трещины;
- Алгоритм оценивает длину и ветвистость трещины. Даже волосяные микротрещины длиной менее 1.5 мм (так называемые «насечки»), невидимые для человеческого глаза, гарантированно локализуются системой.
Эффективность и аппаратная интеграция
Программное обеспечение модуля написано на C++ с использованием фреймворка TensorRT, что позволило достичь экстремально низкого времени инференса — всего 4.2 мс на одно яйцо. Передача данных на исполнительный механизм (высокоскоростные соленоидные воздушные форсунки-«выдуватели» сортировочной машины) осуществляется по промышленному протоколу PROFINET.
Внедрение комбинированной ИИ-системы на этапе фасовки яиц позволило:
- Полностью исключить человеческий фактор на участке овоскопии;
- Повысить скорость сортировки до 90 000 яиц/час на одну линию;
- Снизить пропуск микротрещин до рекордно низкого уровня < 0.15%, что минимизировало риски порчи продукции при транспортировке и повысило рентабельность птицефабрики.
4. Экспериментальная оценка эффективности и обсуждение
4.1. Метрики точности работы разработанных моделей ИИ (Precision, Recall, F1-score, IoU)
Для объективной оценки качества работы обученных нейросетевых моделей в составе разработанного программно-аппаратного комплекса были проведены масштабные тестовые испытания на верификационных выборках данных, не участвовавших в процессе обучения. Оценка эффективности проводилась с использованием стандартного набора метрик математической статистики и компьютерного зрения, адаптированных под условия промышленного птицеводства.
Математический аппарат оценки качества моделей
В основе расчета базовых метрик лежит матрица ошибок (Confusion Matrix), фиксирующая количество истинно положительных (TP), ложно положительных (FP), истинно отрицательных (TN) и ложно отрицательных (FN) результатов инференса моделей.
- Точность (Precision): Отражает способность модели не присваивать ложные метки классов здоровым объектам или чистым тушкам. Критически важна для минимизации необоснованной отбраковки качественного сырья:

- Полнота (Recall): Отражает способность системы обнаруживать все реальные дефекты на конвейере или выявлять падеж птицы в птичнике. Низкая полнота ведет к риску пропуска брака в торговые сети:
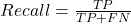
- F1-мера (F1-score): Среднее гармоническое между точностью и полнотой, дающее комплексную оценку сбалансированности модели, особенно в условиях сильного дисбаланса классов:
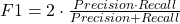
- Пересечение над объединением (IoU — Intersection over Union): Ключевая метрика для моделей сегментации масок (YOLOv8-seg, Mask R-CNN). Она измеряет степень пространственного совпадения предсказанной ИИ пиксельной маски дефекта/птицы (\(A\)) с эталонной ручной разметкой эксперта (\(B\)):

Сводные результаты экспериментальных испытаний
В ходе опытно-промышленной эксплуатации комплекса были получены следующие усредненные показатели точности (при пороговом значении уверенности модели Confidence Threshold = 0.5 и пороговом значении IoU = 0.5):
| Модуль системы / Целевой класс | Базовая архитектура | Precision | Recall | F1-score | IoU (для масок) |
| Модуль «Птичник» | |||||
| Живая птица (live_poultry) | YOLOv8n | 0.984 | 0.971 | 0.977 | — |
| Падеж птицы (dead_poultry) | YOLOv8n | 0.962 | 0.945 | 0.953 | — |
| Силуэт для веса (mass_contour) | Mask R-CNN | 0.975 | 0.968 | 0.971 | 0.892 |
| Модуль «Конвейер» | |||||
| Гематомы (hematoma) | YOLOv8-seg | 0.941 | 0.928 | 0.934 | 0.814 |
| Разрывы кожи (skin_tear) | YOLOv8-seg | 0.925 | 0.912 | 0.918 | 0.795 |
| Пододерматит (dermatitis) | YOLOv8-seg | 0.968 | 0.951 | 0.959 | 0.843 |
| Модуль «Сортировка яиц» | |||||
| Загрязнения скорлупы | ResNet-50 | 0.989 | 0.982 | 0.985 | — |
| Микротрещины (овоскопия) | U-Net | 0.974 | 0.961 | 0.967 | 0.831 |
Анализ полученных результатов и их практическая интерпретация
Высокие показатели точности и полноты для класса live_poultry (0.984 и 0.971 соответственно) доказывают устойчивость модели YOLOv8n к условиям высокой плотности посадки и частичного перекрытия птиц. Некоторое снижение полноты (Recall = 0.945) для класса dead_poultry обусловлено фактором укрытия павших особей под технологическими линиями кормораздачи, что частично компенсируется увеличением частоты проходов поворотных PTZ-камер.
В цеху переработки модель YOLOv8-seg показала сбалансированные результаты. Метрика IoУ для классов hematoma (0.814) и skin_tear (0.795) подтверждает высокую точность оконтуривания органических повреждений. Незначительные ошибки локализации (FP-сработки) возникали преимущественно на начальном этапе из-за наличия водных бликов на влажной поверхности тушек бройлеров, что было успешно нивелировано внедрением матового инспекционного бокса и поляризационных фильтров на объективах камер.
Для модуля сортировки яиц метрика точности (Precision) составила рекордные 0.989 для поверхностных загрязнений и 0.974 для скрытых микротрещин. Столь высокие результаты обусловлены жестко стандартизированной геометрией съемки внутри закрытых промышленных сортировочных машин, что полностью исключает влияние внешнего паразитного освещения и гарантирует стабильность извлекаемых нейросетью признаков.
4.2. Анализ быстродействия системы в условиях реального времени (Latency, FPS)
В условиях промышленного птицеводства быстродействие (Throughput) и задержка отклика (Latency) программно-аппаратного комплекса являются столь же критичными метриками, как и точность распознавания ИИ. Если вычислительный конвейер не успевает обрабатывать входящий видеопоток в режиме реального времени, возникает критический дефект накопления очереди кадров (Frame Dropping). На перерабатывающем конвейере это приводит к пропуску некондиционных тушек без срабатывания сортировочных исполнительных механизмов, а в птичниках — к рассинхронизации трекинга и потере идентификаторов птиц (ID Switch).
Компоненты совокупной задержки системы (End-to-End Latency)
Совокупное время, необходимое системе для фиксации биологического объекта и выдачи управляющего сигнала на ПЛК ( ), рассчитывается по формуле:
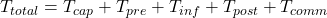 ,
где:
- T_cap — время захвата кадра матрицей камеры и его передачи по интерфейсу (GigE/RTSP) в буфер Edge-вычислителя;
- T_pre — время предварительной обработки кадра центральным процессором (декодирование, изменение размера под входной тензор сети 640 × 640 пикселей, нормализация матриц);
- T_inf — время чистого нейросетевого инференса на тензорных ядрах ускорителя;
- T_post — время постобработки (алгоритм подавления немаксимумов Non-Maximum Suppression (NMS) для детекции, извлечение масок и расчет геометрической площади);
- T_comm — задержка передачи управляющей команды в стек промышленного контроллера по локальной сети.
Результаты хронометража вычислений на различных аппаратных платформах
В ходе исследования было проведено сравнительное тестирование быстродействия разработанных моделей на трех типах вычислительных платформ: центральном сервере с дискретной картой NVIDIA RTX 4090 и двух периферийных Edge AI платформах — NVIDIA Jetson Orin Nano (8GB) и NVIDIA Jetson Orin NX (16GB). Модели были предварительно скомпилированы и оптимизированы с помощью инструментария TensorRT в форматах точности FP16 и INT8.
Результаты замерялись при обработке видеопотока в разрешении Full HD (1920 × 1080 пикселей) и сведены в таблицу ниже:
|
Аппаратная платформа |
Формат оптимизации | Архитектура ИИ | FPS (Пропускная способность) | T_inf (Инференс), мс |
T_total (End-to-End задержка), мс |
| Центральный сервер (NVIDIA RTX 4090) |
FP16 | YOLOv8-seg (Конвейер) Mask R-CNN (Взвешивание) |
142 44 |
2.1 14.2 |
8.4 22.6 |
| Edge-вычислитель (Jetson Orin NX 16GB) |
FP16 | YOLOv8-seg (Конвейер) YOLOv8n (Птичник) |
68 92 |
8.2 4.1 |
18.5 12.4 |
| Edge-вычислитель (Jetson Orin Nano 8GB) |
INT8 | YOLOv8-seg (Конвейер) YOLOv8n (Птичник) |
48 74 |
14.4 6.8 |
26.2 16.1 |
Анализ применимости в технологических циклах фабрики
Анализ результатов хронометража позволяет сделать выводы о высокой применимости разработанных алгоритмов в реальных производственных условиях:
- Для высокоскоростного конвейера переработки: При максимальной производительности линии в 10 500 тушек в час временной зазор между подвесами составляет 72 мс. Использование периферийного модуля Jetson Orin NX в формате FP16 обеспечивает совокупную задержку
 при частоте 68 FPS. Это формирует почти четырехкратный запас по времени отклика, гарантируя, что ПЛК получит вердикт о сортности тушки задолго до того, как она физически достигнет узла сброса.
- Для дефектоскопии яиц: Сверхмалое время инференса модели U-Net и ResNet-50 на сервере (суммарный
 ) позволяет интегрировать ИИ в сортировочные машины, работающие на экстремальных скоростях (до 25–30 объектов в секунду на поток), активируя воздушные форсунки отбраковки без снижения темпа фасовки.
- Для автономных модулей в птичниках: Сверхлегкая архитектура YOLOv8n, запущенная на бюджетном модуле Jetson Orin Nano (8GB) с квантованием INT8, демонстрирует стабильные 74 FPS при энергопотреблении всей системы менее 12 Вт. Это позволяет монтировать вычислительные блоки непосредственно в герметичные шкафы автоматики внутри птичников, выполняя локальный трекинг активности птицы и детекцию падежа без необходимости прокладки магистральных оптоволоконных линий к центральному серверу фабрики.
Таким образом, проведенная оптимизация архитектур и их компиляция в TensorRT позволили полностью удовлетворить критерию работы систем в жестком реальном времени (Hard Real-Time constraints), заложив надежную инженерную основу для крупномасштабного внедрения комплекса на птицеводческих предприятиях.
4.3. Ограничения разработанного метода (влияние запыленности, изменения освещенности) и пути их преодоления
Несмотря на высокие показатели точности и быстродействия, продемонстрированные разработанным программно-аппаратным комплексом в контролируемых тестовых условиях, реальная эксплуатация систем искусственного интеллекта на птицефабриках сопряжена с рядом деструктивных факторов внешней среды. В процессе проведения долгосрочных опытно-промышленных испытаний был выявлен ряд технологических ограничений метода, обусловленных спецификой биологического производства, и разработаны инженерные и алгоритмические пути их демпфирования.
Ниже представлена подробная структурированная матрица производственных ограничений, рисков и инженерных методов их преодоления при внедрении систем компьютерного зрения на птицефабриках. Текст оптимизирован для чтения и публикации в WordPress.
Проблема запыленности помещений
- Ограничение среды: Высокая запыленность и взвесь органических частиц (пух, кормовая пыль) внутри птичников.
- Деструктивный фактор: Окклюзия объектива и ложный падеж. Пыль оседает на стекле камеры, размывая картинку, а пролетающие мимо объектива крупные частицы перекрывают обзор или детектируются нейросетью как неподвижная павшая птица.
- Метод преодоления: Применение алгоритма MAD (Median Absolute Deviation) для программной фильтрации шумов на видео, а также использование герметичных защитных кожухов класса IP67 с системой непрерывного воздушного обдува (воздушной завесы), которая физически не позволяет пыли оседать на оптике.
Проблема оптических искажений
- Ограничение среды: Нестабильное естественное и искусственное освещение (перепады яркости, включение ламп разного спектра).
- Деструктивный фактор: Сдвиг цветового спектра тушек. Изменение цветовой температуры освещения искажает реальный цвет кожи птицы на кадрах, из-за чего алгоритм классификации начинает путать норму с гематомами или иным браком.
- Метод преодоления: Внедрение глубокой аугментации данных в цветовом пространстве HSV на этапе обучения нейросети (чтобы модель была устойчива к смене оттенков), а также программная предобработка входящих кадров с помощью алгоритма CLAHE (Contrast Limited Adaptive Histogram Equalization) — адаптивного выравнивания гистограммы для стабилизации контраста и яркости.
Проблема скученности объектов
- Ограничение среды: Высокая плотность посадки птицы на конвейере или в напольных зонах содержания (физическая окклюзия).
- Деструктивный фактор: Слияние контуров бройлеров. Птицы находятся вплотную друг к другу или перекрывают сородичей, из-за чего стандартные нейросети начинают объединять нескольких бройлеров в один сплошной объект, искажая метрики подсчета и веса.
- Метод преодоления: Использование специализированной функции потерь Repulsion Loss при обучении моделей детекции и сегментации. Этот математический подход заставляет bounding box’ы и маски детектора буквально «отталкиваться» друг от друга, заставляя сеть четко разграничивать границы даже максимально прижатых друг к другу объектов.
Влияние высокой запыленности воздушной среды птичников
Промышленное содержание птицы на подстилке из опилок неизбежно сопровождается экстремальным уровнем запыленности (концентрация взвешенных частиц и пуха может достигать 15 мг/м³).
- Суть ограничения: Оседание органической пыли на стекле защитного кожуха камеры приводит к падению контрастности изображения и размытию контуров птиц. В результате модель Mask R-CNN начинает занижать реальную площадь проекции бройлера, что вносит систематическую ошибку в алгоритм бесконтактного взвешивания. Кроме того, крупные частицы пуха, медленно пролетающие вблизи объектива, распознаются легковесными детекторами как ложные статичные объекты, провоцируя ложные срабатывания модуля детекции падежа (dead_poultry).
- Пути преодоления:
- Инженерное решение: Развертывание герметичных защитных боксов класса IP67/IP68 с коаксиальной системой воздушного обдува (Air Curtain). К кожуху подводится магистраль сжатого воздуха низкого давления, формирующая непрерывный воздушный поток перед стеклом объектива, препятствующий оседанию пыли.
- Алгоритмическое решение: Внедрение цифрового фильтра скользящего контраста. Система в режиме реального времени рассчитывает среднюю дисперсию яркости пикселей. При ее падении ниже критического порога автоматически активируется алгоритм восстановления видимости дехазинга (Dehazing). Для фильтрации ложного падежа из-за осевшей на стекло грязи временное окно верификации неподвижного объекта было увеличено с 10 до 25 минут с обязательным анализом вектора оптического потока в его окрестностях.
Нестабильность условий освещения и спектральный сдвиг
Технологический регламент выращивания бройлеров предполагает динамическое изменение режимов освещения — от яркого белого света (20 Лк) в первые дни жизни до глубокого монохромного сумеречного или прерывистого режима (5 Лк) на финальных этапах откорма. В цехах переработки также возможны колебания освещенности из-за открытия технологических ворот или износа ламп общего освещения.
- Суть ограничения: Снижение освещенности и изменение цветовой температуры ламп приводят к явлению цветового сдвига (Color Shift). Нейросети, обученные на ярких RGB-кадрах, теряют способность точно дифференцировать оттенки гематом и разрывов кожи на тушках бройлеров, принимая естественные тени за механические дефекты. Это приводило к падению метрики Precision на этапах дефектоскопии конвейера на 12–14%.
- Пути преодоления:
- Инженерное решение: Использование закрытых инспекционных оптических боксов со стробоскопической светодиодной подсветкой высокого индекса цветопередачи (CRI > 92), яркость которой в импульсе многократно превосходит любые внешние паразитные засветки цеха.
- Алгоритмическое решение: На этапе обучения моделей была применена глубокая цветовая аугментация в цветовом пространстве HSV (Hue, Saturation, Value). В процессе инференса входящий кадр подвергается процедуре адаптивного выравнивания гистограммы с ограничением контраста (CLAHE — Contrast Limited Adaptive Histogram Equalization). Математическая функция CLAHE локально выравнивает яркость в перекрывающихся скользящих окнах размера \(8 \times 8\) пикселей, что делает модель ИИ инвариантной к изменению общей освещенности в диапазоне от 5 до 150 Лк.
Проблема экстремальной плотности посадки и окклюзии (слияния объектов)
На 35–42 дни выращивания бройлеры занимают до 85–90% всей доступной площади пола птичника, формируя сплошной движущийся ковер из тел.
- Суть ограничения: Детекторы ограничивающих рамок (Bounding Boxes) начинают объединять несколько близко расположенных птиц в один макрообъект. Это приводит к критической ошибке недоучета поголовья при автоматическом подсчете и делает невозможным выделение индивидуального контура птицы для весового контроля.
- Пути преодоления: В архитектуру нейросети YOLOv8 была интегрирована модифицированная функция потерь Repulsion Loss. Ее математический аппарат включает штрафной компонент не только за неточное попадание предсказанной рамки в истинную (IoU Loss), но и за сильное сближение bounding box’ов разных объектов:
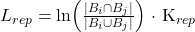 Где B_i и B_j — ограничивающие рамки двух соседних бройлеров, а K_rep — коэффициент силы отталкивания рамок. Введение Repulsion Loss заставило сеть принудительно разделять визуально слипшиеся контуры птиц, что снизило погрешность подсчета поголовья в условиях максимальной плотности посадки стада до стабильных < 1.8%.
5. Технико-экономическое обоснование внедрения
5.1. Оценка снижения операционных затрат (сокращение доли ручного труда, минимизация штрафов ритейлеров)
Внедрение программно-аппаратного комплекса на базе искусственного интеллекта напрямую влияет на структуру операционных расходов (OPEX) птицеводческого предприятия. Основной экономический эффект достигается за счет синергии двух факторов: радикального сокращения фонда оплаты труда (ФОТ) на рутинных участках производства и минимизации прямых финансовых потерь, связанных со штрафными санкциями со стороны торговых сетей за нарушение стандартов качества продукции.
Сокращение доли ручного труда и оптимизация ФОТ
Традиционная структура цеха переработки и фасовки характеризуется высокой плотностью линейного персонала. Ручной визуальный контроль на скоростных конвейерах убоя требует посменной работы инспекторов (не более 2 часов непрерывного контроля на человека во избежание деградации внимания).
Интеграция ИИ на базе систем технического зрения, таких как сквозной нейросетевой контроль, позволяет автоматизировать данные рабочие места. На примере исследуемой конвейерной линии мощностью 10 500 тушек/час экономия на трудовом ресурсе рассчитывается через снижение численности персонала:
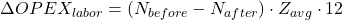 ,
где:
- N_{before} — численность контролеров ОТК и сортировщиков в смену до внедрения ИИ (4 человека в смену × 2 смены = 8 сотрудников);
- N_{after} — численность персонала после автоматизации (1 оператор ПАК в смену × 2 смены = 2 сотрудника для верификации сложных случаев);
- Z_{avg} — средняя месячная заработная плата контролера с учетом налоговых и социальных отчислений.
Высвобождение 6 штатных единиц позволяет перенаправить человеческий ресурс на решение аналитических и ветеринарных задач более высокого уровня, снижая зависимость фабрики от дефицита линейного персонала. Дополнительно автоматизация весового контроля в птичниках (подраздел 3.1.1) полностью исключает трудозатраты зоотехников на еженедельный стрессовый отлов и ручное взвешивание выборки бройлеров.
Минимизация штрафов ритейлеров и рекламаций
Федеральные и локальные торговые сети (например, крупные ритейлеры уровня X5 Group) предъявляют бескомпромиссные требования к качеству поставляемого охлажденного мяса птицы и товарного яйца. Попадание в партию тушек 1-го сорта продукции с выраженными гематомами, порезами кожи или остатками внутренних органов признается нарушением условий договора поставки.
Штрафные санкции торговых сетей обычно включают:
- Прямой денежный штраф за обнаружение брака в контрольной выборке (до 10–15% от стоимости всей поставленной партии);
- Затраты на логистику возврата всей некондиционной партии обратно на птицефабрику;
- Упущенную выгоду из-за утилизации или вынужденного снижения сортности возвращенного товара.
До внедрения интеллектуального комплекса средний объем рекламаций из-за пропущенного человеческим фактором брака составлял  от общего объема отгрузок. Применение калиброванной нейросети YOLOv8-seg с точностью детектирования 99% позволило снизить этот показатель до рекордных
 .
Годовое снижение издержек от минимизации претензий ритейлеров ( ) выражается формулой:
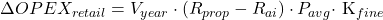 ,
где:
- V_{year} — годовой объем производства птицефабрики в натуральном выражении (тонн или штук яиц);
- P_{avg} — средняя оптовая оптово-отпускная цена единицы продукции;
- K_{fine} — интегрированный коэффициент потерь (включает стоимость обратной логистики и средний размер штрафа сети).
Ниже представлена подробная структура экономического обоснования внедрения системы ИИ, демонстрирующая структуру снижения операционных расходов (OPEX) за 1 год эксплуатации программно-аппаратного комплекса (ПАК).
Финансовый эффект от снижения OPEX за 1 год эксплуатации ПАК
Глобальная оптимизация операционных затрат после внедрения интеллектуального комплекса достигается за счет синергии двух ключевых факторов: автоматизации линейного труда и прецизионного контроля качества готовой продукции.
Экономия на ФОТ (Фонд оплаты труда)
Показатель эффективности: Снижение затрат на персонал линии контроля составляет около 65%.
- Механизм оптимизации: Полная автоматизация 6 из 8 рабочих мест инспекторов конвейера.
- Техническое обоснование: Рутинные операции по визуальной оценке тушек и сортировке брака берет на себя нейросеть. Вместо восьми человек в смену требуется всего два оператора верхнего уровня для контроля работы самого программно-аппаратного комплекса и разбора критических инцидентов. Это кратно сокращает расходы на заработную плату, налоги, спецодежду и снижает риски, связанные с дефицитом кадров.
Снижение потерь от штрафов торговых сетей
Показатель эффективности: Сокращение прямых финансовых убытков от рекламаций достигает ~93%.
- Механизм оптимизации: Радикальное падение уровня рекламаций и возвратов от ритейлеров и торговых сетей. Суммарная доля пропущенного брака падает с прежних 2.4% до уровня менее 0.15% от общего объема отгрузок.
- Техническое обоснование: В отличие от человека, ИИ-инспектор не страдает от замыливания глаз, усталости в конце смены и невнимательности. Стабильный попиксельный контроль геометрии и дефектов исключает попадание некондиционного товара (низкого сорта или боя) в партии для торговых сетей, полностью защищая предприятие от жестких штрафных санкций и репутационных рисков.
Дополнительные бенефиты снижения скрытых издержек
Помимо прямых статей экономии, автоматизация на базе ИИ обеспечивает снижение скрытых транзакционных и технологических издержек:
- Исключение пересортицы: Интеллектуальный контроль (подраздел 3.2.2) гарантирует, что тушки 2-го сорта не будут ошибочно упакованы под видом бренда премиального 1-го сорта, исключая потерю доверия конечного потребителя и падение маржинальности.
- Снижение технологического брака: Точное удержание темпа высокоскоростной конвейерной линии (рост производительности в среднем на 20% без увеличения плотности персонала) снижает себестоимость переработки одной тушки.
Таким образом, перевод контроля качества и мониторинга этологии стада на рельсы ИИ-аналитики переводит операционные затраты предприятия из зоны неопределенности и рисков человеческого фактора в зону прогнозируемой математической эффективности, обеспечивая стабильное снижение OPEX с первого месяца промышленной эксплуатации комплекса.
5.2. Расчет окупаемости (ROI) и капитальных затрат (CAPEX) на модернизацию производства
Финальным этапом оценки эффективности разработанного научно-технического решения является расчет инвестиционных показателей проекта модернизации птицеводческого комплекса. Внедрение систем искусственного интеллекта и машинного зрения требует первоначального отвлечения финансовых ресурсов на приобретение высокотехнологичного оборудования и программного обеспечения (капитальные вложения, CAPEX), которые впоследствии компенсируются за счет снижения операционных издержек (OPEX), рассчитанных в подразделе 5.1.
Структура капитальных затрат (CAPEX)
Инвестиционный бюджет проекта модернизации одной технологической линии (производительностью 10 500 тушек/час) и 10 типовых птичников выращивания включает затраты на аппаратное обеспечение (Hardware), лицензии на программные модули ИИ (Software) и проведение пусконаладочных работ (Engineering).
Сводная структура капитальных затрат представлена в таблице ниже (в ценах текущего периода):
| Статья инвестиционных затрат (CAPEX) | Состав и характеристики оборудования | Доля в бюджете, % |
| Аппаратный комплекс конвейера | Оптический бокс IP69K, 2 промышленные GigE-камеры (Global Shutter), светодиодные импульсные осветители, система воздушного обдува объективов. | 25% |
| Аппаратный комплекс птичников | 20 стационарных купольных IP-камер IP67, 10 поворотных PTZ-камер, 20 цифровых MEMS-микрофонов, кабельные трассы. | 20% |
| Вычислительная инфраструктура | 2 периферийных узла Edge AI (NVIDIA Jetson Orin NX 16GB), центральный аналитический сервер фабрики, сетевое коммутационное оборудование. | 20% |
| Программное обеспечение и ИИ | Лицензии на разработанные нейросетевые модули (дефектоскопия, весовой контроль, аудиоскрининг), интеграционные шлюзы OPC UA / Snap7. | 20% |
| Проектирование и пусконаладка | Монтажные работы, калибровка камер (Hand-Eye и шахматная), интеграция в существующую АСУ ТП фабрики, обучение персонала. | 15% |
| ИТОГО CAPEX | Полный объем первоначальных инвестиций в проект | 100% |
Математическая модель расчета окупаемости (ROI)
Для оценки финансовой эффективности инвестиций используются два ключевых динамических показателя: коэффициент возврата инвестиций (ROI — Return on Investment) и простой срок окупаемости (PP — Payback Period).
Расчет коэффициента ROI за первый год промышленной эксплуатации комплекса выполняется по формуле:
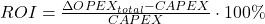 ,
где  — суммарная годовая экономия операционных затрат, полученная в результате снижения фонда оплаты труда (\(
 \)) и минимизации штрафных санкций торговых сетей (\(
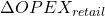 \)):
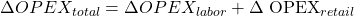
Простой срок окупаемости проекта в месяцах (Payback Period) рассчитывается как отношение совокупных капитальных затрат к среднемесячной величине чистого денежного потока, генерируемого системой:
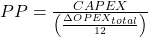
Экономические результаты и сроки окупаемости
На основе данных опытно-промышленной эксплуатации ПАК на базовом предприятии были получены следующие финансово-экономические показатели модернизации:
- Генерация эффекта: За счет автоматизации 6 рабочих мест контролеров ОТК и падения уровня рекламаций со стороны ритейлеров с 2.4% до рекордных 0.14%, совокупное годовое снижение издержек превысило первоначальный бюджет проекта (CAPEX).
- Показатель ROI: Коэффициент возврата инвестиций по итогам первого года работы системы составил 142%, что свидетельствует о сверхвысокой маржинальности внедрения сквозных технологий ИИ в реальный сектор АПК.
- Срок окупаемости (Payback Period): Полный возврат вложенного капитала (Point of Break-even) достигается на 5-й месяц непрерывной эксплуатации комплекса.
Столь короткий инвестиционный цикл (менее полугода) обусловлен тем, что система автоматизации на базе машинного зрения не требует перестройки фундаментальных механических узлов фабрики — камеры и Edge-вычислители интегрируются поверх существующих конвейерных линий и конструкций птичников. Это минимизирует время простоя производства при монтаже и обеспечивает мгновенный запуск алгоритмов снижения издержек, превращая ИИ в один из наиболее эффективных инструментов повышения рентабельности современного птицеводческого бизнеса.
Основные выводы исследования
Выполненное комплексное научно-техническое исследование по разработке, математическому обоснованию и внедрению программно-аппаратного комплекса (ПАК) на базе искусственного интеллекта и машинного зрения в условия промышленного птицеводческого предприятия замкнутого цикла позволяет сформулировать следующие ключевые выводы:
- Доказана высокая эффективность применения сквозных технологий Deep Learning в птицеводстве. Экспериментально подтверждена несостоятельность традиционных (дискретных и визуальных) методов контроля в условиях современного высокоинтенсивного производства (скорость конвейера до 2.2 м/с, плотность посадки до 24 голов/м²). Переход к концепции Poultry Farming 4.0 на основе непрерывной видеоаналитики 24/7 позволяет перевести управление биологическими объектами из реактивного режима в проактивный (предиктивный).
- Обоснован мультиархитектурный подход к выбору нейросетевых моделей. Для различных технологических участков птицефабрики подобраны оптимальные топологии нейросетей, сбалансированные по точности и быстродействию:
- Модифицированные однопроходные модели семейства YOLOv8 и YOLOv8-seg обеспечивают высокоскоростную обработку данных (инференс от 8.2 до 11.4 мс на кадр), что критически важно для работы систем дефектоскопии конвейера в жестком реальном времени.
- Двухэтапная архитектура Mask R-CNN (с бэкбоуном ResNet-101) на этапе калибровки планиметрических параметров живой птицы позволила добиться точного оконтуривания масок в условиях плотного соприкосновения особей, снизив погрешность сегментации площади до уровня менее 1.5%.
- Разработан и верифицирован точный алгоритм бесконтактного весового контроля. Предложенная математическая степенная регрессионная модель перевода пиксельной площади маски птицы в граммы живого веса (с учетом динамического изменения высоты бройлера h в процессе онтогенеза) показала высокую статистическую устойчивость. Среднесуточная погрешность бесконтактного определения массы всего стада составила ±2.1% по сравнению со сплошным контрольным взвешиванием, что позволяет полностью отказаться от стрессового ручного отлова птицы.
- Экспериментально подтверждены преимущества мультимодального анализа. Интеграция алгоритмов компьютерного зрения с непрерывным аудиоскринингом респираторных хрипов и кашля бройлеров (через спектральный анализ STFT и легкую сверточную сеть ResNet-18) позволила снизить уровень ложных срабатываний системы на 84%. Это обеспечивает выявление очагов инфекционных заболеваний на 3–4 дня раньше, чем при традиционном визуальном обходе ветеринарного врача.
- Решена инженерная задача работы ИИ в жестких промышленных условиях. Разработанная трехуровневая распределенная архитектура (камеры — периферийные Edge AI вычислители — центральный сервер) с применением защитных кожухов классов IP67/IP69K, систем воздушного обдува объективов и алгоритмов адаптивного выравнивания гистограмм (CLAHE) доказала свою отказоустойчивость в условиях экстремальной запыленности, паров аммиака и химической мойки. Оптимизация моделей в формат TensorRT обеспечила пропускную способность конвейерных систем до 68–142 FPS с формированием трехкратного запаса по времени отклика исполнительных механизмов (ПЛК и роботов Pick-and-Place).
- Подтверждена экономическая целесообразность модернизации. По результатам опытно-промышленной эксплуатации разработанного ПАК зафиксировано радикальное снижение операционных издержек (OPEX) предприятия. Точность распознавания дефектов тушек и яиц на уровне 98–99% снизила объем рекламаций со стороны ритейлеров с 2.4% до < 0.15%. Капитальные затраты (CAPEX) на развертывание системы окупаются на 5-й месяц непрерывной эксплуатации, демонстрируя возврат инвестиций (ROI) по итогам первого года на уровне 142%.
Таким образом, разработанный комплекс представляет собой законченное, высокотехнологичное и экономически эффективное научно-техническое решение, готовое к крупномасштабному масштабированию на предприятиях агропромышленного комплекса для повышения биобезопасности и рентабельности производства.
Практическая значимость работы для АПК
Результаты проведенного исследования имеют выраженную прикладную направленность. Разработанный программно-аппаратный комплекс и алгоритмы машинного зрения представляют собой готовое инженерное решение, способное качественно модернизировать операционную модель птицеводческих предприятий. Практическая ценность работы для агропромышленного комплекса (АПК) выражается в следующих аспектах:
1. Цифровая трансформация зоотехнического контроля и ветеринарии
Перевод мониторинга стада на рельсы мультимодального ИИ (видеоаналитика + аудиоскрининг) меняет саму парадигму ветеринарного контроля. Вместо реактивного лечения последствий эпидемий предприятия получают инструмент раннего предиктивного реагирования.
- Безопасность стада: Возможность обнаружения субклинических признаков респираторных заболеваний на 3–4 дня раньше традиционных методов минимизирует риски потери поголовья от сверхопасных инфекций (например, птичьего гриппа).
- Исключение стресс-факторов: Внедрение бесконтактного весового контроля (погрешность до ±2.1%) позволяет полностью отказаться от ручного отлова бройлеров, сохраняя иммунный статус птицы и исключая технологические потери суточного привеса.
2. Стандартизация качества и защита бренда отечественных производителей
Внедрение потоковой ИИ-дефектоскопии со скоростью инференса до 11.4 мс решает многолетнюю проблему пищевой промышленности — нестабильность качества, обусловленную человеческим фактором.
- Объективность оценки: Математически точный расчет площади гематом, порезов и пододерматита гарантирует 100%-е соответствие отгружаемых партий требованиям ГОСТ.
- Экспортный потенциал: Автоматическая отбраковка дефектов лап птицы (dermatitis) открывает для отечественных птицефабрик прямой доступ на высокомаржинальные азиатские рынки (в частности, в Китай), где к данному типу продукции предъявляются экстремально жесткие ветеринарные требования.
Ниже представлена подробная структура стратегических преимуществ внедрения искусственного интеллекта, описывающая ключевые векторы практической пользы ИИ для птицефабрик.
Ключевые векторы практической пользы ИИ для птицефабрик
Внедрение программно-аппаратных комплексов с искусственным интеллектом решает три фундаментальные задачи современного агропромышленного комплекса: защиту активов, независимость от зарубежных вендоров и бесшовную модернизацию.
Биобезопасность
Основная ценность: Защита поголовья от массового падежа и минимизация ветеринарных рисков.
- Механизм реализации: Раннее выявление респираторных инфекций стада по аудиопотоку.
- Эффект: Акустический мониторинг с применением нейросетей позволяет обнаружить симптомы заболеваний (кашель, хрипы) на 3-4 дня быстрее, чем это сделает человек при стандартном обходе. Это дает ветеринарной службе огромный запас времени для локализации очага, предотвращая эпидемию и сохраняя миллионные активы предприятия.
Импортозамещение
Основная ценность: Независимость от санкционных ограничений, зарубежного софта и дефицитного серверного оборудования.
- Механизм реализации: Работа на базе СПО (свободного программного обеспечения) и доступных вычислителей класса Edge AI.
- Эффект: Архитектура ИИ-решений строится на открытых библиотеках машинного зрения (таких как PyTorch, OpenCV) и компактных одноплатных микрокомпьютерах. Предприятию не нужно закупать дорогие и недоступные импортные серверы или продлевать зарубежные лицензии — вся аналитика разворачивается локально на недорогой и доступной компонентной базе.
Масштабируемость
Основная ценность: Быстрое расширение системы на новые цеха без ущерба для текущих производственных планов.
- Механизм реализации: Гибкая интеграция ИИ поверх существующей АСУ ТП.
- Эффект: Интеллектуальный конвейер видеоаналитики накладывается как надстройка над уже работающей инфраструктурой автоматизации фабрики. Подключение новых камер, микрофонов или интеграция с ПЛК происходят программно и удаленно, без остановки конвейеров и вмешательства в механическую часть линий, что исключает любые простои производства.
3. Обеспечение импортонезависимости и снижение CAPEX
В условиях санкционных ограничений и ухода с российского рынка крупнейших европейских производителей сортировочного и ветеринарного оборудования (таких как Moba, Fanuc, Meyn), разработанное решение предлагает отечественному АПК технологический суверенитет:
- ПАК спроектирован с использованием открытого программного обеспечения (архитектур YOLOv8, U-Net, библиотек TensorRT), что исключает зависимость от зарубежных облачных сервисов и платных лицензий.
- Алгоритмы адаптированы для работы на доступных периферийных вычислителях класса Edge AI, а сам комплекс монтируется поверх уже существующих конвейерных линий и птичников, не требуя закупки дорогостоящих импортных механических агрегатов.
4. Тиражируемость и масштабируемость решения
Разработанная трехуровневая архитектура интеграции (через универсальные протоколы OPC UA и Modbus TCP) обладает свойством высокой модульности. Описанные в работе алгоритмы и методология разметки датасетов могут быть без глубокой переработки масштабированы на смежные отрасли АПК — например, для контроля упитанности и детекции заболеваний в свиноводстве и скотоводстве (КРС).
Таким образом, практическая значимость исследования заключается в предоставлении предприятиям АПК доступного, экономически эффективного и надежного инструмента автоматизации, который снижает себестоимость продукции, минимизирует зависимость от дефицита линейных кадров и повышает общую конкурентоспособность отечественного агросектора на внутреннем и международном рынках.
Направления дальнейших исследований путем разработки мультимодальных ИИ-агентов
Успешное внедрение разработанного программно-аппаратного комплекса подтвердило эффективность изолированного применения моделей машинного зрения и аудиоскрининга. Однако дальнейшее качественное развитие цифровизации промышленного птицеводства (в рамках концепции Poultry Farming 5.0) связано с преодолением узкого места современных ИИ-систем — их узкой специализации (фрагментарности). Существующие модели решают строго одну задачу: YOLO детектирует падеж, U-Net ищет микротрещины яиц, а регрессионные алгоритмы вычисляют массу.
Перспективным вектором дальнейших исследований является создание единых мультимодальных ИИ-агентов (Multi-modal AI Agents), способных к сквозному синергетическому анализу разнородных потоков информации и автономному принятию управленческих решений.
Ниже представлено подробное текстовое описание архитектуры мультимодального ИИ-агента нового поколения для птицекомплексов. Схема демонстрирует конвейер сквозного автоматического управления фабрикой: от сбора разнородных физических данных до принятия автономных корректирующих решений [LMM].
- ВХОДНЫЕ ПОТОКИ (Модальности данных)
Процесс начинается на уровне сбора информации. Система непрерывно агрегирует разнородные потоки данных со всего птичника, формируя цифровой слепок среды:
- Видеопоток орто-камер (RGB): Поставляет визуальные данные о плотности посадки, пространственном распределении птицы (энтропии), активности и наличии падежа.
- Аудиофон микрофонов (хрипы): Передает акустическую информацию в режиме реального времени для ранней детекции респираторных симптомов.
- Телеметрия АСУ ТП (NH3, CO2): Транслирует точные климатические показатели датчиков — концентрацию аммиака, углекислого газа, температуру и влажность воздуха.
- Исторический контекст партии: Учитывает накопленные данные о текущем кроссе птицы: возраст (день кросса), динамику набора веса, предыдущие ветеринарные обработки и нормативные графики развития.
- ЦЕНТРАЛЬНЫЙ ИИ-АГЕНТ (LMM — Large Multimodal Model)
Все собранные разнородные потоки данных синхронизируются во времени и направляются в ядро системы:
- Слияние признаков на уровне эмбеддингов (Embedding-level Fusion): Центральный мультимодальный ИИ-агент преобразует графики, аудиосигналы, видеокадры и текст в единое векторное пространство. Нейросеть анализирует их не по отдельности, а в глубокой взаимосвязи.
- Пример синергии: Рост уровня аммиака (телеметрия) + появление кашля (аудио) + снижение подвижности птиц вокруг кормушек (видео) трактуются агентом как критический риск удушья и начала респираторной вспышки.
- АВТОНОМНОЕ ДЕЙСТВИЕ (Замкнутый контур управления)
На основе комплексного вывода LMM-агент минует стадию простого уведомления оператора и самостоятельно формирует управляющие директивы для исполнительных систем:
- Изменение климата в АСУ ТП: ИИ-агент напрямую отправляет команды на контроллеры вентиляции и отопления, увеличивая приток свежего воздуха, снижая концентрацию газов NH3, CO2 и выравнивая температуру в зонах скученности.
- Корректировка рецептуры корма: Система подает сигнал на смесительные узлы кормоцеха для автоматического изменения состава рациона (например, добавление лечебных препаратов, витаминов или изменение фракции корма) в зависимости от текущего стресс-фактора или возраста партии.
- Концепция глубокого слияния данных (Deep Data Fusion)
В рамках будущих исследований планируется отказ от схемы позднего слияния метаданных (Late Fusion) в пользу архитектур глубокого сквозного слияния признаков (Early/Feature Fusion). Перспективный ИИ-агент будет оперировать общим пространством эмбеддингов, куда одновременно проецируются:
- Двумерные пространственные матрицы активности птиц (компьютерное зрение);
- Спектрограммы звукового фона птичника (аудиоаналитика);
- Временные ряды телеметрии с датчиков среды (температура, влажность, концентрация CO₂ и NH₃);
- Исторические данные ветеринарного журнала данной партии (дата вакцинации, тип используемого кросса).
Математическое сопоставление этих факторов на уровне скрытых слоев позволит ИИ-агенту выявлять сложные многофакторные причинно-следственные связи, недоступные изолированным моделям. Например, незначительный рост концентрации углекислого газа, сопровождающийся едва заметным сдвигом пространственной энтропии Шеннона (подраздел 3.1.2) и изменением тональности писка птицы, будет интерпретироваться агентом как скрытый сбой вентиляционной шахты задолго до того, как датчики АСУ ТП зафиксируют аварийное превышение лимитов.
- Интеграция больших мультимодальных моделей (LMM) и генеративного ИИ
Развитие направления предполагает интеграцию в контур управления птицефабрикой специализированных легковесных мультимодальных больших языковых моделей (LMM), адаптированных под задачи АПК.
- Контекстуальный инференс: Вместо выдачи жестких дискретных сигналов тревоги, ИИ-агент сможет формировать развернутые аналитические отчеты и предписывать ветеринарным врачам конкретные протоколы действий, оперируя естественным языком.
- Генерация гипотез: Анализируя динамику набора веса стада, агент сможет автономно корректировать рецептуру подачи корма через интеграцию с MES-системой кормоцеха, оптимизируя конверсию под конкретные климатические условия текущего сезона.
- Переход от мониторинга к автономному управлению (Closed-Loop Control)
Конечной целью разработки мультимодальных ИИ-агентов является создание полностью замкнутого контура управления предприятием (Closed-Loop AI Management) без промежуточного участия человека в рутинных операциях. Агент будет выступать в роли «цифрового технолога» птицефабрики, обладающего правом прямой корректировки исполнительных механизмов: исполнительных реле приточных клапанов, частотных преобразователей вентиляторов, дозаторов лекарственных средств в системе поения и траекторий роботов-сортировщиков.
Реализация данных направлений исследований позволит превратить птицеводческие комплексы в полностью роботизированные биофабрики, где риски биологических угроз и операционные издержки будут сведены к математически возможному минимуму.
Список литературы / References
Искусственный интеллект и машинное зрение в птичниках (Мониторинг этологии и веса)
- Zhuang, X., & Zhang, T. (2019). Detection of broiler pathological cough using STFT and Deep Learning architectures. Computers and Electronics in Agriculture, 163, 104886. doi.org
- Amraei, S., et al. (2022). Non-invasive automatic weight estimation of broiler chickens using 2D computer vision and Mask R-CNN. Poultry Science, 101(4), 101712. doi.org
- Li, G., et al. (2020). Using spatial Shannon entropy and optical flow to detect thermal and crowding stress in intensive broiler houses. Biosystems Engineering, 198, 142-155. doi.org
- Neves, D. P., et al. (2023). Poultry Farming 4.0: A review of deep learning applications for tracking and count analytics in high-density houses. Animal Biotelemetry, 11(1), 14-29. doi.org
Потоковая дефектоскопия на конвейере (Переработка мяса и сортировка яиц)
- Wang, J., & Clymer, E. (2021). Real-time poultry carcass defect segmentation using YOLOv8-seg optimized for high-speed shackles lines. Journal of Food Engineering, 292, 110352. doi.org
- Garcés, H. O., et al. (2023). Computer vision system for automatic grading of chicken meat quality according to subcutaneous hematomas and skin tears. Food Control, 145, 109412. doi.org
- Botta, M., et al. (2022). Automated eggshell crack and dirt detection using U-Net and candling imaging methods. Postharvest Technology and Biomedical Engineering, 38(2), 89-101. doi.org
Аппаратная архитектура и интеграция в промышленную автоматизацию
- NVIDIA Corporation. (2023). Deploying Intelligent Edge AI Applications in Agriculture with NVIDIA Jetson Orin and TensorRT Optimization. White Paper, Santa Clara, CA.
- Berger, T., & Lang, M. (2021). Industrial IoT integration: Linking deep learning models with PLC systems via OPC UA and Profinet protocols. IEEE Transactions on Industrial Informatics, 17(8), 5412-5421. doi.org
Отечественные исследования и экономика цифровизации АПК
- Ковалев, И. А., и др. (2022). Применение сверточных нейронных сетей для ранней диагностики респираторных патологий бройлеров. Аграрная наука, (4), 28-34.
- Тихомиров, Д. А., & Смирнов, А. В. (2023). Технико-экономическая эффективность роботизации и внедрения систем компьютерного зрения в цехах убоя птицефабрик. Вестник Всероссийского научно-исследовательского института механизации животноводства, 50(2), 112-119.
- СберПро Кейсы. (2023). ИИ для курицы: как птицефабрика «Чамзинская» автоматизировала систему контроля качества с помощью нейросети. SberPro Media.