В этой познавательной статье рассматривается одна из самых актуальных проблем современной индустрии и сектора ЖКХ — цифровизация миллиардов аналоговых приборов учета (манометров, термометров, барабанных и ЖК-счетчиков), которые исправно работают, но изолированы от глобальных ИТ-систем. Автор простым и доступным языком объясняет техническое устройство конвейера компьютерного зрения (Computer Vision): от поиска объекта на сложном фоне с помощью нейросетей семейства YOLO до геометрического анализа шкал методами OpenCV и оптического распознавания символов (OCR).
Особое внимание уделено реальным сценариям применения технологии в «Умных городах», на опасных промышленных производствах и в логистике. В статье подробно разбираются суровые вызовы физического мира, с которыми сталкиваются разработчики (грязь, блики, мерцание экранов), и описываются передовые методы их преодоления с помощью оптимизации моделей для запуска на слабых вычислительных устройствах (Edge AI). В заключении представлен взгляд на будущее технологии — переход к автономным дронам-инспекторам и предсказательной аналитике аварийных ситуаций.
1. Введение: Когда приборы говорят, но их никто не слышит
Представьте себе современный высокотехнологичный завод: по цехам перемещаются беспилотные погрузчики, роботы-руки с ювелирной точностью собирают детали, а нейросети управляют логистикой. Но если мы зайдем вглубь компрессорной станции или котельной этого же предприятия, то наверняка застанем картину из прошлого века. Там, среди переплетения труб, стоит человек с планшетом или бумажным журналом и вручную переписывает показания с круглого стрелочного манометра.
Мы живем в эпоху четвертой промышленной революции, однако миллиарды датчиков по всему миру до сих пор остаются «аналоговыми изолированными островами». На заводах, объектах энергетики, в транспортных узлах и в наших собственных квартирах исправно трудятся миллионы механических приборов. Они круглосуточно измеряют давление, температуру, уровень жидкостей или расход ресурсов, но они абсолютно «немы» для глобальной цифровой экосистемы, потому что просто не умеют передавать данные в сеть.
Получается парадокс: приборы непрерывно «говорят» о состоянии систем, но их показатели остаются незамеченными до тех пор, пока к ним не подошел человек. В этой статье мы разберем, как технологии компьютерного зрения (Computer Vision) становятся теми самыми «умными глазами», которые способны мгновенно оцифровать аналоговое прошлое без миллиардных затрат на замену оборудования.
Эпоха аналоговых данных в цифровом мире: почему мы до сих пор списываем показания вручную?
Кажется абсурдным, что в мире, где искусственный интеллект управляет беспилотными автомобилями и генерирует сложнейший код, человек все еще вынужден спускаться в темный подвал или обходить заводские цеха, чтобы просто переписать цифры со счетчика. Почему бы просто не заменить все старые манометры и водомеры на современные цифровые датчики с модулями Wi-Fi, LoRaWAN или 5G?
В реальности этот очевидный шаг упирается в три непреодолимых барьера:
- Колоссальная стоимость «тотальной цифровизации»: Замена даже одного промышленного поверенного манометра на его электронный IoT-аналог (Internet of Things) стоит дорого. А если на крупном нефтеперерабатывающем или металлургическом заводе таких приборов десятки тысяч, то модернизация потребует миллиардных бюджетов. Для большинства предприятий и управляющих компаний ЖКХ это экономически нецелесообразно.
- Проблема «неинвазивности» (вмешательства в систему): Чтобы заменить старый механический прибор, систему нужно остановить. Это значит — перекрыть магистральный трубопровод, остановить подачу газа, пара или воды, сбросить давление, демонтировать узел и врезать новый. Час простоя крупного завода из-за такой замены может стоить дороже, чем годовая зарплата десятка обходчиков.
- Фантастическая надежность механики: Старая добрая стрелочная классика или барабанные счетчики обладают уникальным свойством — они энергонезависимы. Им не нужны батарейки, они не зависят от стабильности беспроводной сети, не боятся электромагнитных помех от сварочного аппарата и могут исправно работать десятилетиями в самых суровых условиях (от -50 °C на Крайнем Севере до +60 °C в горячих цехах).
Именно поэтому мир оказался в ситуации технологического шпагата: у нас есть надежная, работающая аналоговая инфраструктура, которую безумно дорого и технически сложно менять, но нам критически важны цифровые данные от нее в режиме реального времени. Ручной сбор данных стал компромиссом, который долгое время всех устраивал, но сегодня он окончательно превратился в узкое горлышко, тормозящее развитие автоматизации.
Рутинный труд, человеческий фактор и цена одной ошибки
Сбор показаний с приборов вручную — это классический пример монотонной, изнуряющей рутины. Когда человек изо дня в день обходит сотни однотипных датчиков, его внимание неизбежно притупляется. Психологами доказано: при выполнении повторяющихся механических действий человеческий мозг включает режим «экономии энергии», из-за чего вероятность совершить глупую ошибку возрастает в геометрической прогрессии.
В контексте аналоговых приборов этот пресловутый «человеческий фактор» проявляется в нескольких плоскостях:
- Ошибки восприятия и иллюзии: Запыленное или поцарапанное стекло, тусклый свет карманного фонарика, пар в котельной или взгляд на циферблат под острым углом приводят к оптическим искажениям. Обходчик может легко перепутать цифры «3» и «8», принять «0» за «6» или неверно оценить, к какому делению шкалы ближе находится стрелка манометра.
- Банальные опечатки: Даже если человек идеально разглядел значение, всегда есть риск ошибиться при переносе данных. Цифра может быть неразборчиво записана в бумажный журнал, а затем неверно занесена в компьютер оператором. В масштабах крупного предприятия одна смещенная запятая или лишний ноль могут полностью исказить аналитику.
- Умышленное искажение (приписки): Будем честны: если прибор установлен в труднодоступном или опасном месте — например, на высоте кабельной эстакады или в колодце с риском скопления газов — у обходчика возникает сильный соблазн написать показания «на глаз», основываясь на вчерашних данных, чтобы не подвергать себя риску или лишним физическим усилиям.
Какова цена такой ошибки?
В бытовом секторе ЖКХ неправильно списанный кубометр воды приведет лишь к неверному счету и легкой бюрократической волоките. Но на промышленном объекте цена невнимательности измеряется миллионами и человеческими жизнями.
Если инспектор проглядел плавное, но критическое падение давления в газопроводе или пропустил перегрев трансформаторного масла, система безопасности не получит сигнал вовремя. Нарушение регламента оборачивается авариями, экологическими катастрофами, остановкой целых производственных линий и колоссальными убытками. Ручной труд делает систему мониторинга дискретной и медленной: данные поступают в лучшем случае раз в смену, тогда как критическая ситуация на производстве может развиться за считанные минуты.
Компьютерное зрение (Computer Vision) как «умные глаза» для индустрии и ЖКХ
Решить парадокс аналогового мира без колоссальных затрат и остановки производств помогло изящное технологическое решение — компьютерное зрение (Computer Vision, CV). Вместо того чтобы менять надежные механические приборы, инженеры решили изменить способ получения информации от них, наделив ИИ способностью «видеть» и понимать окружающий мир так же, как это делает человек, но без присущих ему слабостей.
Компьютерное зрение превращает обычную цифровую камеру в полноценный измерительный инструмент. Сценарий использования выглядит невероятно просто и эффективно:
- Для ЖКХ и быта: Жильцу дома или инспектору управляющей компании достаточно навести камеру смартфона на счетчик воды или газа. Алгоритм, встроенный в мобильное приложение, мгновенно распознает цифры, валидирует их и отправляет в базу данных. Никаких блокнотов и ручного ввода.
- Для промышленности: Над манометрами, задвижками и термометрами устанавливаются недорогие стационарные IP-камеры или запускаются автономные роботы-обходчики. Камера непрерывно транслирует видеопоток, а алгоритмы компьютерного зрения круглосуточно анализируют положение стрелок и показания ЖК-экранов в режиме реального времени.
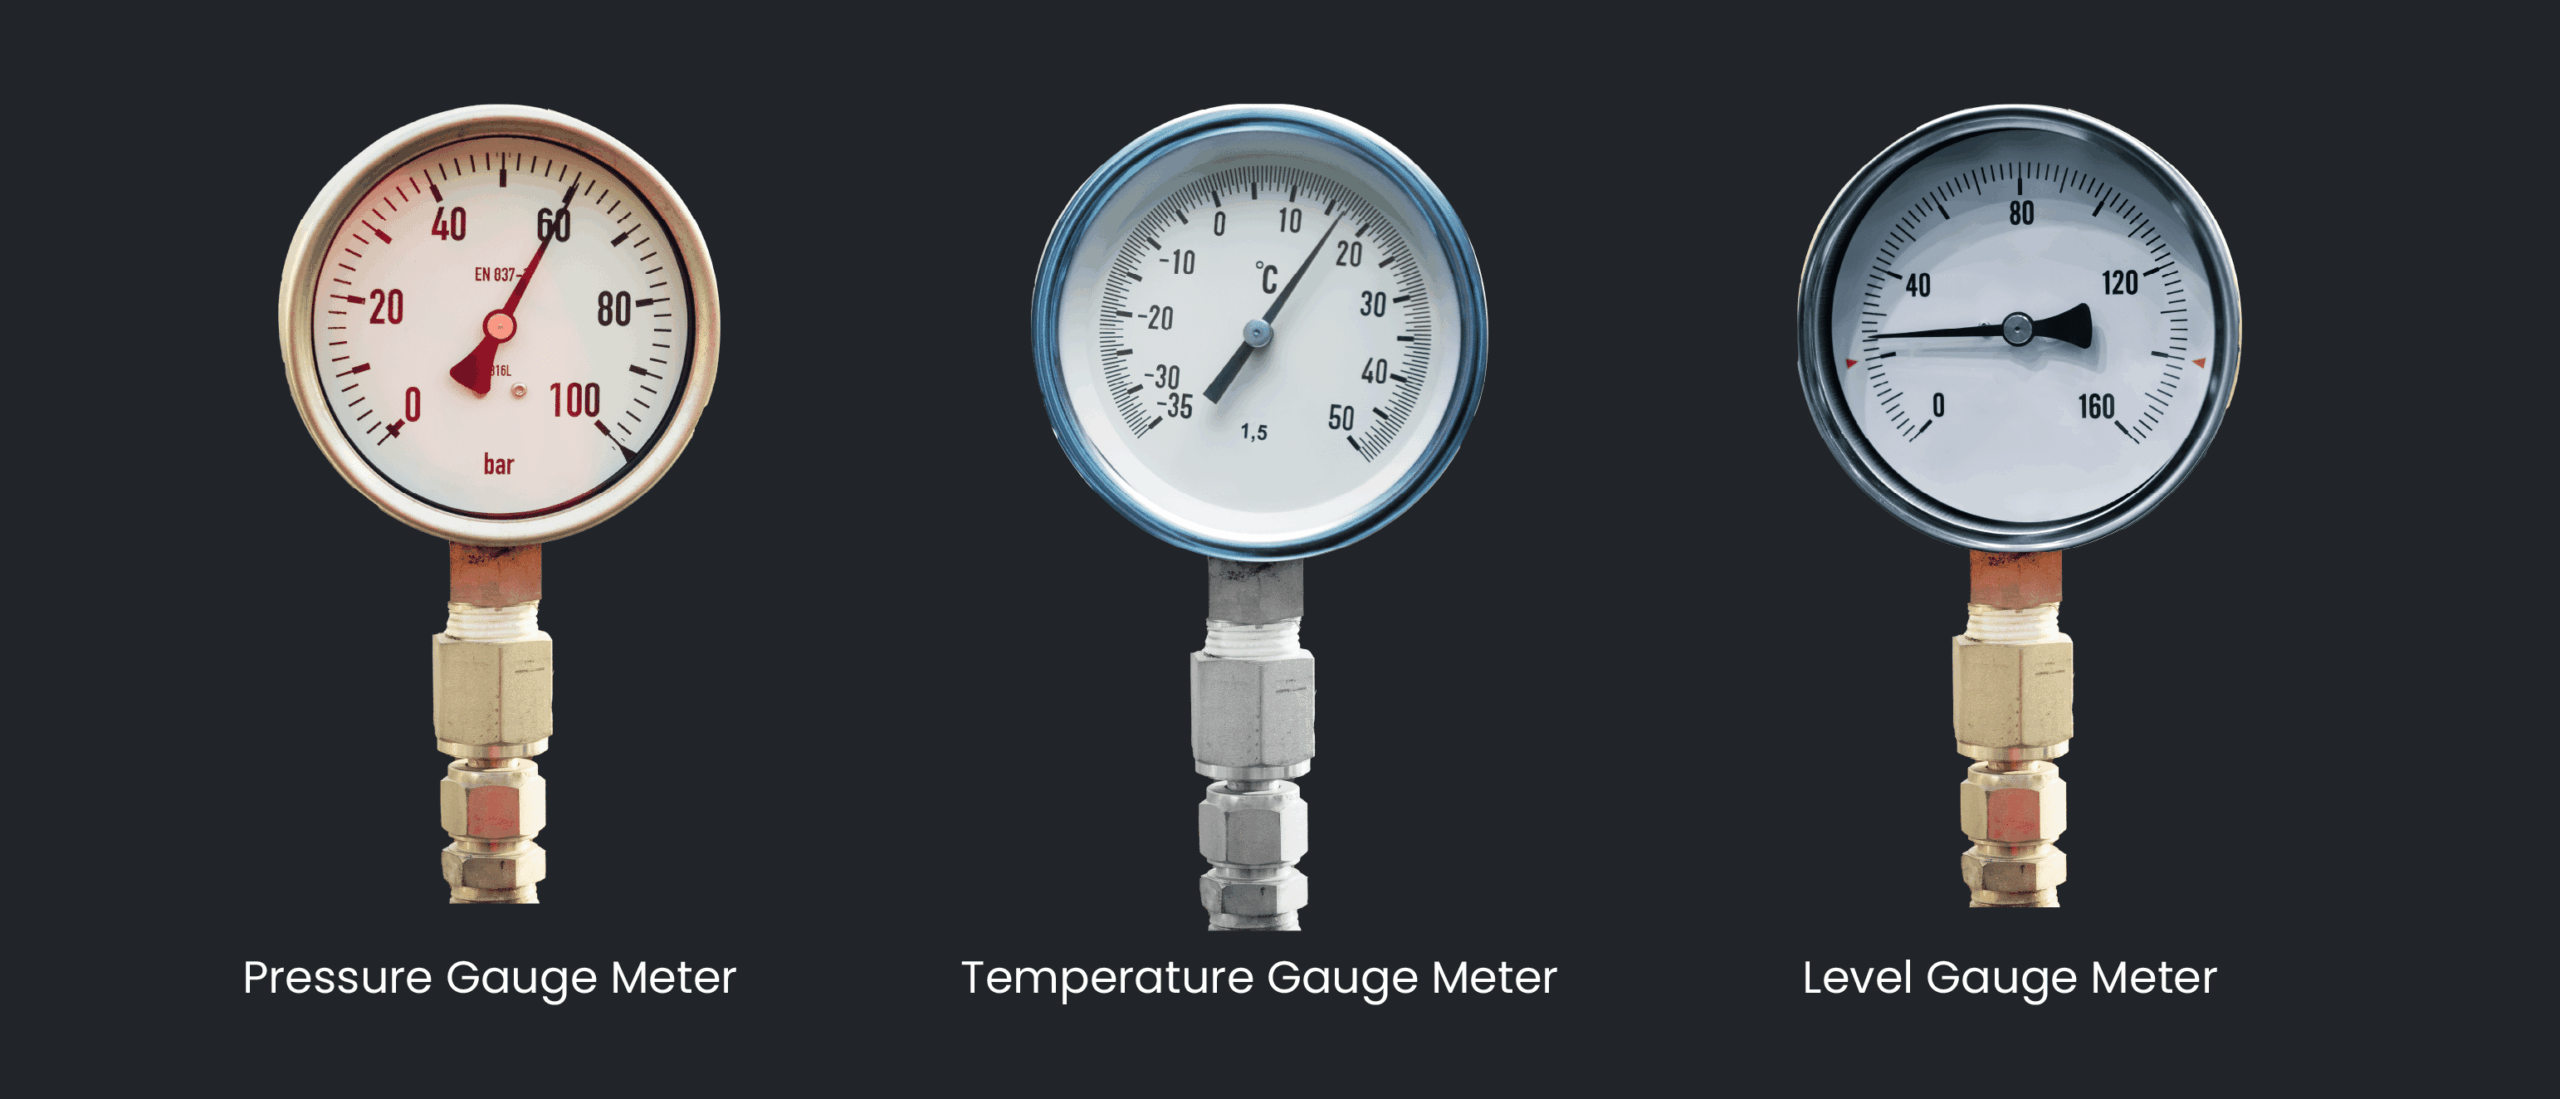
Промышленные измерительные приборы бывают разных типов, каждый из которых предназначен для решения конкретных задач измерения в различных отраслях промышленности, таких как производство, нефтегазовая отрасль, энергетика и химическая промышленность. 1) Манометры контролируют давление газов и жидкостей в промышленных системах, обеспечивая стабильность и безопасность в трубопроводах, нефтеперерабатывающих заводах и перерабатывающих предприятиях. Выявление колебаний помогает предотвратить потенциальные опасности и поддерживать эффективность работы. 2) Датчики температуры отслеживают уровень температуры в критически важном промышленном оборудовании, таком как печи, теплообменники и реакторы. Точный контроль температуры помогает предотвратить перегрев, отказ оборудования и сбои в технологическом процессе. 3) Уровнемеры обеспечивают измерение уровня жидкости в режиме реального времени в резервуарах и водохранилищах в отраслях, занимающихся хранением топлива, химической промышленностью и водоочисткой. Они помогают поддерживать оптимальный уровень, предотвращать переливы или нехватку жидкости и способствуют безопасной и эффективной работе.
Почему это стало прорывом?
Главная ценность компьютерного зрения заключается в его неинвазивности. Чтобы оцифровать завод, не нужно врезаться в трубы, отключать агрегаты или проводить сложнейшие монтажные работы. Приборы остаются нетронутыми, а вся интеграция происходит на уровне ИТ-инфраструктуры.
При этом алгоритмы CV лишены человеческих недостатков. Они не устают к концу 12-часовой смены, не отвлекаются, работают с одинаковой точностью в три часа дня и в три часа ночи, а скорость считывания одного прибора занимает доли секунды. Фактически, компьютерное зрение выступает в роли интеллектуального моста, который безболезненно переводит физические объекты прошлого века в единое цифровое пространство современного предприятия (IoT и Индустрии 4.0).
2. От пикселей к цифрам: Как устроен процесс изнутри
Для человека считать показания прибора — задача тривиальная. Наш мозг мгновенно и без видимых усилий выхватывает взглядом нужный счетчик среди хитросплетения труб, мысленно «поворачивает» его в удобный ракурс, игнорирует блики на стекле и переводит положение стрелки или форму цифр в понятное значение.
Однако для компьютера любая фотография или видеопоток — это всего лишь огромный, хаотичный массив разноцветных пикселей, плоская таблица с числами от 0 до 255, кодирующими яркость каналов Red, Green и Blue. ИИ изначально «не понимает», где на снимке кирпичная стена, где ржавая труба, а где — стекло манометра. Машина не видит разницы между цифрой «3» на шкале прибора и случайной царапиной на его корпусе.
Чтобы превратить этот безликий цифровой шум в точные, структурированные данные, инженерам приходится выстраивать строгий технологический конвейер (pipeline). Этот процесс похож на работу конвейера на заводе: изображение последовательно проходит через несколько специализированных алгоритмов, каждый из которых решает свою строгую задачу. Давайте заглянем под капот этой технологии и разберем три главных шага, которые превращают обычное фото в строчку в базе данных.

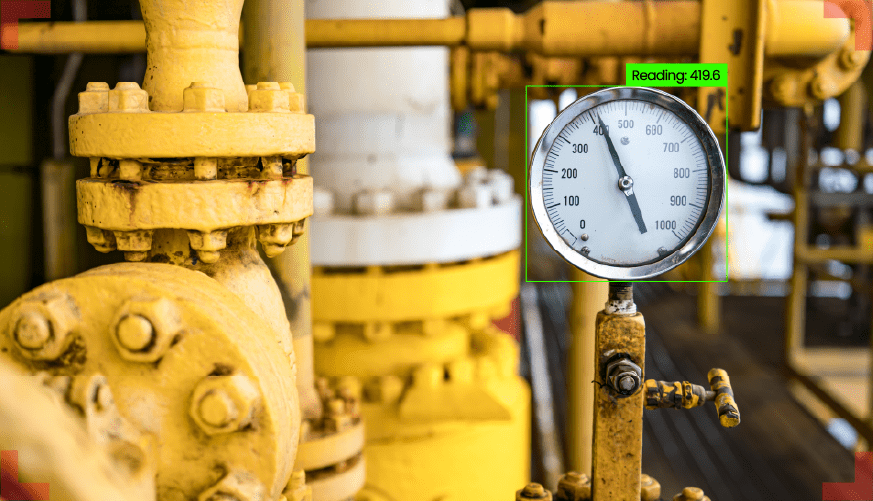
Считывание показаний измерительных приборов с помощью YOLO включает в себя структурированный процесс, объединяющий обнаружение объектов, обработку изображений и извлечение данных. Ключевые этапы следующие: 1) Получение изображения. Камеры позволяют получать изображения измерительных приборов высокого разрешения в промышленных условиях. Правильное освещение и расположение обеспечивают четкую видимость циферблата прибора для точного анализа. 2) Обнаружение измерительных приборов с помощью YOLO. Система компьютерного зрения для считывания аналоговых показаний приборов использует YOLO, модель обнаружения объектов на основе глубокого обучения, для идентификации и локализации прибора на захваченном изображении. На этом этапе прибор изолируется от фона, что гарантирует обработку только важных деталей. Обнаружение стрелки с помощью преобразования Хафа: Преобразование Хафа обнаруживает прямые линии на изображении, идентифицируя стрелку измерительного прибора. Определив угол наклона стрелки, система может проанализировать ее положение относительно шкалы. Распознавание шкалы с помощью OCR: Оптическое распознавание символов (OCR) извлекает числовые значения и шкалу измерительного прибора. Этот этап имеет решающее значение для интерпретации различных типов измерительных приборов и соответствующих им диапазонов измерений. 4) Расчет измерений. Система объединяет обнаруженный угол наклона указателя с распознанными значениями шкалы для вычисления точного показания прибора. Это обеспечивает точное извлечение результатов измерения без ручного вмешательства. 5) Интеграция и мониторинг данных. Полученные показания передаются в централизованную систему для мониторинга в режиме реального времени. При обнаружении аномалий или отклонений могут срабатывать автоматические оповещения, что позволяет проводить профилактическое техническое обслуживание и принимать меры безопасности.
3. Идентификация указателя и шкалы
Шаг 1. Локализация: Как нейросеть находит нужный счетчик или манометр на сложном фоне?
Прежде чем распознавать цифры или положение стрелки, алгоритм должен понять, куда именно смотреть. На реальном снимке из котельной или подвала целевой прибор занимает лишь малую часть кадра. Все остальное пространство заполнено «визуальным шумом»: вентилями, переплетениями кабелей, трещинами на стенах и грязными пятнами. Задача первого этапа — локализация, то есть обнаружение объекта и отсечение всего лишнего.
Для решения этой задачи используются глубокие сверточные нейросети — детекторы объектов. В современной практике стандартом индустрии стали архитектуры семейства YOLO (You Only Look Once) последних версий (такие как YOLOv8 или YOLOv11), а также алгоритмы SSD (Single Shot MultiBox Detector).

Их популярность обусловлена уникальной архитектурой: в отличие от старых алгоритмов, которые сканировали картинку по кусочкам часами, YOLO смотрит на изображение целиком всего один раз. Нейросеть делит кадр на сетку и одновременно предсказывает:
- Координаты прямоугольных рамок (bounding boxes) вокруг всех найденных приборов.
- Вероятность того, что внутри этой рамки находится именно нужный нам объект (например, «водяной счетчик» с уверенностью 98%).
Как это работает на практике?
Во время обучения нейросети показывают тысячи разнообразных фотографий, где люди-разметчики вручную обвели рамками нужные датчики. ИИ запоминает характерные визуальные паттерны: круглую форму манометров, специфический металлический блеск корпусов, геометрию стеклянных окошек.
В результате, когда обученная модель получает совершенно новый, зашумленный снимок с промышленной камеры, она за считанные миллисекунды находит на нем прибор и «вырезает» его из кадра. На вход следующему этапу передается уже не вся огромная фотография цеха, а исключительно чистый и сфокусированный фрагмент с самим циферблатом.
Шаг 2. Выравнивание и сегментация: Борьба с бликами, плохим освещением и наклоном камеры
Фрагмент изображения, который мы вырезали на первом этапе, почти никогда не бывает идеальным. Обходчик может сфотографировать счетчик сверху вниз под углом, стационарная камера может слегка сместиться от вибрации труб, а солнце или вспышка смартфона создают на защитном стекле слепящие белые пятна (блики). Если передать такое «кривое» и засвеченное изображение алгоритму распознавания напрямую, он с высокой вероятностью ошибется.
Поэтому на втором этапе в дело вступает математика компьютерного зрения, реализованная через популярную библиотеку OpenCV, а также специализированные нейросети улучшения изображений.
Исправление ракурса (Аффинные и перспективные преобразования)
Чтобы сделать изображение плоским и «прямым», алгоритму нужно понять, как прибор ориентирован в пространстве.
- Для круглых приборов (манометров): Алгоритмы ищут эллипс, в который превратился круг под наклоном, вычисляют углы искажения и разворачивают картинку обратно в идеальную окружность.
- Для прямоугольных экранов: Нейросеть находит четыре угловые точки табло. Затем с помощью матричных операций OpenCV выполняется перспективное преобразование (Perspective Warp). Картинка виртуально «натягивается» на плоскость так, будто камера смотрела на прибор строго перпендикулярно под углом 90 градусов.
Борьба со светом и бликами
Плохое освещение — главный враг ИИ. Слишком темные кадры предварительно обрабатываются нейросетями класса Low-Light Image Enhancement (например, Zero-DCE), которые за микросекунды высветляют темные участки, сохраняя естественные контуры объектов.
Для устранения бликов, которые напрочь стирают цифры с кадра, применяются методы бинаризации (перевода в строгий черно-белый формат) с адаптивным порогом (Adaptive Thresholding) и алгоритмы Inpainting (маскирование и «закрашивание» пересвеченных пикселей на основе соседних зон).
Сегментация
Параллельно с выравниванием часто запускаются легковесные сегментационные нейросети, такие как U-Net. Их задача — попиксельно разделить изображение на смысловые слои. Сеть буквально закрашивает одним цветом только шкалу, другим — только стрелку, третьим — только окошко с цифрами. Это позволяет полностью очистить рабочую зону от царапин на корпусе, теней и ржавых подтеков, оставив для финального анализа только самую суть.
Шаг 3. Распознавание (OCR): Магия перевода изображения цифр или стрелок в текстовый формат
После того как изображение было локализовано, выровнено в пространстве и очищено от бликов, наступает финальный и самый ответственный этап — извлечение смысла. На этом шаге «цифровой слепок» прибора превращается в конкретную строку символов или числовое значение, которое без проблем поймет любая база данных или ERP-система.
В зависимости от того, какой перед нами прибор — цифровой или стрелочный, — алгоритмы используют принципиально разные подходы.
Вариант А. Работа с цифровыми табло (OCR)
Если прибор оснащен механическими барабанами (как счетчики воды) или ЖК-экраном (как электросчетчики), применяется технология оптического распознавания символов (Optical Character Recognition, OCR). Однако стандартные офисные OCR-системы, умеющие читать книжный текст, здесь бессильны: они пасуют перед специфическими шрифтами счетчиков.
Поэтому инженеры используют специализированные глубокие архитектуры, такие как PaddleOCR или связку CRNN (Convolutional Recurrent Neural Network) + CTC (Connectionist Temporal Classification) Loss.
- Сверточная часть (CNN) выделяет визуальные признаки каждой цифры (кругляшки у «8», палочки у «1»).
- Рекуррентная часть (RNN) анализирует их последовательность слева направо.
Это позволяет нейросети уверенно распознавать даже нестандартные, угловатые «рубленые» шрифты семисегментных электронных индикаторов.
Вариант Б. Работа со стрелочными приборами (Геометрия на службе ИИ)
Со стрелочными манометрами или термометрами текстовый OCR не поможет — здесь ИИ приходится вспоминать школьный курс тригонометрии.
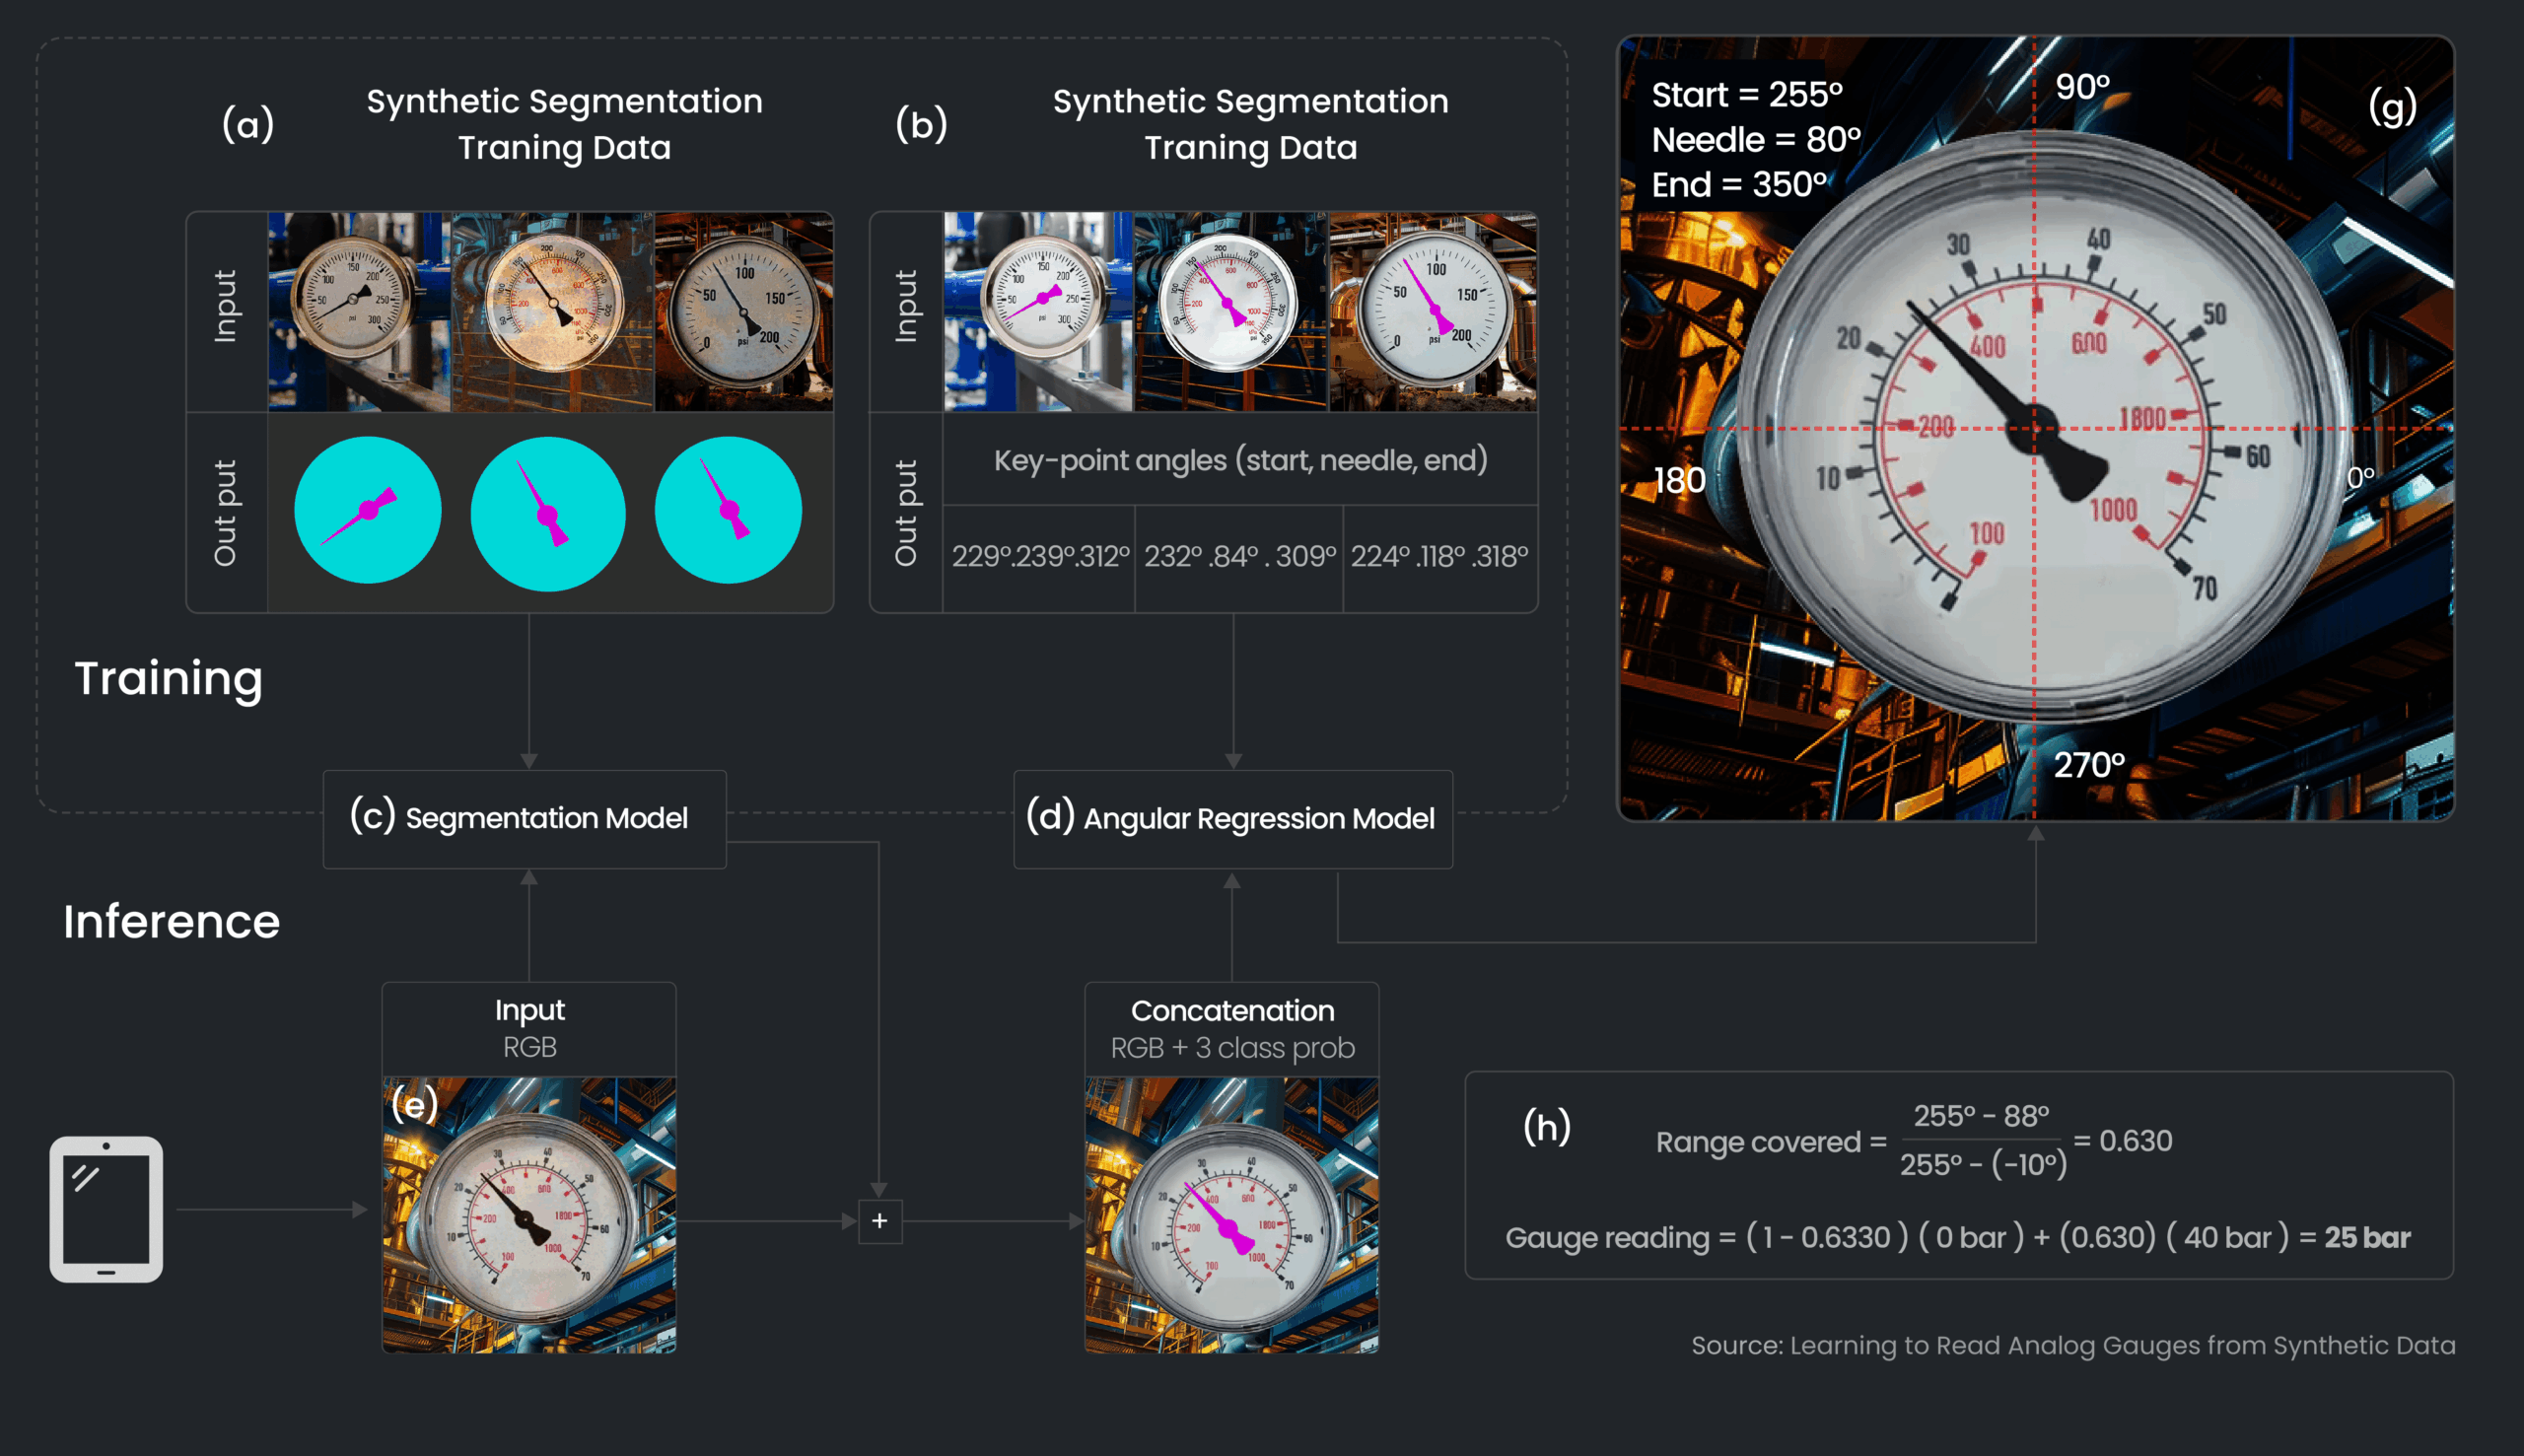
После сегментации (выделения) стрелки алгоритм находит на выпрямленном изображении две ключевые точки: центр вращения шкалы и кончик стрелки. Проведя между ними воображаемый вектор, система вычисляет угол его наклона относительно нулевой отметки прибора. Зная шаг шкалы (например, что 0 бар — это 210 градусов, а максимальные 10 бар — это 330 градусов), алгоритм мгновенно переводит полученный угол в точное физическое значение давления по простой формуле пропорции. Благодаря этому компьютер «считывает» стрелочный прибор с точностью, которая недоступна человеческому глазу.
3. Циферблаты, стрелки и жидкие кристаллы: С чем работают алгоритмы
Если бы все измерительные приборы в мире выпускались по единому стандарту, задача инженеров по компьютерному зрению была бы решена раз и навсегда. Однако реальность подкидывает разработчикам огромное разнообразие форм, конструкций и принципов отображения информации. В одном и том же цеху могут соседствовать массивный чугунный манометр, выпущенный еще в середине прошлого века, и современный электронный счетчик с мерцающим жидкокристаллическим дисплеем.
Создать одну универсальную нейросеть «для всего» невозможно. То, что идеально подходит для распознавания печатных цифр, окажется абсолютно бесполезным при попытке определить положение тонкой металлической стрелки. Каждый тип прибора — это уникальный вызов для разработчиков, требующий подбора своей математической модели, специфической архитектуры нейросети и особых методов предварительной обработки изображений.
Давайте рассмотрим три основные категории приборов, с которыми ежедневно сталкиваются алгоритмы компьютерного зрения, и разберем, какие неочевидные «подводные камни» приходится преодолевать разработчикам ради достижения стопроцентной точности считывания.
Аналоговые счетчики с барабанами: Как распознать цифру, если колесо застряло «между» значениями?
Механические приборы с вращающимися роликами (барабанами) — это самый распространенный тип счетчиков в жилых домах и на старых узлах учета. Главная головная боль разработчиков ИИ при работе с ними заключается в том, что эти приборы дискретны по своей природе, но аналоговы по исполнению.
Когда колесо прокручивается, меняя показание (например, с 3 на 4), в окошке счетчика на какое-то время зависает промежуточное положение: верхняя половина тройки уже ушла, а нижняя половина четверки только появляется. Человек в такой ситуации интуитивно понимает контекст, но обычная нейросеть-распознаватель впадает в ступор. Для нее этот визуальный гибрид не является ни тройкой, ни четверкой, что приводит к критическим ошибкам в расчетах.
Технологический подход к решению проблемы
Чтобы научить компьютерное зрение адекватно реагировать на этот эффект, инженеры используют комбинацию двух подходов:
- Мягкая классификация (Softmax с распределением вероятностей): Вместо того чтобы требовать от нейросети жесткого ответа в стиле «это строго цифра 4», финальный слой модели настраивают на выдачу распределения вероятностей. В момент «застревания» колеса сеть выдаст, например: «символ похож на “3” с вероятностью 45% и на “4” с вероятностью 50%». На основе этих весов алгоритм вычисляет дробное значение положения барабана (например, 3.5).
- Бизнес-логика и валидация: Полученное дробное значение обрабатывается программным скриптом. Система анализирует соседние барабаны: если правый (младший) ролик только начал новый круг (перешел через ноль), значит, текущий барабан гарантированно перевалил за бóльшую цифру, и алгоритм округляет значение вверх, считывая полноценную четверку. Дополнительно система всегда сверяет текущий результат с предыдущими историческими показаниями из базы данных: если месяц назад счетчик показывал 123 кубических метра, ИИ физически не примет ошибочно распознанное значение в 128 или 113 кубов.
Стрелочные приборы (манометры, термометры): Геометрия на службе ИИ — определение угла наклона стрелки
Если в случае с барабанными счетчиками нейросеть пытается прочитать готовые символы, то при анализе стрелочных приборов компьютерное зрение превращается в строгий геометрический инструмент. Промышленные манометры, датчики давления и термометры не имеют цифровых табло — вся информация в них закодирована в угле поворота металлической стрелки относительно круговой шкалы.
Главная сложность здесь заключается не в самой стрелке, а в условиях наблюдения. Если камера установлена хотя бы под небольшим наклоном к прибору, возникает эффект параллакса — оптическое смещение стрелки относительно делений шкалы. Кроме того, на старых заводах сами шкалы часто бывают затерты, покрыты слоем масла или частично лишены краски.
Технологический подход к решению проблемы
Для стопроцентно точного считывания инженеры используют изящный алгоритмический конвейер, сочетающий нейросети и классическую тригонометрию:
- Поиск реперных точек (Keypoint Detection): Специализированная нейросеть (например, архитектуры класса YOLO-Pose или HRNet) находит на циферблате ключевые опорные точки: центр вращения стрелки, а также начальную (нулевую) и максимальную отметки шкалы. Это позволяет алгоритму мгновенно построить виртуальную систему координат прибора, которая не зависит от того, под каким углом и с какого расстояния сделано фото.
- Сегментация и выделение вектора стрелки: Нейросеть семейства U-Net попиксельно выделяет саму стрелку, отделяя ее от фонового рисунка шкалы. На основе этих пикселей алгоритмы компьютерного зрения (такие как линейное преобразование Хафа или метод главных компонент PCA) строят прямую линию — вектор направления стрелки.
- Тригонометрический расчет: Математический скрипт вычисляет угол между вектором стрелки и вектором нулевой отметки. Зная этот угол и общий диапазон шкалы (например, что сектор от 0 до 10 бар равен ровно 270 градусам), система вычисляет итоговое физическое значение по формуле пропорции. Такой подход позволяет определять показания с точностью до сотых долей бар или градусов, полностью нивелируя любые оптические искажения кадра.
ЖК-экраны и электронные табло: Преодоление эффекта мерцания и битых пикселей
Электронные приборы учета с жидкокристаллическими (ЖК) или светодиодными (LED) экранами кажутся наиболее современными, но для компьютерного зрения они представляют собой один из самых коварных типов целей. В отличие от печатных букв на бумаге или контрастных стрелок манометров, изображение на цифровом табло формируется из отдельных сегментов (обычно это классическая семисегментная структура) и сильно зависит от физических свойств самого экрана и условий съемки.
Главные вызовы при работе с ЖК-экранами
- Эффект мерцания и стробоскопа: Глаз человека этого не замечает, но цифровые дисплеи обновляют картинку с определенной частотой. Если частота затвора камеры совпадает с частотой обновления экрана, на фотографии часть цифр окажется «стертой», полупрозрачной или перечеркнутой темными полосами.
- Низкий контраст и углы обзора: Жидкие кристаллы блекнут на ярком солнце и становятся нечитаемыми в темноте без подсветки. При взгляде сбоку цифры могут сливаться с фоном или активировать «соседние» неактивные сегменты.
- «Битые» пиксели: Со временем отдельные палочки (сегменты) индикатора выгорают. Человек без труда догадается, что если у цифры «8» пропала центральная перемычка, то это, скорее всего, «0» (или наоборот, по контексту), но для базового алгоритма распознавания это станет неразрешимой загадкой.
Технологический подход к решению проблемы
Чтобы обойти эти ограничения, разработчики используют многоступенчатую программную подготовку изображений:
- Адаптивная бинаризация и деинтерлейсинг: С помощью фильтров библиотеки OpenCV видеопоток обрабатывается так, чтобы убрать полосы мерцания (путем наложения нескольких последовательных кадров друг на друга). Затем изображение переводится в жесткий черно-белый формат (бинаризуется) с динамическим подбором порога яркости. Это позволяет «проявить» тусклые сегменты и погасить паразитные засветки.
- Специализированные сверточные сети (CNN): Для распознавания используются нейросети, обученные не на стандартных алфавитах, а исключительно на синтетических и реальных датасетах семисегментных шрифтов. Такие сети (например, кастомные легковесные архитектуры на базе ResNet или MobileNet) устойчивы к разрывам линий. Они оценивают геометрию символа целиком: даже если один из сегментов выгорел или перекрыт полосой мерцания, сеть восстанавливает значение цифры по оставшимся элементам с точностью более 99%.
4. Реальные кейсы: Где это работает уже сегодня?
Компьютерное зрение давно перешагнуло порог исследовательских лабораторий и превратилось из красивой научной концепции в надежный индустриальный инструмент. Сегодня алгоритмы автоматического считывания данных — это не технологии далекого будущего, а коммерчески успешные решения, которые ежедневно экономят миллионы рублей и тысячи человеко-часов.
Уникальность этой технологии заключается в ее универсальности. Ей не важен масштаб задачи: она одинаково эффективно работает и в масштабах тесной квартиры, помогая обычному человеку передать показания за воду, и на гигантских заводах, раскинувшихся на десятки километров. Внедрение «умных глаз» для оборудования меняет привычные бизнес-процессы, избавляя людей от рутины и превращая консервативные отрасли в цифровые экосистемы.
Давайте рассмотрим три масштабных направления, где компьютерное зрение уже сегодня успешно заменяет человека с блокнотом, и разберем, как эти кейсы реализованы на практике.
ЖКХ и «умный город»: Мобильные приложения для жильцов и автоматические обходы контролеров
Сфера жилищно-коммунального хозяйства (ЖКХ) — один из самых массовых потребителей технологий компьютерного зрения. Здесь автоматизация решает сразу две глобальные задачи: упрощает жизнь конечным потребителям и автоматизирует внутренний контроль ресурсоснабжающих организаций.
Мобильные приложения для жильцов
Каждый месяц миллионы людей сталкиваются с необходимостью переписывать показания счетчиков воды, газа или электроэнергии. Часто эти приборы установлены в темных, труднодоступных местах — за фальш-стенами, под раковинами или в глубоких нишах.
Современные мобильные приложения крупных расчетных центров и сервисов «Умного дома» решают эту проблему в один клик. Пользователю достаточно запустить приложение и навести камеру смартфона на прибор. Встроенная легковесная нейросеть, оптимизированная с помощью TensorFlow Lite или ONNX Runtime, мгновенно находит табло счетчика, выравнивает картинку, считывает цифры и автоматически заполняет нужные поля в форме отправки. Человеку остается только нажать кнопку «Подтвердить». Это сводит к нулю вероятность опечатки и экономит время.
Автоматические обходы контролеров
Для управляющих и ресурсоснабжающих компаний ручной сбор данных — это огромная статья расходов и источник постоянных споров из-за некорректных начислений. Компьютерное зрение в корне меняет этот процесс:
- Инспекторы с планшетами: Контролеры, совершающие плановые обходы в многоквартирных домах, используют служебные приложения. Им больше не нужно вручную вносить данные сотен приборов в таблицы. Программа сама сканирует счетчики, распознает показания, автоматически привязывает их к уникальному серийному номеру прибора и мгновенно отправляет в центральную базу данных.
- Камеры на общедомовых узлах: На магистральных счетчиках в подвалах и технологических помещениях монтируются недорогие фиксированные камеры. Они работают автономно: по расписанию делают снимки экранов, оцифровывают их и передают данные в единую систему мониторинга «Умного города».
Такой подход позволяет управляющим компаниям в режиме реального времени видеть баланс потребления ресурсов, моментально локализовать скрытые утечки и выявлять случаи незаконного подключения или мошенничества со стороны недобросовестных потребителей.
Промышленность и энергетика: Мониторинг опасных зон и старого оборудования без остановки производства
В промышленном секторе и энергетике внедрение компьютерного зрения дает максимальный экономический эффект. На крупных нефтеперерабатывающих заводах, химических комбинатах и теплоэлектростанциях (ТЭЦ) эксплуатируются десятки тысяч аналоговых приборов. Многие из них находятся в эксплуатации десятилетиями, исправно выполняя свою механическую работу, но требуя постоянного визуального контроля.
Компьютерное зрение позволяет решить две важнейшие задачи промышленников: обеспечить непрерывный мониторинг и вывести людей из опасных зон, причем сделать это абсолютно неинвазивно — без остановки технологических процессов.
Автоматический мониторинг старого оборудования
Чтобы оцифровать показания старых манометров, термометров или датчиков уровня жидкостей, поверх них монтируются стандартные недорогие IP-камеры в защитных кожухах. Видеопоток с этих камер собирается на локальном сервере предприятия. Специализированное ПО, использующее алгоритмы типа YOLO и геометрию OpenCV, непрерывно анализирует положение стрелок.
Данные переводятся в цифровой формат и мгновенно интегрируются в диспетчерские системы автоматизации (SCADA). Если стрелка манометра приближается к критической отметке, система генерирует автоматическое предупреждение задолго до того, как этот скачок давления заметит обходчик во время планового осмотра.
Работа в опасных и недоступных зонах
На любом крупном производстве есть зоны повышенного риска: объекты с высоким уровнем радиации, загазованности, экстремальными температурами или риском взрыва. Посылать туда человека — значит подвергать его жизнь опасности и тратить время на оформление нарядов-допусков и экипировку в тяжелые костюмы химзащиты.
В таких локациях компьютерное зрение реализуется двумя путями:
- Стационарные PTZ-камеры: Поворотные камеры с мощным оптическим зумом устанавливаются на безопасном расстоянии. По заданному расписанию камера сама наводится на нужный прибор (например, на датчик давления пара на высоте кабельной эстакады), делает снимок крупным планом, а алгоритм мгновенно считывает показания.
- Роботы-обходчики: По территории подстанций или цехов курсируют колесные роботы или шагающие дроны (робособаки), оснащенные блоком камер и тепловизоров. Робот движется по GPS-меткам или лазерным ориентирам, находит приборы, оцифровывает их показатели и передает диспетчеру полный отчет, выполняя роль полностью автономного инспектора.
Логистика и ритейл: Сканирование весов и датчиков температуры при транспортировке
В сферах логистики и ритейла скорость обработки грузов и строгое соблюдение условий их хранения напрямую определяют прибыльность бизнеса. Компьютерное зрение здесь решает критически важную задачу: оно автоматизирует сквозной контроль параметров товаров на стыке разных этапов доставки, исключая задержки и минимизируя влияние человеческого фактора.
Контроль «холодовой цепи» (Cold Chain)
Транспортировка скоропортящихся продуктов питания, заморозки, а также специализированных медицинских препаратов и вакцин требует непрерывного соблюдения жесткого температурного режима. Нарушение этой цепочки хотя бы на час может привести к порче всей партии товара.
Контейнеры и рефрижераторы часто оснащаются внешними аналоговыми термометрами или регистраторами. Компьютерное зрение автоматизирует проверку этих датчиков:
- При приемке на терминалах: В момент прибытия фуры на склад распределительного центра стационарная камера над разгрузочными воротами автоматически фиксирует и распознает показания температурного табло на кузове автомобиля.
- Мгновенная интеграция: Данные автоматически сверяются с нормативными показателями в системе управления складом (WMS). Если температура была превышена, система сразу блокирует приемку и сигнализирует о нарушении, предотвращая попадание испорченного товара на полки магазинов.
Автоматическое взвешивание и габаритный контроль
В логистических хабах и сортировочных центрах каждый груз должен пройти процедуру взвешивания и обмера (весогабаритный контроль). Ручной ввод этих параметров оператором сильно замедляет работу распределительного узла.
С помощью компьютерного зрения этот процесс переводится в потоковый режим:
- Коробка или паллета помещается на платформенные весы.
- Камера, направленная на аналоговое или электронное табло весов, мгновенно считывает вес груза с помощью моделей OCR (например, PaddleOCR).
- Одновременно с этим соседние камеры оценивают физические габариты объекта.
Все полученные метрики за доли секунды и без участия человека привязываются к штрих-коду отправления и заносятся в транспортные накладные учетных систем (таких как 1С или ERP). Это позволяет логистическим компаниям обрабатывать тысячи посылок в час, полностью исключая задержки и ошибки, связанные с ручным вводом данных.
5. Главные вызовы: Почему это сложнее, чем кажется
На презентациях ИТ-компаний и в идеальных условиях исследовательских лабораторий компьютерное зрение выглядит как безупречная магия. Нейросеть мгновенно щелкает приборы один за другим, выдавая стопроцентную точность распознавания. Однако между демонстрационным стендом разработчика и суровой реальностью производственного цеха лежит огромная пропасть.
Когда алгоритмы выходят из «стерильной» среды тестирования на реальные объекты, инженеры сталкиваются с хаосом физического мира. Оказывается, что законы математики и архитектуры нейросетей вынуждены постоянно бороться с физическими законами природы, несовершенством техники и капризами погоды. Разработка коммерчески успешного продукта в области компьютерного зрения — это не просто обучение модели на красивом датасете, а бесконечный поиск компромиссов и создание защитных механизмов против сотен внешних факторов.
Давайте разберем главные вызовы, которые превращают считывание показаний приборов в сложнейшую инженерную задачу, и узнаем, почему реальный мир так не нравится искусственному интеллекту.
Грязь, пыль, ржавчина и царапины — главные враги идеальной картинки
В лаборатории нейросеть обучается на четких, высококонтрастных снимках. Но в реальном подвале или на нефтеперерабатывающем заводе приборы годами эксплуатируются в экстремальных условиях. Защитные стекла счетчиков покрываются плотным слоем угольной пыли, брызгами мазута, каплями извести от протекающих труб или густой сетью глубоких царапин. Металлические корпуса и ободки манометров ржавеют, стирая границы между корпусом прибора и его циферблатом.
Для стандартных алгоритмов распознавания такие дефекты становятся непреодолимым препятствием:
- Иллюзия контуров: Ржавый подтек или длинная царапина на стекле манометра для нейросети выглядят как идеальная прямая линия. Компьютер может легко принять этот дефект за стрелку прибора, выдав ложное (и зачастую критическое) значение давления.
- Разрушение символов: Пятно грязи, перекрывающее всего один элемент на ЖК-дисплее или одну цифру на механическом барабане, полностью меняет визуальную структуру объекта. Цифра «3» превращается в «3.», «6» становится похожей на «5», а «0» из-за битого пикселя распознается как «9».
Технологический подход к решению проблемы
Чтобы научить компьютерное зрение видеть сквозь грязь и механические повреждения, инженеры применяют комплекс мер еще на этапе подготовки системы:
- Экстремальная аугментация данных (Data Augmentation): При обучении нейросетей разработчики используют специализированные библиотеки, такие как Albumentations. Исходные чистые изображения приборов искусственно и очень агрессивно портят на программном уровне: на них накладывают текстуры ржавчины, создают цифровые шумы, генерируют случайные царапины, размывают фокус и «закрашивают» куски цифр черными пятнами. В результате модель привыкает искать ключевые признаки объекта даже в условиях жесткого дефицита визуальной информации.
- Умная постобработка и фильтрация (Inpainting и Морфология): С помощью математических инструментов библиотеки OpenCV (например, морфологических операций закрытия и эрозии) изображение предварительно очищается. Если алгоритм обнаруживает изолированное темное пятно (грязь), мешающее распознаванию, могут применяться легковесные генеративные алгоритмы (Inpainting), которые буквально «закрашивают» это пятно, восстанавливая текстуру шкалы на основе соседних пикселей.
- Контекстный анализ и фильтр Калмана: Система не верит одиночному кадру. Показания считываются непрерывно или серией из нескольких снимков. Если на одном кадре из-за пятна грязи распозналось значение «10 бар», а секунду назад и секунду спустя система четко видела «2 бара», аномальный пик автоматически отбрасывается математическим фильтром как ложноположительный шум.
Проблема «дикой» среды: как заставить алгоритм работать и в солнечный полдень, и глухой ночью
В реальных условиях эксплуатации приборы освещаются не студийными софитами, а тем, что инженеры называют «дикой» средой (Wild Environment). На улице, на открытых эстакадах заводов или у окон котельных условия освещения меняются ежеминутно.
В солнечный полдень лучи падают на защитное стекло прибора, создавая слепящие белые блики высокой интенсивности, которые полностью выжигают (засвечивают) пиксели на матрице камеры. В это же время выступающие части корпуса отбрасывают на циферблат глубокие, жесткие черные тени, которые нейросеть может ошибочно принять за стрелки. Глухой ночью или в сумерках картинка превращается в монохромное месиво из цифрового шума, где контраст между цифрами и фоном падает до критического минимума. Если алгоритм жестко настроен на фиксированную яркость, он будет работать всего пару часов в сутки.
Технологический подход к решению проблемы
Для обеспечения стабильной круглосуточной работы системы инженеры используют связку из аппаратных хитростей и передовых нейросетевых фильтров:
- Аппаратные решения (HDR и инфракрасная подсветка): Стационарные камеры настраиваются на съемку в режиме HDR (High Dynamic Range). Камера делает несколько кадров с разной экспозицией (темный, нормальный, светлый) за микросекунды и склеивает их в один. Это позволяет одновременно убрать пересветы от солнца и проявить детали в глубоких тенях. В ночное время камеры автоматически переключаются в черно-белый режим с использованием ИК-подсветки, которая делает шкалу контрастной даже в полной темноте.
- Нейросети улучшения изображений (Image Enhancement): Перед тем как отправить кадр в распознаватель (YOLO или OCR), его пропускают через легковесные предобрабатывающие нейросети класса Low-Light Enhancement (например, Zero-DCE). Эти алгоритмы работают как интеллектуальный автокорректор: они за миллисекунды выравнивают гистограмму яркости кадра, «вытягивают» детали из темноты, подавляют цифровой шум матрицы и программно гасят паразитные солнечные блики.
- Адаптивная бинаризация (Adaptive Thresholding): В OpenCV применяются методы динамического разделения пикселей на черные и белые. Вместо поиска единого порога яркости для всего кадра, алгоритм высчитывает порог для каждого пикселя на основе его соседей. Это позволяет успешно распознавать цифры, даже если одна половина дисплея залита ярким солнцем, а вторая находится в густой тени.
Вычислительная мощность: можно ли запустить нейросеть на дешевом смартфоне или камере?
Глубокие нейросети, способные творить чудеса распознавания, невероятно прожорливы до вычислительных ресурсов. В идеальном сценарии для работы тяжелых моделей уровня YOLO последних версий требуются мощные и дорогие серверные видеокарты. Однако на практике передавать огромные объемы потокового видео сотен промышленных камер в облако — экономически невыгодно. Это требует гигантской пропускной способности сети и делает систему уязвимой: пропал интернет — завод остался без контроля показаний.
Инженерам приходится решать сложнейшую задачу: как заставить тяжелые математические модели работать локально («на краю» сети, в рамках концепции Edge AI) — на скромном процессоре дешевого смартфона контролера или внутри компактной IP-камеры.
Технологический подход к решению проблемы
Сегодня ответ на этот вопрос утвердительный: да, запустить нейросеть на «слабом» железе можно. Но для этого исходную модель приходится подвергать жесткой цифровой «диете» с помощью целого арсенала методов оптимизации:
- Квантование весов (Quantization): В процессе обучения нейросеть хранит свои математические коэффициенты (веса) в высокоточном формате float32. Квантование принудительно сжимает эти данные до формата int8 (целые числа). Модель теряет крошечную долю процента в точности, но ее физический размер уменьшается в 4 раза, а скорость вычислений на мобильных процессорах возрастает на порядок.
- Дистилляция знаний (Knowledge Distillation): Этот метод похож на обучение студента профессором. Инженеры берут огромную, точную нейросеть-«учителя» и заставляют ее обучать миниатюрную, легковесную модель-«ученика» (например, архитектуру класса MobileNet или YOLO Nano). Компактная модель перенимает логику принятия решений, но содержит в разы меньше слоев и параметров.
- Фреймворки исполнения (Runtime Engines): Модели не запускаются в исходном коде. Их конвертируют в специализированные промежуточные форматы, оптимизированные под конкретное железо:
- TensorFlow Lite и ONNX Runtime — для запуска на смартфонах с использованием ресурсов мобильных графических ускорителей (GPU) и нейропроцессоров (NPU).
- OpenVINO — для ускорения вычислений на встроенных процессорах Intel промышленных контроллеров.
Благодаря этим технологиям считывание показаний сегодня превратилось в автономный процесс. Легковесный алгоритм, упакованный в мобильное приложение или прошитый в чип умной камеры (Smart Camera), способен выполнить весь цикл — от поиска прибора до выдачи готовой цифры — всего за 30–50 миллисекунд, потребляя при этом минимум энергии и не требуя подключения к интернету.
6. Будущее без рутины: Что нас ждет завтра
Сегодня компьютерное зрение успешно решает задачу «тактического» импортозамещения человеческого труда: ИИ научился без устали смотреть на приборы, оцифровывать их показатели и передавать данные по назначению. Это колоссальный шаг вперед, который уже избавил тысячи сотрудников от монотонных обходов. Однако технологический стек Computer Vision развивается с такой скоростью, что текущие коммерческие кейсы — это лишь вершина айсберга.
Мы стоим на пороге этапа, когда искусственный интеллект перестанет быть просто пассивным цифровым регистратором. Накопленные массивы визуальных данных, развитие мультимодальных нейросетей и робототехники превращают системы мониторинга в проактивных участников производственных и бытовых процессов. Завтрашний день автоматизации — это мир, где технологии берут на себя не только фиксацию физических величин, но и верхнеуровневый интеллектуальный анализ, прогнозирование и физическое устранение неисправностей.
Давайте заглянем в недалекое будущее и разберем, какие фундаментальные изменения ждут индустрию, энергетику и городскую среду благодаря эволюции «умных глаз» ИИ.
Переход от простого считывания к предсказательной аналитике (прогнозирование аварий)
Главный вектор эволюции компьютерного зрения — трансформация систем из регистраторов прошлого в предсказателей будущего. Долгое время пределом автоматизации была фиксация факта: прибор показал превышение нормы, система отправила уведомление диспетчеру. Однако в концепции Индустрии 4.0 и умного производства этого уже недостаточно. Современные алгоритмы переходят к предсказательному обслуживанию (Predictive Maintenance), используя визуальные данные для предотвращения аварий еще до того, как они произойдут.
Анализ микродинамики и поведенческих паттернов
Вместо изолированного считывания цифры раз в час, современные нейросети способны анализировать непрерывный видеопоток высокой четкости. Они отслеживают параметры, которые человеческий глаз физически не способен зафиксировать или интерпретировать:
- Едва заметные вибрации стрелки манометра: Микроколебания стрелки или едва уловимая нестабильность ее хода могут свидетельствовать о зарождающемся резонансе в трубах, кавитации в насосе или критическом износе внутренней пружины самого прибора.
- Тренды изменения параметров: Интегрированные с математическими моделями временных рядов (например, LSTM-сетями или трансформерами) алгоритмы оценивают скорость и характер изменения давления или температуры. Если давление растет нелинейно, ИИ прогнозирует точное время достижения критической отметки (например, «через 14 минут произойдет гидроудар») и автоматически отдает команду запорной арматуре снизить напор.
Мультимодальный анализ данных
Будущее предсказательной аналитики лежит на стыке технологий. Компьютерное зрение объединяется с тепловизионным и акустическим анализом.
- Камера не просто считывает цифру на манометре, она параллельно оценивает инфракрасный спектр прибора через тепловизор (выявляя перегрев узла) и «слушает» микрофонный датчик (фиксируя ультразвуковой свист свищей или утечек газа).
Вся эта визуальная и сенсорная информация мгновенно стекается в так называемый цифровой двойник (Digital Twin) предприятия. В результате ИИ выдает комплексное предсказание: система рекомендует заменить конкретную задвижку или узел в ходе ближайшего планового ремонта, поскольку прогнозирует ее выход из строя с вероятностью 94% в течение следующих двух недель. Это исключает внезапные аварийные остановки производственных линий, экономя колоссальные средства.
Полная автономность: дроны-инспекторы с компьютерным зрением на борту
Сегодня большинство систем компьютерного зрения жестко привязаны к своим рабочим местам: камеры статично монтируются над приборами, либо инспекторы вручную подносят к ним смартфоны. Однако финальная стадия эволюции этой технологии — абсолютная мобильная автономность, где человеческий фактор полностью исключается из цепочки сбора данных. На смену стационарным решениям приходят беспилотные летательные аппараты (БПЛА) и шагающие роботы, несущие ИИ непосредственно «на борту».
Технологическая начинка летающих инспекторов
Автономный дрон-инспектор существенно отличается от обычного квадрокоптера с дистанционным управлением. Он не зависит от сигналов GPS, которые часто глушатся или экранируются металлическими конструкциями цехов, и не требует оператора у пульта.
Его автономность базируется на комплексе Edge AI-технологий:
- SLAM (Simultaneous Localization and Mapping): Алгоритмы одновременной навигации и картографирования позволяют дрону строить трехмерную карту пространства прямо на лету с помощью стереокамер и лидаров (LiDAR). Он самостоятельно огибает балки, провода и эстакады.
- Бортовые нейровычислители: На борту беспилотников устанавливаются ультракомпактные, но мощные вычислительные модули (например, платформы серии NVIDIA Jetson). Они позволяют запускать алгоритмы локализации и распознавания приборов в режиме реального времени прямо в воздухе, без задержек на передачу видеопотока по радиоканалу.
Как устроен рабочий цикл автономной инспекции?
По заранее заданному расписанию или по триггеру от датчиков безопасности дрон вылетает из автоматической зарядной станции (дронопорта). Он самостоятельно прокладывает оптимальный маршрут по огромной территории завода, ТЭЦ или открытого карьера.
Приближаясь к технологическому узлу, дрон зависает в воздухе на безопасном расстоянии. Его камера с мощным оптическим зумом выхватывает группу манометров или датчиков уровня. Бортовая нейросеть мгновенно локализует каждый прибор, выпрямляет перспективные искажения от покачивания дрона в воздухе, считывает показания и проверяет их на соответствие норме. Оцифрованные данные по беспроводной сети отправляются в общую базу данных. Закончив обход сотен приборов за считанные минуты, робот возвращается на базу для подзарядки.
Такой подход полностью снимает необходимость прокладки километров кабелей к каждой камере, позволяет контролировать объекты на любой высоте и обеспечивает непрерывный, точный мониторинг без малейшего риска для человеческих жизней.
7. Заключение
Технологический прогресс часто ассоциируется с радикальными переменами: сносом старого, закупкой дорогостоящих инноваций и тотальной перестройкой привычных процессов. Именно поэтому идея цифровой трансформации крупных промышленных предприятий или консервативной сферы ЖКХ часто вызывает обоснованные опасения. Кажется, что для создания по-настоящему «умной» среды необходимо потратить астрономические бюджеты и остановить работу отлаженных годами систем.
Однако развитие компьютерного зрения наглядно доказывает обратное. Чтобы сделать инфраструктуру цифровой, не нужно уничтожать аналоговое прошлое. Искусственный интеллект предложил миру удивительно изящный, экономически эффективный и глубокий компромисс — концепцию неинвазивной автоматизации, которая связывает воедино надежность прошлых инженерных поколений и гибкость современных ИТ-технологий.
Компьютерное зрение выступает наиболее экономичным способом цифровизации уставшего промышленного оборудования благодаря своей неинвазивности, исключающей необходимость дорогостоящей установки датчиков и остановки производства. Установка стандартных IP-камер перед аналоговыми приборами в сочетании с нейросетевыми алгоритмами позволяет интегрировать данные в существующие ERP- и SCADA-системы без физического вмешательства в конструкцию. Вы можете ознакомиться с материалом на исходном ресурсе.
Часто задаваемые вопросы (FAQ)
- Сколько времени занимает распознавание показаний одного прибора нейросетью?
Благодаря современным методам оптимизации моделей (квантованию и дистилляции), весь цикл — от поиска прибора в кадре до выдачи текстового значения — занимает от 30 до 50 миллисекунд на обычном смартфоне или микрокомпьютере. На мощном сервере процесс происходит практически мгновенно.
- Какова точность считывания? Ошибается ли нейросеть чаще, чем человек?
В реальных условиях эксплуатации точность правильно обученных моделей превышает 98–99%. Человеческий фактор (усталость, невнимательность, плохой ракурс) дает гораздо больший процент ошибок — до 5–7% при массовом ручном вводе. Кроме того, ИИ снабжен программными фильтрами валидации, которые отсекают заведомо аномальные скачки показаний.
- Что произойдет, если стекло счетчика полностью закрашено краской или разбито?
Компьютерное зрение бессильно, если физически уничтожен источник информации. Если визуальный контур шкалы или цифр стерт более чем на 70–80%, алгоритм не выдаст ложное значение, а сгенерирует тревожное уведомление для диспетчера: «Прибор не читаем, требуется обслуживание/замена». В этом случае система работает как автоматический контролер качества самой инфраструктуры.
- Обязательно ли камере находиться строго напротив прибора?
Нет, не обязательно. Алгоритмы выравнивания (перспективные и аффинные преобразования OpenCV) способны компенсировать наклон камеры под углом до 45–60 градусов к плоскости прибора. Нейросеть виртуально «разворачивает» изображение циферблата так, будто снимок сделан перпендикулярно.
- Нужно ли переобучать нейросеть, если на заводе установлены сотни манометров разных брендов?
Для этого создаются базовые (foundational) модели. Детекторы объектов (например, YOLO) обучают на десятках тысяч разных типов манометров, благодаря чему ИИ отлично понимает концепцию «круглая шкала со стрелкой» или «семисегментное табло» независимо от конкретного производителя. Небольшая донастройка (fine-tuning) может потребоваться только для редких, нестандартных шкал.
- Почему бы просто не поставить датчики с Wi-Fi вместо камер и нейросетей?
Поставить IoT-датчики можно, но это в разы дороже и технически сложнее. Замена приборов требует остановки производства, врезки в трубопроводы и проведения поверок. Кроме того, радиодатчикам нужно постоянное питание (батарейки), они могут терять связь на удаленных объектах, а их замена — это инвазивный процесс. Компьютерное зрение оцифровывает систему бесконтактно и без вмешательства в ее работу.
- Может ли система работать в полной темноте?
Да, может. Для работы в темных помещениях или в ночное время используются камеры с инфракрасной (ИК) подсветкой. Для нейросети не имеет значения, цветное перед ней изображение или черно-белое (инфракрасное), так как алгоритмы ориентируются на контраст и геометрию объектов (контуры стрелок, форму цифр), которые в ИК-спектре видны даже лучше.