Эволюция автомобильных интерьеров за последние три десятилетия превратила приборную панель из простого набора механических циферблатов в сложнейший цифровой кокпит. В 1990-х и 2000-х годах автомобильные дисплеи представляли собой небольшие, плоские прямоугольные экраны (часто монохромные или простые ЖК-матрицы), утопленные глубоко в жесткий пластиковый контур торпедо. Требования к их сборке были стандартными для электронной промышленности: платы крепились винтами, а рамки защелкивались или склеивались обычными адгезивами.
Ситуация коренным образом изменилась в 2010-х годах с приходом тренда на цифровизацию и концепцию «подключенного автомобиля» (Connected Car). Появление изогнутых OLED-панелей, проекционных экранов (HUD) и массивных «гиперэкранов» (Hyperscreens), растянувшихся на всю ширину салона от стойки до стойки, разрушило прежние стандарты сборки. Современный автомобильный дисплей — это не просто экран, а сложный многослойный сэндвич, где защитное стекло триплекс, сенсорный слой, поляризационные пленки, сама матрица и магниево-алюминиевый или композитный каркас должны составлять единое монолитное целое.
Проблемы, которые необходимо решить при сборке
Переход к дисплеям нового поколения обнажил жесткие технологические ограничения традиционных методов (склеивания и механического крепежа) и выдвинул ряд критических проблем:
- Термическая деградация матриц: Применение классической термической сварки невозможно. Органические светодиоды (OLED) и жидкие кристаллы разрушаются при малейшем перегреве. Зона термического влияния (ЗТВ) должна исчисляться микронами.
- Экстремальные условия эксплуатации: Автомобильная электроника подвергается жестким температурным перепадам (от -40°C до +85°C), постоянной вибрации при движении, воздействию ультрафиолета и влажности. Клеевые соединения со временем ссыхаются, расслаиваются и выделяют летучие органические соединения, тускнеющие оптические слои. Сварка обеспечивает вечную прочность, но требует идеальной герметичности.
- Микроскопические допуски (Микронный барьер): Толщина современных функциональных слоев внутри дисплея составляет от 10 до 150 мкм. Смещение слоев даже на 15–20 мкм приводит к оптическим искажениям, дефектам сенсора или полному отказу матрицы.
- Сложная геометрия 3D-форм: Современные экраны изогнуты сразу в нескольких плоскостях (S-образные и вогнутые панели). Традиционный робот, движущийся по жестко заданной «слепой» программе, неизбежно совершит прожог или оставит непровар из-за микроскопических отклонений штамповки деталей.
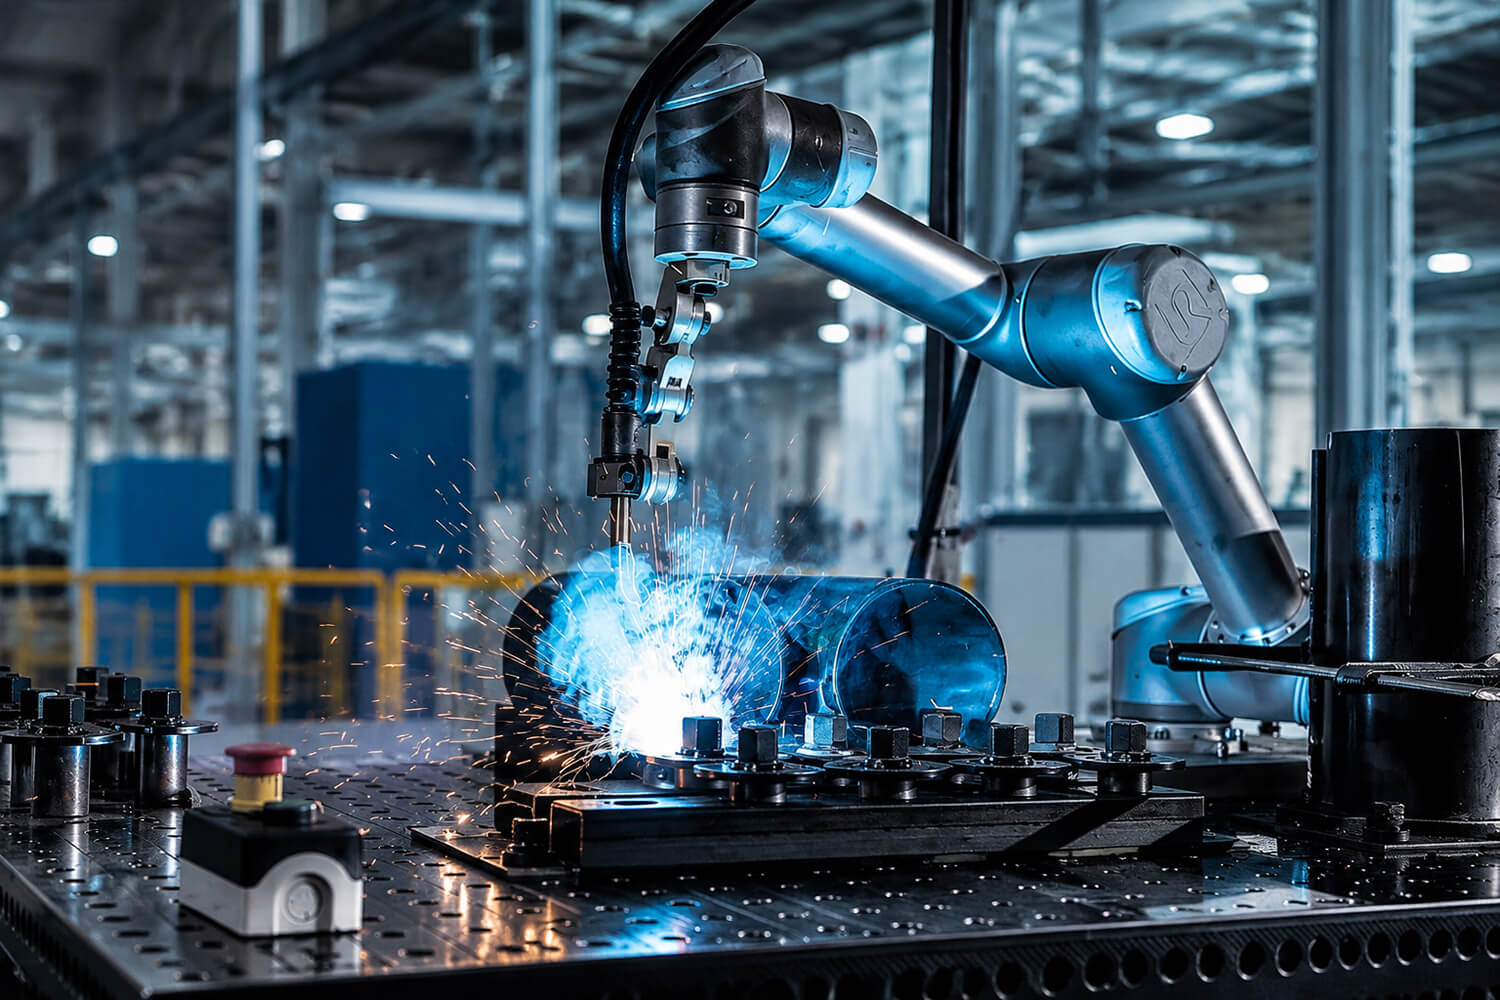
Решением этих проблем стал переход на прецизионную лазерную сварку, которая управляется «цифровыми глазами» — системами промышленного машинного зрения (Machine Vision). В этой технологической синергии лазер выступает идеальным хирургическим инструментом, а машинное зрение — навигатором, корректирующим его работу в режиме реального времени.
- Прецизионное позиционирование и совмещение (До сварки)
На начальном этапе сборки главная задача машинного зрения — обеспечить идеальное сопряжение свариваемых компонентов до того, как лазер совершит первый импульс. Механическая оснастка линий сборки имеет погрешности, вызванные износом и температурным расширением, поэтому зрение берет на себя функцию финального метрологического контроля и наведения.
Примеры применения машинного зрения на этапе позиционирования:
- Инспекция реперных знаков (Fiducial Aligning): Камеры сверхвысокого разрешения (от 20 Мп) со специализированной телецентрической оптикой сканируют углы ЖК/OLED-матрицы и прецизионной рамки. Они находят микроскопические реперные метки, выгравированные лазером на подложках. Система вычисляет пространственное смещение по осям X, Y, Z и углу вращения (θ) и передает корректирующие координаты на прецизионный пятиосевой стол или руку робота. Это позволяет совместить рамку и матрицу с точностью до ±3–5 мкм.
- 3D-картирование кривизны лазерными профилометрами: Перед сваркой изогнутого «гиперэкрана» триангуляционный 3D-профилометр сканирует зазор между стеклом и корпусом по всей длине шва. Полученное плотное облако точек (Point Cloud) позволяет построить реальную цифровую модель стыка. Если деталь имеет небольшое коробление, система динамически пересчитывает траекторию фокуса лазера, чтобы фокальное пятно всегда находилось точно на границе раздела материалов.
- Динамическое ведение шва в реальном времени (Во время сварки)
Процесс лазерной сварки длится доли секунды, но за это время в зоне контакта происходят колоссальные изменения: материалы плавятся, расширяются и выделяют газы. Любое микросмещение из-за термического расширения способно увести луч лазера со стыка шириной в 50 мкм, что приведет к мгновенному сквозному прожогу матрицы.
Примеры применения машинного зрения в реальном времени:
- Интегрированное коаксиальное отслеживание стыка (Coaxial Seam Tracking): Высокоскоростная камера (с частотой съемки от 1000 до 4000 кадров в секунду) интегрируется непосредственно в оптическую головку лазера через полупрозрачное зеркало. Она смотрит «глазами лазера» прямо в точку сварки. Освещая зону узкополосным ИК-осветителем, система четко видит границу материалов. Специальные алгоритмы на базе ПЛИС (FPGA) обрабатывают кадры «на лету» за микросекунды, корректируя положение сканирующих зеркал лазера (галванометрической головы).
- Оптическая когерентная томография (OCT) для контроля глубины «замочной скважины»: Это продвинутый подвид машинного зрения, использующий интерферометрию. Дополнительный измерительный луч лазера сканирует глубину образующегося при сварке кратера (Keyhole). Обрабатывая интерференционную картину, система непрерывно (с частотой до 50 кГц) строит поперечный разрез сварочной ванны. Если глубина проплавления приближается к критическому слою чувствительной электроники дисплея, контроллер мгновенно снижает мощность лазера, спасая матрицу от перегрева.
- Специфика применения по типам соединений
В зависимости от физико-химических свойств соединяемых материалов, задачи машинного зрения разделяются на три ключевых технологических направления:
А. Лазерная сварка пластикового корпуса экрана (Квазиодновременная сварка)
Для сборки жесткого защитного кожуха дисплея применяется метод лазерной сварки пластмасс, где верхняя деталь прозрачна для лазерного луча, а нижняя — поглощает его.
- Контроль зазора и прижима: Смарт-камеры оценивают плотность сопряжения пластиковых элементов перед пуском лазера. Если между деталями есть микрозазор (более 0,05 мм), лазерный луч не сможет передать тепло нижней детали, что приведет к скрытому непровару. Зрение дает команду сервоприводам усилить сжатие заготовки.
- Мониторинг зоны плавления по ИК-профилю: Высокоскоростные тепловизионные камеры машинного зрения отслеживают температурное поле шва. Равномерное распределение тепла гарантирует герметичность корпуса по классу IP67/IP69K, защищая электронику от попадания влаги при очистке салона.
Б. Приварка стеклянной панели к рамке
Прямая сварка силикатного или алюмосиликатного стекла с металлической (магниевой/алюминиевой) рамкой — это вершина прецизионной сборки, требующая ультракоротких (пико- и фемтосекундных) импульсных лазеров. Здесь стекло плавится локально, образуя прямые ковалентные связи с металлом без малейшего растрескивания.
- Устранение оптических аббераций: Поскольку лазерный луч проходит сквозь защитное стекло под углом, само стекло работает как линза и преломляет луч. Машинное зрение вычисляет толщину стекла и его показатель преломления в точке входа луча, на лету корректируя наклон гальванического зеркала для попадания ровно в микростык.
- Контроль напряжений интерферометрическим методом: Системы зрения со встроенными поляризационными фильтрами анализируют остаточные внутренние напряжения в стекле сразу после прохода лазера. Если обнаруживается критическая точка напряжения (риск появления трещины при вибрации автомобиля), деталь отправляется на лазерный локальный отжиг.
В. Прецизионная сварка металлических контактов и гибких шлейфов (FPC)
Многослойные гибкие печатные платы (шлейфы) подключают матрицу дисплея к основной управляющей плате. Их контакты имеют шаг менее 0,1 мм.
- Динамическая компенсация шага контактов (Pitch Compensation): Гибкие шлейфы склонны к микроскопическому растяжению или скручиванию в процессе подачи. Камера машинного зрения сканирует всю гребенку контактов шлейфа и контактные площадки на плате, выполняя программную компенсацию «растяжения» (каждый лазерный импульс бьет с индивидуальным микросмещением, центрируясь точно по золоченому или медному пину).
- Контроль высоты лазерного микросварного соединения: 3D-датчики триангуляции замеряют высоту сварной точки (валика) на каждом контакте. Слишком плоская точка говорит о перегреве и истончении металла, чрезмерно высокая — о недостаточном проплавлении, что грозит обрывом контакта на дорожных ухабах.
- Сравнительный анализ лазерных технологий и систем машинного зрения
Для успешной реализации проекта критически важно правильно подобрать тип лазера и аппаратные компоненты машинного зрения под конкретную задачу. В таблице ниже приведена корреляция между типами излучателей, технологическими процессами и требованиями к оптическим датчикам:
| Тип лазера | Основное назначение в сборке дисплея | Длина волны и режим работы | Ключевые требования к машинному зрению | Оптимальный тип сенсора / камеры |
| Диодный лазер | Сварка пластиковых элементов корпуса, полимерных рамок. | 808 – 980 нм Непрерывный (CW) |
Отслеживание теплового следа шва, контроль зазоров заготовок. | SWIR-камеры (коротковолновый ИК) или тепловизионные матрицы для контроля изотерм. |
| Волоконный лазер (Q-switched / MOPA) | Микросварка металлических контактов шлейфов, медных площадок плат. | 1064 – 1070 нм Наносекундный / Импульсный |
Сверхвысокое пространственное разрешение, компенсация увода шлейфа. | 2D-камеры от 20 Мп с коаксиальной синей подсветкой (450 нм) для подавления бликов на металле. |
| Ультра-коротко-импульсный лазер (УКИ / Фемто-секундный) | Прямая сварка защитного стекла с металлической рамкой (Glass-to-Metal). | 515 нм (зеленый) / 1030 нм Фемтосекундные импульсы |
Микронная глубина фокуса, компенсация преломления луча в стекле. | Системы когерентной томографии (OCT) + телецентрическая оптика высокого разрешения. |
| Зеленый / Синий лазер | Прецизионная сварка высоко-рефлек-тивных металлов (чистая медь, золото). | 450 – 532 нм Непрерывный / Импульсный |
Подавление яркой ослепляющей вспышки расплава, детекция микропор. | Высокоскоростные CMOS-камеры (от 2000 fps) с узкополосными ИК-фильтрами (850/940 нм). |
- Инспекция качества и обнаружение дефектов (После сварки)
Даже малейший дефект сварного шва на автомобильном дисплее недопустим: через микропору внутрь экрана со временем попадет влага, вызвав коррозию дорожек и отказ сенсора, когда машина уже будет передана клиенту. Финальный этап контроля полностью исключает человеческий фактор.
Примеры применения машинного зрения на этапе контроля качества:
- Автоматическая оптическая инспекция геометрических параметров шва (AOI): Роботизированная рука обносит готовую деталь камерой с коаксиальной подсветкой под разными углами. Программное обеспечение измеряет ширину сварного шва по всей его длине, оценивает высоту валика и проверяет непрерывность соединения. Любое сужение шва ниже критического порога маркируется как потенциально слабое место, склонное к разрушению от вибрации.
- Нейросетевое обнаружение микродефектов методами Deep Learning: Традиционные алгоритмы «машинного зрения по правилам» (пороги яркости, контраст) часто пасуют перед текстурой сварного шва, давая ложноположительные срабатывания из-за естественных бликов металла или пластика. Современные системы используют сверточные нейронные сети (CNN). Нейросеть, обученная на десятках тысяч примеров, безошибочно дифференцирует нормальную чешуйчатость шва от критических дефектов: скрытых пор, выплесков материала (брызг), микротрещин и недогретых зон (холодная сварка), формируя цифровой паспорт качества для каждого изготовленного автомобильного экрана.
Заключение
Интеграция машинного зрения в процессы высокоточной сварки автомобильных дисплеев превратила жесткую, «слепую» автоматизацию в гибкую, интеллектуальную систему, способную адаптироваться к микроскопическим несовершенствам физического мира.
Использование сквозного оптического контроля — от первоначального совмещения слоев с точностью до единиц микрон до субмиллисекундной корректировки лазерного луча и интеллектуальной отбраковки нейросетями — позволило автопроизводителям решить главную дилемму: обеспечить абсолютную структурную прочность и герметичность швов без риска термического повреждения сложнейшей микроэлектроники экранов. Подобная синергия не просто снизила уровень брака на линиях сборки ведущих автоконцернов до сотых долей процента, но и сделала возможным само существование футуристических изогнутых интерьеров современных автомобилей.
В перспективе, с развитием дисплеев на базе технологий MicroLED и гибких экранов-трансформеров, требования к точности будут только расти. Машинное зрение продолжит эволюционировать в сторону еще более быстрых систем инспекции с привлечением ИИ, работающих на субмикронном уровне, что окончательно закрепит за ним статус незаменимого фундамента автомобильного производства будущего.
Часто задаваемые вопросы (FAQ)
- Как лазерная сварка не повреждает OLED/ЖК-матрицу, которая находится в нескольких миллиметрах от шва?
Ответ: Безопасность матрицы достигается за счет трех факторов:
- Ультракороткие импульсы (пико- и фемтосекунды): Энергия подается так быстро, что материал переходит в состояние плазмы и плавится локально, а тепло просто не успевает распространиться вглубь детали (отсутствует теплопроводность в окружающие зоны).
- Длина волны: Подбираются материалы и лазеры так, чтобы верхний слой (например, стекло) был абсолютно прозрачен для луча, а поглощение происходило строго на границе раздела сред.
- Контроль OCT: Оптическая когерентная томография непрерывно измеряет глубину проплавления, исключая сквозной прожог.
- Зачем использовать дорогие SWIR-камеры, если обычная камера тоже видит инфракрасный свет?
Ответ: Стандартные кремниевые CMOS-матрицы (даже без ИК-фильтра) видят излучение только в ближнем ИК-диапазоне (до 1000–1100 нм) и быстро слепнут. SWIR-камеры (на основе InGaAs) работают в диапазоне от 900 до 1700 нм. Это позволяет им:
- Видеть сквозь некоторые виды пластиков, которые непрозрачны для человеческого глаза.
- Четко фиксировать распределение тепла (изотермы) в процессе полимеризации и плавления пластмасс, что критично для контроля квазиодновременной сварки корпусов.
- Как защитить камеру машинного зрения от ослепления и выгорания пикселей во время лазерной вспышки?
Ответ: Используется комплексная оптическая защита:
- Интерференционные (полосно-пропускающие) фильтры: Они устанавливаются перед объективом камеры и пропускают только конкретную длину волны (например, 450 нм от синей подсветки), полностью блокируя длину волны сварочного лазера (например, 1064 нм).
- Быстродействующие электронные затворы (Global Shutter): Экспозиция камеры синхронизируется с паузами между импульсами лазера.
- Коаксиальная схема (сплиттеры): Камера смотрит на зону сварки через полупрозрачное дихроичное зеркало, которое отражает лазерный луч на деталь, но пропускает отраженный свет подсветки к сенсору.
- Почему обычные алгоритмы машинного зрения (по порогу яркости/контрасту) заменяют на нейросети (Deep Learning)?
Ответ: Металлические и стеклянные элементы дисплеев дают сильные блики, а структура сварного шва имеет естественную чешуйчатость и микронеровности. Классические алгоритмы воспринимают эти блики и изменения геометрии как трещины или непровары, что приводит к огромному количеству ложноположительных срабатываний (Overkill). Нейросети обучаются на реальных примерах дефектов и игнорируют допустимые оптические шумы.
- Каковы требования к такту (Cycle Time) и успевает ли машинное зрение обрабатывать данные?
Ответ: В автомобильной промышленности стандартный такт на операцию сборки узла составляет от 15 до 45 секунд.
- На этапе позиционирования (до сварки) зрение тратит на вычисления не более 100–300 мс.
- Во время самой сварки обработка идет на аппаратном уровне (ПЛИС/FPGA внутри камеры) со скоростью более 2000 кадров в секунду, поэтому задержка сигнала коррекции лазера составляет менее 0,5 миллисекунды, что полностью укладывается в требования высокоскоростных конвейеров.