Картирование сорняков с помощью ИИ преобразует изображения посевов в карты с рекомендациями по применению гербицидов с переменной нормой внесения, целенаправленному опрыскиванию и полевому применению, готовому к использованию ГИС.
Система картирования сорняков объединяет полевые изображения, алгоритмы идентификации сорняков, геопространственный анализ и системы управления опрыскиванием в практичный рабочий процесс для применения гербицидов на конкретных участках. Вместо того чтобы рассматривать поле как единую единицу управления, рабочий процесс определяет места произрастания сорняков, преобразует эти обнаружения в пространственные зоны обработки и поддерживает опрыскивание с переменной нормой или целенаправленное опрыскивание с помощью карт предписаний, управления в режиме реального времени или автономных платформ.
В этой статье объясняется, как система картирования сорняков с помощью ИИ поддерживает применение гербицидов с переменной нормой внесения, от обнаружения и распознавания сорняков до создания карт предписаний и выполнения полевых работ. Основное внимание уделяется технически задокументированным методам, сообщенным результатам полевых работ и оперативным компромиссам в области машинного зрения, съемки с БПЛА, глубокого обучения, рабочих процессов ГИС, а также задокументированной роли компании в борьбе с сорняками и инвазивными растениями с помощью ИИ.
Картирование сорняков в точном земледелии
Пространственная изменчивость и управление с учетом специфики участка
Точное земледелие начинается с базовой агрономической реальности: засоренность сорняками обычно не распределяется равномерно по полю. Засоренные участки различаются в зависимости от состояния почвы, истории запаса семян в почве, конкуренции со стороны культур, влажности, полевых работ и предыдущих неудачных попыток борьбы с сорняками. Точное земледелие использует данные о пространственной изменчивости для картирования, принятия решений и управления полями, поэтому борьба с сорняками может перейти от равномерной обработки разбросным способом к целенаправленному вмешательству на конкретном участке.
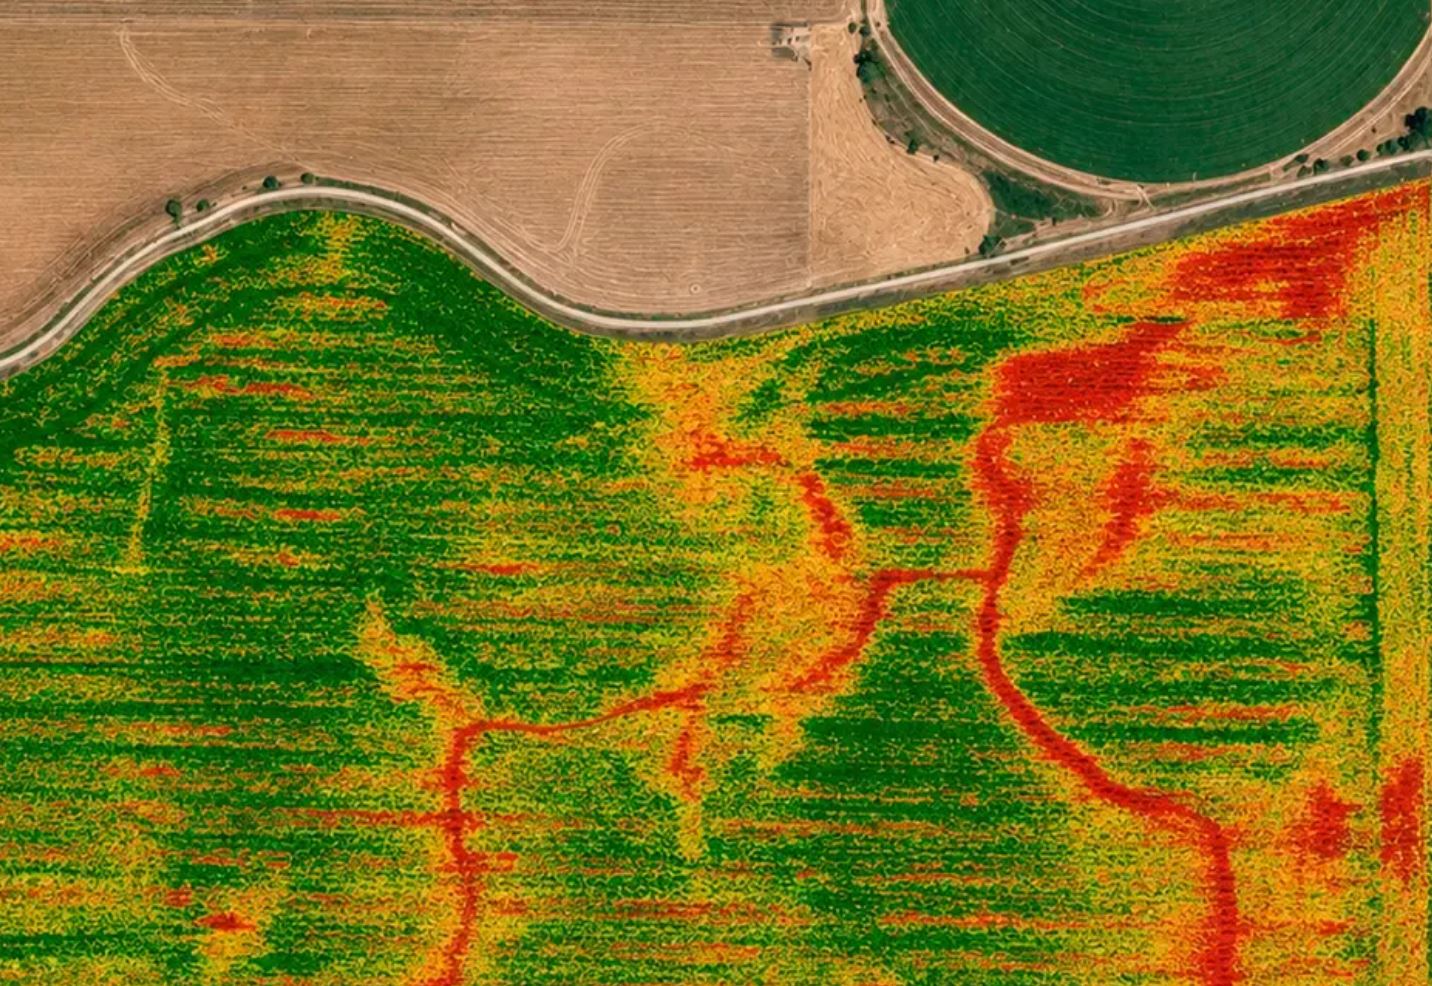
Картирование сорняков с помощью ИИ реализует этот принцип, преобразуя данные изображений в пространственно детализированную информацию о сорняках. Карта сорняков может отображать отдельные обнаружения, участки сорняков, зоны заражения или зоны обработки. Когда карта включает географические координаты, она может поддерживать целенаправленное управление сорняками, связывая наличие сорняков с местоположением поля, а не просто сообщая об общем уровне заражения.
Применение гербицидов с переменной нормой внесения основано на той же логике, что и при использовании опрыскивателя. Вместо внесения гербицида в фиксированной норме по всему полю, при применении с переменной нормой внесения норма внесения корректируется в зависимости от местоположения или местных характеристик поля. В борьбе с сорняками такая корректировка может означать опрыскивание только обнаруженных участков сорняков, изменение норм внесения в зависимости от интенсивности заражения или создание зон обработки для последующей обработки поля.
Почему рецептурные листы могут быть неполными
Системы, основанные на составлении карт предписаний, обычно сочетают в себе датчики, GPS, ГИС и управление опрыскивателем. Карта определяет, где и в каком количестве следует применять препарат, а машина выполняет эти инструкции в поле. Такой подход может сократить ненужное использование химикатов при неравномерном засорении сорняками, поскольку обработка может быть ограничена обозначенными на карте зонами сорняков, а не всем полем.
Однако у карт предписаний есть практические ограничения. Их создание может быть сложным процессом, и карта может расходиться с реальными полевыми условиями, если сорняки появляются, растут или меняются в период между сбором изображений и опрыскиванием. Это расхождение важно, поскольку сорняки являются биологическими целями, а не статичной инфраструктурой. Карта предписаний, построенная на основе устаревших изображений, может неверно отображать состояние поля в день обработки.
Системы машинного зрения, работающие в режиме реального времени, частично решают эту проблему, обнаруживая сорняки во время полевых работ. Однако системы, работающие в режиме реального времени, требуют быстрого и точного определения распределения сорняков во время движения платформы. В результате, современная система борьбы с сорняками на конкретных участках часто сочетает в себе два подхода: планирование на основе карт для организации логистики в масштабах поля и мониторинг в режиме реального времени или почти в реальном времени для оперативного реагирования.
Визуализация для обнаружения сорняков
Входные данные в видимом, полутоновом и мультиспектральном режимах
Обнаружение сорняков в значительной степени зависит от качества изображения, пространственного разрешения, типа датчика и возможности различения культурных растений и сорняков. В исследованиях для идентификации и картирования сорняков использовались изображения в видимом диапазоне, изображения в оттенках серого и мультиспектральные входные данные. Каждый тип входных данных меняет техническую структуру процесса обнаружения.
Камеры видимого диапазона обладают практическим преимуществом, поскольку они, как правило, дешевле и проще в использовании, чем камеры ближнего инфракрасного диапазона или мультиспектральные камеры. В одном исследовании по картированию сорняков в пропашных культурах в режиме реального времени подчеркивалось, что камеры видимого диапазона могут снизить стоимость и сложность системы по сравнению со спектральными датчиками, отмечая, что спектральные датчики могут стоить приблизительно 1000 долларов США. Это важно для коммерческого внедрения, где стоимость датчиков, затраты на калибровку и техническое обслуживание могут влиять на принятие решения о внедрении.
Изображения в оттенках серого также могут использоваться для картирования сорняков при условии соответствующей обработки изображений и учета геометрии поля. В системе обработки пропашных культур в режиме реального времени исследователи использовали установленную на тракторе камеру в оттенках серого с разрешением 1280 × 1060 пикселей, объективом с переменным фокусным расстоянием 4–10 мм, диафрагмой F/1.4 и полем зрения 53,9°. В ходе исследования были собраны предварительные данные при скорости трактора приблизительно 2,5 м/с, что показало, как параметры съемки и движение транспортного средства становятся частью инженерной задачи.
Мультиспектральная съемка добавляет спектральную информацию, выходящую за рамки стандартных RGB-диапазонов, и может улучшить анализ растительности в некоторых приложениях. В промышленном проекте по борьбе с сорняками было проведено обследование 10-гектарного лукового поля на юге Польши с помощью дрона DJI Matrice 350 RTK на высоте 50 м, используя камеры DJI Zenmuse P1 и Micasense Altum PT. В рамках проекта было получено 641 RGB-изображение и 6305 мультиспектральных изображений, хотя для конкретного алгоритма обнаружения сорняков использовались только RGB-изображения.
БПЛА и наземные сенсорные платформы
Беспилотные летательные аппараты (БПЛА) стали центральным элементом картирования сорняков, поскольку они могут получать изображения с пространственным разрешением в сантиметрах и суточным временным разрешением. Они гибкие, оперативные и полезны для небольших полей или труднодоступных мест, где наземное зондирование может быть медленным или логистически сложным. В борьбе с сорняками эти характеристики делают БПЛА подходящими для обследования, создания карт и планирования мер по борьбе с сорняками.
Картографирование с помощью БПЛА также позволяет разделять процессы сбора данных и опрыскивания. В специализированной системе борьбы с сорняками можно использовать один БПЛА для сбора изображений и создания карт сорняков, а затем другую платформу для нанесения гербицидов на отмеченные участки. Такое разделение важно, поскольку размещение резервуара с пестицидами и измерительной аппаратуры на одном БПЛА может сократить время работы батареи и ограничить возможности полевых работ.
Наземные системы мониторинга остаются важными там, где требуется обнаружение сорняков в реальном времени и немедленное реагирование. Камеры, установленные на тракторах, могут передавать карты сорняков или данные об их обнаружении непосредственно в систему опрыскивания, сокращая задержку между наблюдением и обработкой. Компромисс заключается в том, что наземные платформы охватывают поле с более низкой точки обзора и должны обрабатывать изображения достаточно быстро, чтобы поддерживать решения, касающиеся скорости работы машины.
На практике беспилотные летательные аппараты (БПЛА) и наземные системы выполняют разные функции в рабочем процессе. БПЛА обеспечивают быструю съемку изображений в масштабе поля и ввод данных для карт предписаний; наземные установки могут поддерживать обнаружение в реальном времени и прямое управление форсунками. В современных рабочих процессах также можно интегрировать оба подхода, используя карты БПЛА для планирования операций и машинное зрение для уточнения внесения удобрений во время выполнения.
Алгоритмы для идентификации сорняков
Классическое машинное обучение для анализа признаков сорняков
До того как глубокое обучение стало доминирующим в анализе сельскохозяйственных изображений, обнаружение сорняков часто основывалось на вручную созданных признаках и классических методах машинного обучения. К описанным подходам относятся морфологические признаки, модели цветового пространства, подходы на основе плотности вероятности, машины опорных векторов, высокочастотная гауссовская обработка и методы сегментации суперпикселей, такие как SLIC.
Эти методы основаны на способности отделять сорняки от культурных растений, почвы, тени и растительных остатков с помощью специально разработанных визуальных ориентиров. Форма, цвет, текстура, геометрия рядов и размер растений — все это может влиять на классификацию. В пропашных культурах ряды могут предоставлять структурную информацию, которая помогает отличать растения, растущие в ряду, от сорняков, растущих между рядами.
Классические методы показали хорошие результаты в контролируемых условиях. Один из упомянутых подходов, использующий машины опорных векторов и морфологические признаки, достиг точности в 95%, в то время как другой метод распознавания рапса с использованием реконструированной цветовой модели и алгоритма Гаусса с высокими частотами показал точность 98,2%. Эти цифры демонстрируют ценность инженерии признаков, но они также отражают важность типа культуры, полевых условий, стадии роста и настроек получения изображений.
При применении гербицидов с переменной нормой внесения точность классификации — лишь одна из проблем. Система также должна определять пространственную локализацию сорняков, преобразовывать обнаруженные сорняки в зоны обработки и выдавать результаты, которые могут быть использованы опрыскивателем или ГИС-системой. Модель, хорошо работающая в области классификации изображений, все еще нуждается в геопривязке, логике назначения препаратов и надежном выполнении полевых работ, прежде чем она станет системой, позволяющей экономить гербициды.
Глубокое обучение для обнаружения и сегментации
Глубокое обучение расширило возможности картирования сорняков, позволив обнаруживать объекты и проводить семантическую или экземпляровую сегментацию на сложных полевых изображениях. Сверточные нейронные сети могут изучать визуальные признаки непосредственно из обучающих данных, уменьшая зависимость от вручную разработанных правил цвета или формы. Эта возможность особенно актуальна, когда сорняки перекрываются с культурными растениями, различаются по морфологии или появляются при изменяющемся освещении.
В современных рабочих процессах, основанных на использовании БПЛА, глубокое обучение позволяет напрямую связать распознавание с созданием карт предписаний. В исследовании соевого поля были представлены изображения, полученные с БПЛА, и улучшенная модель YOLOv11-seg для сегментации сорняков, после чего рабочий процесс распознавания был интегрирован с ArcGIS Pro для создания карт предписаний с переменной нормой внесения удобрений. Модель включала архитектурные модификации, такие как RCSOSA, SEAM, iRMB и адаптивное уменьшение разрешения.
Заявленная производительность улучшенного рабочего процесса YOLOv11-seg составила mAP@0.5(Box) = 0.89 и mAP@0.5(Mask) = 0.84, при 25,3 GFLOPs и 8,3 миллионах параметров. Эти показатели важны, поскольку картирование сорняков требует как качества обнаружения, так и вычислительной эффективности, пригодной для развертывания. Высокопроизводительная модель должна по-прежнему соответствовать аппаратному обеспечению и рабочему процессу обработки, используемому фермами, поставщиками услуг или облачными платформами.
В алгоритме обработки рисовых полей использовались изображения, полученные с помощью БПЛА, модель YOLOv8n, улучшенная за счет извлечения знаний из YOLOv8l, картирование распространения сорняков, подсчет сорняков на уровне участков, карты предписаний и опрыскивание с помощью БПЛА DJI для защиты растений. Подход YOLOv8n-DT повысил точность модели на 3,1% при сохранении постоянных параметров модели, а точность идентификации сорняков достигла 0,82. Затем алгоритм связал распознавание сорняков с автоматическим опрыскиванием с переменной нормой расхода и оценкой капель с помощью водочувствительной бумаги.
Карты распространения лекарственных препаратов и контроль за распылением пестицидов
От карт распространения сорняков до рецептов с переменной дозировкой.
Карта сорняков становится полезной в оперативной работе, когда она позволяет управлять полевыми действиями. Для этого требуется логика предписаний: определение того, как обнаружение сорняков, очаги или зоны заражения преобразуются в нормы внесения гербицидов, команды опрыскивания/отсутствия опрыскивания или зоны обработки. Затем инструменты ГИС могут упаковать эти инструкции в формат, подходящий для оборудования или платформ управления фермерским хозяйством.
В рабочем процессе обработки сои с помощью БПЛА распознавание сорняков было связано с созданием карт предписаний для внесения удобрений с переменной нормой выработки с помощью ArcGIS Pro. В рабочем процессе обработки рисовых полей изображения, полученные с БПЛА, и распознавание сорняков с помощью глубокого обучения использовались для построения карт распределения сорняков, подсчета количества сорняков на участках и создания карт предписаний, применяемых БПЛА DJI для защиты растений. Эти примеры демонстрируют полную цепочку: получение изображений, обнаружение с помощью ИИ, пространственное картирование, создание предписаний и выполнение опрыскивания.
В промышленных процессах используется аналогичная логика. В случае с луковым полем компания PIX4Dfields применила машинное обучение для обнаружения сорняков на снимках с дронов и создания карты целевого опрыскивания, которая была загружена в операционный центр John Deere. Площадь поля составляла 10 гектаров, расстояние между точками отбора проб составляло 0,6 см, а обработка заняла менее 2 часов. Опрыскиватель использовал форсунки, расположенные через каждые 50 см, что обеспечивало целевое внесение удобрений на основе созданной карты.
Выполнение распыления в режиме реального времени и в автономном режиме
Опрыскивание может осуществляться с помощью оборудования с регулируемой нормой внесения, устанавливаемого на трактор, автономных беспилотных летательных аппаратов (БПЛА) или целевых интеллектуальных систем опрыскивания. Подходы к управлению с регулируемой нормой внесения включают в себя управление на основе расхода с использованием контроллера, расходомера, датчика скорости движения и сервоклапана; прямую подачу химикатов, при которой скорость подачи химикатов изменяется, в то время как поток несущей жидкости, как правило, остается постоянным; и прямую подачу химикатов с управлением потоком несущей жидкости, при которой используются отдельные контуры управления для подачи химикатов и потока несущей жидкости.
Каждая архитектура управления влияет на время отклика, точность внесения, управление резервуаром и обращение с химическими веществами. Прямой впрыск может снизить остаточное воздействие на смесь в резервуаре и обеспечить более быстрые переходы между режимами внесения, поскольку химическое вещество и носитель могут управляться раздельно. Системы, основанные на потоке, более традиционны, но зависят от гидравлического отклика и калибровки при изменении скорости вращения в поле и норм внесения.
При точном опрыскивании в режиме реального времени инженерные ограничения проявляются на уровне форсунки. При опрыскивании с переменной нормой расхода можно использовать регулировку давления или широтно-импульсную модуляцию, но изменения давления влияют на распыление и диапазон расхода, в то время как низкочастотная широтно-импульсная модуляция может создавать прерывистое опрыскивание. Это не второстепенные детали: спектр капель, площадь покрытия и время обработки определяют, получит ли целевой сорняк агрономически значимую дозу.
Автономное опрыскивание с помощью БПЛА вводит дополнительные параметры. В одном из экспериментов по борьбе с сорняками исследователи использовали октокоптер DJI AGRAS MG-1 для опрыскивания со скоростью полета 1 м/с и высотой 3 м, с объемом внесения 151 л/га, четырьмя плоскими форсунками с воздухозаборником, давлением 12 кПа и эффективной шириной полосы 1,5 м ± 0,5 м. Эти значения показывают, как применение препарата по предписанию должно согласовываться с динамикой полета, шириной полосы опрыскивания, настройкой форсунок и геометрией обрабатываемой области.
Производительность системы и полевая проверка
Точность, эффективность и экономия гербицидов.
Картирование сорняков с помощью ИИ имеет большое значение, когда оно улучшает принятие решений на поле, сокращает ненужное использование гербицидов или позволяет проводить более точную обработку. Сообщаемая экономия гербицидов варьируется в зависимости от системы выращивания культур, распространения сорняков, алгоритма обработки данных и используемого оборудования. В одном из цитируемых исследований подход к созданию карты сорняков с помощью БПЛА в сочетании с тракторным опрыскивателем с регулируемой нормой внесения позволил сэкономить 39% гербицидов. В рисоводческом поле, где использовались изображения с БПЛА, глубокое обучение, карты предписаний и опрыскивание растений с помощью БПЛА для защиты растений, удалось сэкономить примерно 15,28% гербицидов по сравнению с традиционным экстенсивным опрыскиванием.
В случае с луковым полем было отмечено более значительное снижение количества гербицидов. Целенаправленное опрыскивание на поле площадью 10 гектаров с использованием изображений с дронов, машинного обучения для обнаружения сорняков, целевой карты опрыскивания и интеграции с оборудованием John Deere привело к снижению использования гербицидов на 75%. Этот результат отражает особенности конкретного поля, культуры, распределения сорняков, разрешения изображения и конфигурации оборудования.
Показатели точности также различаются в зависимости от задачи. Показатели обнаружения объектов, такие как mAP@0.5(Box), измеряют обнаружение ограничивающих рамок, в то время как показатели сегментации, такие как mAP@0.5(Mask), оценивают определение целевых объектов на уровне маски. Точность идентификации сорняков, как сообщается в рабочем процессе для риса, суммирует эффективность распознавания в условиях данного исследования. Для применения гербицидов наиболее релевантной проверкой обычно является сочетание качества обнаружения, качества карты, места распыления, осаждения капель и снижения расхода продукта.
Ограничения рабочего процесса и операционные компромиссы
При полевой проверке необходимо учитывать временные рамки. Снимки, полученные с помощью БПЛА, можно собрать быстро, но карты предписаний должны быть обработаны и предоставлены до того, как ситуация с сорняками существенно изменится. Рабочий процесс на луковом поле демонстрирует быстрый промышленный пример: обследование 10 гектаров было завершено за один день, а обработка изображений заняла менее 2 часов. Такая скорость обработки облегчает принятие практических решений в условиях ограниченного времени для опрыскивания.
Выбор платформы создает еще один компромисс. БПЛА обеспечивают высокое разрешение съемки и гибкость развертывания, но полезная нагрузка, время работы от батареи, правила полетов, погодные условия и вместимость баков ограничивают возможности опрыскивания. Архитектура с двумя БПЛА решает одну из частей этой проблемы, распределяя задачи картографирования и опрыскивания между отдельными летательными аппаратами, что снижает нагрузку на единую платформу.
Наземные системы могут объединять обнаружение и опрыскивание за один проход, но они требуют надежной обработки в реальном времени. Конвейер обнаружения должен работать достаточно быстро, чтобы идентифицировать сорняки, локализовать их и активировать опрыскиватель до того, как форсунка пройдет цель. Это требование связывает разработку алгоритма с размещением камеры, скоростью движения, геометрией штанги, задержкой и реакцией форсунки.
Таким образом, наиболее эффективным является не просто самая точная модель. Это тот рабочий процесс, который обеспечивает достаточно точные обнаружения, преобразует их в пригодные для использования геопространственные инструкции и выполняет план опрыскивания с учетом ограничений, связанных с оборудованием, стадией развития культуры, размером поля, погодными условиями и временем выполнения операции.
Тенденции в области интеллектуальных технологий распыления
Интеграция с автономными беспилотными летательными аппаратами для опрыскивания.
Интеллектуальное опрыскивание движется в сторону более тесной интеграции между датчиками, картографированием, принятием решений и автономным выполнением. БПЛА могут получать изображения с разрешением в несколько сантиметров с частыми интервалами, а автономные БПЛА для опрыскивания могут наносить гербициды на картированные участки. Машинное обучение и сверточные нейронные сети поддерживают переход от сплошного применения БПЛА к обработке сорняков на конкретных участках.
Модель с двумя БПЛА особенно важна для оперативного проектирования. Один БПЛА выполняет дистанционное зондирование и картирование сорняков, а другой — опрыскивание. Такая архитектура учитывает физические ограничения полезной нагрузки и емкости батарей БПЛА, сохраняя при этом агрономическую ценность изображений высокого разрешения.
В рабочих процессах глубокого обучения также все больше внимания уделяется картографированию. В исследовании сои распознавание сорняков с помощью БПЛА было связано с картами применения дифференцированных норм внесения удобрений и средств защиты растений, созданных с помощью ГИС-программного обеспечения. В исследовании рисовых полей были использованы изображения с БПЛА, распознавание сорняков на основе YOLO, картирование распространения сорняков, генерация рецептов и опрыскивание с помощью БПЛА DJI для защиты растений. Эти исследования демонстрируют четкую тенденцию: обнаружение сорняков все чаще рассматривается как один из компонентов полного цикла полевых работ, а не как самостоятельный эталон компьютерного зрения.
Целенаправленное применение во всех системах растениеводства
Система картирования сорняков с помощью ИИ тестируется и внедряется в различных системах выращивания сельскохозяйственных культур, включая пропашные культуры, соевые поля, рисовые поля и производство лука. Каждая система представляет собой отдельную визуальную и операционную проблему. В пропашных культурах геометрические параметры помогают отличить культурные растения от сорняков, в то время как в системах с разбросным или густым посевом могут потребоваться модели сегментации, учитывающие перекрывающуюся растительность.
Целенаправленное опрыскивание также зависит от совместимости оборудования. Карты предписаний должны быть перенесены из программного обеспечения для обработки изображений или ГИС в платформы управления фермерским хозяйством, контроллеры опрыскивателей или системы управления беспилотными летательными аппаратами. В случае с луковым полем карта опрыскивания была перенесена в операционный центр John Deere, что демонстрирует важность взаимодействия между программным обеспечением для картографирования и экосистемами оборудования.
Тенденция заключается не в создании единой универсальной машины для борьбы с сорняками. Это модульный рабочий процесс: высокоточное зондирование, идентификация сорняков на основе ИИ, логика назначения препаратов на основе ГИС, совместимые с оборудованием выходные данные и полевая проверка. Такая модульность позволяет адаптировать одну и ту же техническую концепцию — применять гербицид там, где сорняки оправдывают обработку — к различным культурам, платформам и моделям обслуживания.