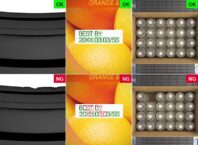
Автопроизводителю требовалась система контроля качества деталей, изготовленных методом литья под давлением из полимеров, чтобы гарантировать обработку деталей правильного типа и одновременно выявлять дефекты. В данном случае клиенту требовалась система, способная точно различать типы деталей и обнаруживать мелкие заусенцы на диаметре. Процесс контроля также должен был соответствовать производственным требованиям, что требовало воспроизводимого решения, исключающего несоответствия, связанные с ручным контролем.
Наша компания разработала решение, в котором полимерные литые детали подаются с вибрационного конвейера на вращающуюся стеклянную пластину для контроля качества. После того, как детали оказываются на вращающейся пластине, они анализируются двумя отдельными системами камер. Первая система камер выполняет распознавание типа, проверяя соответствие каждого компонента требуемым техническим характеристикам и обеспечивая немедленное выявление неправильных или смешанных деталей. После завершения проверки типа детали поступают во вторую систему камер, которая проверяет диаметр на наличие мельчайших заусенцев и других дефектов поверхности. Оба этапа контроля оцениваются в режиме реального времени с помощью программного обеспечения для обработки изображений, что позволяет принимать точные и быстрые решения о соответствии/несоответствии требованиям.
Объединив распознавание типов и контроль дефектов в одном приложении, производитель смог оптимизировать контроль качества и сократить количество контрольных станций. Система обеспечивает циклы контроля до двух деталей в секунду, что позволяет ей поддерживать высокопроизводительное производство при сохранении стабильной производительности контроля. Использование программного обеспечения для обработки изображений обеспечивает быструю и точную оценку, гарантируя надежное обнаружение отклонений и дефектов деталей. В результате производитель получает выгоду от повышения качества продукции, увеличения эффективности контроля и большей уверенности в том, что в производство поступают только соответствующие требованиям детали.
Цель внедрения системы — повышение надежности контроля и снижение общих производственных затрат по сравнению с ручным контролем:
- Сокращение затрат на персонал.
Нет необходимости постоянно держать инспектора по контролю качества продукции у каждого станка. Напротив, один работник может проверять несколько участков и реагировать только при необходимости. - Снижение процента брака.
Специфика человеческого зрения хорошо известна. Главное преимущество использования автоматизированного визуального контроля заключается в том, что алгоритм оценивает продукцию одинаково. Хотя некоторые проверки могут быть не на 100% точными, в большинстве случаев их надежность значительно выше, чем у проверки человеком. Визуальный контроль обеспечивает отслеживаемость продукции при необходимости. - Обучение
ИИ включает в себя предоставление пользователем изображений, демонстрирующих определенные дефекты или объекты, которые необходимо обнаружить. Благодаря удобному интерфейсу, обучение нейронной сети может быть выполнено обученным специалистом без глубоких знаний алгоритмов обработки изображений.
Детали технологии
Литье под давлением является краеугольным камнем современного производства, позволяющим выпускать большие объемы пластиковых компонентов для автомобильной, медицинской и электронной промышленности. Однако высокая производительность сопряжена с риском систематических дефектов и перепутывания продукции. Интеграция систем машинного зрения в производственную линию обеспечивает надежное решение для автоматизированного распознавания типов и контроля качества, гарантируя производство без дефектов.
Роль машинного зрения в литье под давлением
Автоматизированные системы машинного зрения развертываются сразу после вскрытия пресс-формы или во время роботизированного извлечения. Используя камеры высокого разрешения, специализированное освещение и передовые алгоритмы обработки изображений, эти системы одновременно выполняют две важнейшие задачи:
- Идентификация типа (сортировка и проверка): определение конкретного варианта детали, проходящей через многогнездную или гибкую пресс-форму, для предотвращения путаницы продукции.
- Контроль дефектов (обеспечение качества): анализ целостности поверхности и конструкции для отбраковки неисправных деталей в режиме реального времени.
1. Распознавание типов и идентификация деталей
В современном гибком производстве линии часто выпускают несколько вариантов одного и того же продукта. Машинное зрение обеспечивает правильную подачу деталей на соответствующие станции упаковки или сборки.
- Сопоставление геометрических характеристик: алгоритмы анализируют контур, периметр и критические размеры для различения очень похожих типов деталей.
- Классификация по цвету и текстуре: цветовые датчики и средства машинного зрения позволяют идентифицировать различные партии материалов или компоненты разного цвета.
- Считывание кодов и маркировки: Системы считывают выгравированные 2D-коды DataMatrix, штрихкоды или номера ячеек, чтобы точно определить происхождение каждой детали.
2. Основные критерии контроля качества деталей, изготовленных методом литья под давлением.
Дефекты литья под давлением часто бывают незаметными, но могут поставить под угрозу структурную целостность или эстетическую ценность. Системы машинного зрения позволяют выявлять несколько распространенных категорий дефектов:
Короткие выстрелы
Неполный заполнитель получается, когда пластик не полностью заполняет полость пресс-формы. Система машинного зрения сравнивает полученный профиль детали с эталонным шаблоном. Любые отсутствующие элементы или неполные кромки приводят к немедленному отбраковке.
Вспышка (Буррс)
Излишки пластика могут вытекать вдоль линии разъема пресс-формы, образуя тонкие, нежелательные выступы. Высококонтрастное обнаружение кромок и силуэтное освещение мгновенно выявляют эти отклонения в размерах.
Усадочные швы и деформация
Термическая усадка вызывает образование поверхностных впадин (усадочных раковин) или структурное скручивание (деформацию). С помощью 3D-лазерных профилографов или фотометрического стереоосвещения системы машинного зрения обнаруживают отклонения по высоте менее миллиметра и неровности поверхности.
Расколы, ожоги и загрязнения
Перегрев материала или скопление влаги приводят к появлению визуальных дефектов, таких как серебристые полосы (размытие), черные следы от ожогов или изменение цвета. Цветные камеры в сочетании с рассеянным купольным освещением позволяют выявить эти аномалии изменения цвета поверхности.
Архитектура технических компонентов
Для надежной системы контроля необходима точная синхронизация аппаратных и программных компонентов:
| Компонент | Функция | Передовые методы литья под давлением |
|---|---|---|
|
Освещение
|
Устраняет дефекты теней и бликов. | Рассеянные купольные светильники для глянцевого пластика; подсветка сзади для четких силуэтов. |
|
Камеры
|
Делает снимки высокого разрешения | Матричные камеры для стационарных роботизированных систем захвата и перемещения; линейные камеры для непрерывных конвейерных лент. |
|
Оптика/Линза
|
Обеспечивает получение изображений без искажений. | Телецентрические линзы позволяют сохранять точность измерений размеров независимо от глубины установки детали. |
|
Программное обеспечение на основе искусственного интеллекта
|
Анализирует сложные поверхностные вариации | Модели глубокого обучения для обнаружения органических дефектов (например, расщеплений, царапин), где традиционные правила оказываются неэффективными. |
1. Интеграция системы
Высокоскоростные линии литья под давлением требуют детерминированных механизмов контроля качества для предотвращения систематических дефектов и путаницы деталей. Интеграция автоматизированного машинного зрения непосредственно в процесс после литья — либо на этапе извлечения роботизированной оснастки (EOAT), либо на последующих линейных конвейерах — обеспечивает 100% контроль качества в режиме реального времени.
Используя изображения высокого разрешения, структурное освещение и гибридные алгоритмические системы (сочетающие компьютерное зрение на основе правил с выводом данных глубокого обучения), производители могут добиться обнаружения дефектов с точностью до долей миллиметра и надежной проверки сериализации деталей за время цикла менее двух секунд.
2. Алгоритмическое распознавание типов и проверка вариантов.
В гибких производственных ячейках часто используются типовые пресс-формы или многогнездные инструменты для производства тесно связанных между собой вариантов продукции. Системы машинного зрения предотвращают ошибки при последующем технологическом процессе, выполняя проверку деталей на основе нескольких ключевых оптических параметров:
- Геометрическое размерное и допусковое проектирование (GD&T): Инструменты обнаружения кромок вычисляют калиброванные расстояния от пикселя до миллиметра между критически важными базовыми элементами, различая варианты по структурным профилям или расположению отверстий.
- Метод сопоставления шаблонов с использованием нормализованной кросс-корреляции (NCC): анализ силуэта и контура сравнивает геометрию детали в процессе выполнения с загруженным эталонным шаблоном, полученным из САПР, для выявления неправильно установленных вставок в полость.
- Оптическая проверка символов (OCV) и считывание кодов: датчики высокого разрешения изолируют и декодируют микроформованные символы (например, идентификационные номера полостей) и двумерные коды DataMatrix для обеспечения прослеживаемости на уровне отдельных изделий.
3. Критерии контроля и топология дефектов
Дефекты в полимерах, полученных методом литья под давлением, обладают характерными оптическими свойствами. Надежная система машинного зрения классифицирует и изолирует эти аномалии с помощью целенаправленных алгоритмов обработки изображений:
3.1. Объемные аномалии: короткие снимки и вспышка
- Неполное заполнение полости изменяет ожидаемый периметр и топологию площади детали. Инструменты анализа «пятен» вычисляют общую площадь поверхности компонента; падение количества пикселей ниже откалиброванного порогового значения немедленно приводит к сигналу о браке.
- Заусенцы (облой): утечка материала за линию разъема пресс-формы проявляется в виде высокочастотных изменений кромок. Алгоритмы обнаружения кромок с субпиксельной точностью сканируют границы детали для выявления отклонений, выходящих за пределы заданного диапазона допуска.
3.2. Дефекты поверхности и плоскостности: усадочные раковины, деформация и загрязнение.
- Усадочные раковины и деформация: термическое сжатие создает локальные углубления или структурные перегибы. В то время как 2D-системы с трудом справляются с этими изменениями по оси Z, 3D-лазерные профилографы или фотометрические стереосистемы вычисляют нормали к поверхности, создавая карты глубины с разрешением менее миллиметра для обнаружения локальных изменений наклона плоскости.
- Деформация, ожоги и загрязнение: деградация материала или испарение влаги приводят к образованию серебристых полос (деформация), окислению (ожоги) или включению инородных частиц. Колориметрический анализ и локальная пороговая обработка контраста позволяют идентифицировать эти дефекты путем сопоставления отклонений в цветовом пространстве RGB/HSV.
4. Оптимизация архитектуры аппаратных компонентов
Достижение воспроизводимых результатов контроля зависит от выбора правильной оптоэлектроники и геометрии освещения для оптимизации контраста изображения и устранения технологического шума.
4.1. Выбор оптических элементов и датчиков
- Тип датчика: Для устранения пространственных искажений, вызванных движением деталей на высокоскоростных конвейерах, обязательны CMOS-датчики с глобальным затвором.
- Выбор линз: Телецентрические линзы используются для точного измерения размеров. В отличие от стандартных энтоцентрических линз, телецентрическая оптика поддерживает постоянный коэффициент увеличения при изменении расстояния до детали, исключая ошибки параллакса, вызванные вибрацией или смещением деталей вдоль оптической оси.
4.2. Стратегия освещения
- Снижение зеркального отражения: полированные или глянцевые пластиковые поверхности создают интенсивные блики, которые ослепляют датчики. Рассеянное купольное освещение или коаксиальные светильники обеспечивают всенаправленный рассеянный свет, который выравнивает отражения на поверхности, делая дефекты и выгоревшие участки хорошо видимыми.
- Изоляция профиля: для обнаружения коротких кадров и вспышек коллимированная подсветка создает высококонтрастный силуэт, делая границы детали абсолютно черными на чисто белом фоне для стабильного выделения кромок.
4.3. Обработка программного обеспечения и гибридная архитектура
- Визуализация на основе правил: используется для детерминированных задач, таких как измерение размеров, контроль измерительных приборов и проверка соосности. Эти алгоритмы отличаются низкими вычислительными затратами и проверяемой точностью.
- Вывод данных в глубоком обучении: Сверточные нейронные сети (CNN) обрабатывают стохастические, сильно варьирующиеся дефекты, такие как искривления, микротрещины и косметические царапины. Модели обнаружения аномалий, обученные на неконтролируемых наборах данных «качественных деталей», отмечают отклонения поверхности, которые не поддаются жестким, основанным на правилах математическим определениям.
5. Промышленная коммуникация и интеграция
Платформа машинного зрения должна выступать в качестве периферийного устройства в пирамиде автоматизации производства. Результаты проверки, показатели соответствия/несоответствия требованиям и координаты положения передаются на ПЛК ячейки по протоколам промышленной полевой шины ( PROFINET, EtherNet/IP или EtherCAT ).
Цифровые линии вывода с низкой задержкой запускают пневматические механизмы отбраковки в течение миллисекунд после обнаружения дефекта, гарантируя, что неисправные компоненты никогда не попадут в очередь упаковки. Одновременно данные контроля и архивы изображений передаются по протоколам MQTT или OPC UA в централизованное программное обеспечение MES для статистического контроля процессов (SPC) и оптимизации выхода годной продукции в режиме реального времени.
Промышленные протоколы и архитектура интеграции ПЛК для машинного зрения в литье под давлением
1. Выбор топологии сети и протокола
Для обеспечения времени цикла менее двух секунд обмен данными должен быть разделен на два отдельных уровня: уровень управления в реальном времени и уровень информации/отслеживаемости.
Протоколы управления в реальном времени
- PROFINET (RT/IRT): Предпочтительный вариант для сред Siemens (S7-1200/1500) и Phoenix Contact. Используя файл GSDML, система машинного зрения работает как стандартное устройство ввода-вывода.
-
EtherNet/IP: Предпочтительный протокол для платформ Rockwell Automation (Logix5000) и Omron. Связь осуществляется на основе файла EDS, устанавливающего неявную передачу сообщений класса 1 для циклической передачи данных ввода-вывода.
Недетерминированный слой данных
- OPC UA / MQTT: Используется одновременно по одному и тому же физическому кабелю Ethernet для передачи параметров, не критичных ко времени (например, значений измерений дефектов, изменений рецептур и статистических показателей выхода годной продукции), в систему MES или SCADA без влияния на время цикла ПЛК.
2. Циклическое отображение памяти ввода-вывода (объект данных процесса)
Система машинного зрения и ПЛК обмениваются данными, используя стандартизированный профиль байтового массива. Ниже представлена высокоэффективная 32-байтовая карта памяти, оптимизированная для контроля качества при литье под давлением.
Буфер ввода данных из ПЛК в систему машинного зрения (карта байтов команд)
| Изменить смещение | Тип данных | Название тега | Функциональное описание |
|---|---|---|---|
|
Байт 0
|
БАЙТ | Ctrl_Bits |
Бит 0: Триггер (восходящий фронт инициирует захват); Бит 1: Сброс ошибки; Бит 2: Получение золотого шаблона |
|
Байт 1
|
БАЙТ | Job_ID |
Выбор рецептуры детали (соответствует варианту пресс-формы, например, от задания 1 до 255) |
|
Байты 2-3
|
ИНТ | Batch_Target |
Целевое количество произведенной продукции передается из менеджера рецептов ПЛК. |
|
Байты 4-31
|
БАЙТЫ | Reserved |
Зарезервировано для будущей настройки параметров (например, динамических пределов допуска). |
Буфер вывода данных с системы машинного зрения на ПЛК (карта байтов состояния и результатов)
| Изменить смещение | Тип данных | Название тега | Функциональное описание |
|---|---|---|---|
|
Байт 0
|
БАЙТ | Status_Bits |
Бит 0: Система готова; Бит 1: Занято/Проверка; Бит 2: Неисправность/Аппаратная ошибка |
|
Байт 1
|
БАЙТ | Result_Bits |
Бит 0: Проверка детали пройдена; Бит 1: Деталь не прошла проверку (глобальное отклонение). |
|
Байт 2
|
БАЙТ | Defect_Type |
0 = Нет; 1 = Короткий выстрел; 2 = Вспышка; 3 = След от погружения; 4 = Неправильный вариант |
|
Байт 3
|
БАЙТ | Cavity_Num |
Идентификатор полости пресс-формы расшифровывается из микроформованного текста или 2D-кода детали. |
|
Байты 4-7
|
НАСТОЯЩИЙ | Dim_X_Meas |
Калиброванное миллиметровое измерение горизонтальной критической точки отсчета |
|
Байты 8-11
|
НАСТОЯЩИЙ | Dim_Y_Meas |
Калиброванное миллиметровое измерение вертикальной критической точки отсчета |
|
Байты 12-31
|
БАЙТЫ | Reserved |
Выделено на дополнительные показатели проверки |
3. Последовательность действий при проведении инспекции.
Для предотвращения состояний гонки данные должны передаваться с использованием строгого механизма квитирования с блокировкой. Квитирование основано на циклических битах ввода-вывода, определенных в приведенной выше карте памяти.
- Фаза запуска: ПЛК подтверждает состояние системы машинного зрения
System Ready(байт 0, бит 0 = 1). Как только литьевая машина (IMM) открывается и робот позиционирует деталь перед линзой, ПЛК выдает сигналTrigger(байт 0, бит 0 = 1). - Этап захвата: Система машинного зрения обнаруживает восходящий фронт сигнала, немедленно обнуляется
System Readyи выдает значениеBusy(байт 0, бит 1 = 1). Камера захватывает кадр. - Этап обработки: Конвейер обработки изображений вычисляет размеры, проверяет профиль шаблона САПР и выполняет выводы искусственного интеллекта.
- Фаза фиксации данных: контроллер системы машинного зрения записывает результат «пройдено/не пройдено», конкретный идентификатор дефекта и результаты измерений в выходной буфер.
- Этап завершения: контроллер машинного зрения сбрасывает
Busyбит и устанавливает значениеSystem Readyобратно на 1. - Этап оценки: ПЛК обнаруживает ошибку
System Ready = 1, считывает значениеResult_Bitsи снимаетTriggerбит. ЕслиResult_Bitsбит 1 имеет высокий уровень (сбой), ПЛК планирует немедленную последовательность отбраковки на последующих этапах.
4. Синхронизация на аппаратном уровне (отклонение сигналов с низкой задержкой)
В то время как протоколы полевых шин обрабатывают подробные метрики проверки деталей, выполнение физической сортировки деталей на высоких скоростях линии требует отсутствия дрожания сигнала.
Прямой цифровой обход ввода/вывода
На конвейерных линиях, где детали проходят через отбраковочный затвор в течение миллисекунд после проверки, циклы опроса полевой шины (обычно от 2 до 10 мс в зависимости от конфигурации цикла шины ПЛК) могут вносить переменную задержку. Для устранения этого:
Направьте физический цифровой выход (24 В постоянного тока, PNP) контроллера машинного зрения непосредственно на электромагнитный клапан пневматического продувочного клапана или на высокоскоростной вход прерывания ПЛК.
При подтверждении дефекта в виде вспышки или короткого замыкания процессор машинного зрения подает сигнал на линию 24 В в течение времени, 1 мс необходимого для завершения вычислений. Аппаратный таймер задержки, синхронизированный с энкодером конвейера, обеспечивает точное попадание воздушного потока на целевой компонент.
Блокировка робота EOAT
Когда проверка проводится, когда деталь все еще удерживается роботизированным концевым захватом (EOAT) непосредственно внутри или чуть снаружи пресс-формы:
Если система технического зрения обнаруживает неполное выполнение детали (короткий тираж), которое грозит привести к застыванию пластика внутри полости пресс-формы, она посылает встроенный сигнал «Безопасность пресс-формы в порядке». Это немедленно предотвращает начало следующего хода зажима, защищая дорогостоящую пресс-форму от катастрофических механических повреждений.
Заключение
Внедрение машинного зрения для распознавания типов и контроля дефектов превращает литье под давлением из реактивного процесса контроля качества в проактивный, основанный на данных процесс. Выявляя недолив, облой и перепутанные варианты на печатной машине, производители исключают дорогостоящие отзывы продукции, минимизируют потери материалов и гарантируют безупречную поставку продукции.