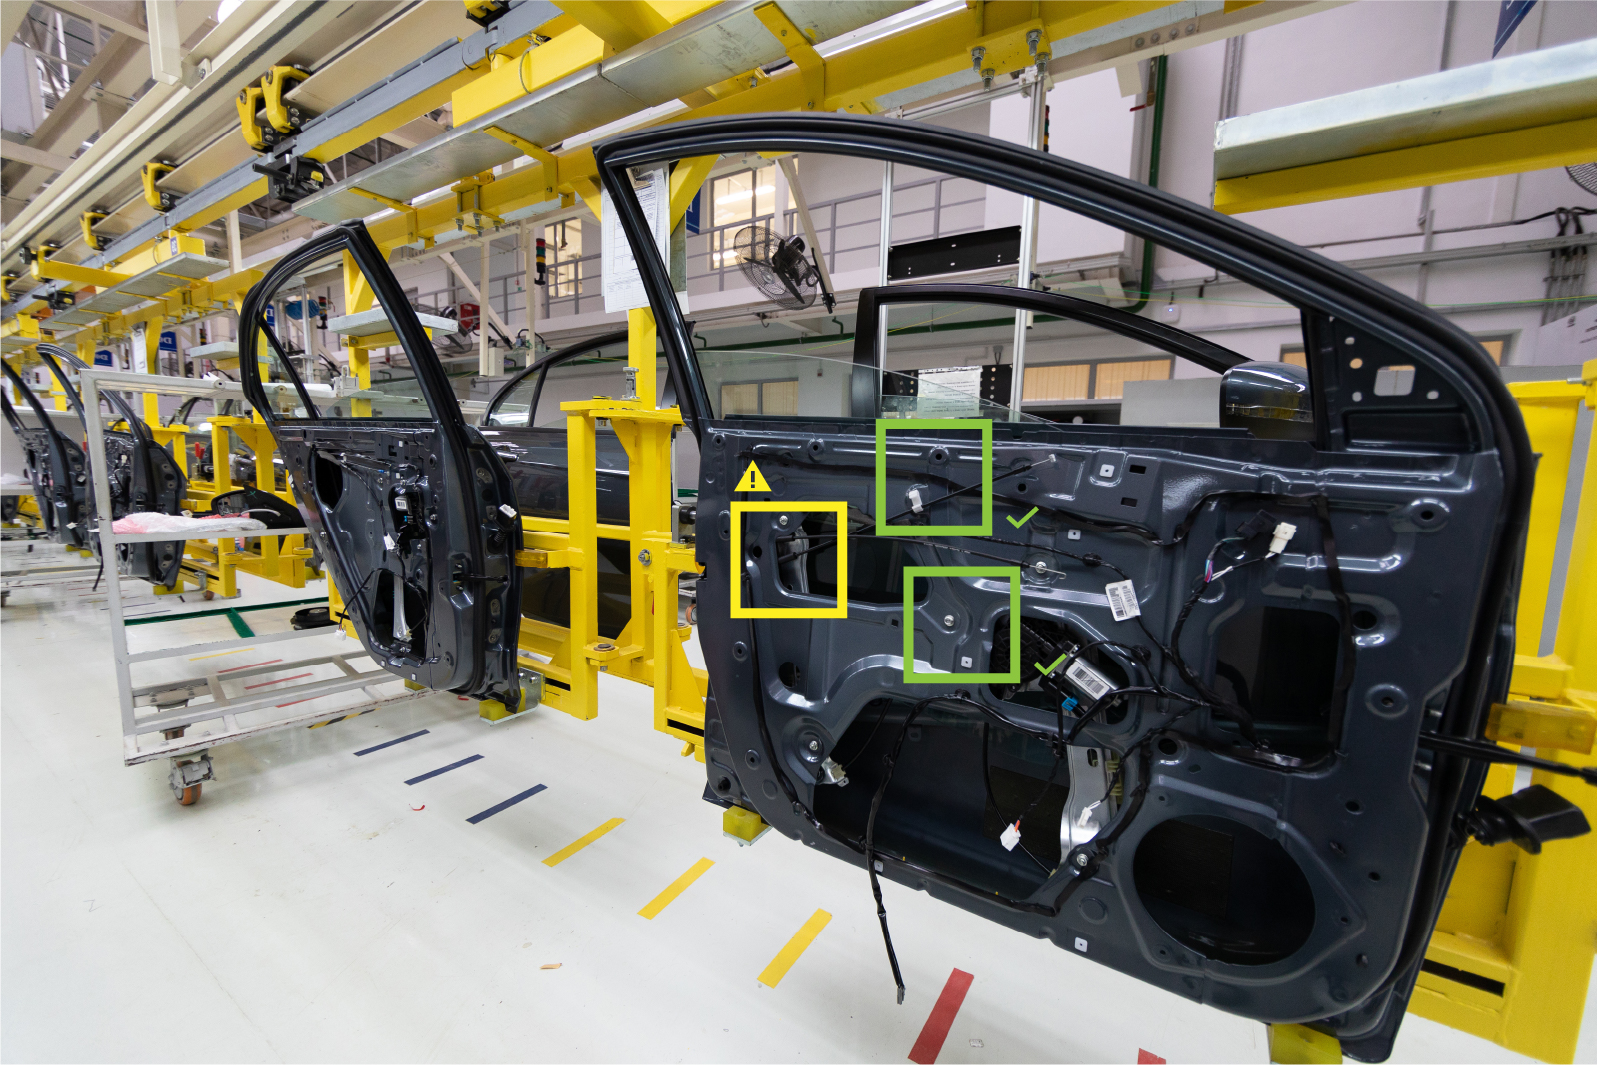
Проблемы с качеством, узкие места в процессе контроля и риски для безопасности имеют одну общую черту: они начинаются с того, чего никто не заметил вовремя. Компьютерное зрение позволяет предприятиям обнаруживать, анализировать и реагировать на визуальную информацию в тот момент, когда она появляется. Оно позволяет машинам анализировать визуальные данные в режиме реального времени, выявлять отклонения и принимать решения с учетом контекста. От проверки качества покраски до мониторинга водителей и восприятия дорожной обстановки, компьютерное зрение объединяет производственные цеха, цепочки поставок и транспортные средства в единую непрерывную петлю обратной связи визуальной информации.
В автомобильной промышленности компьютерное зрение помогает предприятиям решать задачу поддержания качества, безопасности и эффективности в масштабах производства без увеличения затрат или замедления производства. В этой статье мы подробно рассмотрим приложения компьютерного зрения в автомобильной промышленности, от точности производства и прозрачности цепочки поставок до систем помощи водителю и автономной навигации. Вы узнаете, с какими проблемами сталкиваются организации при внедрении этой технологии и как опытные разработчики и поставщики, такие как наша компания, решают эти проблемы и создают системы компьютерного зрения, которые надежно работают в реальных условиях.
Как использовать компьютерное зрение в автомобильной промышленности: ключевые примеры применения
Компьютерное зрение — это интегрированный интеллектуальный слой, связывающий транспортные средства, производственные системы и людей. На протяжении всей цепочки создания стоимости в автомобильной промышленности компьютерное зрение повышает эффективность работы, контроль качества и безопасность дорожного движения. Его применение можно разделить на две основные области: бортовые системы , где оно поддерживает восприятие и помощь водителю, и производственные операции , где оно обеспечивает точность, согласованность и отслеживаемость.
Приложения для транспортных средств: безопасность и автоматизация вождения
Компьютерное зрение — это перцептивная основа интеллектуальной мобильности. Оно позволяет транспортным средствам интерпретировать окружающую среду с точностью, которая больше не зависит от человеческого восприятия. От систем помощи в обеспечении безопасности до полностью автономной навигации, системы на основе зрения теперь определяют, как транспортные средства взаимодействуют с миром.
1. Усовершенствованные системы помощи водителю (ADAS)
ADAS объединяет компьютерное зрение с радарами и датчиками LiDAR, чтобы обеспечить транспортным средствам непрерывное понимание окружающей среды. Эти системы разработаны для минимизации человеческих ошибок. Системы автономного вождения должны реагировать на 0,1 секунды быстрее, чем лучшие водители-люди, у которых этот показатель составляет 0,15 секунды [1].
Ключевые возможности системы ADAS включают в себя:
- Адаптивный круиз-контроль: алгоритмы компьютерного зрения анализируют расстояние и относительную скорость окружающих транспортных средств, регулируя подачу топлива и торможение для поддержания безопасного интервала движения. Объединение данных с нескольких камер повышает отзывчивость в условиях плотного трафика и плохой видимости.
- Системы обнаружения и удержания полосы движения. Модели распознают разметку полосы, даже если она частично скрыта или повреждена, и обеспечивают корректирующее рулевое управление при обнаружении непреднамеренного отклонения.
- Распознавание дорожных знаков: Камеры высокого разрешения в сочетании с глубокими нейронными сетями интерпретируют дорожные знаки в условиях освещения и погодных условий.
- Система предотвращения столкновений и автоматического экстренного торможения: обнаружение объектов в реальном времени выявляет потенциальные опасности, рассчитывает риск на основе прогнозируемой траектории и запускает торможение при необходимости.
- Система обнаружения слепых зон: Боковые камеры непрерывно контролируют боковые зоны, предупреждая водителей о невидимых транспортных средствах или препятствиях во время перестроения.
- Система автоматического переключения дальнего света: система определения яркости на основе визуального восприятия автоматически регулирует фары для обеспечения максимальной видимости без ослепления встречных водителей.
2. Системы автономного вождения (ADS)
Компьютерное зрение незаменимо для достижения более высоких уровней автоматизации вождения. В отличие от систем помощи, основанных на правилах, автономные транспортные средства полагаются на восприятие и логические выводы. Они должны видеть, понимать контекст и действовать соответствующим образом.
К основным задачам компьютерного зрения в автомобильной промышленности относятся:
- Восприятие окружающей среды: Камеры, часто объединенные с лидаром и радаром, подают данные в глубокие нейронные сети, которые обнаруживают и классифицируют объекты, интерпретируют сигналы светофоров и оценивают проезжую часть в режиме реального времени.
- Обнаружение и отслеживание объектов: модели компьютерного зрения, такие как YOLO, Faster R-CNN или Vision Transformers, непрерывно отслеживают движущиеся и неподвижные объекты, чтобы прогнозировать взаимодействия на несколько секунд вперед.
- Осведомленность о зонах строительства: Специализированные модели компьютерного зрения обучаются на редких или сложных сценариях (распознавание конусов, ограждений или временных перестроений полос движения), что имеет решающее значение для надежной навигации в динамичной городской среде.
- 3D-картографирование и локализация: визуальная одометрия восстанавливает пространственный контекст, позволяя транспортным средствам определять свое положение с точностью до сантиметра, даже там, где сигналы GPS ненадежны.
- Семантическая сегментация: каждый пиксель в кадре классифицируется (дорога, транспортное средство, пешеход, растительность), что позволяет автомобилю понимать композицию сцены и принимать важные решения.
3. Системы мониторинга водителя и кабины (DMS)
По мере того как автомобили становятся все более автономными, мониторинг человека за рулем остается крайне важным. Системы мониторинга водителя и салона используют компьютерное зрение для оценки бдительности водителя, выявления рискованного поведения и улучшения условий в салоне.
К основным функциям относятся:
- Мониторинг сонливости и внимания (DAM): модели отслеживания движений глаз и распознавания лиц выявляют ранние признаки усталости или рассеянности, выдавая предупреждения или инициируя корректирующие действия.
- Распознавание лиц: Обеспечивает безопасный доступ в автомобиль и персонализацию настроек положения сиденья, выравнивания зеркал и информационно-развлекательной системы на основе распознанных профилей.
- Обнаружение присутствия пассажиров и детей: Использует инфракрасные и RGB-камеры для определения занятости сиденья и выявления случаев, когда ребенок или пассажир остаются внутри после выключения двигателя.
- Распознавание жестов: позволяет водителям и пассажирам управлять настройками информационно-развлекательной системы и климат-контроля с помощью естественных жестов, сводя к минимуму ручное вмешательство и отвлечение внимания.
- Система помощи при парковке и круговом обзоре: автомобильная система машинного зрения объединяет данные с нескольких камер для создания 360-градусного обзора автомобиля, упрощая маневры на низких скоростях и повышая ситуационную осведомленность.
Производство, контроль качества и сборка.
В современном автомобилестроении точность не подлежит обсуждению. Машинное зрение в автомобилестроении играет важнейшую роль в поддержании эффективности производства, обеспечении стабильного качества и снижении производственных рисков.
1. Автоматизированный визуальный осмотр и обнаружение дефектов.
Визуальный осмотр — одно из самых ранних и зрелых применений компьютерного зрения в автомобильной промышленности, но его сложность продолжает расти. Системы на основе глубокого обучения теперь выполняют детальный анализ компонентов, поверхностей и узлов с точностью, превосходящей ручное обнаружение.

Проверка компонентов и сборок
Машинное зрение повышает точность обнаружения дефектов до 90%, достигая 95,6% точности при обнаружении неисправностей на сборочной линии [2]. Автомобильная система машинного зрения постоянно проверяет наличие каждого компонента, его правильную ориентацию и надежное крепление. Они проверяют все, от жгутов проводов и тормозных механизмов до компонентов двигателя и трансмиссии.
Осмотр поверхности
Качество поверхности остается одним из важнейших показателей качества производства. Компьютерное зрение в автомобильной промышленности, оснащенное многоугловой и гиперспектральной съемкой, позволяет обнаруживать дефекты поверхности размером всего в несколько микрометров:
- Контроль качества металлических деталей: алгоритмы машинного зрения оценивают целостность штампованных или кованых компонентов, выявляя разрывы в алюминиевых панелях, трещины в распределительных валах или пористость в отливках.
- Контроль качества лакокрасочного покрытия: анализ изображений в режиме реального времени позволяет оценить равномерность блеска, однородность цвета и наличие микродефектов, таких как пылевые включения или эффект «апельсиновой корки».
- Проверка элементов интерьера: камеры высокого разрешения проверяют качество швов, текстуру материала и соответствие цвета на сиденьях, приборных панелях и дверных панелях. Даже незначительные отклонения в рисунке или сборке могут быть автоматически выявлены.
Контроль качества сварных швов и измерение зазоров/заподлицо.
Точность сварки напрямую влияет на структурную целостность и безопасность. В автомобильной промышленности решения на основе компьютерного зрения используют 3D-лазерное профилирование и датчики структурированного света для оценки геометрии сварного шва, обнаружения пустот и проверки целостности. Они также измеряют зазор (расстояние) и ровность (совпадение) между элементами кузова, такими как двери, крылья и задние двери.
Проверка аккумулятора и двигателя электромобиля
Развитие электромобилей предъявляет новые требования к контролю качества. Компьютерное зрение проверяет точность укладки и выравнивания элементов внутри аккумуляторных модулей, целостность изоляции и качество покрытия, а также выявляет посторонние частицы или загрязнения. Компьютерное зрение обеспечивает точное выравнивание ротора и статора в процессе производства и обнаруживает неровности обмоток, которые могут повлиять на производительность или безопасность.
Наша компания разработала передовые решения в области компьютерного зрения для повышения качества и безопасности контроля в автомобильной промышленности. Наши команды внедрили системы контроля на основе искусственного интеллекта, способные в режиме реального времени обнаруживать отсутствующие компоненты, дефекты сварных швов и поверхностные дефекты. Эти решения значительно сократили количество ложных срабатываний и повысили общую стабильность производства.
2. Роботизированная автоматизация и управление технологическими процессами
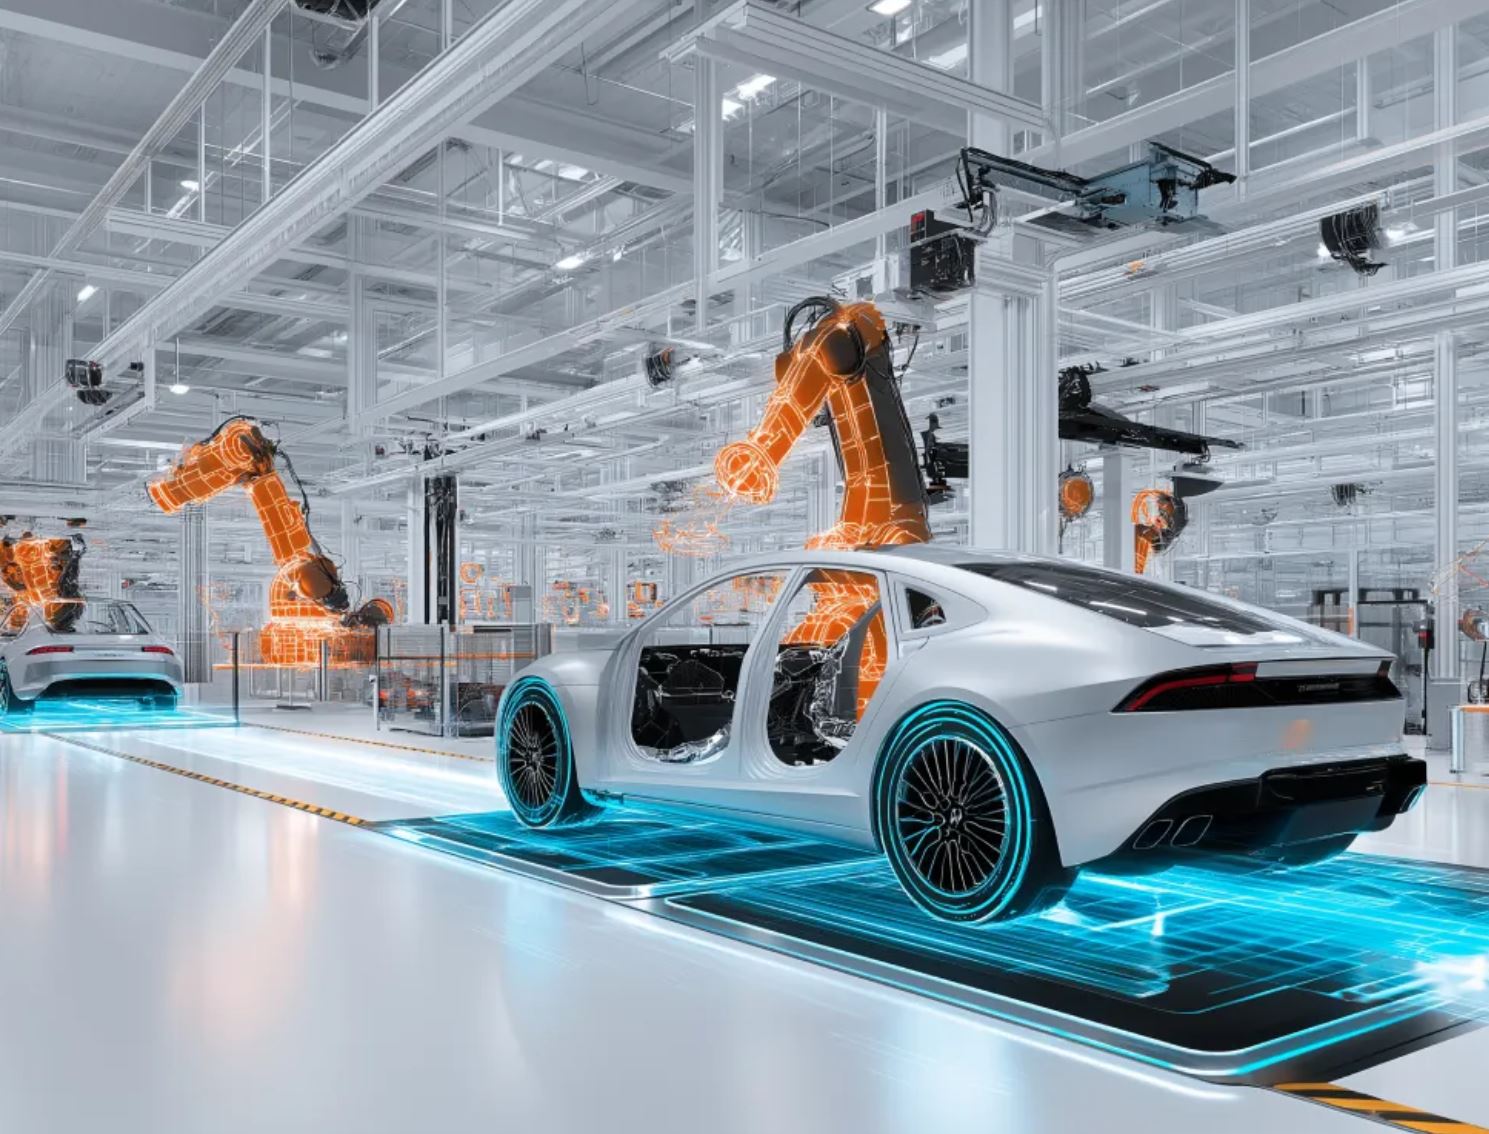
Компьютерное зрение позволяет роботам и сборочным системам динамически адаптироваться к реальным производственным изменчивостям. Вместо выполнения заданных траекторий, роботы, управляемые системой машинного зрения, анализируют визуальные данные в реальном времени, чтобы определить положение, ориентацию и состояние объекта даже в непредсказуемых условиях.
- Робототехника с визуальным управлением: Роботы, оснащенные стерео- или 3D-камерами, выполняют сложные операции, такие как сварка, склеивание, герметизация и покраска, с неизменно высокой точностью. Например, при установке лобового стекла алгоритмы машинного зрения вычисляют точные пространственные координаты для правильного размещения стекла.
- Мониторинг и оптимизация сборочной линии: компьютерное зрение отслеживает детали и узлы по мере их перемещения на каждом этапе производства. Оно измеряет размеры компонентов, проверяет правильность установки и предоставляет данные в режиме реального времени системам управления производством.
- Защита от ошибок и помощь работникам: даже в автоматизированных средах человеческий контроль остается жизненно важным. Системы компьютерного зрения помогают операторам, проверяя соблюдение процесса и подтверждая, что используется правильная деталь или инструмент, а этапы сборки выполняются в предписанной последовательности.
- Оценка эргономических рисков: компьютерное зрение способствует повышению безопасности труда. Оценка позы и анализ движений позволяют выявлять повторяющиеся или вызывающие сильное напряжение движения, которые могут привести к травмам опорно-двигательного аппарата.
3. Отслеживание, прослеживаемость и измерение
Прослеживаемость и контроль размеров являются краеугольными камнями автомобильного производства. Компьютерное зрение обеспечивает беспрецедентную точность и скорость этих процессов.
- Оптическое распознавание и проверка символов: камеры высокого разрешения захватывают и интерпретируют серийные номера, штрихкоды и маркировку, нанесенную методом точечной дробеструйной обработки, на каждой детали. Консультации по оптическому распознаванию символов позволяют проверить важные идентификаторы, такие как идентификационные номера транспортных средств (VIN) и коды партий, сопоставляя их с цифровыми записями для анализа соответствия требованиям и гарантийного обслуживания.
- Прозрачность цепочки поставок: компьютерное зрение улучшает сквозное отслеживание материалов за счет интеграции визуальных данных с системами ERP и управления складом. Оно отслеживает транспортируемые детали, проверяет точность инвентаризации и автоматически подтверждает входящие и исходящие поставки.
- Метрология и измерение размеров: Передовые метрологические системы используют камеры в качестве бесконтактных измерительных инструментов для высокоточного инженерного анализа. Системы CV могут оценивать углы развала-схождения колес (совпадение, развал) или измерять кривизну кузовных панелей с точностью до долей миллиметра.
Анализ безопасности транспорта и дорожного движения
Влияние компьютерного зрения в автомобильной сфере выходит далеко за рамки самого транспортного средства. По мере того как транспортные экосистемы становятся все более взаимосвязанными, визуальный интеллект все чаще используется для мониторинга и оптимизации транспортных сетей. Компьютерное зрение позволяет проводить анализ дорожных условий, поведения участников дорожного движения и эффективности инфраструктуры в режиме реального времени.
1. Моделирование безопасности дорожного движения
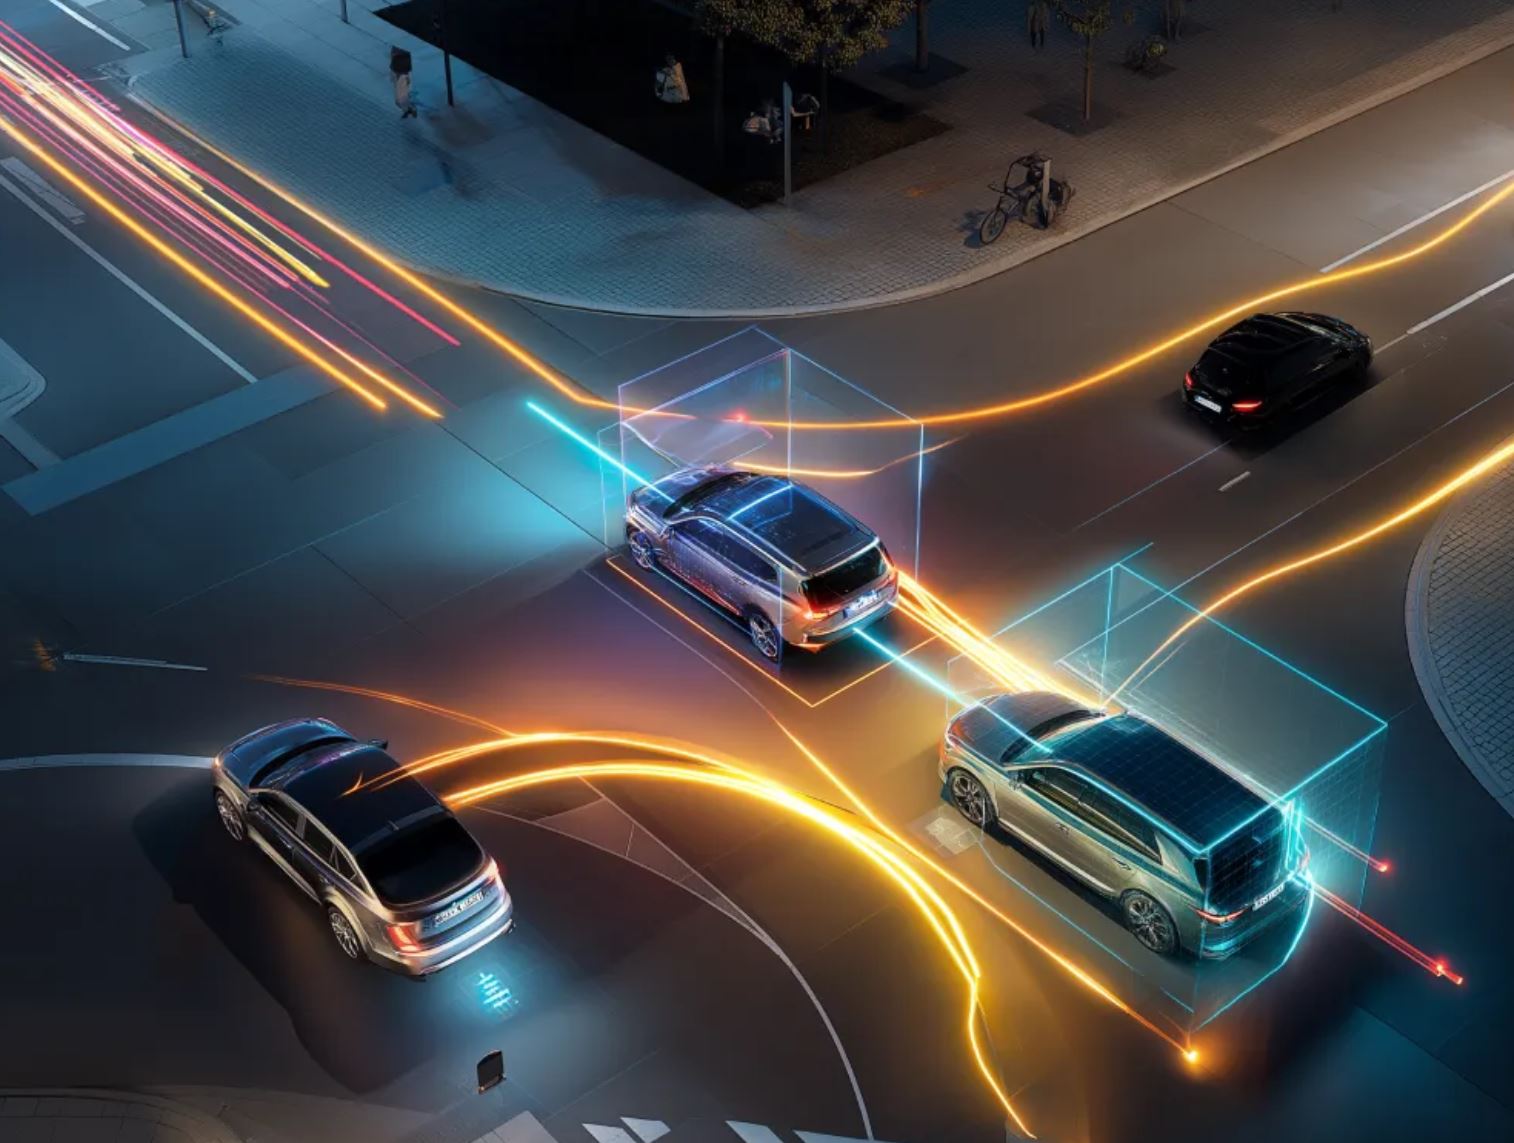
Компьютерное зрение предлагает проактивную, насыщенную данными альтернативу. С помощью обнаружения и отслеживания объектов алгоритмы компьютерного зрения извлекают подробные траектории движения транспортных средств из видеоисточников, таких как придорожные камеры видеонаблюдения, видео с беспилотных летательных аппаратов или датчики, установленные на инфраструктуре. Затем эти траектории анализируются с использованием косвенных показателей безопасности (таких как время до столкновения, время после нарушения правил дорожного движения и скорость замедления) для оценки вероятности потенциальных конфликтов задолго до фактического происшествия.
Переход от исторического к прогнозному моделированию безопасности позволяет транспортным властям и городским планировщикам выявлять опасные перекрестки, оценивать изменения в проектировании дорог и оптимизировать время работы светофоров на основе эмпирических данных о поведении, а не предположений. В сочетании с инструментами моделирования на основе искусственного интеллекта этот подход позволяет осуществлять непрерывный, неинвазивный мониторинг безопасности дорожного движения без нарушения ежедневного транспортного потока.
2. Оптимизация транспортного потока
Компьютерное зрение обеспечивает макроуровневую видимость, непрерывно анализируя видеопотоки дорожного движения в реальном времени для извлечения информации о характере потока, скорости транспортных средств, длине очередей и коэффициентах поворота. Полученные данные напрямую поступают в адаптивные системы управления дорожным движением, позволяя динамически корректировать время работы светофоров, распределять полосы движения и давать рекомендации по маршрутизации. Интеграция с системами «транспортное средство-инфраструктура» (V2I) еще больше расширяет эти возможности: данные компьютерного зрения с придорожных камер могут передаваться подключенным транспортным средствам для улучшения прогнозирования времени в пути и сокращения простоев.
3. Подсчет и мониторинг транспортных средств.
Точные данные о дорожном движении лежат в основе всех аспектов управления инфраструктурой, от планирования пропускной способности до составления графиков технического обслуживания. Компьютерное зрение автоматизирует подсчет и классификацию транспортных средств с высокой временной и пространственной точностью, позволяя различать легковые автомобили, грузовики, автобусы и мотоциклы в различных условиях освещения и погоды.
Эта возможность устраняет ограничения индуктивных петлевых детекторов и ручных обследований, обеспечивая непрерывный сбор данных с высокой точностью при значительно меньших затратах. Помимо анализа дорожного движения, мониторинг на основе компьютерного зрения поддерживает приложения в экологическом моделировании (связывание типа транспортного средства с выбросами) и системах взимания платы за проезд в зависимости от класса транспортного средства.
4. Автоматическое распознавание номерных знаков
Автоматическое распознавание номерных знаков (ALPR) — одно из наиболее зрелых приложений компьютерного зрения в транспортной сфере. Используя камеры высокого разрешения и модели глубокого обучения на основе оптического распознавания символов (OCR), системы ALPR идентифицируют и проверяют номерные знаки транспортных средств в различных условиях.
Помимо контроля за соблюдением правил дорожного движения и сбора платы за проезд, системы автоматического распознавания номерных знаков (ALPR) набирают популярность в сфере управления городской мобильностью и безопасности. Они поддерживают контроль доступа в зонах ограниченного доступа, позволяют отслеживать в режиме реального времени угнанные или незарегистрированные транспортные средства и помогают анализировать состав транспортного потока для планирования и прогнозирования спроса. В коммерческом контексте операторы автопарков используют данные ALPR для координации диспетчеризации, оптимизации маршрутов и автоматического создания журналов, что снижает административную нагрузку и повышает уровень соблюдения правил.
Практический пример применения компьютерного зрения в транспорте можно найти в проекте нашей компании, направленном на повышение безопасности дорожного движения в городах и улучшение правопорядка. Команда разработала модели искусственного интеллекта в реальном времени, которые обнаруживают отвлечение внимания водителя и нарушения правил использования ремней безопасности, используя видеопотоки с обочин дорог. Система достигла точности более 90 % при обнаружении отвлечения внимания за рулем и около 88 % при контроле использования ремней безопасности, что позволило дорожным службам автоматически и в больших масштабах выявлять нарушения. Помимо обеспечения соблюдения правил дорожного движения, решение предоставило ценную аналитику по моделям поведения водителей, способствуя более эффективному управлению дорожным движением и принятию более обоснованных политических решений.
Как преодолеть основные проблемы внедрения компьютерного зрения в автомобильной промышленности
Когда транспортное средство обнаруживает пешехода или дефект сварного шва, решение кажется мгновенным. За этим моментом скрывается целая экосистема камер, нейронных сетей, процедур калибровки и проверок безопасности: все это работает в жестких физических и нормативных рамках. Внедрение компьютерного зрения в автомобильную среду означает координацию этой невидимой сложности таким образом, чтобы восприятие оставалось надежным при любых возможных условиях.
Ниже представлен обзор наиболее серьезных препятствий, а затем описано, как наша компания решает их на практике.
Проблемы, связанные с вождением и окружающей средой
Надежность восприятия определяет безопасность системы. На практике компьютерное зрение должно безупречно работать в непредсказуемых и изменяющихся условиях окружающей среды: туман, блики, дождь, снег, пыль или частичное перекрытие камеры. Эти факторы искажают видимость и способствуют дрейфу данных, когда модели, обученные на контролируемых наборах данных, теряют точность при воздействии новых или ухудшенных изображений. Сложный реальный дорожный поток вносит дополнительную непредсказуемость: перекрытия, редкие события и хаотичные модели движения, которые стандартные обучающие данные не могут предвидеть.
Как мы решаем эту проблему: Мы создаем гибридные системы восприятия, которые объединяют данные с камер, радаров и лидаров для обеспечения избыточности и ситуационной согласованности. Наши команды используют синтетическое расширение данных и конвейеры непрерывного переобучения, чтобы поддерживать устойчивость моделей в условиях погодных условий, освещения и дрейфа датчиков. Мы также используем оптимизированные для периферийных устройств архитектуры и передовые механизмы планирования, которые обеспечивают задержку вывода менее 100 миллисекунд даже на оборудовании с ограниченными ресурсами.
Технические и вычислительные ограничения
Автономные системы должны ежедневно обрабатывать терабайты визуальных и сенсорных данных в условиях жестких ограничений по задержке, энергопотреблению и тепловому режиму. Баланс между точностью модели и скоростью работы в реальном времени остается фундаментальным инженерным компромиссом. Высокопроизводительные графические процессоры обеспечивают необходимую пропускную способность для вывода данных, но могут снижать эффективность электромобилей, в то время как более легкие периферийные процессоры рискуют вызывать задержки в принятии решений.
Как мы решаем эту проблему: наши инженеры разрабатывают модели, учитывающие аппаратные особенности и адаптированные к конкретным вычислительным средам, используя квантование, обрезку и дистилляцию моделей для снижения нагрузки без ухудшения точности. наша компания также создает конвейеры MLOps, которые управляют крупномасштабными наборами данных, отслеживают показатели производительности и автоматизируют переобучение.
Интеграция датчиков и данных
Компьютерное зрение редко работает в одиночку. Надежное восприятие зависит от точного объединения данных с различных датчиков, синхронизации и интеграции данных с камер, радаров и лидаров. Даже незначительные смещения калибровки или несоответствия временных меток могут привести к несоответствиям в восприятии. Между тем, разработка и маркировка достаточно больших и разнообразных наборов данных остается ресурсоемким процессом. Существующие общедоступные наборы данных часто не позволяют учесть критически важные крайние случаи, долгосрочные изменения окружающей среды или особенности дорожной инфраструктуры в конкретных регионах.
Как мы решаем эту проблему: Мы разрабатываем системы объединения данных с нескольких датчиков с автоматической калибровкой и выравниванием временных меток для поддержания геометрической точности на протяжении всего жизненного цикла автомобиля. Наши инженеры применяют методы полуконтролируемого обучения, активного обучения и автоматической разметки для ускорения подготовки данных и повышения их качества.
Производственные и промышленные проблемы
В заводских условиях компьютерное зрение должно обеспечивать точность на скорости производства. Отражающие поверхности, переменное освещение и высокоскоростное движение ухудшают качество изображения. Традиционные системы контроля, основанные на правилах, не обладают достаточной гибкостью, в то время как подходы, основанные на глубоком обучении, требуют больших объемов данных и тщательной калибровки для обработки сложных дефектов или изменяющихся конфигураций сборки.
Как мы решаем эту проблему: Мы внедряем решения для визуального контроля на основе искусственного интеллекта, позволяющие обнаруживать едва заметные аномалии на глянцевых и текстурированных материалах. Наши специалисты по оптике разрабатывают адаптивные системы освещения с использованием поляризованного и структурированного света для устранения бликов и обеспечения стабильного качества съемки. Эти модули машинного зрения напрямую интегрируются с системами MES и PLC, создавая замкнутый контур обратной связи, который позволяет в режиме реального времени исправлять дефекты и непрерывно оптимизировать процесс.
Независимо от того, ставите ли вы перед собой цель внедрения автономной навигации, заводской инспекции или прогнозирующего технического обслуживания, наша компания помогает автомобильным компаниям использовать компьютерное зрение там, где это наиболее важно: в производстве, дорожном движении и в руках миллионов конечных пользователей. Наши команды объединяют глубокие знания в области искусственного интеллекта, инженерные решения автомобильного класса и многолетний опыт системной интеграции, чтобы помочь производителям и поставщикам услуг мобильности внедрять готовые к производству решения на основе компьютерного зрения.
Мы подходим к каждому проекту как к полному циклу работы: начиная с бизнес-целей, таких как повышение качества продукции, сокращение времени простоя или повышение безопасности автономной работы, и заканчивая разработкой индивидуальных архитектур, обеспечивающих баланс между точностью и вычислительной эффективностью. Наши инженеры проектируют конвейеры обработки данных, фреймворки MLOps и среды развертывания на периферии сети, которые позволяют системам машинного зрения обучаться, адаптироваться и эффективно работать в меняющихся условиях. Мы проводим тестирование в тысячах реальных и синтетических сценариев, от бликов и тумана до отражающих поверхностей и высокоскоростного движения.
Если ваш следующий шаг — внедрение компьютерного зрения в производство, начните с команды, которая уже имеет подобный опыт.
Часто задаваемые вопросы
Каковы наиболее распространенные сценарии применения компьютерного зрения в автомобильной промышленности?
Основные области применения компьютерного зрения в автомобильной промышленности включают в себя усовершенствованные системы помощи водителю, автономное вождение, мониторинг водителя и пассажиров, автоматизированный визуальный осмотр и обнаружение дефектов, а также интеллектуальное производство и логистику. Системы компьютерного зрения также используются в прогнозировании технического обслуживания, оценке повреждений транспортных средств и анализе безопасности дорожного движения.
С какими проблемами сталкиваются предприятия при внедрении систем компьютерного зрения?
Предприятия часто сталкиваются с такими проблемами, как дрейф данных, изменчивость окружающей среды (туман, блики, дождь), ограниченный объем размеченных данных, интеграция с устаревшими системами и высокие вычислительные требования для вывода данных в реальном времени.
Сколько времени занимает внедрение компьютерного зрения на производственных линиях автомобилей?
Сроки развертывания варьируются в зависимости от масштаба и зрелости проекта. Разработка концепции (PoC) может занять 6-12 недель, в то время как создание полноценной системы, готовой к эксплуатации, обычно занимает 6-12 месяцев. К факторам, влияющим на сроки, относятся сбор данных, обучение модели, калибровка оборудования, валидация и тестирование на соответствие стандартам.
Как компьютерное зрение интегрируется с другими автомобильными системами искусственного интеллекта?
Компьютерное зрение тесно интегрируется с другими модулями искусственного интеллекта в автомобильной промышленности посредством объединения данных с датчиков, граничных вычислений и конвейеров MLOps. В транспортных средствах оно подключается к радарам, лидарам и телематическим системам для обеспечения всесторонней ситуационной осведомленности. В производстве компьютерное зрение интегрируется с IoT, робототехникой и платформами управления качеством, формируя единую экосистему данных и управления.
Ссылки
- Применение компьютерного зрения в автономных транспортных средствах: методы, проблемы и перспективы развития — Школа инженерии и технологий, Университет Нового Южного Уэльса в Канберре.
- Контроль качества автомобильных деталей с использованием машинного зрения и метода обнаружения краев – Серия конференций IOP