


Какая секунда на скоростной автомагистрали становится точкой невозврата при аварии? В условиях, когда автомобили движутся на скорости более 100 км/ч, традиционный мониторинг дорог силами операторов ситуационных центров безнадежно устаревает: человек физически не способен одновременно удерживать внимание на десятках экранов и мгновенно реагировать на угрозы. Сегодня на смену пассивному наблюдению приходят системы машинного зрения (CV) и искусственного интеллекта (AI), превращающие обычные дорожные камеры в интеллектуальную сеть безопасности.
Современные алгоритмы глубокого обучения и периферийные вычислительные платформы (Edge AI) способны в режиме реального времени автоматизировать ключевые процессы безопасности:
- Мгновенное распознавание инцидентов: Нейросети детектируют не только сам факт столкновения автомобилей, но и выявляют опасные триггеры — появление пешеходов на проезжей части, остановку транспортного средства в неположенном месте, движение задним ходом или против потока.
- Классификация и трекинг объектов: Системы на базе современных моделей семейства YOLO на лету разделяют транспортный поток по категориям (легковые авто, грузовики, спецтехника, мотоциклы), фиксируя их точную траекторию и скорость движения даже в условиях плохой видимости, тумана или снегопада.
- Автоматическое оповещение и сценарии реагирования: Распознав аномалию, ИИ не просто выводит предупреждение оператору, а мгновенно передает сигнал на дорожные табло (АСУДД) для снижения скорости идущего сзади потока, автоматически вызывая экстренные службы к точному месту происшествия.
- Анализ потенциальных угроз: Интеллектуальные системы фиксируют выпавший из кузова груз, повреждения дорожного полотна или опасное сближение машин, предотвращая катастрофические завалы из десятков автомобилей до того, как они произойдут.
Внедрение машинного зрения на автомагистралях — это стратегический переход от констатации случившихся аварий к их упреждению, где каждая выигранная у времени секунда измеряется спасенными человеческими жизнями.
Автоматическое обнаружение инцидентов (АОИ) может значительно сократить время обнаружения инцидентов и лучше определять места инцидентов, что позволяет быстрее реагировать. Внедрение камер видеонаблюдения за дорожным движением побудило транспортные агентства исследовать технологии компьютерного зрения для АОИ с использованием видеопотоков в реальном времени с этих камер.
В данной статье оценивались три коммерчески доступные системы АОИ на основе компьютерного зрения. Оцениваемые системы АОИ смогли использовать видеопотоки с шести существующих камер видеонаблюдения с панорамированием, наклоном и масштабированием (PTZ) для обнаружения инцидентов, когда эти камеры были настроены на предопределенные параметры. Три системы с выбранными настройками показали разные результаты. Например, система с наибольшим количеством истинных обнаружений инцидентов с остановившимися транспортными средствами также имела относительно большое количество ложных срабатываний. Точность системы АОИ также варьировалась в зависимости от места исследования, вероятно, из-за характера движения транспорта, геометрии дороги и углов обзора камер. Два основных фактора способствовали ложным срабатываниям: движение транспорта в режиме «старт-стоп» в условиях, не связанных с инцидентами, и другие объекты на автомагистрали, включая отражение света и блики, которые были ошибочно обнаружены как инциденты. Три системы также выявили дополнительные инциденты, не зарегистрированные в существующих базах данных по управлению инцидентами, но в основном это были происшествия на обочинах и столкновения с транспортными средствами в зонах проведения работ.
1. Введение
Критически важной задачей для транспортных агентств является управление инцидентами, включая обнаружение, реагирование и устранение дорожно-транспортных происшествий. Эффективная система управления инцидентами должна как можно безопаснее и быстрее восстанавливать транспортный поток и повышать безопасность участников дорожного движения и пострадавших в авариях [1]. Негативные последствия дорожно-транспортных происшествий (например, заторы, задержки и вторичные аварии) зависят от двух ключевых характеристик: снижения пропускной способности объекта и продолжительности инцидента и блокировки полос движения [2]. Автоматическое обнаружение инцидентов (АОИ) может значительно сократить время обнаружения инцидентов и лучше определить места инцидентов, что позволяет быстрее реагировать. Разработка и внедрение АОИ на протяжении многих лет были сосредоточены на использовании данных датчиков дорожного движения (объем, скорость и загруженность) [3]. Было предложено и использовано несколько алгоритмов АОИ для обнаружения инцидентов на основе данных датчиков. Эти алгоритмы используют сравнительный анализ, моделирование дорожного движения, статистический анализ и подходы машинного обучения/искусственного интеллекта.
Камеры видеонаблюдения (CCTV) уже давно используются операторами центров управления дорожным движением (TMC) для проверки инцидентов. Камеры видеонаблюдения обычно устанавливаются вдоль дорог с типичным интервалом около одной мили на городских автомагистралях. Эти камеры оснащены функцией панорамирования, наклона и масштабирования (PTZ), что позволяет операторам TMC отслеживать дорожную обстановку в режиме реального времени в широком поле зрения.
Транспортные агентства используют камеры видеонаблюдения в основном для проверки инцидентов и сбора дополнительной информации о них после того, как они были обнаружены другими ручными или автоматизированными способами. Наличие камер видеонаблюдения и соответствующей инфраструктуры побудило транспортные агентства исследовать решения, использующие видеоаналитику видеопотоков с камер, поступающих в транспортный центр, для обнаружения и более точного определения местоположения инцидентов. Потенциал использования видеоаналитики в сочетании с уже имеющейся инфраструктурой видеонаблюдения может быть очень мощным и экономически эффективным, если эффективность решения на основе видеоаналитики будет подтверждена.
Коммерческие поставщики предлагают продукты для видеоаналитики. Они заявляют, что их продукция может автоматически обрабатывать видеопотоки с камер видеонаблюдения в режиме реального времени с помощью технологий компьютерного зрения и применять алгоритмы обнаружения инцидентов для выявления аномальных дорожных условий. Однако эти поставщики признают, что лучшие результаты обнаружения инцидентов ожидаются при использовании стационарных камер, установленных специально для этой цели на основе видеопотоков с камер видеонаблюдения. Это связано, в частности, с тем, что операторы транспортных центров обычно изменяют поле зрения этих камер по мере необходимости в процессе мониторинга дорожного движения и проверки инцидентов. В данной работе проведена оценка трех коммерчески доступных систем обнаружения инцидентов на основе компьютерного зрения для обнаружения инцидентов с использованием видеопотоков с камер видеонаблюдения.
2. Обзор автоматизированной идентификации на основе компьютерного зрения
2.1. Обработка видеоизображений
Кастринаки и др. [5] провели тщательный обзор, описание и классификацию методов и технологий VIP, используемых в приложениях для мониторинга дорожного движения. VIP для мониторинга дорожного движения обычно включает две основные задачи восприятия: (а) распознавание геометрии дороги, составляющей фон изображения, и (б) обнаружение или отслеживание транспортных средств на изображении. Это позволяет получать и анализировать показатели дорожного движения, такие как наличие и количество транспортных средств, измерения скорости, длина очередей, загруженность и так далее. Система VIP обнаруживает транспортные средства, анализируя изменения между последовательными кадрами видео, исследуя вариации в группах пикселей для различения движущихся объектов от фона [6]. Для повышения точности алгоритмы фильтруют визуальные помехи, вызванные погодой, тенями и переходами освещения от дня к ночи.
Системы VIP можно разделить на три типа в зависимости от метода обнаружения и мониторинга транспортных средств в поле зрения камеры: трехлинейные, системы с замкнутым контуром и системы отслеживания на основе сопоставления данных [4]. Системы трехлинейных систем функционируют аналогично точечным детекторам движения, таким как индуктивные петли или микроволновые детекторы, определяя фиксированные зоны обнаружения, где изменения пикселей используются для сигнализации о наличии транспортного средства. Системы с замкнутым контуром отслеживания расширяют зону мониторинга, непрерывно отслеживая транспортные средства по всему полю зрения и подтверждая обнаружение с помощью нескольких наблюдений. Системы отслеживания на основе сопоставления данных представляют собой более совершенную структуру, которая идентифицирует и отслеживает отдельные транспортные средства путем сопоставления движущихся объектов в кадрах, обеспечивая непрерывное и точное отслеживание во времени. Койфман и др. [7] выделили и описали четыре метода отслеживания транспортных средств VIP.
Последние достижения в области компьютерного зрения все больше смещают анализ видеозаписей дорожного движения от традиционных методов обработки изображений к обнаружению и отслеживанию объектов на основе глубокого обучения. Современные подходы используют сверточные нейронные сети и связанные с ними архитектуры для идентификации и отслеживания транспортных средств, пешеходов и других объектов на дороге непосредственно из видеопотоков. Недавние исследования по обнаружению объектов на видеозаписях дорожного движения подчеркнули улучшенные возможности методов глубокого обучения, а также выявили проблемы, связанные с освещением, перекрытием, ракурсом камеры, качеством изображения и изменяющейся дорожной обстановкой [8]. Недавние исследования также продемонстрировали применение этих методов глубокого обучения к видеозаписям с камер видеонаблюдения за дорожным движением. Шокри и др. [9] разработали систему обнаружения и отслеживания транспортных средств на основе модели Segment Anything Model (SAM) с использованием видео с некалиброванных камер видеонаблюдения за дорожным движением с низким разрешением. Нокуа и др. [10] оценили несколько архитектур сверточных нейронных сетей, включая MobileNet-SSD, YOLOv5 и Faster R-CNN, и объединили обнаружение объектов с отслеживанием оптического потока Лукаса-Канаде для мониторинга дорожного движения в реальном времени.
2.2. Алгоритмы обнаружения инцидентов
Извлеченные признаки с помощью VIP анализируются для определения того, произошел ли инцидент, используя алгоритм обнаружения инцидентов. Традиционные методы обнаружения инцидентов включают сравнительные алгоритмы, статистические методы, модели временных рядов, модели транспортного потока и ранние подходы искусственного интеллекта [11]. В более поздних исследованиях все чаще применяются машинное обучение и глубокое обучение для различения нормальных и аномальных состояний дорожного движения и повышения адаптивности систем обнаружения инцидентов.
Пан и др. [12] продемонстрировали использование гибридной структуры, сочетающей анализ транспортного потока и глубокое обучение, для оценки состояния дорожного движения в условиях заторов, что иллюстрирует растущее применение методов, основанных на данных, для выявления изменяющихся условий дорожного движения, имеющих отношение к АОИ. Эль-Сахли и Абдельфатах [13] разработали систему обнаружения инцидентов на автомагистралях на основе машинного обучения с использованием искусственной нейронной сети. Модель была разработана для различения нормальных и инцидентных режимов движения с учетом уровня заторов, тяжести инцидента, места инцидента и расстояния между детекторами. В исследовании сообщается о показателе обнаружения 95,6%, показателе ложных срабатываний 1,01% и среднем времени обнаружения 0,89 мин во время обучения, что демонстрирует потенциал подходов машинного обучения для АОИ на автомагистралях.
Параллельно с этим, достижения в области компьютерного зрения и глубокого обучения позволили вывести обнаружение инцидентов за рамки методов, основанных на параметрах дорожного движения, к прямому анализу видеозаписей дорожного движения. Эти подходы используют обнаружение объектов, отслеживание, анализ траектории и обнаружение аномалий видео для идентификации остановившихся транспортных средств, пешеходов, аварий и других аномальных событий. Хан и др. [14] применили подход на основе сверточной нейронной сети для классификации дорожных инцидентов как аномальных событий в видеозаписях наблюдения.
Павар и Аттар [15] сформулировали обнаружение дорожных инцидентов как задачу обнаружения аномалий с одним классом и использовали пространственно-временные и последовательно-последовательные автокодировщики для изучения нормальных моделей дорожного движения и выявления отклонений, связанных с инцидентами. Совсем недавно Бартоломе-Хорнильос и др. [16] разработали самоадаптивную видеоориентированную систему обнаружения и идентификации, которая сочетает в себе обнаружение и отслеживание объектов на основе глубокого обучения с обнаружением инцидентов на основе правил для выявления аномальных скоростей транспортных средств, пешеходов или объектов на проезжей части, остановившихся транспортных средств и движения в неправильном направлении.
Мэн и др. [17] также предложили многомодальную систему, которая сочетает визуальные видеохарактеристики с текстовой информацией для выполнения детального обнаружения и классификации различных аномалий дорожного движения на автомагистралях.
2.3. Оценка автоматизированной идентификации на основе компьютерного зрения
Предыдущие исследования оценивали эффективность технологий компьютерного зрения для обнаружения транспортных средств в различных условиях окружающей среды и эксплуатации. Ван и др. [18] разработали систему для обнаружения остановившихся транспортных средств и сбора данных о транспорте, таких как скорость и объем. Полевые эксперименты показали точность определения скорости 91% и точность определения объема в диапазоне 90–94%. Грант и др. [19] оценили использование компьютерного зрения для планирования и обнаружили, что точность чувствительна к расстоянию обнаружения, бликам от освещения, погодным условиям и вибрации камеры. Они рекомендовали процедуры контроля качества и оптимальное размещение детекторов для обеспечения надежных данных.
Ожидается, что производительность систем автоматического обнаружения аномалий на основе машинного зрения будет варьироваться в зависимости от того, собираются ли видеоданные с помощью стационарных камер или камер с поворотным механизмом и зумом (PTZ) для автоматического анализа видео. Специализированные стационарные камеры поддерживают постоянное поле зрения, ориентацию, уровень масштабирования и геометрию изображения послеустановки и калибровки, что позволяет зонам обнаружения и границам полос оставаться стабильными. В отличие от этого, ожидается, что ракурсы PTZ-камер будут изменяться во время операций по управлению дорожным движением, что приведет к изменению угла обзора, масштаба объекта, геометрии проезжей части и положения полосы движения на изображении. Недавние исследования выявили, что изменение или перемещение ракурсов камер является дополнительной проблемой для обнаружения аномалий на основе видео [20]. Ракурсы PTZ-камер могут дополнительно отклоняться от своих исходных настроек со временем из-за замены камер, технического обслуживания, механического проскальзывания, перемещения кронштейнов или ударов по опорным конструкциям камер [21]. Такие отклонения могут повлиять на откалиброванное поле зрения и потенциально снизить эффективность автоматического обнаружения.
Предыдущие полевые исследования предоставляют полезные основы для оценки видеосистем оповещения о дорожно-транспортных происшествиях с использованием существующей инфраструктуры PTZ-камер. В этих исследованиях сгенерированные системой оповещения, как правило, оценивались путем ручной проверки с использованием неподвижных изображений, записанного видео и имеющихся записей инцидентов агентства, что позволяло сравнивать оповещения с независимо наблюдаемыми событиями дорожного движения, а также с общими показателями эффективности, включая коэффициент обнаружения, коэффициент ложных или некритических срабатываний и среднее время обнаружения [22, 23]. В дополнение к этим показателям, основанным на оповещениях, некоторые оценки также учитывали влияние конфигурации камеры и стабильности обзора, сравнивая ложные срабатывания, когда камеры находились в пределах и за пределами своих предопределенных основных ракурсов [24]. Эти оценки показывают, что эффективность PTZ-систем оповещения о дорожно-транспортных происшествиях может оцениваться с использованием проверенных обнаружений, ложных срабатываний и своевременности обнаружения, а также с учетом того, остается ли камера в своем предопределенном ракурсе.
Другие исследования изучали, как условия съемки и окружающей среды влияют на эти показатели эффективности. Преведурос и др. [4] протестировали три системы видеообнаружения в туннелях автомагистралей, используя инсценированные инциденты. Показатели обнаружения значительно варьировались от 21% до 71%, а ложные срабатывания, как было установлено, зависели от световых эффектов, кривизны туннеля и угла съемки. В исследовании сделан вывод, что конфигурация и калибровка системы имеют решающее значение для надежного обнаружения. Мартин [25] обнаружил среднюю точность обнаружения инцидентов на основе видео 87% днем и в сумерках, 73% ночью и 81% в условиях снега. Ложные или пропущенные обнаружения произошли в 17% случаев, часто из-за бликов, снега, вибрации или перекрытия. В исследовании подчеркивались важность правильных углов съемки, стабильности и технического обслуживания для повышения надежности.
Ким и др. [26] провели исследование о том, как качество видео влияет на показатели обнаружения. Использование трех настроек видео (от низкой до высокой) позволило улучшить обнаружение с 25,0% до 80,4%, а количество ложных срабатываний снизилось с 27,7% до 12,5%. Погода и освещение существенно влияли на производительность. Высота камеры оказывала неоднозначное влияние, в то время как заданное отклонение постоянно снижало точность. Недавние исследования видеозаписей дорожного движения также выявили влияние ракурса камеры, освещения, качества изображения и перекрытия на производительность компьютерного зрения [8].
В совокупности эти оценки подчеркивают потенциал видеоаналитики для обнаружения инцидентов, а также критическую важность качества видео, настройки камер, освещения, погодных условий и калибровки для обеспечения надежной и точной работы системы. Стационарные камеры обеспечивают более стабильную среду для автоматического обнаружения, в то время как PTZ-камеры создают дополнительные проблемы, поскольку их поле зрения может изменяться во время обычной работы TMC. Однако PTZ-камеры позволяют использовать существующую инфраструктуру видеонаблюдения ведомства без установки дополнительных специализированных стационарных камер. В ограниченном количестве исследований сравнивались несколько коммерчески доступных систем автоматического обнаружения с использованием одной и той же существующей инфраструктуры PTZ-камер в рамках единой системы оценки. Данное исследование восполняет этот пробел, оценивая три коммерческие системы с использованием одних и тех же видеопотоков с PTZ-камер, определений инцидентов, процедур проверки и показателей производительности.
3. Внедренные системы и методы оценки
В этом разделе представлен обзор внедрения трех систем автоматизированной идентификации личности (АИД), оцененных в данном исследовании, а также метода, использованного для их оценки.
3.1. Развертывание системы АОИ
Для оценки в данном исследовании были выбраны три коммерческие системы автоматического обнаружения инцидентов (АОИ). Системы используют технологии компьютерного зрения для отслеживания объектов для обнаружения событий. Они непрерывно отслеживают видеопотоки с камер видеонаблюдения и отправляют оповещения по электронной почте в случае обнаружения инцидента. В данном исследовании для целей оценки записываются данные журнала инцидентов, включая видеоклипы или снимки. Три системы — далее в статье именуемые Системой 1, Системой 2 и Системой 3 — обрабатывают видеопотоки в реальном времени (1920 × 1080 пикселей при 30 кадрах в секунду) с камер для идентификации инцидентов с использованием технологий компьютерного зрения. В исследовании используются видеопотоки с шести существующих PTZ-камер 4-го округа Департамента транспорта Флориды (FDOT) в округе Бровард, штат Флорида. Системы АОИ требуют, чтобы камеры были зафиксированы в одном положении с постоянным углом обзора и настройкой масштабирования для эффективного обнаружения инцидентов. Камеры видеонаблюдения были установлены в фиксированное положение (Preset), если только операторы TMC не перемещали их в другое положение для подтверждения и проверки инцидентов. Если в течение 15 минут после перемещения камеры из заданного положения не будет никакой активности, камера вернется в заданное положение. Системы АОИ были установлены и запущены на локальных компьютерах, расположенных в 4-м округе FDOT, в соответствии с требованиями и рабочими процедурами FDOT.
Поставщики несли ответственность за калибровку своих систем для достижения наилучших возможных характеристик в условиях каждого исследовательского участка. Процесс калибровки включал три основных компонента:
- Конфигурация геометрии — Производители определили зоны обнаружения, представляющие собой пространственные границы для обнаружения инцидентов, для каждой камеры видеонаблюдения. Чтобы различать боковое положение обнаруженных инцидентов, производители также обозначили полосы движения при калибровке модели. Пример зоны обнаружения (зеленые многоугольники) и пример разметки полос движения (черные многоугольники) показаны на рисунке 1. Три системы АОИ имели определенные определения зон обнаружения и разметки полос движения, которые производители выбрали для оптимизации производительности своих систем. В целом, системы АОИ имели ограниченный диапазон обнаружения, обычно от 200 до 700 футов в пределах поля зрения камеры, заданного в настройках. Боковое покрытие системы АОИ не является одинаковым для разных объектов и производителей. В некоторых местах зоны обнаружения, выбранные производителем, охватывают оба направления движения, в то время как в других покрытие ограничено одной стороной проезжей части.
- Калибровка моделей — Три поставщика откалибровали параметры своих моделей компьютерного зрения, чтобы обеспечить наилучшую производительность моделей в обнаружении и отслеживании транспортных средств, пешеходов и других объектов в зоне обнаружения.
- Проверка работоспособности системы — Системы АОИ выявляют инциденты, отслеживая, остается ли транспортное средство неподвижным за пределами порогового значения, и при таком выявлении запускают оповещения об инциденте для остановившихся транспортных средств. Эти пороговые значения были установлены поставщиками и варьировались в зависимости от местоположения (обочина или полоса движения) и характера движения (заторы или свободное движение).
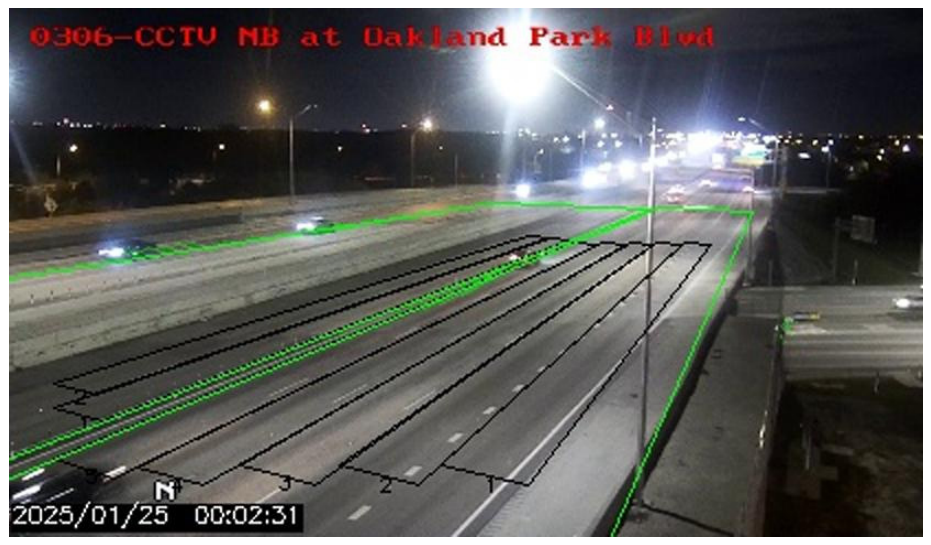

Рисунок 1. Пример зон обнаружения для одной из систем.
Для обеспечения единообразной системы оценки все три системы были протестированы с использованием одной и той же существующей инфраструктуры PTZ-камер FDOT и с применением одних и тех же определений инцидентов, процедур проверки и показателей эффективности. В таблице 1 приведены технические и эксплуатационные характеристики трех систем АОИ, рассмотренных в данном исследовании.
Таблица 1. Краткое описание систем искусственной инвазии.
| Особенность | Система 1 | Система 2 | Система 3 |
|---|---|---|---|
| Типы обнаруживаемых инцидентов | Авария, движение по встречной полосе, остановившиеся/медленно движущиеся транспортные средства, обломки, пробка | Авария, движение по встречной полосе, остановившиеся/медленно движущиеся транспортные средства, обломки, пробка | Авария, движение по встречной полосе, остановившиеся автомобили, пробка |
| Типы реализуемых объектов | Межштатные автомагистрали, основные магистрали, перекрестки, мосты, железнодорожные переезды | Межштатные автомагистрали, основные магистрали, перекрестки, мосты, железнодорожные переезды | Межштатные автомагистрали, перекрестки |
| Условия окружающей среды | Сухая и дождливая погода | В сухую и дождливую погоду ночью используется функция слежения за фарами. | В сухую и дождливую погоду ночью используется функция слежения за фарами. |
| Условия движения | Свободный поток и “остановка-возобновление” | Свободный поток и “остановка-возобновление” | Свободный поток и “остановка-возобновление” |
| Совместимость с PTZ-камерами | Совместим с поворотными механизмами, обеспечивает автоматическую калибровку. | Предпочитает стационарные камеры, частично работает с поворотными камерами (PTZ). |
Предпочитает стационарные камеры, частично работает с поворотными камерами (PTZ). |
| Пользовательский интерфейс для | Веб-страница | Клиент Windows | Веб-страница |
| Предупреждения об обнаружении | Электронное письмо/текстовое сообщение | Электронная почта | Электронное письмо/текстовое сообщение |
| Вычислительные потребности | Процессор | Процессор | GPU |
| Входные данные | Видеопоток | Видеопоток | Видеопоток |
| Время калибровки | 2–4 недели | 2–4 недели | 2–4 недели |
3.2. Исследование развернутой системы
Исследовательская группа провела первоначальное изучение трех систем, чтобы понять и проверить их функционирование. Это изучение включало в себя:
-
Проверка функций и возможностей каждой системы.
-
Понимание пользовательского интерфейса и настроек параметров систем.
-
Проверка и подтверждение наличия данных журнала обнаружения.
-
Проверка обнаруженных инцидентов и видеозаписей, связанных с обнаруженными инцидентами.
Каждое оповещение АОИ было вручную проверено с использованием соответствующего видеоролика, записанного соответствующей системой. В процессе проверки участвовали два члена исследовательской группы. Каждое оповещение сначала проверялось на предмет того, находилась ли камера в заданном положении в момент обнаружения. Оповещения, сгенерированные, когда камера находилась в заданном положении, затем классифицировались как «Истинное оповещение» или «Ложное оповещение» на основе визуальных доказательств, имеющихся в записанном видео.
- Под «истинным предупреждением» понималось предупреждение, для которого тип зарегистрированного события был визуально подтвержден в зоне обнаружения системы в момент обнаружения. Например, предупреждение о остановившемся транспортном средстве считалось истинным, если транспортное средство находилось в неподвижном состоянии в зоне обнаружения не из-за заторов на дороге, а предупреждение о пешеходе считалось истинным, если присутствие пешехода было визуально подтверждено.
- Ложное срабатывание определялось как срабатывание, при котором тип зарегистрированного события не мог быть визуально подтвержден в пределах зоны обнаружения. Примерами могли служить транспортные средства, временно остановившиеся в пробках, или другие объекты, такие как тени, световые отражения, блики, дорожные знаки или строительные конструкции, которые были неправильно идентифицированы системой.
Две из трех систем автоматического обнаружения (АОИ) тестировались с 14 января по 28 февраля 2025 года. Третья система тестировалась с 14 января по 14 марта, поскольку в течение этого периода она работала некорректно, как будет объяснено позже. Анализ был сосредоточен на способности систем обнаруживать остановившиеся транспортные средства и присутствие пешеходов в часы пик (с 6:30 до 9:30 и с 16:00 до 19:00) и в непиковое время. Помимо анализа для различных уровней загруженности (часы пик и непиковые периоды), анализ проводился при различных условиях освещения (дневной свет и ночной свет) и погодных условиях (сухой свет и дождь). Обнаружения были отфильтрованы, чтобы сохранить только те, которые были зафиксированы, когда камеры видеонаблюдения работали в соответствии с заданными настройками. В течение тестового периода исследовательская группа собирала данные о событиях обнаружения, генерируемые системами, включая идентификацию исходной камеры, метку времени обнаружения, тип обнаружения (остановившееся транспортное средство, присутствие пешехода или события, связанные с загруженностью) и видеоклипы для проверки событий.
Исследовательская группа также получила данные о происшествиях FDOT из Региональной интегрированной транспортной информационной системы (RITIS), которая служит хранилищем данных для систем управления дорожным движением и инцидентами FDOT. В качестве показателей эффективности при оценке использовались следующие:
-
Показатель ложных срабатываний (FAR): это доля ложных срабатываний по отношению к общему количеству сгенерированных каждым поставщиком оповещений. Ложное срабатывание определяется как обнаружение инцидента, которое не удалось подтвердить на основе видеозаписи.


С другой стороны, показатель точности измеряет долю правильных положительных прогнозов (истинно положительных результатов) из всех случаев, когда модель предсказала положительный результат.


Точность напрямую связана с FAR согласно их определению:


Поскольку FAR является дополнением к точности, в данном исследовании для анализа использовался показатель FAR. Высокий показатель FAR указывает на низкую точность.
-
Коэффициент совпадения: это количество обнаруженных инцидентов, которые можно сопоставить с инцидентами, хранящимися в базе данных FDOT. Коэффициент совпадения оценивался как количество оповещений, которые соответствовали инцидентам, зарегистрированным системой RITIS в радиусе 0,5 мили от местоположения камеры и в пределах ±30 минут от времени обнаружения инцидента оцениваемой системой АОИ. Эти пространственные и временные пороговые значения были выбраны для учета различий между фактическим местоположением и временной меткой инцидента, обнаруженного системами АОИ, и данными, зарегистрированными в базе данных FDOT. Однако для оценки чувствительности результатов сопоставления к этим пороговым значениям был проведен анализ с использованием альтернативных пространственных и временных пороговых значений. Пространственный порог варьировался от 0,25 до 1,00 мили, а временной порог — от ±15 до ±60 минут. Этот анализ чувствительности проводился с использованием всех реальных оповещений об остановившихся транспортных средствах. Инциденты, хранящиеся в базе данных FDOT, обнаруживаются двумя источниками. Использовались два источника данных: «Предоставлено Waze», основанный на потоке данных в реальном времени, получаемом FDOT от стороннего поставщика (Waze), и «Записано FDOT», данные о которых регистрируются операторами TMC на основе информации от дорожной полиции, службы патрулирования и других источников. В данном исследовании данные, полученные с помощью АОИ, сопоставлялись с данными из обоих источников. Коэффициент совпадения рассчитывался следующим образом:


- Задержка обнаружения: это разница во времени между меткой времени инцидента, обнаруженного системой АОИ, и соответствующей меткой времени в существующей базе данных FDOT.
- Проверка гипотезы о своевременности обнаружения: Был проведен статистический анализ для определения того, было ли время обнаружения системой АОИ значительно раньше, чем время, зарегистрированное FDOT для соответствующих инцидентов. Нулевая гипотеза заключается в том, что время обнаружения системой АОИ не раньше, чем время начала инцидента, указанное в архивной базе данных FDOT. Для оценки медианной разницы во времени обнаружения использовался односторонний перестановочный тест, являющийся непараметрическим тестом.
Кроме того, в данном исследовании была разработана бинарная логистическая модель для выявления факторов, способствующих ложным срабатываниям при обнаружении остановившихся транспортных средств. В модель были включены следующие характеристики: конкретная исследуемая система, камера, предоставляющая видеопоток для обнаружения, обнаружение полосы движения или обочины, дождливая или сухая погода, часы пик или непиковые часы, а также ночные или дневные условия.
4. Результаты
В этом разделе обсуждаются результаты оценки систем автоматического обнаружения инцидентов на основе компьютерного зрения, использованных в данном исследовании. Рассматриваются количество обнаруженных инцидентов, частота ложных срабатываний, причины этих ложных срабатываний, сопоставление инцидентов, обнаруженных системами автоматического обнаружения, с зарегистрированными инцидентами в базе данных FDOT, а также анализ задержки, оценивающий разницу между обнаружением системой автоматического обнаружения и временными метками начала инцидента в базе данных FDOT.
4.1. Количество обнаружений
В таблице 2 показано, что, учитывая как истинные, так и ложные срабатывания, Система 2 обнаруживает наибольшее количество инцидентов с остановившимися транспортными средствами, как по общему числу инцидентов, так и по числу инцидентов, обнаруженных, когда камеры находились в режиме предустановленных настроек. Количество обнаружений пешеходов в день для Системы 2 и Системы 3 было близким и даже выше, чем для Системы 1. Большое количество инцидентов было обнаружено, когда камеры не находились в режиме предустановленных настроек, особенно в случае Системы 2. Эти инциденты не рассматривались в данном исследовании, поскольку значительная их часть представляла собой либо ложные срабатывания, либо срабатывания, когда операторы перемещали камеру для увеличения изображения мест инцидентов после того, как инциденты были обнаружены другими способами.
Таблица 2. Количество выявленных инцидентов.
| Система VID | Дни наблюдений | Общее количество инцидентов | Обнаруженные инциденты в соответствии с заданными параметрами | ||
|---|---|---|---|---|---|
| Остано-вившийся автомобиль | Пешеход | Остано-вившийся автомобиль | Пешеход | ||
| Система 1 | 46 | 352 | 22 | 163 (3,5 в день) | 18 (0,4 в день) |
| Система 2 | 46 | 978 | 127 | 341 (7,4 в день) | 32 (0,7 в день) |
| Система 3 | 43 1 | 308 | 105 | 84 (2,0 в день) | 29 (0,7 в день) |
4.2. Ложные оповещения
Анализ FAR выявил существенные различия в эффективности обнаружения в разных системах. Изучение результатов показывает, что обнаружение одной из камер FDOT (округ Броуард, Флорида, США) (камера 0389-CCTV) внесло значительный вклад в ложные срабатывания систем АОИ из-за отражения света и бликов в ночное время. Для обеспечения сопоставимости данных между системами значения FAR приведены на рисунке 2 без учета обнаружения с использованием видео с этой камеры. Для инцидентов с остановленными транспортными средствами в непиковое время система 1 показала самый низкий показатель FAR (29%), за ней следуют система 2 (44%) и система 3 (50%). В пиковые периоды система 1 снова показала самый низкий показатель FAR — 44%, за ней следуют система 2 (58%) и система 3 (79%).


Рисунок 2. Показатели ложных срабатываний (FAR) по системам, периодам времени и типам инцидентов.
В периоды вне пиковой нагрузки система 3 показала коэффициент ложноположительных срабатываний (FAR) 0%, тогда как для систем 1 и 2 этот показатель составил 22% и 5% соответственно. В часы пик система 3 поддерживала коэффициент ложноположительных срабатываний на уровне 0%. Однако для систем 1 и 2 этот показатель составил 67% и 60% соответственно, что снова демонстрирует значительно более высокие значения FAR в часы пик по сравнению с периодами вне пиковой нагрузки.
Исследовательская группа изучила характеристики, связанные с истинными и ложными оповещениями, генерируемыми тремя системами. Было установлено, что основными причинами ложных оповещений являются частые остановки и наличие других объектов, как описано ниже. В часы пик, из-за частых остановок и движения, системы могут идентифицировать остановившееся транспортное средство из-за затора как инцидент. В этом отношении существует компромисс в установке пороговых значений минимального времени остановки транспортного средства, которое считается инцидентом. Более низкие пороговые значения времени приводят к большему количеству обнаружений, но и к большему количеству ложных оповещений. Как указывалось ранее, поставщикам систем была предоставлена свобода в установке пороговых значений для своих систем. В дополнение к частым остановкам и движению в период затора, еще одним важным фактором, влияющим на ложные оповещения, является идентификация наличия других объектов как остановившихся транспортных средств или пешеходов, включая такие объекты, как тени, элементы дорожного покрытия, отражение и блики от света транспортных средств, дорожные знаки и/или строительные ограждения. Количество ложных срабатываний можно уменьшить за счет усовершенствования алгоритмов классификации объектов, используемых в технологиях компьютерного зрения, и уточнения конфигурации зон обнаружения.
Все ложные срабатывания системы 1 и системы 2, связанные с присутствием пешеходов, были вызваны наличием других объектов. Система 3 не генерировала ложных срабатываний, связанных с пешеходами.
В таблице 3 показано, что основной причиной ложных срабатываний для Системы 1 были движения с частыми остановками и возобновлением движения как в непиковое, так и в пиковое время. Для Системы 2 количество ложных срабатываний было значительно выше, чем для Системы 1. В непиковое время основным фактором, приводящим к ложным срабатываниям для Систем 2 и 3, было наличие других объектов. В пиковое время вклад движений с частыми остановками и возобновлением движения в ложные срабатывания был выше, чем в непиковое время, для Систем 2 и 3. Количество ложных срабатываний из-за неподвижных объектов значительно ниже в пиковое время по сравнению с непиковым для этих двух систем. Дальнейший анализ показывает, что это связано с тем, что непиковое время включает ночные условия с отражениями света и бликами, которые ошибочно идентифицировались как инциденты.
Таблица 3. Подтвержденные причины ложных срабатываний при обнаружении остановленных транспортных средств.
| Период | Подтвер-жденная причина | Система 1 (за исклю-чением 0389 — видео-наблюдение) |
Система 2 (за исклю-чением 0389 — видео-наблюдение) |
Система 3 (за исклю-чением 0389 — видео-наблюдение) |
|||
|---|---|---|---|---|---|---|---|
| Наблю-дение 1 | Рей-тинг 2 | Наблю-дение 1 | Рей-тинг 2 | Наблю-дение 1 | Рей-тинг 2 | ||
| Вне пикового времени | Другие объекты | 4 | 17% | 58 | 74% | 8 | 73% |
| Стоп-н-го | 19 | 83% | 20 | 26% | 3 | 27% | |
| пик | Другие объекты | 4 | 29% | 21 | 55% | 5 | 17% |
| Стоп-н-го | 10 | 71% | 17 | 45% | 25 | 83% | |
1. Наблюдение = Количество ложных срабатываний. 2. Показатель = количество ложных срабатываний, связанных с подтвержденным контекстом, деленное на общее количество ложных срабатываний.
4.3. Состав истинных оповещений
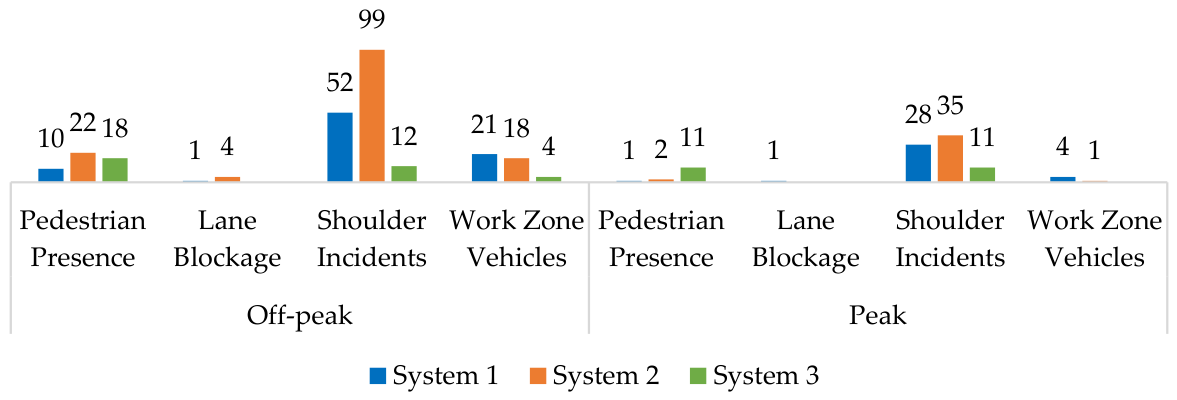
Система 2 показала наибольшее количество обнаруженных реальных инцидентов, за ней следует Система 1, как показано на Рисунке 3. На Рисунке 3 представлена сводная информация о составе обнаруженных реальных оповещений для трех систем. Большая часть обнаруженных инцидентов приходилась на происшествия на обочине, за которыми следовали работы в зоне дорожных работ, а затем обнаружение присутствия пешеходов. Системы обнаружили лишь небольшое количество случаев перекрытия полос движения. Это может быть частично связано с небольшой длиной зоны обнаружения, которая варьируется от 200 до 700 футов в зависимости от системы и расположения камер. Поскольку случаи перекрытия полос движения встречаются гораздо реже, чем случаи на обочине, ожидаемое количество случаев перекрытия полос движения в зоне обнаружения невелико.

4.4. Влияние освещения и погодных условий
Исследовательская группа изучила влияние освещения и погодных условий на частоту оповещений и FAR. Системы АОИ работали непрерывно, 24 часа в сутки, в течение соответствующих периодов исследования. Для анализа освещения дневное время определялось как период с 7:00 до 18:00, а остальные часы классифицировались как ночное. Системы 1 и 2 имели в общей сложности 506 дневных и 598 ночных часов в течение 46-дневного периода исследования. Система 3 имела 473 дневных и 559 ночных часов в течение 43 дней наблюдения.
Поскольку камера 0389-CCTV была исключена из этого анализа, для каждой системы было включено пять камер. Таким образом, продолжительность экспозиции в дневное и ночное время составила 2530 и 2990 камеро-часов соответственно для систем 1 и 2. Для системы 3 соответствующая продолжительность экспозиции составила 2365 дневных камеро-часов и 2795 ночных камеро-часов.
В таблице 4 показано, что количество обнаружений пешеходов ночью было ниже для всех систем. Система 1 выдала восемь оповещений о пешеходах днем и четыре ночью, Система 2 — 20 днем и одно ночью, а Система 3 — 21 днем и пять ночью. Эти различия могут отражать более низкую активность пешеходов в ночное время, а не различия в производительности систем.
Таблица 4. Коэффициент риска в зависимости от условий окружающей среды.
| Тип инцидента | Состо-яние | Система 1 (за исклю-чением 0389 — видео-наблюдение) |
Система 2 (за исклю-чением 0389 — видео-наблюдение) |
Система 3 (за исклю-чением 0389 — видео-наблюдение) |
|---|---|---|---|---|
| Пешеход | День | 2/8 = 25% | 4/20 = 20% | 0/21 = 0% |
| Ночь | 2/4 = 50% | 0/1 = 0% | 0/5 = 0% | |
| Сухой | 4/12 = 33% | 4/21 = 19% | 0/26 = 0% | |
| Дождь | НА | НА | НА | |
| Остано-вившийся автомобиль | День | 24/75 = 32% | 52/126 = 41% | 36/50 = 72% |
| Ночь | 13/37 = 35% | 64/116 = 55% | 5/10 = 50% | |
| Сухой | 36/111 = 32% | 82/207 = 40% | 41/60 = 68% | |
| Дождь | 1/1 = 100% | 34/35 = 97% | НА |
В ночное время также было зафиксировано меньшее количество предупреждений о остановившихся транспортных средствах. Система 1 выдала 75 предупреждений днем и 37 ночью, в то время как Система 2 — 126 предупреждений днем и 116 ночью. Наибольшая разница наблюдалась в системе 3, где было зафиксировано 50 предупреждений днем и 10 ночью.
Погодные условия классифицировались как дождливые или сухие на основе данных об осадках, полученных со станции автоматизированной системы наблюдения за поверхностью (ASOS) в международном аэропорту Форт-Лодердейл-Холливуд. Системы 1 и 2 зафиксировали приблизительно 55,27 часов дождя и 1048,73 часа засухи. Для системы 3, после исключения периодов недоступности системы, соответствующая продолжительность воздействия составила приблизительно 46,27 часов дождя и 985,73 часа засухи.
После учета пяти камер, включенных в анализ, эти продолжительности соответствовали приблизительно 276,35 часам съемки в дождливую погоду и 5243,65 часам съемки в сухую погоду для систем 1 и 2. Для системы 3 соответствующие продолжительности съемки составили приблизительно 231,35 часа съемки в дождливую погоду и 4928,65 часа съемки в сухую погоду.
В таблице 4 показано, что ложноположительные результаты (FAR) для системы 1 при обнаружении пешеходов составляли 25% днем и 50% ночью. Системы 2 и 3 не зафиксировали ложных срабатываний на пешеходов ночью, но каждая система имела пять или менее ложных срабатываний на пешеходов в ночное время. При обнаружении остановившихся транспортных средств показатели FAR для систем 1 и 3 снизились, в то время как показатель FAR для системы 2 значительно увеличился ночью из-за отражения света и бликов.
Исследовательская группа также сравнила показатели FAR в ясную и дождливую погоду. В дождливую погоду не было зафиксировано ни одного случая обнаружения пешеходов. Для остановившихся транспортных средств Система 3 не выдавала никаких предупреждений, а Система 1 выдала только одно ложное предупреждение. Небольшое количество обнаружений может быть частично обусловлено более короткими периодами мониторинга в дождливую погоду. Однако Система 2 выдала 35 предупреждений, 34 из которых были признаны ложными, что привело к показателю FAR 97% в дождливую погоду по сравнению с 40% в сухую погоду. С учетом воздействия, Система 2 выдавала примерно 12,7 предупреждений об остановившихся транспортных средствах и 12,3 ложных предупреждения об остановившихся транспортных средствах на 100 часов работы камеры в дождливую погоду, по сравнению с примерно 3,9 предупреждениями и 1,6 ложными предупреждениями на 100 часов работы камеры в сухую погоду.
4.5. Статистическая модель факторов, влияющих на FAR
Для изучения факторов, влияющих на ложные срабатывания при обнаружении остановившихся транспортных средств, была разработана бинарная логистическая модель. В таблице 5 представлены оценочные коэффициенты, стандартные ошибки, z-статистики, p -значения, отношения шансов (ОР) и 95% доверительные интервалы (95% ДИ) оценочной модели, которая использует все данные после исключения обнаружений с камеры видеонаблюдения 0389-CCTV по всем трем системам для обеспечения согласованного сравнения. Зависимая (прогнозируемая) переменная модели — это наличие или отсутствие ложного срабатывания оповещения (1 = ложное срабатывание, 0 = истинное срабатывание). Отношение шансов (ОР) количественно определяет, как увеличение независимой переменной на одну единицу влияет на вероятность ложного срабатывания (шанс = вероятность ложного срабатывания относительно истинного срабатывания), при этом ОР = 1 означает отсутствие эффекта, ОР > 1 означает, что фактор увеличивает риск ложного срабатывания, а ОР < 1 означает, что фактор уменьшает риск ложного срабатывания.
Таблица 5. Оценка бинарной логистической модели для ложного оповещения о остановившемся транспортном средстве.
| Переменная | Коэф-фициент | Отно-шение шансов | 95% дове-ритель-ный интер-вал для ОР | Стан-дартная ошибка | z-статис-тика | p -зна-чение |
|---|---|---|---|---|---|---|
| Система 1 | Исходный уровень | |||||
| Система 2 | 1.35 | 3.85 | 1,69–8,76 | 0,42 | 3.21 | 0,001 |
| Система 3 | 2.20 | 9.07 | 3.12–26.34 | 0,54 | 4.05 | <0.001 |
| 0286-CCTV | Исходный уровень | |||||
| 0225-CCTV | −0,23 | 0,79 | 0,31–2,00 | 0,47 | −0,50 | 0.620 |
| 0306-CCTV | −1,97 | 0,14 | 0,02–0,87 | 0,93 | −2.11 | 0,035 |
| 0376-CCTV | 0,90 | 2.47 | 1.01–6.05 | 0,46 | 1.98 | 0,048 |
| 0440-CCTV | 1.43 | 4.17 | 1,85–9,38 | 0,41 | 3.45 | <0.001 |
| На полосе движения | 4.00 | 54.56 | 22.62–131.62 | 0,45 | 8.90 | <0.001 |
| Дождь | 4.43 | 83.53 | 10.33–675.79 | 1.07 | 4.15 | <0.001 |
| Часы пик | 0,89 | 2.45 | 1,27–4,70 | 0,33 | 2.68 | 0,007 |
| Ночь | 0,08 | 1.08 | 0,56–2,08 | 0,33 | 0,23 | 0,815 |
| Постоянный | −3,34 | 0,04 | 0,01–0,10 | 0,54 | −6.18 | <0.001 |
Результаты моделирования показывают следующее:
- Используемая система: Коэффициенты и отношения шансов показывают, что система 2 имела в 3,85 раза большую вероятность генерации ложного оповещения по сравнению с системой 1 (95% ДИ: 1,69–8,76; p = 0,001). Система 3 имела в 9,07 раза большую вероятность генерации ложного оповещения по сравнению с системой 1 (95% ДИ: 3,12–26,34; p < 0,001).
- Места проведения исследования: Модель показывает, что разные камеры демонстрируют различную вероятность генерации ложных срабатываний. Эти различия могут быть обусловлены специфическими для каждого участка схемами движения транспорта, геометрией дороги и/или углами обзора камер.
- Место обнаружения: Вероятность ложных срабатываний оповещений, связанных с объектами на полосе движения, была значительно выше, чем у оповещений, связанных с другими местами, такими как обочины (ОР = 54,56; 95% ДИ: 22,62–131,62; p < 0,001). Этот результат указывает на то, что обнаружение объектов на полосах движения с большей вероятностью приводит к ложным срабатываниям по сравнению с обнаружением в других местах, таких как обочина. Этот вывод может быть объяснен частыми остановками и возобновлением движения на полосах движения.
- Дождь: Дождливая погода была связана с более высокой вероятностью ложного оповещения, чем сухая погода (ОР = 83,53; 95% ДИ: 10,33–675,79; p < 0,001). Однако в дождливую погоду произошло всего 36 оповещений, из которых 35 были ложными. Эта небольшая и сильно несбалансированная выборка в дождливую погоду привела к широкому доверительному интервалу и указывает на неточность оценки эффекта. Поэтому, хотя направление связи в данных исследования ясно, ее величину следует интерпретировать с осторожностью.
- Часы пик: После учета других переменных вероятность ложных срабатываний оповещений, сгенерированных в часы пик, была в 2,45 раза выше по сравнению с оповещениями, сгенерированными в непиковые периоды (95% ДИ: 1,27–4,70; p = 0,007). Этот вывод может быть связан с увеличением заторов и частыми остановками движения в часы пик.
- Ночь: Значимого влияния ночных условий на ложные срабатывания обнаружено не было, поскольку соответствующий коэффициент модели не был статистически значимым.
4.6. Показатель соответствия инцидентов
Для оценки чувствительности коэффициента сопоставления к выбранным пространственным и временным пороговым значениям был проведен анализ чувствительности с использованием всех истинных оповещений о остановившихся транспортных средствах. В исследовании была предпринята попытка сопоставить инциденты, обнаруженные с помощью систем идентификации на основе компьютерного зрения, с записями об инцидентах, хранящимися в базе данных FDOT, на основе двух источников информации об инцидентах (запись FDOT и предоставленная Waze). В таблице 6 показаны коэффициенты сопоставления, полученные при различных комбинациях пространственных и временных пороговых значений. Результаты показывают, что коэффициент сопоставления увеличивался по мере увеличения пространственных и временных пороговых значений, как и ожидалось. При выбранном критерии 0,5 мили и ±30 мин коэффициенты сопоставления составили 20,6%, 17,8% и 29,6% для систем 1, 2 и 3 соответственно. Когда критерии были ужесточены до 0,25 мили и ±15 мин, соответствующие коэффициенты сопоставления снизились до 8,4%, 8,3% и 18,5%. Напротив, когда критерии были смягчены до 1,0 мили и ±60 мин, показатели совпадения увеличились до 44,9%, 43,3% и 51,9% соответственно. Эти результаты показывают, что показатель совпадения чувствителен к выбранным пространственным и временным окнам сопоставления. Пространственные и временные пороговые значения в 0,5 мили и ±30 мин были выбраны для дальнейшего анализа на основе обсуждения с операторами центров управления дорожным движением (ЦУД), поскольку они отражают ожидаемую неопределенность в местоположении инцидента и времени сообщения о нем.
Таблица 6. Чувствительность показателей совпадения к пространственным и временным пороговым значениям.
| Критерии соответствия | Система 1 | Система 2 | Система 3 |
|---|---|---|---|
| 0,25 мили, ±15 мин | 8,4% | 8,3% | 18,5% |
| 0,25 мили, ±30 мин | 16,8% | 13,4% | 29,6% |
| 0,25 мили, ±45 мин | 20,6% | 15,9% | 33,3% |
| 0,25 мили, ±60 мин | 27,1% | 21,0% | 37,0% |
| 0,50 мили, ±15 мин | 12,1% | 10,8% | 22,2% |
| 0,50 мили, ±30 мин | 20,6% | 17,8% | 29,6% |
| 0,50 мили, ±45 мин | 28,0% | 25,5% | 33,3% |
| 0,50 мили, ±60 мин | 35,5% | 31,8% | 44,4% |
| 0,75 мили, ±15 мин | 14,0% | 14,0% | 25,9% |
| 0,75 мили, ±30 мин | 26,2% | 22,9% | 33,3% |
| 0,75 мили, ±45 мин | 33,6% | 29,3% | 37,0% |
| 0,75 мили, ±60 мин | 41,1% | 37,6% | 51,9% |
| 1,00 миля, ±15 мин | 15,9% | 16,6% | 25,9% |
| 1,00 миля, ±30 мин | 29,0% | 27,4% | 33,3% |
| 1,00 миля, ±45 мин | 36,4% | 33,8% | 37,0% |
| 1,00 миля, ±60 мин | 44,9% | 43,3% | 51,9% |
Используя выбранный критерий соответствия в 0,5 мили и ±30 минут, следующим шагом был расчет коэффициента соответствия путем сравнения реальных оповещений от каждой системы с записями об инцидентах в базе данных FDOT. Это сравнение было сосредоточено на системах автоматического обнаружения остановившихся транспортных средств и направлено на определение дополнительных возможностей обнаружения, предоставляемых системами автоматического обнаружения. На рисунке 4 показано, что коэффициенты соответствия в непиковые часы составляли 18%, 15% и 31% для систем 1, 2 и 3 соответственно. В пиковые периоды коэффициенты соответствия составляли 27%, 28% и 27% для трех систем соответственно.


Рисунок 4. Показатель совпадения для инцидентов с остановившимися транспортными средствами.
Как показано на рисунке 5а , несовпадающие оповещения в основном связаны с остановившимися транспортными средствами на обочине и транспортными средствами в зоне проведения работ. Большая часть несовпадающих инцидентов произошла в непиковое время. Некоторые из несовпадающих инцидентов, возможно, были незначительными и не соответствуют пороговым значениям серьезности или продолжительности, необходимым для их регистрации оператором TMC в программном обеспечении управления. К ним могут относиться, например, неисправные транспортные средства, временно остановившиеся на обочине. Поскольку продолжительность видеозаписей составляет всего 30 секунд после обнаружения инцидента, проверить продолжительность несовпадающих событий не представлялось возможным. Большое количество несовпадающих событий в непиковое время, включая ночное время, может указывать на более низкий уровень работы TMC в этот период, что свидетельствует о потенциальных преимуществах АОИ в непиковое время.
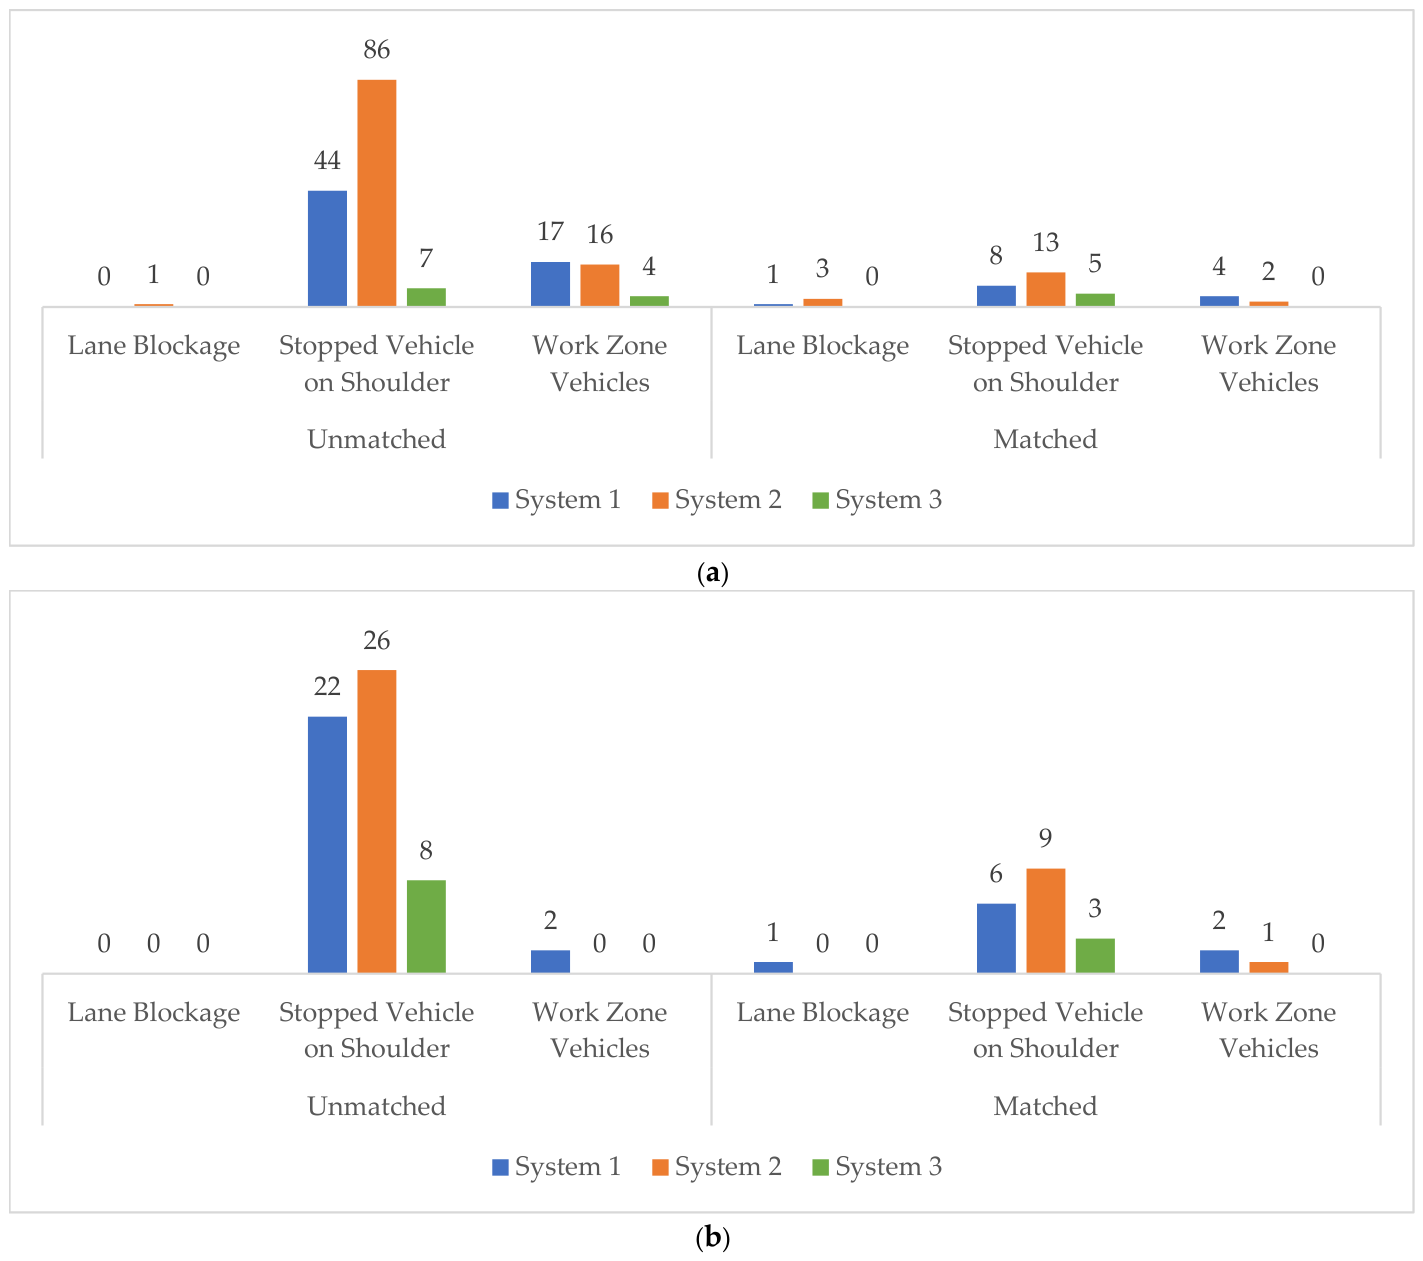

Рисунок 5. Соответствующий контекст для инцидентов с остановившимися транспортными средствами. (а) Непиковые часы. (b) Пиковые часы.
4.7. Задержка обнаружения
Задержка обнаружения оценивалась путем сравнения разницы во времени между идентификатором истинного оповещения (АОИ) и соответствующими совпадающими инцидентами в базе данных FDOT. Отрицательная разница указывает на то, что оцениваемая система обнаружила инцидент раньше, чем время инцидента, указанное в существующей базе данных (предоставленной Waze или зарегистрированной FDOT). Следует отметить, что большинство совпадающих инцидентов представляют собой происшествия на обочинах и могут быть незначительными инцидентами с низким приоритетом, что может увеличить время от их возникновения до регистрации в центральном программном обеспечении FDOT.
В таблице 7 приведены описательные статистические данные о задержках обнаружения АОИ по сравнению с временными метками в существующей базе данных. Из-за наличия экстремальных значений для сравнения использовалась медиана, а не среднее значение, поскольку медиана менее подвержена влиянию экстремальных значений. Различия в медиане задержки обнаружения между временными метками, записанными системой АОИ и предоставленными Waze, были небольшими и варьировались от -56 с до 6 с в зависимости от системы. Однако различия в медиане задержки обнаружения между временными метками, обнаруженными АОИ, и временными метками, записанными FDOT, были значительно больше и варьировались от -713 с до 329 с. Для определения наличия значимой разницы в медиане использовалась односторонняя проверка гипотез. Поскольку размер выборки был небольшим, а распределение асимметричным, в данном исследовании использовался односторонний перестановочный тест, непараметрический метод. Гипотеза гласит:
Таблица 7. Статистические данные о времени задержки АОИ и проверка гипотезы.
| Система VID | Элемент | FDOT | WAZE | |
|---|---|---|---|---|
| Система 1 | Статистика | Размер выборки | 14 | 16 |
| Мин/Макс (с) | −1659/1739 | −1599/1411 | ||
| 1-й квартиль | −349,5 | −565,5 | ||
| 3-й квартиль | 1316.50 | 559.8 | ||
| Означает) | 332.4 | −58,5 | ||
| Стандартное отклонение (s) | 1129.80 | 932.9 | ||
| Медианная разница (с) | 329 | −56 | ||
| Односторонний перестановочный тест | p -значение | 0,83 | 0,45 | |
| Значительный? | Нет | Нет | ||
| Система 2 | Статистика | Размер выборки | 19 | 21 |
| Мин/Макс (с) | −1707/1783 | −1703/1483 | ||
| 1-й квартиль | −948,5 | −679 | ||
| 3-й квартиль | 605.5 | 636 | ||
| Означает) | −169,5 | −22 | ||
| Стандартное отклонение (s) | 1147.50 | 900.4 | ||
| Медианная разница (с) | −713 | 6 | ||
| Односторонний перестановочный тест | p -значение | 0,15 | 0,68 | |
| Значительный? | Нет | Нет | ||
| Система 3 | Статистика | Размер выборки | 6 | 7 |
| Мин/Макс (с) | −1628/605 | −1531/845 | ||
| 1-й квартиль | −1020.30 | −636,5 | ||
| 3-й квартиль | 177.8 | 327.0 | ||
| Означает) | −492,5 | −194,3 | ||
| Стандартное отклонение (s) | 870.6 | 810.9 | ||
| Медианная разница (с) | −606,5 | −55 | ||
| Односторонний перестановочный тест | p -значение | 0,094 | 0,50 | |
| Значительный? | Нет | Нет | ||
H0. Нет никакой разницы между временем, затраченным на АОИ, и существующим временем, затраченным на составление отчетов.
Ха. Время, отведенное на диагностику и лечение, наступает раньше, чем существующее время отчетности.
Результаты тестирования, представленные в таблице 6, показывают, что статистически значимых доказательств более раннего обнаружения для трех систем по сравнению с данными обнаружения FDOT и Waze обнаружено не было. Эти незначимые результаты не следует обязательно интерпретировать как свидетельство эквивалентного времени обнаружения, поскольку статистическая мощность была ограничена малым размером выборки. Это ограничение особенно важно для Системы 3, для которой только шесть инцидентов были сопоставлены с данными FDOT и семь — с данными Waze. При таком малом размере выборки распределение перестановок является дискретным и очень чувствительным к отдельным наблюдениям, что делает результирующие p -значения и медианные оценки нестабильными. Поэтому результаты Системы 3 следует рассматривать скорее как описательные, чем окончательные.
5. Обсуждение и выводы
Три протестированные системы смогли использовать видеопотоки с шести поворотных камер видеонаблюдения для обнаружения инцидентов, когда эти камеры находились в заданных режимах. Для уменьшения количества ложных срабатываний в системах оповещения о происшествиях должна быть предусмотрена настройка параметров, позволяющая определять, когда камеры не находятся в заданном режиме, и прекращать отправку оповещений. Хотя некоторые (но не все) из протестированных систем, как сообщается, обладают такой возможностью, эта функциональность не проверялась в ходе пилотного исследования.
Системы автоматического обнаружения (АОИ) имели ограниченные зоны обнаружения, варьирующиеся от 200 до 700 футов в длину в поле зрения камеры. Среднее расстояние между двумя камерами видеонаблюдения в городских районах составляет приблизительно одну милю, а в сельской местности может быть значительно больше. В результате обеспечить полное покрытие коридора системами АОИ сложно, но их можно использовать для охвата отдельных мест с высокой частотой инцидентов.
В данном исследовании оценивались системы автоматического обнаружения остановившихся транспортных средств и присутствия пешеходов. Частота оповещений и ложных срабатываний зависит от пороговых значений времени остановки транспортного средства. Только одна из трех систем позволяет пользователю изменять эти пороговые значения. Рекомендуется, чтобы все системы предоставляли такую возможность для оптимизации их работы.
Точность системы АОИ варьируется в зависимости от места проведения исследования, что, вероятно, связано с характером движения транспорта, геометрией дороги и углами съемки. Два основных фактора способствуют ложным срабатываниям системы АОИ: движение транспорта в режиме “старт-стоп” и наличие других объектов, включая отражение света и блики.
Три протестированные системы показали разные результаты. Система 2 имела наибольшее количество истинных обнаружений остановившихся транспортных средств, генерируя больше обнаружений, чем две другие системы, но также и большое количество оповещений, особенно в одном из мест расположения камер в непиковое время. Система 1 показала второе по величине количество истинных оповещений и наименьшее количество ложных оповещений. Система 3 сгенерировала наименьшее количество оповещений и имела относительно высокий показатель ложных срабатываний в пиковое время. Что касается обнаружения присутствия пешеходов, система 3 продемонстрировала наилучшие результаты в различных сценариях с нулевым количеством ложных срабатываний для этого типа обнаружения, в то время как системы 1 и 2 генерировали некоторое количество ложных оповещений о пешеходах.
По всей видимости, влияние ночных условий варьируется в зависимости от системы: система 3, судя по всему, демонстрирует большее снижение количества ложных срабатываний из-за остановившихся транспортных средств, а система 2 оказывает наибольшее влияние с точки зрения ложных срабатываний из-за распознавания других объектов, таких как световые отражения и блики, как инцидентов. Дождливая погода также увеличила количество ложных срабатываний для системы 2. Из-за небольшого размера выборки сложно сделать вывод о влиянии погоды на систему оповещения о ночных событиях.
Три системы смогли выявить дополнительные инциденты, не зарегистрированные в базах данных существующей системы управления инцидентами TMC. Эти инциденты, по-видимому, в основном касаются обочин и зон проведения работ. Некоторые из них можно считать незначительными, например, поломки транспортных средств.
Литература
- FHWA. Traffic Incident Management (TIM). Available online: ссылка (accessed on 1 January 2025).
- Mahmassain, H.S.; Haas, C.; Zhou, S.; Peterman, J. Evaluation of Incident Detection Methodologies; University of Texas at Austin: Austin, TX, USA, 1999. [Google Scholar]
- ElSahly, O.; Abdelfatah, A. A systematic review of traffic incident detection algorithms. Sustainability 2022, 14, 14859. [Google Scholar] [CrossRef] [Scilit]
- Prevedouros, P.D.; Ji, X.; Papandreou, K.; Kopelias, P.; Vegiri, V. Video incident detection tests in freeway tunnels. Transp. Res. Rec. 2006, 1959, 130–139. [Google Scholar] [CrossRef] [Scilit]
- Kastrinaki, V.; Zervakis, M.; Kalaitzakis, K. A survey of video processing techniques for traffic applications. Image Vis. Comput. 2003, 21, 359–381. [Google Scholar] [CrossRef] [Scilit]
- Mimbela, L.E.Y.; Klein, L.A. Summary of Vehicle Detection and Surveillance Technologies Used in Intelligent Transportation Systems; New Mexico State University: Las Cruces, NM, USA, 2007. [Google Scholar]
- Coifman, B.; Beymer, D.; McLauchlan, P.; Malik, J. A real-time computer vision system for vehicle tracking and traffic surveillance. Transp. Res. Part C Emerg. Technol. 1998, 6, 271–288. [Google Scholar] [CrossRef] [Scilit]
- Ghahremannezhad, H.; Shi, H.; Liu, C. Object detection in traffic videos: A survey. IEEE Trans. Intell. Transp. Syst. 2023, 24, 6780–6799. [Google Scholar] [CrossRef] [Scilit]
- Shokri, D.; Larouche, C.; Homayouni, S. Proposing an efficient deep learning algorithm based on Segment Anything Model for detection and tracking of vehicles through uncalibrated urban traffic surveillance cameras. Electronics 2024, 13, 2883. [Google Scholar] [CrossRef] [Scilit]
- Nocua, F.M.; Pérez-Holguín, W.J.; Pardo-Beainy, C. Urban traffic monitoring based on deep learning on an embedded GPU. Expert Syst. Appl. 2025, 273, 126847. [Google Scholar] [CrossRef] [Scilit]
- Parkany, E.; Xie, C. A Complete Review of Incident Detection Algorithms & Their Deployment: What Works and What Doesn’t; University of Massachusetts: Amherst, MA, USA, 2005. [Google Scholar]
- Pan, Y.A.; Guo, J.; Chen, Y.; Li, S.; Li, W. Incorporating traffic flow model into a deep learning method for traffic state estimation: A hybrid stepwise modeling framework. J. Adv. Transp. 2022, 2022, 5926663. [Google Scholar] [CrossRef] [Scilit]
- ElSahly, O.; Abdelfatah, A. Developing a machine-learning-based automatic incident detection system for traffic safety: Promises and limitations. Infrastructures 2024, 9, 170. [Google Scholar] [CrossRef] [Scilit]
- Khan, S.W.; Hafeez, Q.; Khalid, M.I.; Alroobaea, R.; Hussain, S.; Iqbal, J.; Almotiri, J.; Ullah, S.S. Anomaly detection in traffic surveillance videos using deep learning. Sensors 2022, 22, 6563. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Pawar, K.; Attar, V. Deep learning based detection and localization of road accidents from traffic surveillance videos. ICT Express 2022, 8, 379–387. [Google Scholar] [CrossRef] [Scilit]
- Bartolomé-Hornillos, C.; San-José-Revuelta, L.M.; Aguiar-Pérez, J.M.; García-Serrada, C.; Vara-Pazos, E.; Casaseca-de-la-Higuera, P. A self-adaptive automatic incident detection system for road surveillance based on deep learning. Sensors 2024, 24, 1822. [Google Scholar] [CrossRef] [Scilit] [PubMed]
- Meng, C.; Wang, X.; Zhang, C.; Mao, Z.; Shen, J.; Cheng, Z. Breakthrough in fine-grained video anomaly detection on highway: New benchmark and model. Expert Syst. Appl. 2026, 296, 129127. [Google Scholar] [CrossRef] [Scilit]
- Wan, Y.; Huang, Y.; Buckles, B. Camera calibration and vehicle tracking: Highway traffic video analytics. Transp. Res. Part C Emerg. Technol. 2014, 44, 202–213. [Google Scholar] [CrossRef] [Scilit]
- Grant, C.; Gillis, B.; Guensler, R. Collection of vehicle activity data by video detection for use in transportation planning. J. Intell. Transp. Syst. 2000, 5, 343–361. [Google Scholar] [CrossRef] [Scilit]
- Jiao, R.; Wan, Y.; Poiesi, F.; Wang, Y. Survey on video anomaly detection in dynamic scenes with moving cameras. Artif. Intell. Rev. 2023, 56, 3515–3570. [Google Scholar] [CrossRef] [Scilit]
- Gartner, C.; Mathew, J.K.; Bullock, D.M. Methodology for automatically detecting pan–tilt–zoom CCTV camera drift in advanced traffic management system networks. Future Transp. 2024, 4, 1297–1317. [Google Scholar] [CrossRef] [Scilit]
- Preisen, L.; Deeter, D. Next Generation Traffic Data and Incident Detection from Video; ENTERPRISE Transportation Pooled Fund Study, Report No. ENT-2014-2; Athey Creek Consultants: West Linn, OR, USA, 2014. [Google Scholar]
- Guin, A.; Hunter, M.; Kim, H.G.; Choudhary, N. Detection Technology Testbed on I-475: Technology Feasibility Study; Georgia Department of Transportation, Report No. FHWA-GA-21-1720; Georgia Tech Research Corporation: Atlanta, GA, USA, 2020. [Google Scholar]
- WSP USA, Inc. Final Evaluation Report: I-270 Predictive Layered Operations Initiatives. Prepared for Missouri Department of Transportation. March 2024. Available online: ссылка (accessed on 17 September 2026).
- Martin, P.T.; Dharmavaram, G.; Stevanovic, A. Evaluation of UDOT’s Video Detection Systems: System’s Performance in Various Test Conditions; University of Utah: Salt Lake City, UT, USA, 2004. [Google Scholar]
- Kim, K.; Gutesa, S.; Dimitrijevic, B.; Lee, J.; Spasovic, L.; Mirza, W.; Singh, J. Performance evaluation of video analytics for traffic incident detection and vehicle counts collection. In Recent Advances in Intelligent Image Search and Video Retrieval; Springer: Cham, Switzerland, 2017; pp. 213–231. [Google Scholar]
Авторы: Chonlachart Jeenprasom, Tanchanok Sirikanchittavon, Mohammed Hadi, Zhenyu Wang