


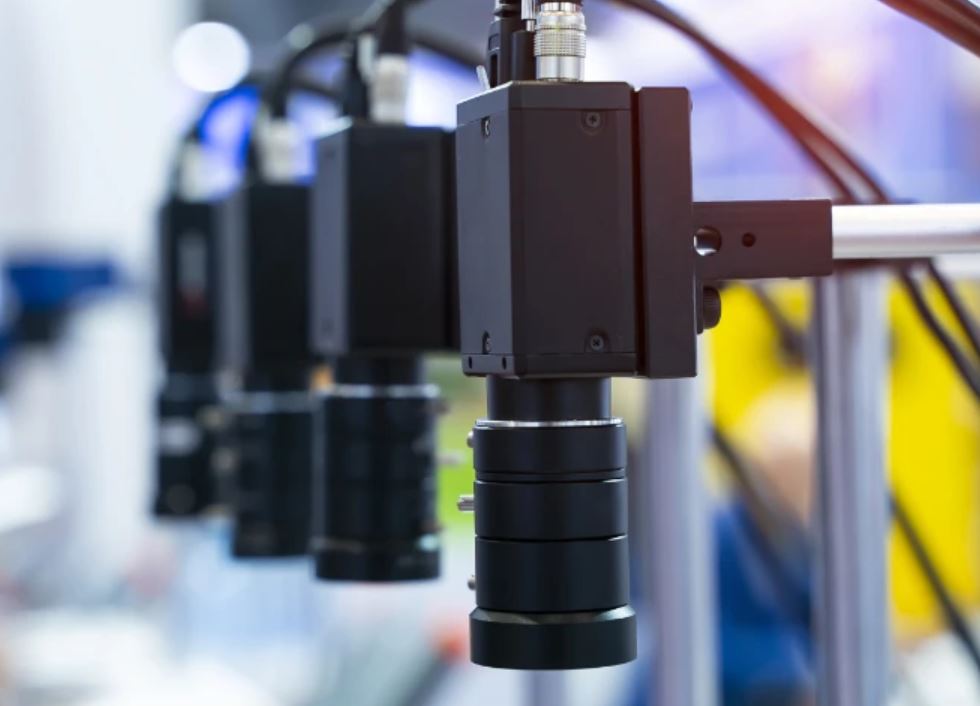
Статья посвящена исследованию возможностей применения технологий машинного зрения в условиях ограниченной видимости.
Машинное зрение, являющееся разделом искусственного интеллекта, позволяет системам получать, обрабатывать и использовать изображения реальных объектов для решения разнообразных задач. Ключевой особенностью этой технологии является способность к частичному или полному распознаванию объектов без вмешательства человека.
В последнее время особую актуальность приобрело применение машинного зрения в условиях плохой видимости, что обусловлено развитием автономных транспортных средств, систем видеонаблюдения и других сфер, где ограниченная видимость может негативно сказываться на безопасности и эффективности работы.
Исследование фокусируется на анализе использования камерных и лидарных технологий в контексте машинного зрения. Актуальность данной темы обусловлена продолжающимся развитием данных технологий.
Целью исследования является изучение особенностей внедрения лидаров в технологию машинного зрения. Для достижения этой цели используются методы анализа научных данных, сравнительного анализа, синтеза информации и графической интерпретации.
Результатом работы стало выявление специфических черт интеграции лидарных технологий в системы машинного зрения. В статье также рассматриваются перспективы развития данной области и актуальные исследования в сфере машинного зрения.
В сфере машинного зрения проблема обеспечения его эффективности при плохой видимости остаётся актуальной. Учёные активно разрабатывают новые алгоритмы и методы для решения этой задачи.
Новизна исследований заключается в поиске путей повышения качества и эффективности систем компьютерного зрения в условиях, где освещение ограничено (например, туман, дым, дождь или снег). Классические методы компьютерного зрения часто оказываются неэффективными или неприменимыми в таких ситуациях.
Одним из перспективных подходов является использование методов машинного обучения. Предварительная обработка изображений с помощью фильтров и алгоритмов улучшения качества, а также применение глубоких нейронных сетей позволяют повысить резкость изображения и установить соответствие между размытыми или искажёнными объектами и их реальной формой.
Несмотря на то, что некоторые алгоритмы машинного зрения применимы и в условиях плохой видимости, специфические проблемы, такие как недостаточное освещение, искажение и смазывание изображений, требуют новых решений. Для этого используются фильтры и алгоритмы улучшения изображения, которые позволяют устранять шум, повышать контрастность и восстанавливать детали на плохо различимых изображениях. Также применяются техники компенсации тумана и дыма.
Глубокое обучение и нейронные сети показали свою эффективность в задачах машинного зрения при плохой видимости. Они способны извлекать признаки из искажённых или размытых изображений и классифицировать их.
В последние десятилетия технологии искусственного интеллекта и робототехники, включая машинное зрение, демонстрируют впечатляющие темпы развития, занимая лидирующие позиции среди современных информационных систем.
Согласно статистическим и экономическим данным, эти системы входят в пятнадцать наиболее востребованных информационных технологий. Рынок систем компьютерного зрения в Российской Федерации оценивается в сумму более 7 миллиардов рублей, что свидетельствует о его значимости для отечественной экономики.
Исследователи прогнозируют, что одним из главных трендов будущего станет трансформация физического мира с помощью беспилотных транспортных средств на суше, в воздухе и воде. Перемещение людей и грузов станет более эффективным и безопасным благодаря современным технологиям слежения и распознавания, основанным на машинном зрении, применимым в различных условиях видимости.
Машинное зрение представляет собой набор алгоритмических подходов, решающих задачи распознавания объектов, как статических, так и динамических. Данная технология прочно интегрировалась в различные отрасли промышленности нашей страны, а ее мощность позволяет использовать её без участия человека в различных сферах жизни.
Целью настоящего исследования является изучение использования технологий машинного зрения в условиях плохой видимости.
Методология исследования основана на анализе научных данных, сравнительном анализе, синтезе информации и графической интерпретации результатов.
Согласно статистическим данным компании Tractica, рынок применения машинного зрения демонстрирует стремительный рост.
В последние годы наблюдается значительный рост рынка розничной торговли системами видеонаблюдения, способными функционировать в различных условиях видимости и проходимости. Данные системы не только обеспечивают безопасность, но и собирают аналитическую информацию о местонахождении людей в помещениях, автомобилях на дорогах, а также о видимости дорожной разметки, пешеходных переходов и других элементах инфраструктуры.
Основные компоненты современных систем машинного зрения:
- Камеры: Одна или несколько цифровых или аналоговых камер (черно-белых или цветных) с соответствующей оптикой для получения качественных изображений.
- Программное обеспечение: Встроенное программное обеспечение для обработки полученного изображения. Аналоговые камеры дополнительно оснащаются оцифровщиками изображений.
- Процессор: Многоядерный или встроенный процессор с инструментами для разработки приложений.
- Интерфейсы: Возможность ввода/вывода данных, передачи результатов и изображений по коммуникационным каналам.
- “Умная” камера: Камеры с расширенными функциями обработки изображений и анализа данных.
- Освещение: Лампы люминесцентного и галогенного типа, светодиоды для обеспечения оптимального освещения сцены.
- Встроенные приложения: Позволяют обрабатывать изображения и определять специфические характеристики и данные.
- Датчики: Магнитные или оптические датчики для захвата и обработки необходимых изображений.
Совокупность основных компонентов не всегда гарантирует высокую эффективность без слаженного алгоритма управления. Алгоритм автономного управления подразумевает самостоятельное движение беспилотных машин по заранее определенному маршруту, согласованному с маршрутами других подобных машин.
В контексте получения изображений объектов с ограниченной видимостью эффективность машинного зрения без дополнительных технологий невелика.
Современные транспортные средства всё чаще рассматриваются как интегрированные системы, что повышает значимость машинного зрения. Для успешной интеграции автоматизированных транспортных средств и обеспечения надежности ряда систем помощи водителю требуется инфраструктура, которую машинное зрение могло бы достоверно интерпретировать для безопасного управления.
При этом такая инфраструктура должна быть полезна и для водителей. Комбинирование лидарных установок с машинным зрением позволяет обнаруживать темные объекты даже на значительном расстоянии. Глубокое обучение, использующее нейронные сети для анализа данных, способствует распознаванию точечных темных изображений.
В настоящее время беспилотные системы оснащены радарами, что ограничивает их видимость в ночное время. Лидары, по мнению экспертов, могут решить эту проблему. Например, израильские ученые предложили объединить лидары и машинное зрение для преобразования облаков точек лидара в фотореалистичные изображения с помощью генеративно-состязательной сети (GAN).
Лидары обладают оптическим диапазоном, рассчитанным на большую дальность. В составе машинного зрения они формируют двухмерные и трехмерные изображения. Их принцип действия отличается от радаров, которые используют радиоволны для обнаружения крупных металлических объектов. Лидары рассеивают световые волны в любых условиях видимости.
В настоящее время лидары являются современным инструментом, позволяющим беспилотным системам ориентироваться в пространстве без участия водителя. Их активно применяют на роботизированных автомобилях Google и в гонках DARPA.
Мы полагаем, что современное решение проблемы обнаружения объектов в условиях переменной видимости достигается посредством совершенствования машинного зрения, внедрения новых технологий и методов обучения.
Развитие данной информационной системы, на наш взгляд, сосредоточено на перспективных направлениях, таких как передача нейронного стиля, сегментация, отслеживание и, разумеется, обнаружение объектов [7].
Специфика работы машинного зрения, основанного на камерах и лидаре, заключается в динамическом сборе необходимых данных на датчики мобильного робота. Это позволяет изменять угол обзора камер, уровень изображения, обновлять данные трехмерного изображения, а также ограничивать возможности сканерной системы2.
Планирование маршрута мобильного наземного робота требует картографирования видимой области с последующим разделением ее на зоны с хорошей или условной проходимостью и непроходимости. Зоны условной проходимости – это участки подстилающей поверхности, где движение возможно только с ограничениями по скорости или направлению.
Получение полной информации о координатах объектов достигается путем измерения трехмерного изображения с различных точек зрения. При обнаружении непрозрачных объектов получается изображение одной стороны, обращенной к наблюдателю.
Внедрение трехмерных оптических камер и лидаров позволяет решать проблему измерения и отображения зон условной непроходимости и плохой видимости [8].
Обработка данных, полученных с помощью лидара и видеокамеры, осуществляется при помощи соответствующего программного обеспечения и библиотек OpenCV. Библиотека OpenCV широко используется в исследованиях, посвященных реализации машинного зрения [9].
Среди ключевых преимуществ применения лидарной технологии – её способность эффективно преодолевать проблему бликов. В отличие от светочувствительных сенсоров камер, которые могут перенасыщаться при ярком освещении (избыточная энергия передаётся соседним пикселям, что приводит к размытию контуров объектов), датчики лидара обладают значительно большей ёмкостью и чувствительностью к временному сигналу. Это обеспечивает получение более чистых данных.
Несмотря на то, что лидар является надёжным решением в условиях яркого света, он имеет определенные ограничения: относительно низкое разрешение и специфический тип генерируемых данных. Следовательно, хотя ни камера, ни лидар по отдельности не могут обеспечить достаточные входные данные для транспортных алгоритмов, их комбинация представляется предпочтительной. Данные от каждого датчика могут использоваться для взаимной проверки и дополнения, предоставляя альтернативную точку зрения. Такая избыточность играет важную роль в минимизации риска дорожно-транспортных происшествий, вызванных некорректными или недостающими данными.
Выводы
Таким образом, применение лидарной технологии в условиях ограниченной видимости, как полагают авторы, позволяет получать корректное изображение, amenable to further processing. Устройство способно регистрировать пространственно организованные данные в виде облака точек. Данное облако способно захватывать необработанные изображения, сканировать определенные объекты, а также внешние и внутренние элементы окружающей среды.
Лидар, посредством отбора необработанных изображений, способен преобразовать их в удобочитаемые файлы. Согласно сообщениям израильских специалистов, созданные на базе данной технологии модели способны даже прогнозировать видимые признаки определенных объектов, что достигается с помощью облака точек. Такой подход позволяет получать изображения темных машин, которые можно обнаружить исключительно указанным способом. Это обусловлено плохой способностью таких машин отражать свет, что препятствует их обнаружению радарами.
В будущем данная технология может быть использована для визуального распознавания объектов на фотореалистичных изображениях, сгенерированных из облаков точек лидаров. Проанализировав современные исследования в данной области, можно сделать вывод о значительной перспективе внедрения данной технологии. Необходимо выявить имеющиеся недостатки, повысить технологический прогресс и продолжить развитие этой идеи по всему миру. Ведется разработка единых стандартов для систем машинного зрения, что приведет к стабилизации рынка данной технологии и существенному увеличению ее продаж.
Литература
- Захаров В. С. Технологии компьютерного зрения на российском и мировых рынках и их перспективы // Вестник Таганрогского института управления и экономики. 2022. № 1. С. 114–115.
- Шумский С. Машинный интеллект. Очерки по теории машинного обучения и искус-ственного интеллекта. Москва: Издательство РИОР, 2022. 340 с.
- Горячкин Б. С., Китов М. А. Компьютерное зрение // E-Scio. 2020. № 9(48). С. 317–345. EDN: EBYPIO.
- Орлов С. П., Сусарев С. В., Морев А. С. Система технического зрения автономного сельскохозяйственного автомобиля. Материалы VI Всероссийской научно-технической конференции. Челябинск, 2020.
- Силюнин В. А., Смыцко М. В. Использование компьютерного зрения в автоматизирован-ной робототехнике для охраны здоровья // Молодой ученый. 2021. № 22(364). С. 121–123.
- Крейман Г. Биологическое и компьютерное зрение / пер. с англ. И. Л. Люско; под ред. Т. Б. Киселевой, Т. И. Люско. Москва: ДМК Пресс, 2022. 314 с.
- Кристофер М. Бишоп. Распознавание образов и машинное обучение. Москва: Диалек-тика, 2020. 962 с.
- Бакшанский Р. Ю. Визуализация быстропротекающих процессов с использованием камеры машинного зрения // Избранные доклады 67-й Университетской научно-технической конференции студентов и молодых ученых. 19–23 апреля 2021 года. Томск: Томский государственный архитектурно-строительный университет, 2021. С. 327–328. EDN: KRVIBP.
- Искров Н. С., Буряк Д. В., Касимов Г. Э. О Библиотеке OpenCV для реализации си-стемы машинного зрения в условиях плохой видимости под водой // Материалы XXVI Международной научно-практической конференции, посвященной памяти генерального конструктора ракетно-космических систем академика М. Ф. Решетнева. В 2-х частях. Часть 2 / под общей редакцией Ю. Ю. Логинова. Красноярск, 2022.
- Куутти С., Фаллах С., Катсарос K. B. и др. Обзор современных методов локализа-ции и их потенциала для применения в беспилотных транспортных средствах // Избранные доклады 4-й Азиатско-Тихоокеанской конференции по интеллектуальным роботизирован-ным системам. 2022. С. 829–846.